KITTI-Dataset

Der Ultralytics-KITTI-Datensatz ist ein 2D-Datensatz zur Objekterkennung für das autonome Fahren. Er umfasst 7.481 annotierte Bilder (5.985 für das Training und 1.496 für die Validierung) aus 8 Klassen: Auto, Van, Lkw, Fußgänger, sitzende Person, Radfahrer, Straßenbahn und Sonstiges. Der Datensatz wurde vom Karlsruher Institut für Technologie und dem Toyota Technological Institute at Chicago veröffentlicht. Die Bilder stammen aus realen Szenen im städtischen und ländlichen Raum sowie von Autobahnen.
Ansehen: So trainierst du Ultralytics YOLO mit dem KITTI-Datensatz | Objekterkennung, Inferenz und ONNX-Export 🚀
Die umfassendere KITTI Vision Benchmark Suite deckt auch Tiefenschätzung, optischen Fluss, Stereovision und visuelle Odometrie ab. Die Ultralytics-Konfiguration kitti.yaml ist hier jedoch für die 2D-Objekterkennung mit Ultralytics YOLO26 eingerichtet.
Datensatzstruktur#
Der ursprüngliche KITTI-Testsatz ist hier ausgeschlossen, da dafür keine öffentlichen Ground-Truth-Annotationen vorliegen.
Das Dataset enthält 7.481 annotierte Bilder mit Objekten wie Autos, Fußgängern und Radfahrern. Die Bilder sind in zwei vordefinierte Teilmengen aufgeteilt, die in der Konfiguration kitti.yaml festgelegt sind:
| Aufteilung | Bilder | Beschreibung |
|---|---|---|
| Trainieren | 5,985 | Annotierte Bilder für das Modelltraining |
| Validierung | 1,496 | Zurückgehaltene Bilder für die Evaluierung und das Benchmarking |
Objektklassen#
Die Datei kitti.yaml definiert 8 Objektklassen aus den Bereichen Fahrzeuge, Menschen und andere Verkehrsteilnehmer, die häufig in Fahrszenen vorkommen:
- Auto
- Lieferwagen
- Lkw
- Fußgänger
- person_sitting
- Radfahrer
- Straßenbahn
- Sonstiges
Anwendungsfälle#
Der KITTI-Datensatz unterstützt eine Reihe von 2D-Erkennungsanwendungen im autonomen Fahren und in der Robotik:
- Wahrnehmung autonomer Fahrzeuge: Trainiere Modelle, die Autos, Fußgänger und Radfahrer erkennen und verfolgen, damit selbstfahrende Systeme sicher navigieren können.
- Entwicklung von Fahrerassistenzsystemen: Entwickle Funktionen zur Unterstützung von Fahrern, etwa Kollisionswarnungen und Fußgängererkennung, anhand realer Fahraufnahmen.
- Verkehrs- und Straßenraumanalyse: Erkenne und zähle Fahrzeuge und andere Verkehrsteilnehmer, um Verkehrsfluss und Straßensicherheit zu untersuchen.
- Computer-Vision-Benchmarking: Verwende KITTI als Standardbenchmark zur Bewertung von 2D-Objekterkennungs- und Tracking-Modellen.
Um eigene Fahrbilder zu labeln, Modelle zu trainieren und Dataset-Versionen im Browser zu verwalten, führe den gesamten Workflow mit der Ultralytics Platform aus.
YAML-Datei des Datensatzes#
Ultralytics definiert die Konfiguration des KITTI-Datensatzes in einer YAML-Datei. Diese Datei gibt die Dataset-Pfade, Klassenbezeichnungen und die für das Training erforderlichen Metadaten an. Die Konfigurationsdatei ist unter https://github.com/ultralytics/ultralytics/blob/main/ultralytics/cfg/datasets/kitti.yaml verfügbar.
# Ultralytics 🚀 AGPL-3.0 License - https://ultralytics.com/license

# KITTI dataset by Karlsruhe Institute of Technology and Toyota Technological Institute at Chicago
# Documentation: https://docs.ultralytics.com/datasets/detect/kitti
# Example usage: yolo train data=kitti.yaml
# parent
# ├── ultralytics
# └── datasets
#     └── kitti ← downloads here (390.5 MB)

# Train/val/test sets as 1) dir: path/to/imgs, 2) file: path/to/imgs.txt, or 3) list: [path/to/imgs1, path/to/imgs2, ..]
path: kitti # dataset root dir
train: images/train # train images (relative to 'path') 5985 images
val: images/val # val images (relative to 'path') 1496 images

names:
  0: car
  1: van
  2: truck
  3: pedestrian
  4: person_sitting
  5: cyclist
  6: tram
  7: misc

# Download script/URL (optional)
download: https://github.com/ultralytics/assets/releases/download/v0.0.0/kitti.zipVerwendung#
Um ein YOLO26n-Modell 100 Epochen lang mit Bildgröße 640 auf dem KITTI-Datensatz zu trainieren, verwende die folgenden Befehle. Der Datensatz (390,5 MB) wird bei der ersten Verwendung automatisch heruntergeladen.
from ultralytics import YOLO

# Ein vortrainiertes YOLO26-Modell laden
model = YOLO("yolo26n.pt")

# Auf dem KITTI-Datensatz trainieren
results = model.train(data="kitti.yaml", epochs=100, imgsz=640)
Mit derselben Konfigurationsdatei kannst du Bewertungs-, Inferenz- und Export-Aufgaben auch direkt über die Befehlszeile oder die Python-API ausführen.
Beispielbilder und Annotationen#
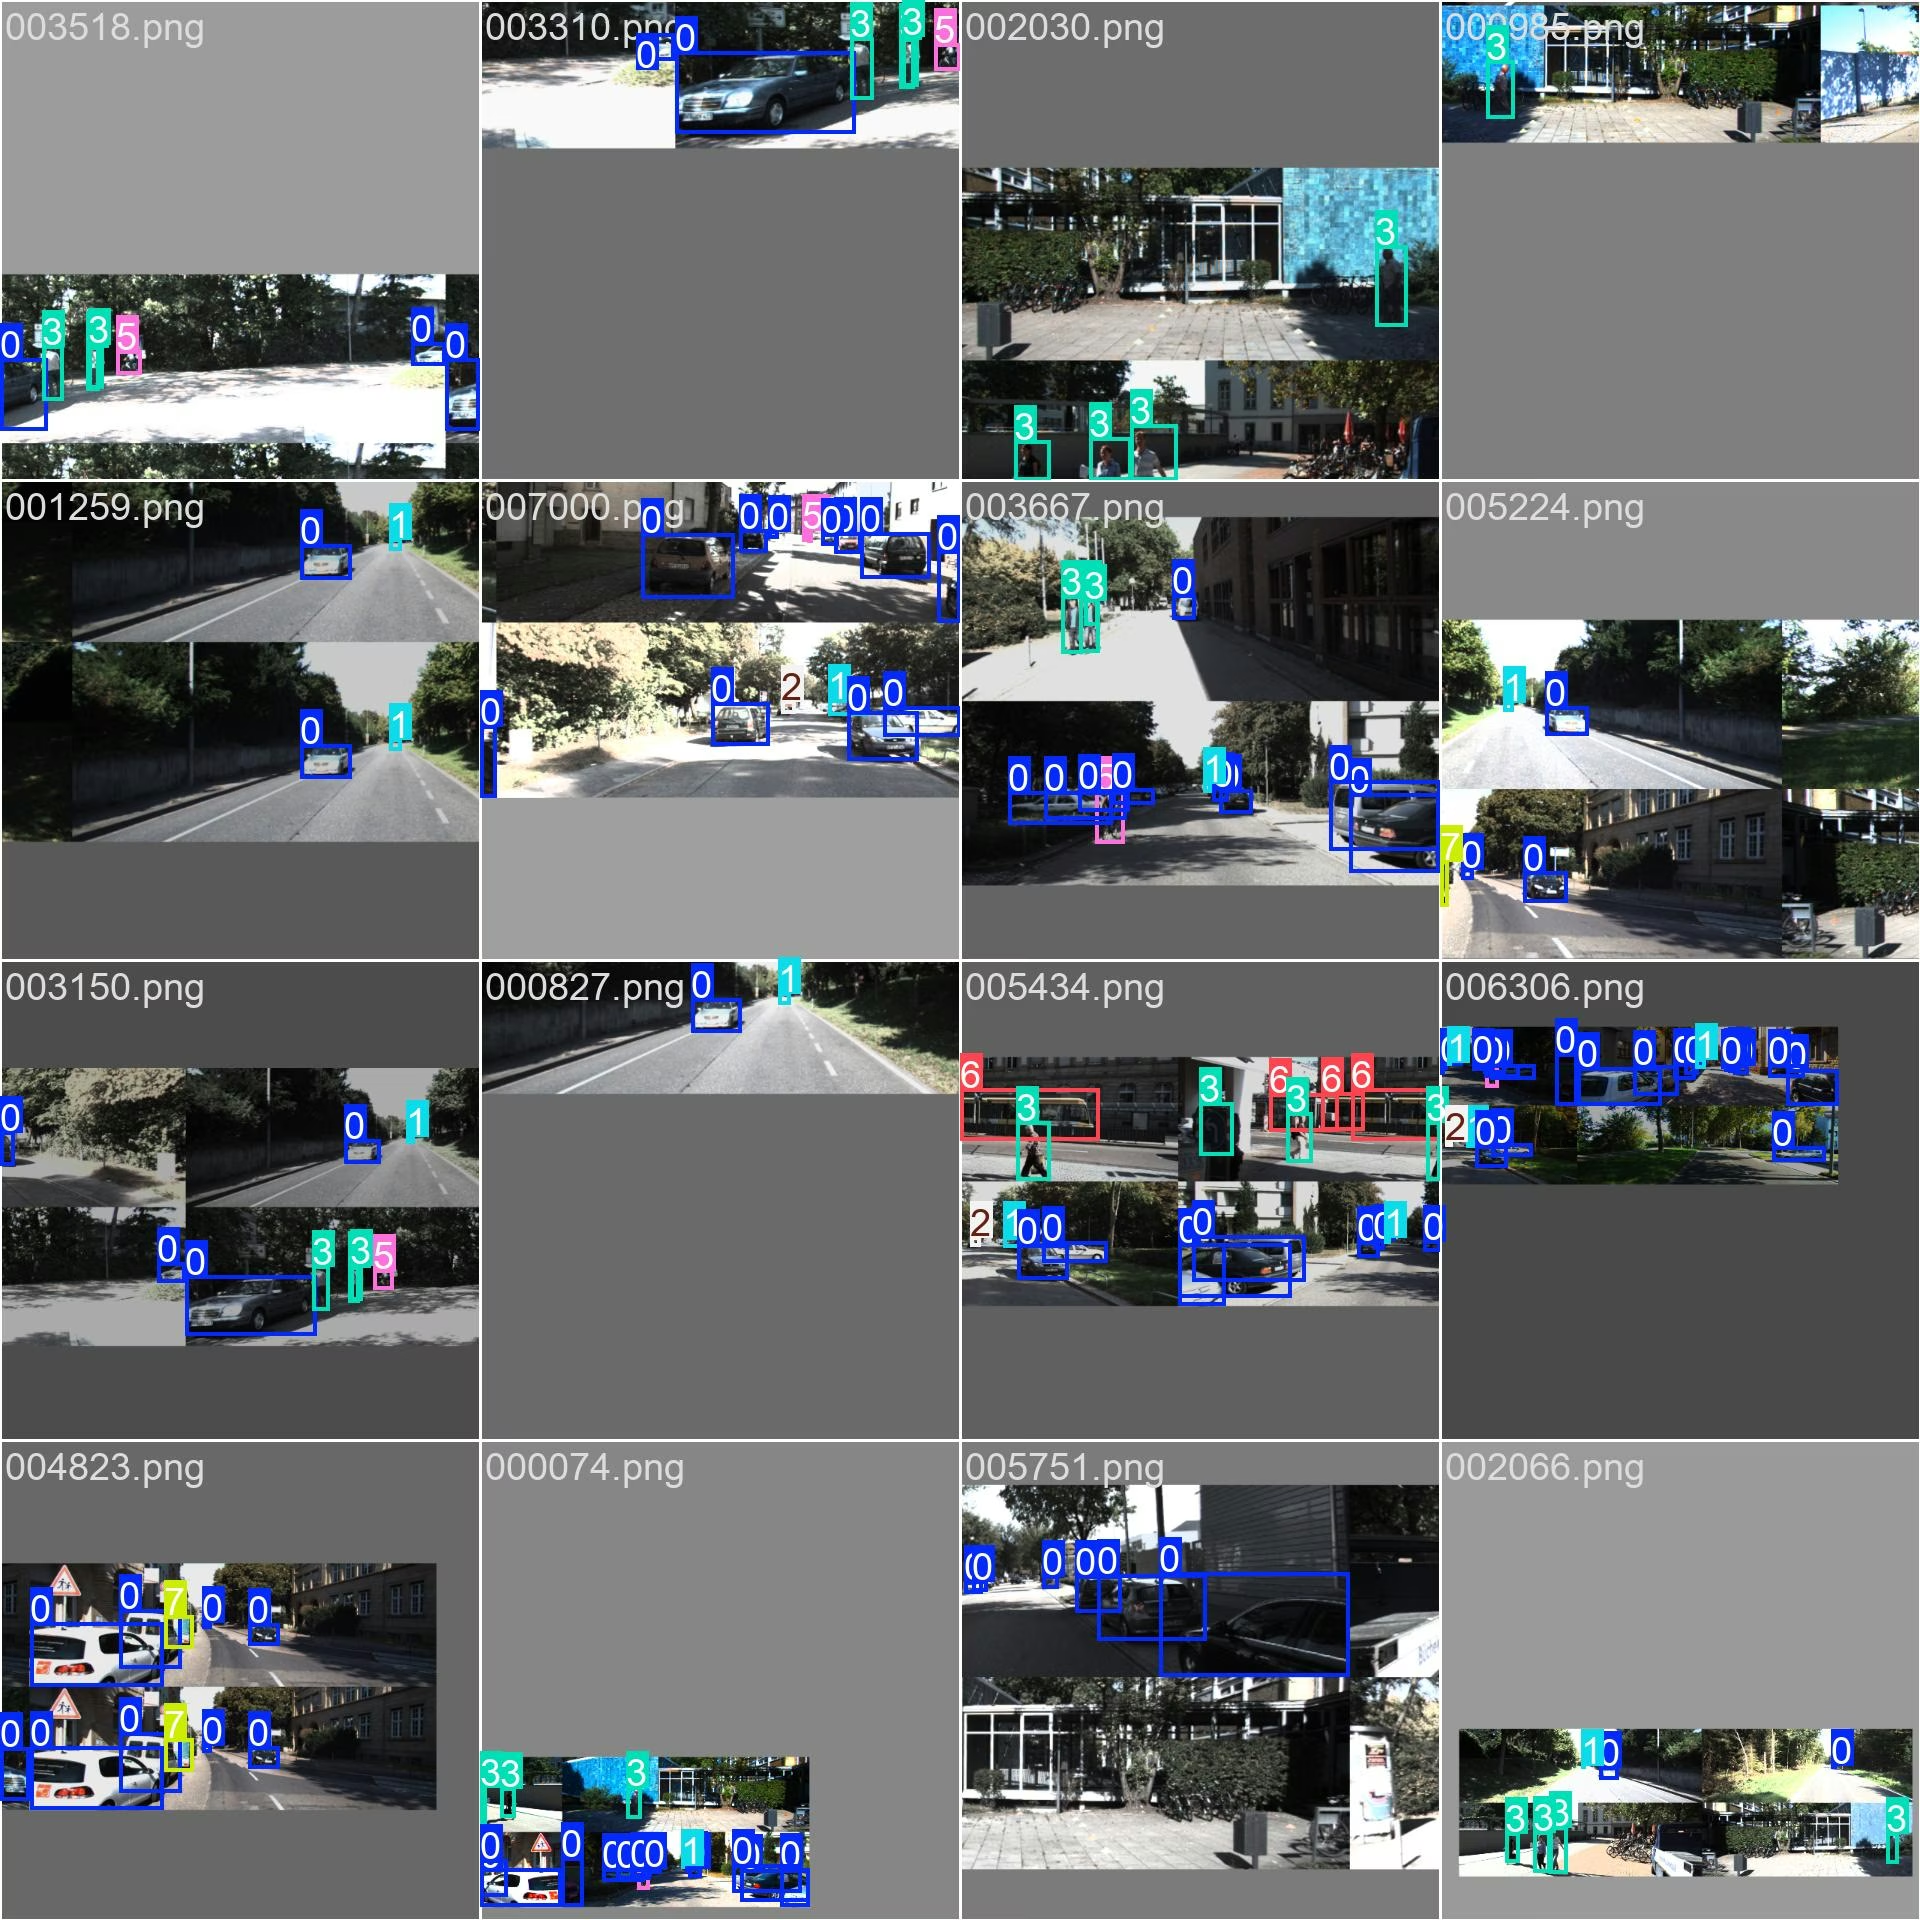
Das Beispiel unten zeigt eine Fahrszene aus dem Datensatz mit den zugehörigen 2D-Begrenzungsrahmen-Annotationen. Die KITTI-Bilder zeigen Stadt-, Land- und Autobahnszenen aus dem realen Verkehr und bieten Modellen dadurch vielfältige Objektgrößen, Perspektiven und Lichtverhältnisse.
Zitate und Danksagungen#
Wenn du den KITTI-Datensatz in deiner Forschung verwendest, zitiere bitte die folgende Arbeit:
@article{Geiger2013IJRR,
  author = {Andreas Geiger and Philip Lenz and Christoph Stiller and Raquel Urtasun},
  title = {Vision meets Robotics: The KITTI Dataset},
  journal = {International Journal of Robotics Research (IJRR)},
  year = {2013}
}
Wir danken der KITTI Vision Benchmark Suite für die Bereitstellung dieses umfassenden Datensatzes, der die Fortschritte in den Bereichen Computer Vision, Robotik und autonome Systeme weiterhin prägt. Weitere Informationen findest du auf der KITTI-Website.
Häufig gestellte Fragen#
Der Ultralytics-KITTI-Datensatz wird zum Trainieren und Bewerten von 2D-Objekterkennungsmodellen für autonomes Fahren verwendet. Er umfasst 7.481 annotierte Bilder aus 8 Klassen, darunter Autos, Fußgänger und Radfahrer, und wird häufig zum Benchmarking von Wahrnehmungsmodellen eingesetzt.
Die Ultralytics-KITTI-Konfiguration umfasst 7.481 Bilder — 5.985 für das Training und 1.496 für die Validierung — und keine separate Testaufteilung. Jedes Bild ist einer von 8 Klassen zugeordnet: car, van, truck, pedestrian, person_sitting, cyclist, tram und misc.
Nein. Die Ultralytics-KITTI-Konfiguration enthält nur Aufteilungen für Training (5.985 Bilder) und Validierung (1.496 Bilder). Die ursprüngliche KITTI-Testmenge ist ausgeschlossen, da dafür keine öffentlichen Ground-Truth-Annotationen verfügbar sind.
Der Datensatz (390.5 MB) wird automatisch heruntergeladen, wenn du zum ersten Mal mit
data="kitti.yaml"trainierst — ein manueller Schritt ist nicht erforderlich. Ultralytics lädt die Bilder und Labels herunter und entpackt sie in dein lokales Dataset-Verzeichnis. Verwandte Datensätze findest du in der Übersicht der Erkennungsdatensätze.Ja. KITTI funktioniert direkt mit Ultralytics YOLO26. Du kannst Modelle mithilfe der bereitgestellten YAML-Konfigurationsdatei direkt trainieren und validieren.
Du findest die Datei
kitti.yamlunter https://github.com/ultralytics/ultralytics/blob/main/ultralytics/cfg/datasets/kitti.yaml. Sie definiert die Dataset-Pfade und die 8 Klassennamen für das Training.


Kommentare
Stell eine Frage, teile deine Ergebnisse oder hilf jemand anderem.