Crea un sistema de gestión de aparcamientos con Ultralytics YOLO26#
¿Qué es un sistema de gestión de aparcamientos?#
Un sistema de gestión de aparcamientos creado con Ultralytics YOLO26 detecta vehículos en tiempo real para controlar qué plazas están ocupadas o disponibles y, a continuación, informa de la ocupación actual del aparcamiento. Combina la detección de objetos de YOLO26 con una distribución del aparcamiento definida en JSON para que puedas supervisar todo el recinto desde un único flujo de vídeo o cámara.
Ver: Cómo crear un sistema de gestión de aparcamientos con Ultralytics YOLO26 | Detección de plazas en tiempo real 🚗
Ventajas de un sistema de gestión de aparcamientos#
- Eficiencia: Optimiza el uso de las plazas de aparcamiento y reduce la congestión en todo el recinto.
- Seguridad y protección: Mejora la seguridad de las personas y los vehículos mediante la vigilancia continua.
- Menos emisiones: Gestiona el flujo de tráfico para reducir los tiempos de espera con el motor en marcha y las emisiones en los aparcamientos.
Aplicaciones reales#
| Sistema de gestión de aparcamientos | Sistema de gestión de aparcamientos |
|---|---|
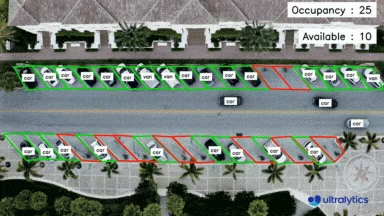 | 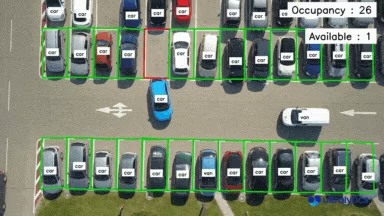 |
| Vista aérea de la gestión de aparcamientos con Ultralytics YOLO26 | Vista cenital de la gestión de aparcamientos con Ultralytics YOLO26 |
Flujo de trabajo del código del sistema de gestión de aparcamientos#
Ahora es fácil seleccionar los puntos
Elegir los puntos del aparcamiento es una tarea fundamental y compleja en los sistemas de gestión de aparcamientos. Ultralytics simplifica este proceso con una herramienta llamada «anotador de plazas de aparcamiento», que te permite definir las zonas del aparcamiento para utilizarlas posteriormente en otros procesos.
Paso 1: Captura un fotograma del vídeo o del flujo de la cámara en el que quieras gestionar el aparcamiento.
Paso 2: Usa el código proporcionado para abrir una interfaz gráfica, seleccionar una imagen y empezar a delimitar las zonas de aparcamiento haciendo clic con el ratón para crear polígonos.
Paso adicional para instalar `tkinter`
Por lo general, tkinter viene incluido con Python. Sin embargo, si no fuera así, puedes instalarlo siguiendo estos pasos:
- Linux: (Debian/Ubuntu):
sudo apt install python3-tk - Fedora:
sudo dnf install python3-tkinter - Arch:
sudo pacman -S tk - Windows: Reinstala Python y marca la casilla
tcl/tk and IDLEen Características opcionales durante la instalación. - MacOS: Reinstala Python desde https://www.python.org/downloads/macos/ o con
brew install python-tk.
from ultralytics import solutions

solutions.ParkingPtsSelection()
Paso 3: Después de definir las zonas de aparcamiento con polígonos, haz clic en save para guardar los datos como bounding_boxes.json en tu directorio de trabajo: el mismo nombre de archivo que carga el script de gestión más abajo.
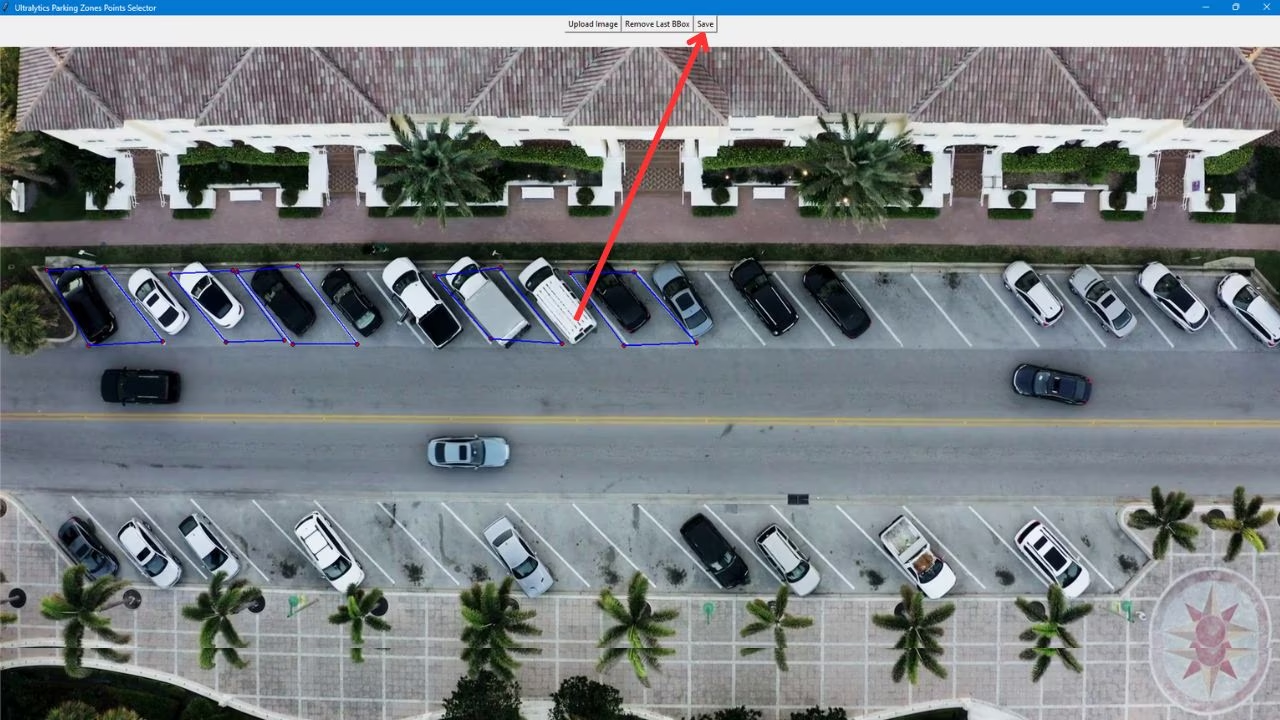
Paso 4: Ya puedes ejecutar la solución de gestión de aparcamientos con el código siguiente.
import cv2

from ultralytics import solutions

# Captura de vídeo
cap = cv2.VideoCapture("path/to/video.mp4")
assert cap.isOpened(), "Error reading video file"

# Escritor de vídeo
w, h, fps = (int(cap.get(x)) for x in (cv2.CAP_PROP_FRAME_WIDTH, cv2.CAP_PROP_FRAME_HEIGHT, cv2.CAP_PROP_FPS))
video_writer = cv2.VideoWriter("parking management.avi", cv2.VideoWriter_fourcc(*"mp4v"), fps, (w, h))

# Inicializa el objeto de gestión de aparcamientos
parkingmanager = solutions.ParkingManagement(
    model="yolo26n.pt",  # ruta al archivo del modelo
    json_file="bounding_boxes.json",  # ruta al archivo de anotaciones del aparcamiento
)

while cap.isOpened():
    ret, im0 = cap.read()
    if not ret:
        break

    results = parkingmanager(im0)

    # print(results)  # acceder a la salida

    video_writer.write(results.plot_im)  # escribe el fotograma procesado.

cap.release()
video_writer.release()
cv2.destroyAllWindows()  # cerrar todas las ventanas abiertas
Argumentos de ParkingManagement#
Aquí tienes una tabla con los argumentos de ParkingManagement:
| Argumento | Tipo | Predeterminado | Descripción |
|---|---|---|---|
model | str | None | Ruta a un archivo de modelo Ultralytics YOLO. |
json_file | str | None | Ruta al archivo JSON que contiene todos los datos de coordenadas de aparcamiento. |
line_width | int | 2 | Grosor de línea de los cuadros, puntos clave y recuentos que dibuja la solución. |
verbose | bool | True | Activa el registro por fotograma de la forma de entrada, los recuentos por clase y la velocidad de procesamiento de la solución. La llamada de seguimiento en sí siempre es silenciosa. |
La solución ParkingManagement permite usar varios parámetros de track:
| Argumento | Tipo | Predeterminado | Descripción |
|---|---|---|---|
tracker | str | 'tracktrack.yaml' | Especifica el algoritmo de seguimiento que se va a usar. Opciones integradas: botsort.yaml, bytetrack.yaml, ocsort.yaml, deepocsort.yaml, fasttrack.yaml, tracktrack.yaml. |
conf | float | 0.25 | Establece el umbral de confianza de las detecciones; los valores más bajos permiten seguir más objetos, pero pueden incluir falsos positivos. |
iou | float | 0.7 | Establece el umbral de intersección sobre unión (IoU) para filtrar las detecciones solapadas. |
classes | list | None | Filtra los resultados por índice de clase. Por ejemplo, classes=[0, 2, 3] solo sigue las clases especificadas. |
device | str | None | Especifica el dispositivo para la inferencia (p. ej., cpu, cuda:0 o 0). Permite elegir entre CPU, una GPU concreta u otros dispositivos de cálculo para ejecutar el modelo. |
imgsz | int or tuple | 640 | Tamaño de imagen de destino para la inferencia: un entero para una imagen cuadrada o una pareja (height, width). Las dimensiones se ajustan al stride del modelo. |
max_det | int | 300 | Número máximo de detecciones que se conservan por fotograma antes del seguimiento, lo que limita los objetos que procesa una solución en escenas densas. |
quantize | int or str | None | Precisión de inferencia: 16 (FP16) o 32/unset (FP32) para los modelos PyTorch y TorchScript fuera de CPU; los demás formatos usan la precisión que seleccionen el artefacto y el entorno de ejecución. Sustituye al argumento obsoleto half. |
Además, se admiten las siguientes opciones de visualización:
| Argumento | Tipo | Predeterminado | Descripción |
|---|---|---|---|
show | bool | False | Si True, muestra las imágenes o los vídeos anotados en una ventana. Es útil para obtener información visual inmediata durante el desarrollo o las pruebas. |
Preguntas frecuentes#
Ultralytics YOLO26 proporciona detección de vehículos en tiempo real y supervisión para los sistemas de aparcamiento, lo que optimiza el uso de las plazas, reduce la congestión y mejora la seguridad mediante la vigilancia continua. Ejecutarlo con la señal en directo de una cámara también ayuda a gestionar el flujo del tráfico y a reducir el tiempo que los vehículos permanecen al ralentí. Para consultar la configuración completa, visita el flujo de trabajo del código de gestión de aparcamientos.
Usar Ultralytics YOLO26 para el aparcamiento inteligente ofrece numerosas ventajas:
- Eficiencia: Optimiza el uso de las plazas de aparcamiento y reduce la congestión.
- Seguridad y protección: Mejora la vigilancia y garantiza la seguridad de los vehículos y los peatones.
- Impacto medioambiental: Ayuda a reducir las emisiones al minimizar el tiempo que los vehículos permanecen al ralentí. Descubre más ventajas en la sección Ventajas de un sistema de gestión de aparcamientos.
Definir plazas de aparcamiento con Ultralytics YOLO26 es sencillo:
- Captura un fotograma de un vídeo o de un flujo de cámara.
- Usa el código proporcionado para abrir una interfaz gráfica que te permita seleccionar una imagen y dibujar polígonos para definir las plazas de aparcamiento.
- Guarda los datos etiquetados en formato JSON para procesarlos posteriormente. Para consultar las instrucciones completas, revisa la sección sobre selección de puntos anterior.
El ajuste más específico de cada aparcamiento es
json_file: asígnale el archivo JSON de las regiones de aparcamiento que crees con el anotador de puntos para adaptar la solución a una nueva distribución. También puedes personalizarla con los demás argumentos: establecemodelpara usar un detector entrenado a medida, limita las detecciones a clases específicas de vehículos conclasses, ajusta los umbralesconfyiou, cambia eltracker, usaline_widthpara cambiar la escala de las etiquetas superpuestas en el fotograma y del indicador de ocupación, o selecciona el método de inferenciadevice. Para supervisar otras zonas, consulta la guía de conteo de objetos.Ultralytics YOLO26 se utiliza en diversas aplicaciones reales para la gestión de aparcamientos, entre ellas:
- Detección de plazas de aparcamiento: identifica con precisión las plazas libres y ocupadas.
- Vigilancia: mejora la seguridad mediante la supervisión en tiempo real.
- Gestión del flujo de tráfico: reduce los tiempos de inactividad y la congestión gracias a una gestión eficiente del tráfico. Puedes encontrar imágenes que muestran estas aplicaciones en aplicaciones reales.