Dataset KITTI

Il dataset KITTI di Ultralytics è un dataset 2D di rilevamento di oggetti per la guida autonoma, composto da 7.481 immagini annotate (5.985 per l'addestramento e 1.496 per la convalida) distribuite in 8 classi: auto, furgone, camion, pedone, persona seduta, ciclista, tram e vari. Pubblicato dal Karlsruhe Institute of Technology e dal Toyota Technological Institute at Chicago, include immagini tratte da scenari di guida reali in aree urbane, rurali e autostradali.
Guarda: Come addestrare Ultralytics YOLO sul dataset KITTI | Rilevamento di oggetti, inferenza ed esportazione ONNX 🚀
La più ampia suite KITTI Vision Benchmark Suite comprende anche stima della profondità, flusso ottico, visione stereo e odometria visiva, ma la configurazione Ultralytics kitti.yaml qui è predisposta per il rilevamento 2D di oggetti con Ultralytics YOLO26.
Struttura del dataset#
Il set di test originale di KITTI è escluso perché non dispone di annotazioni pubbliche di ground truth.
Il dataset contiene 7.481 immagini annotate con oggetti come auto, pedoni e ciclisti, suddivise in due sottoinsiemi predefiniti specificati dalla configurazione kitti.yaml:
| Subset | Immagini | Descrizione |
|---|---|---|
| Addestra | 5,985 | Immagini etichettate per l'addestramento del modello |
| Validazione | 1,496 | Immagini messe da parte per la valutazione e il confronto delle prestazioni |
Classi di oggetti#
Il file kitti.yaml definisce 8 classi di oggetti, tra veicoli, persone e altri utenti della strada comunemente presenti nelle scene di guida:
- auto
- furgone
- camion
- pedone
- persona seduta
- ciclista
- tram
- varie
Applicazioni#
Il dataset KITTI supporta diverse applicazioni di rilevamento 2D nella guida autonoma e nella robotica:
- Percezione dei veicoli autonomi: addestra modelli per rilevare e tracciare auto, pedoni e ciclisti, così che i sistemi di guida autonoma possano spostarsi in sicurezza.
- Sviluppo di sistemi ADAS: sviluppa funzionalità di assistenza alla guida, come l'avviso di collisione e il rilevamento dei pedoni, usando filmati reali di guida.
- Analisi del traffico e delle scene stradali: rileva e conta veicoli e utenti della strada per studiare il flusso del traffico e la sicurezza stradale.
- Benchmark di visione artificiale: usa KITTI come benchmark standard per valutare modelli di rilevamento 2D di oggetti e tracciamento.
Per etichettare le tue immagini di guida, addestrare modelli e gestire le versioni dei dataset nel browser, esegui l'intero flusso di lavoro con Ultralytics Platform.
YAML del dataset#
Ultralytics definisce la configurazione del dataset KITTI tramite un file YAML. Questo file specifica i percorsi del dataset, le etichette delle classi e i metadati necessari per l'addestramento. Il file di configurazione è disponibile in https://github.com/ultralytics/ultralytics/blob/main/ultralytics/cfg/datasets/kitti.yaml.
# Ultralytics 🚀 AGPL-3.0 License - https://ultralytics.com/license

# KITTI dataset by Karlsruhe Institute of Technology and Toyota Technological Institute at Chicago
# Documentation: https://docs.ultralytics.com/datasets/detect/kitti
# Example usage: yolo train data=kitti.yaml
# parent
# ├── ultralytics
# └── datasets
#     └── kitti ← downloads here (390.5 MB)

# Train/val/test sets as 1) dir: path/to/imgs, 2) file: path/to/imgs.txt, or 3) list: [path/to/imgs1, path/to/imgs2, ..]
path: kitti # dataset root dir
train: images/train # train images (relative to 'path') 5985 images
val: images/val # val images (relative to 'path') 1496 images

names:
  0: car
  1: van
  2: truck
  3: pedestrian
  4: person_sitting
  5: cyclist
  6: tram
  7: misc

# Download script/URL (optional)
download: https://github.com/ultralytics/assets/releases/download/v0.0.0/kitti.zipUtilizzo#
Per addestrare un modello YOLO26n sul dataset KITTI per 100 epoche con una dimensione delle immagini di 640, usa i comandi seguenti. Il dataset (390,5 MB) viene scaricato automaticamente al primo utilizzo.
from ultralytics import YOLO

# Carica un modello YOLO26 preaddestrato
model = YOLO("yolo26n.pt")

# Addestramento sul dataset kitti
results = model.train(data="kitti.yaml", epochs=100, imgsz=640)
Puoi anche eseguire attività di valutazione, inferenza ed esportazione direttamente dalla riga di comando o tramite l'API Python usando lo stesso file di configurazione.
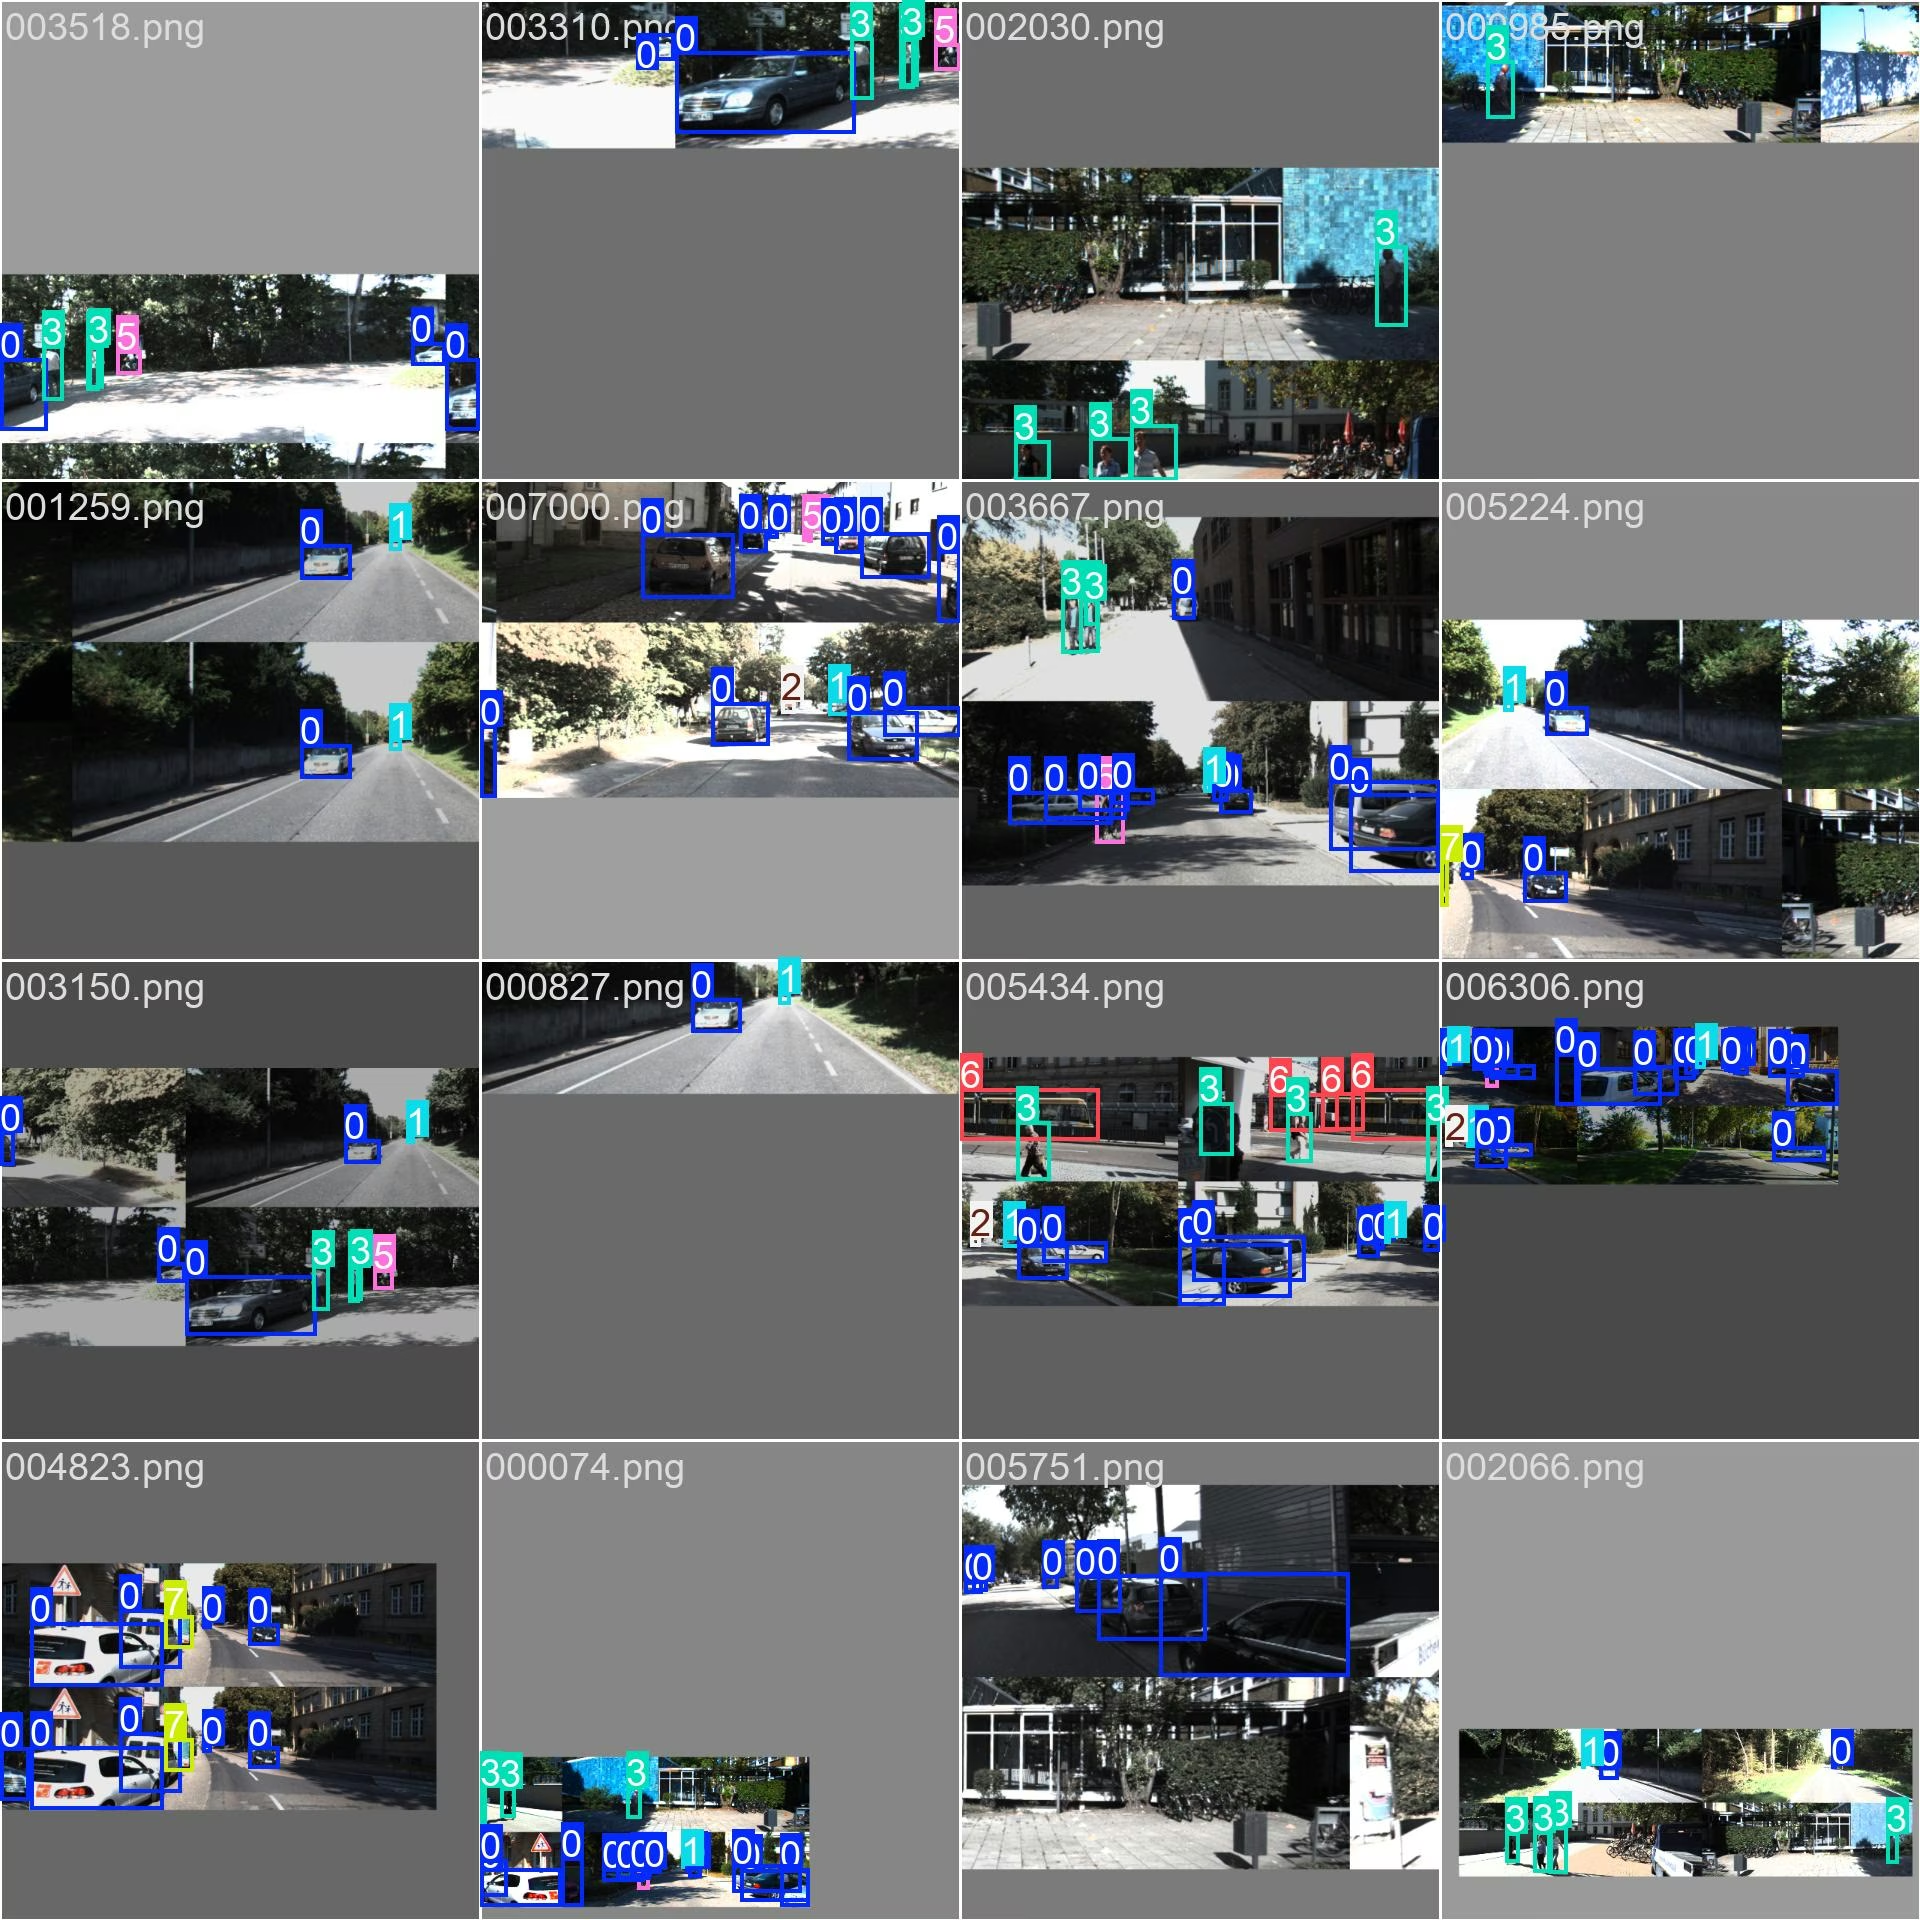
Immagini di esempio e annotazioni#
L'esempio qui sotto mostra una scena di guida del dataset con le relative annotazioni dei riquadri di delimitazione 2D. Le immagini KITTI includono scene urbane, rurali e autostradali riprese nel traffico reale, offrendo ai modelli oggetti di dimensioni, punti di vista e condizioni di illuminazione diversi.
Citazioni e ringraziamenti#
Se usi il dataset KITTI nella tua ricerca, cita il seguente articolo:
@article{Geiger2013IJRR,
  author = {Andreas Geiger and Philip Lenz and Christoph Stiller and Raquel Urtasun},
  title = {Vision meets Robotics: The KITTI Dataset},
  journal = {International Journal of Robotics Research (IJRR)},
  year = {2013}
}
Ringraziamo KITTI Vision Benchmark Suite per aver fornito questo dataset completo, che continua a contribuire ai progressi nella computer vision, nella robotica e nei sistemi autonomi. Visita il sito web di KITTI per maggiori informazioni.
Domande frequenti#
Il dataset KITTI di Ultralytics serve per addestrare e valutare modelli di rilevamento di oggetti 2D per la guida autonoma. Contiene 7.481 immagini annotate suddivise in 8 classi, tra cui auto, pedoni e ciclisti, ed è ampiamente usato per il benchmarking dei modelli di percezione.
La configurazione KITTI di Ultralytics contiene 7.481 immagini — 5.985 per l'addestramento e 1.496 per la validazione — senza una suddivisione separata per il test. Ogni immagine è annotata con 8 classi: auto, van, truck, pedestrian, person_sitting, cyclist, tram e misc.
No. La configurazione KITTI di Ultralytics include solo le suddivisioni per l'addestramento (5.985 immagini) e la validazione (1.496 immagini). Il set di test originale di KITTI è escluso perché non dispone di annotazioni pubbliche di ground truth.
Il dataset (390.5 MB) viene scaricato automaticamente la prima volta che esegui l'addestramento con
data="kitti.yaml"— non è necessario alcun passaggio manuale. Ultralytics recupera le immagini e le etichette e le decomprime nella directory locale dei dataset. Puoi consultare i dataset correlati nella panoramica dei dataset di rilevamento.Sì. KITTI è compatibile con Ultralytics YOLO senza configurazioni aggiuntive. Puoi addestrare e convalidare i modelli direttamente usando il file di configurazione YAML fornito.
Puoi accedere al file
kitti.yamlin https://github.com/ultralytics/ultralytics/blob/main/ultralytics/cfg/datasets/kitti.yaml. Il file definisce i percorsi del dataset e gli 8 nomi delle classi usati per l'addestramento.


Commenti
Fai una domanda, condividi i tuoi risultati o aiuta qualcun altro.