Conjunto de dados KITTI

O conjunto de dados KITTI da Ultralytics é um conjunto de dados de detecção de objetos 2D para condução autónoma, com 7.481 imagens anotadas (5.985 para treinamento e 1.496 para validação) distribuídas por 8 classes — carro, carrinha, camião, peão, pessoa_sentada, ciclista, elétrico e diversos. Lançado pelo Karlsruhe Institute of Technology e pelo Toyota Technological Institute at Chicago, contém imagens de cenas reais de condução urbana, rural e em autoestradas.
Assista: Como treinar Ultralytics YOLO no conjunto de dados KITTI | Detecção de objetos, inferência e exportação ONNX 🚀
O conjunto KITTI Vision Benchmark Suite, mais abrangente, também inclui estimativa de profundidade, fluxo óptico, visão estéreo e odometria visual, mas a configuração kitti.yaml da Ultralytics aqui está preparada para detecção de objetos 2D com Ultralytics YOLO26.
Estrutura do conjunto de dados#
O conjunto de teste original do KITTI foi excluído porque não possui anotações públicas de referência.
O conjunto de dados contém 7.481 imagens anotadas de objetos como carros, pedestres e ciclistas, divididas em dois subconjuntos predefinidos pela configuração kitti.yaml:
| Divisão | Imagens | Descrição |
|---|---|---|
| Treinar | 5,985 | Imagens rotuladas para treinamento do modelo |
| Validação | 1,496 | Imagens reservadas para avaliação e benchmarking |
Classes de objetos#
O arquivo kitti.yaml define 8 classes de objetos, abrangendo veículos, pessoas e outros usuários da via que aparecem com frequência em cenas de condução:
- carro
- van
- caminhão
- pedestre
- person_sitting
- ciclista
- bonde
- diversos
Aplicações#
O conjunto de dados KITTI oferece suporte a várias aplicações de detecção 2D em direção autônoma e robótica:
- Percepção de veículos autônomos: treine modelos para detectar e acompanhar carros, pedestres e ciclistas, permitindo que sistemas de direção autônoma naveguem com segurança.
- Desenvolvimento de ADAS: crie recursos de assistência ao motorista, como alertas de colisão e detecção de pedestres, com imagens de condução reais.
- Análise de tráfego e de cenas rodoviárias: detecte e conte veículos e usuários da via para estudar o fluxo do tráfego e a segurança rodoviária.
- Benchmarking de visão computacional: usa KITTI como benchmark padrão para avaliar modelos de detecção de objetos 2D e rastreamento.
Para rotular suas próprias imagens de condução, treinar e gerenciar versões do conjunto de dados no navegador, execute todo o fluxo de trabalho com a Ultralytics Platform.
YAML do conjunto de dados#
A Ultralytics define a configuração do conjunto de dados KITTI usando um arquivo YAML. Esse arquivo especifica os caminhos do conjunto de dados, os rótulos das classes e os metadados necessários para o treinamento. O arquivo de configuração está disponível em https://github.com/ultralytics/ultralytics/blob/main/ultralytics/cfg/datasets/kitti.yaml.
# Ultralytics 🚀 AGPL-3.0 License - https://ultralytics.com/license

# KITTI dataset by Karlsruhe Institute of Technology and Toyota Technological Institute at Chicago
# Documentation: https://docs.ultralytics.com/datasets/detect/kitti
# Example usage: yolo train data=kitti.yaml
# parent
# ├── ultralytics
# └── datasets
#     └── kitti ← downloads here (390.5 MB)

# Train/val/test sets as 1) dir: path/to/imgs, 2) file: path/to/imgs.txt, or 3) list: [path/to/imgs1, path/to/imgs2, ..]
path: kitti # dataset root dir
train: images/train # train images (relative to 'path') 5985 images
val: images/val # val images (relative to 'path') 1496 images

names:
  0: car
  1: van
  2: truck
  3: pedestrian
  4: person_sitting
  5: cyclist
  6: tram
  7: misc

# Download script/URL (optional)
download: https://github.com/ultralytics/assets/releases/download/v0.0.0/kitti.zipUso#
Para treinar um modelo YOLO26n no conjunto de dados KITTI durante 100 épocas, com tamanho de imagem 640, utiliza os seguintes comandos. O conjunto de dados (390,5 MB) é transferido automaticamente na primeira utilização.
from ultralytics import YOLO

# Carrega um modelo YOLO26 pré-treinado
model = YOLO("yolo26n.pt")

# Treine no conjunto de dados kitti
results = model.train(data="kitti.yaml", epochs=100, imgsz=640)
Você também pode realizar tarefas de avaliação, inferência e exportação diretamente pela linha de comando ou pela API Python usando o mesmo arquivo de configuração.
Imagens de exemplo e anotações#
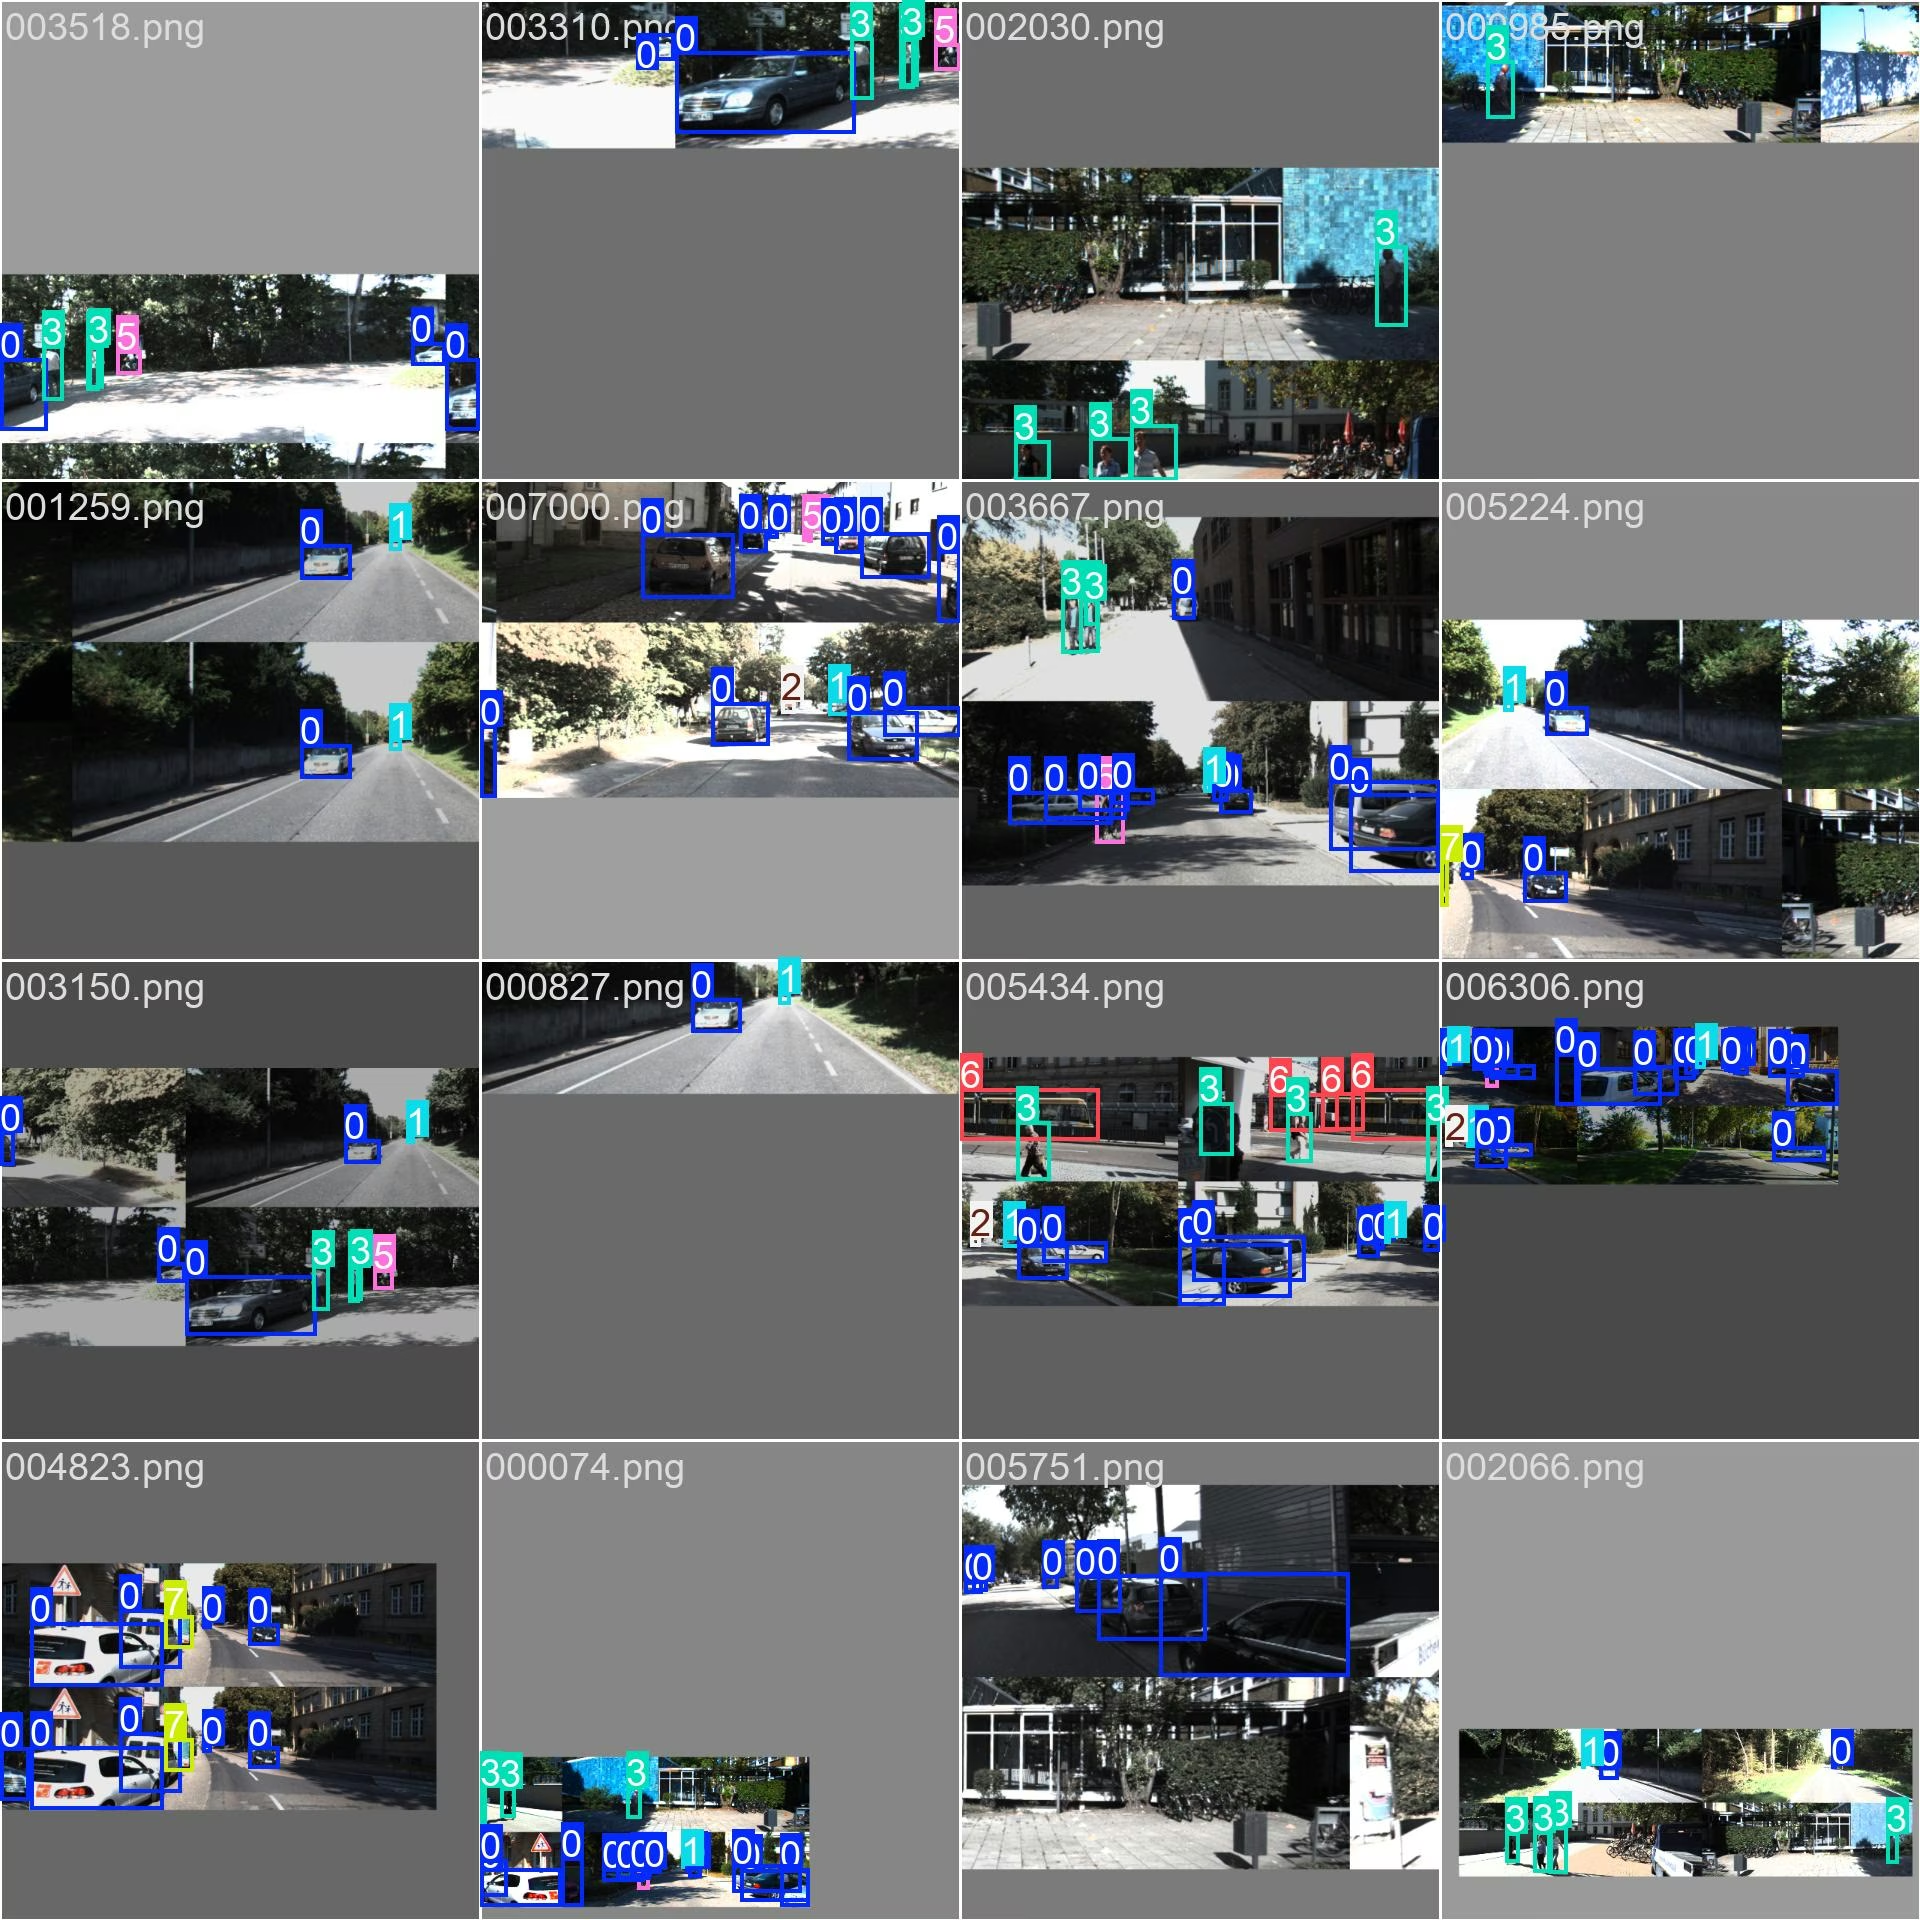
O exemplo abaixo mostra uma cena de condução do conjunto de dados com suas anotações de caixas delimitadoras 2D. As imagens do KITTI abrangem cenas urbanas, rurais e rodoviárias capturadas no tráfego real, oferecendo aos modelos objetos de vários tamanhos, perspectivas e condições de iluminação.
Citações e agradecimentos#
Se você usar o conjunto de dados KITTI em sua pesquisa, cite o artigo a seguir:
@article{Geiger2013IJRR,
  author = {Andreas Geiger and Philip Lenz and Christoph Stiller and Raquel Urtasun},
  title = {Vision meets Robotics: The KITTI Dataset},
  journal = {International Journal of Robotics Research (IJRR)},
  year = {2013}
}
Agradecemos ao KITTI Vision Benchmark Suite por fornecer este conjunto de dados abrangente, que continua impulsionando o progresso em visão computacional, robótica e sistemas autônomos. Acesse o site do KITTI para mais informações.
Perguntas frequentes#
O conjunto de dados KITTI da Ultralytics é usado para treinar e avaliar modelos de detecção de objetos 2D para direção autônoma. Ele oferece 7,481 imagens anotadas em 8 classes, incluindo carros, pedestres e ciclistas, e é amplamente usado como benchmark para modelos de percepção.
A configuração KITTI da Ultralytics contém 7,481 imagens — 5,985 para treinamento e 1,496 para validação — sem uma divisão separada para teste. Cada imagem é anotada em 8 classes: carro, van, caminhão, pedestre, person_sitting, ciclista, bonde e diversos.
Não. A configuração KITTI da Ultralytics oferece apenas divisões de treinamento (5,985 imagens) e validação (1,496 imagens). O conjunto de teste KITTI original é excluído porque não tem anotações públicas de verdade fundamental.
O conjunto de dados (390.5 MB) é baixado automaticamente na primeira vez que você treina com
data="kitti.yaml"— não é necessário fazer nada manualmente. A Ultralytics obtém as imagens e os rótulos e os descompacta no diretório local de conjuntos de dados. Você pode explorar conjuntos de dados relacionados na visão geral dos conjuntos de dados de detecção.Você pode acessar o arquivo
kitti.yamlem https://github.com/ultralytics/ultralytics/blob/main/ultralytics/cfg/datasets/kitti.yaml. Ele define os caminhos do conjunto de dados e os 8 nomes de classes usados no treinamento.


Comentários
Faz uma pergunta, partilha os teus resultados ou ajuda alguém.