Создай систему управления парковкой с помощью Ultralytics YOLO26#
Что такое система управления парковкой?#
Система управления парковкой на базе Ultralytics YOLO26 обнаруживает транспортные средства в реальном времени, отслеживает занятость парковочных мест и показывает текущую заполненность парковки. Она объединяет обнаружение объектов с помощью YOLO26 с конфигурацией парковки в формате JSON, чтобы ты мог контролировать всю парковку по одному видеопотоку или изображению с камеры.
Смотри: Как создать систему управления парковкой с Ultralytics YOLO26 | Обнаружение свободных мест в реальном времени 🚗
Преимущества системы управления парковкой#
- Эффективность: оптимизирует использование парковочных мест и уменьшает загруженность парковки.
- Безопасность и защита: повышает безопасность людей и транспортных средств благодаря непрерывному видеонаблюдению.
- Снижение выбросов: регулирует транспортный поток, чтобы уменьшить время простоя и объём выбросов на парковках.
Применение в реальном мире#
| Система управления парковкой | Система управления парковкой |
|---|---|
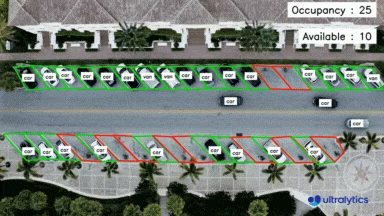 | 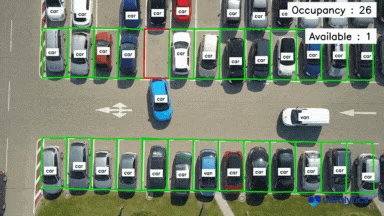 |
| Управление парковкой, вид с воздуха, с помощью Ultralytics YOLO26 | Управление парковкой, вид сверху, с помощью Ultralytics YOLO26 |
Процесс работы с кодом системы управления парковкой#
Теперь выбирать точки стало просто
Выбор точек парковки — важная и сложная задача для систем управления парковкой. Ultralytics упрощает этот процесс с помощью инструмента «Разметчик парковочных мест», который позволяет задавать области парковки для последующей обработки.
Шаг 1: захвати кадр из видео или потока с камеры, для которого нужно настроить управление парковкой.
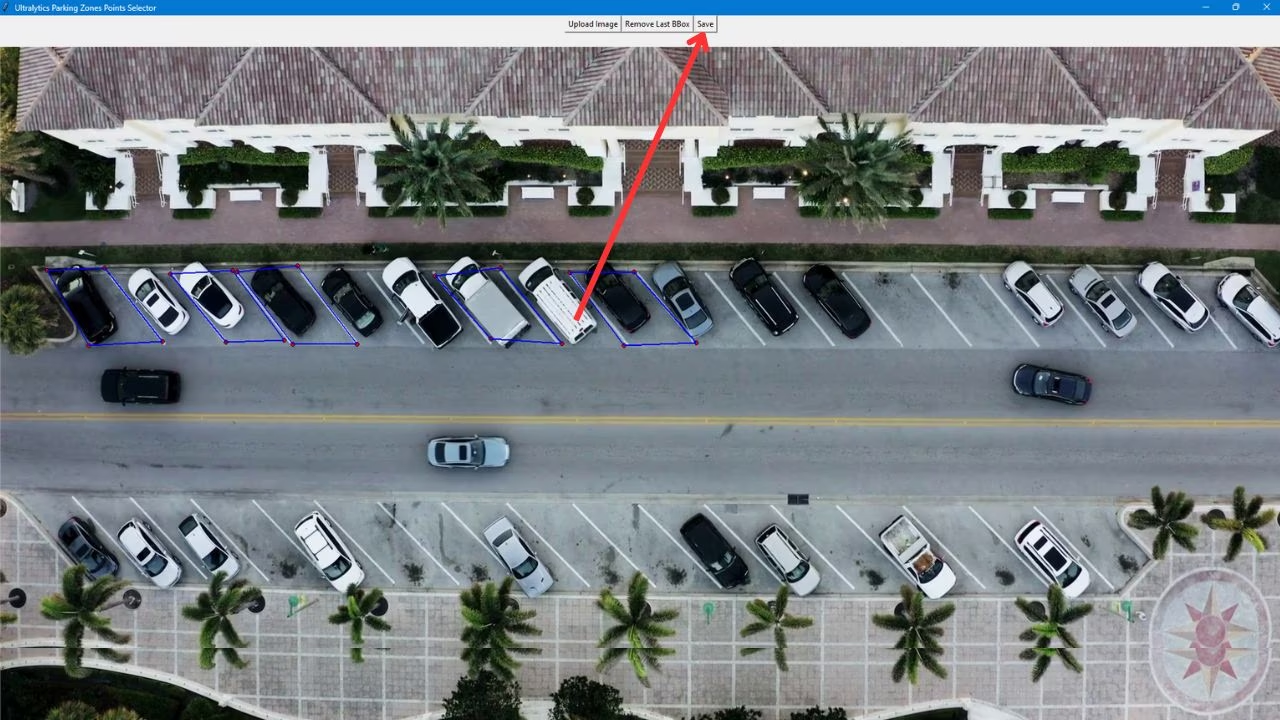
Шаг 2: используй предоставленный код для запуска графического интерфейса. Выбери изображение и начни задавать парковочные зоны многоугольниками, нажимая кнопкой мыши.
Дополнительный шаг: установка `tkinter`
Обычно tkinter входит в комплект Python. Если его нет, установи его, выполнив указанные ниже шаги:
- Linux: (Debian/Ubuntu):
sudo apt install python3-tk - Fedora:
sudo dnf install python3-tkinter - Arch:
sudo pacman -S tk - Windows: переустанови Python и во время установки установи флажок
tcl/tk and IDLEв разделе «Дополнительные компоненты». - MacOS: переустанови Python с сайта https://www.python.org/downloads/macos/ или с помощью
brew install python-tk.
from ultralytics import solutions

solutions.ParkingPtsSelection()
Шаг 3: задав парковочные зоны многоугольниками, нажми save, чтобы сохранить данные в файл bounding_boxes.json в рабочей папке. Именно этот файл сценарий управления загрузит ниже.
Шаг 4: теперь ты можешь запустить решение для управления парковкой с помощью кода ниже.
import cv2

from ultralytics import solutions

# Захват видео
cap = cv2.VideoCapture("path/to/video.mp4")
assert cap.isOpened(), "Error reading video file"

# Запись видео
w, h, fps = (int(cap.get(x)) for x in (cv2.CAP_PROP_FRAME_WIDTH, cv2.CAP_PROP_FRAME_HEIGHT, cv2.CAP_PROP_FPS))
video_writer = cv2.VideoWriter("parking management.avi", cv2.VideoWriter_fourcc(*"mp4v"), fps, (w, h))

# Инициализация объекта управления парковкой
parkingmanager = solutions.ParkingManagement(
    model="yolo26n.pt",  # путь к файлу модели
    json_file="bounding_boxes.json",  # путь к файлу с разметкой парковки
)

while cap.isOpened():
    ret, im0 = cap.read()
    if not ret:
        break

    results = parkingmanager(im0)

    # print(results)  # доступ к результату

    video_writer.write(results.plot_im)  # запись обработанного кадра.

cap.release()
video_writer.release()
cv2.destroyAllWindows()  # закрытие всех открытых окон
Аргументы ParkingManagement#
Вот таблица с аргументами ParkingManagement:
| Аргумент | Тип | По умолчанию | Описание |
|---|---|---|---|
model | str | None | Путь к файлу модели Ultralytics YOLO. |
json_file | str | None | Путь к файлу JSON со всеми данными о координатах парковочных мест. |
line_width | int | 2 | Толщина линий рамок, ключевых точек и счётчиков, которые рисует решение. |
verbose | bool | True | Включает журнал решения для каждого кадра с указанием формы входных данных, количества объектов по классам и скорости обработки. Сам вызов отслеживания всегда выполняется без вывода сообщений. |
Решение ParkingManagement позволяет использовать несколько параметров track:
| Аргумент | Тип | По умолчанию | Описание |
|---|---|---|---|
tracker | str | 'tracktrack.yaml' | Задаёт алгоритм отслеживания. Встроенные варианты: botsort.yaml, bytetrack.yaml, ocsort.yaml, deepocsort.yaml, fasttrack.yaml, tracktrack.yaml. |
conf | float | 0.25 | Задаёт порог уверенности для обнаружений: при более низких значениях можно отслеживать больше объектов, но возрастает вероятность ложноположительных срабатываний. |
iou | float | 0.7 | Задаёт порог пересечения над объединением (IoU) для фильтрации перекрывающихся обнаружений. |
classes | list | None | Фильтрует результаты по индексу класса. Например, classes=[0, 2, 3] отслеживает только указанные классы. |
device | str | None | Задаёт устройство для инференса (например, cpu, cuda:0 или 0). Позволяет выбрать CPU, определённый GPU или другое вычислительное устройство для выполнения модели. |
imgsz | int or tuple | 640 | Целевой размер изображения для инференса: целое число для квадратного изображения или пара (height, width). Размеры корректируются с учётом шага модели. |
max_det | int | 300 | Максимальное количество обнаружений, сохраняемых в каждом кадре перед отслеживанием; ограничивает число объектов, обрабатываемых решением в насыщенных сценах. |
quantize | int or str | None | Точность инференса: 16 (FP16) или 32/unset (FP32) для моделей PyTorch и TorchScript не на CPU; для других форматов точность определяется артефактом модели и средой выполнения. Заменяет устаревший аргумент half. |
Кроме того, поддерживаются следующие параметры визуализации:
| Аргумент | Тип | По умолчанию | Описание |
|---|---|---|---|
show | bool | False | Если True, показывает аннотированные изображения или видео в окне. Полезно для мгновенной визуальной проверки во время разработки или тестирования. |
Часто задаваемые вопросы#
Ultralytics YOLO26 обеспечивает обнаружение транспортных средств в реальном времени и мониторинг парковок, помогая эффективнее использовать парковочные места, уменьшать загруженность и повышать безопасность благодаря непрерывному видеонаблюдению. Запуск на потоке с камеры также помогает регулировать транспортный поток и сокращать время простоя автомобилей. Полное описание настройки см. в разделе процесса работы с кодом системы управления парковкой.
Использование Ultralytics YOLO26 для умной парковки даёт множество преимуществ:
- Эффективность: оптимизирует использование парковочных мест и уменьшает загруженность.
- Безопасность и защита: улучшает видеонаблюдение и обеспечивает безопасность транспортных средств и пешеходов.
- Воздействие на окружающую среду: помогает сократить выбросы, уменьшая время простоя автомобилей. Подробнее о преимуществах читай в разделе «Преимущества системы управления парковкой».
Задать парковочные места с помощью Ultralytics YOLO26 просто:
- Захвати кадр из видео или потока с камеры.
- Используй предоставленный код, чтобы запустить графический интерфейс, выбрать изображение и нарисовать многоугольники, задающие парковочные места.
- Сохрани размеченные данные в формате JSON для дальнейшей обработки. Подробные инструкции см. в разделе о выборе точек выше.
Настройка, наиболее специфичная для конкретной парковки, — это
json_file: укажи путь к JSON-файлу с областями парковки, который ты создал с помощью разметчика точек, чтобы адаптировать решение к новой схеме. Дополнительно настрой его с помощью других аргументов: задайmodelдетектор, обученный на собственных данных, ограничь обнаружения определённымиclassesтранспортных средств, измени порогиconfиiou, переключиtracker, используйline_width, чтобы изменить размер подписей и показателя занятости на кадре, или выбериdeviceдля инференса. О мониторинге отдельных зон читай в руководстве по подсчёту объектов.Ultralytics YOLO26 используется в различных реальных сценариях управления парковками, в том числе:
- Обнаружение парковочных мест: точное определение свободных и занятых мест.
- Видеонаблюдение: повышение безопасности за счёт мониторинга в реальном времени.
- Управление транспортными потоками: сокращение простоев и заторов благодаря эффективной организации движения. Изображения с примерами этих сценариев можно найти в разделе реальные сценарии использования.