Ultralytics YOLO26 Tarafından Desteklenen Bilgisayarlı Görü Görevleri#
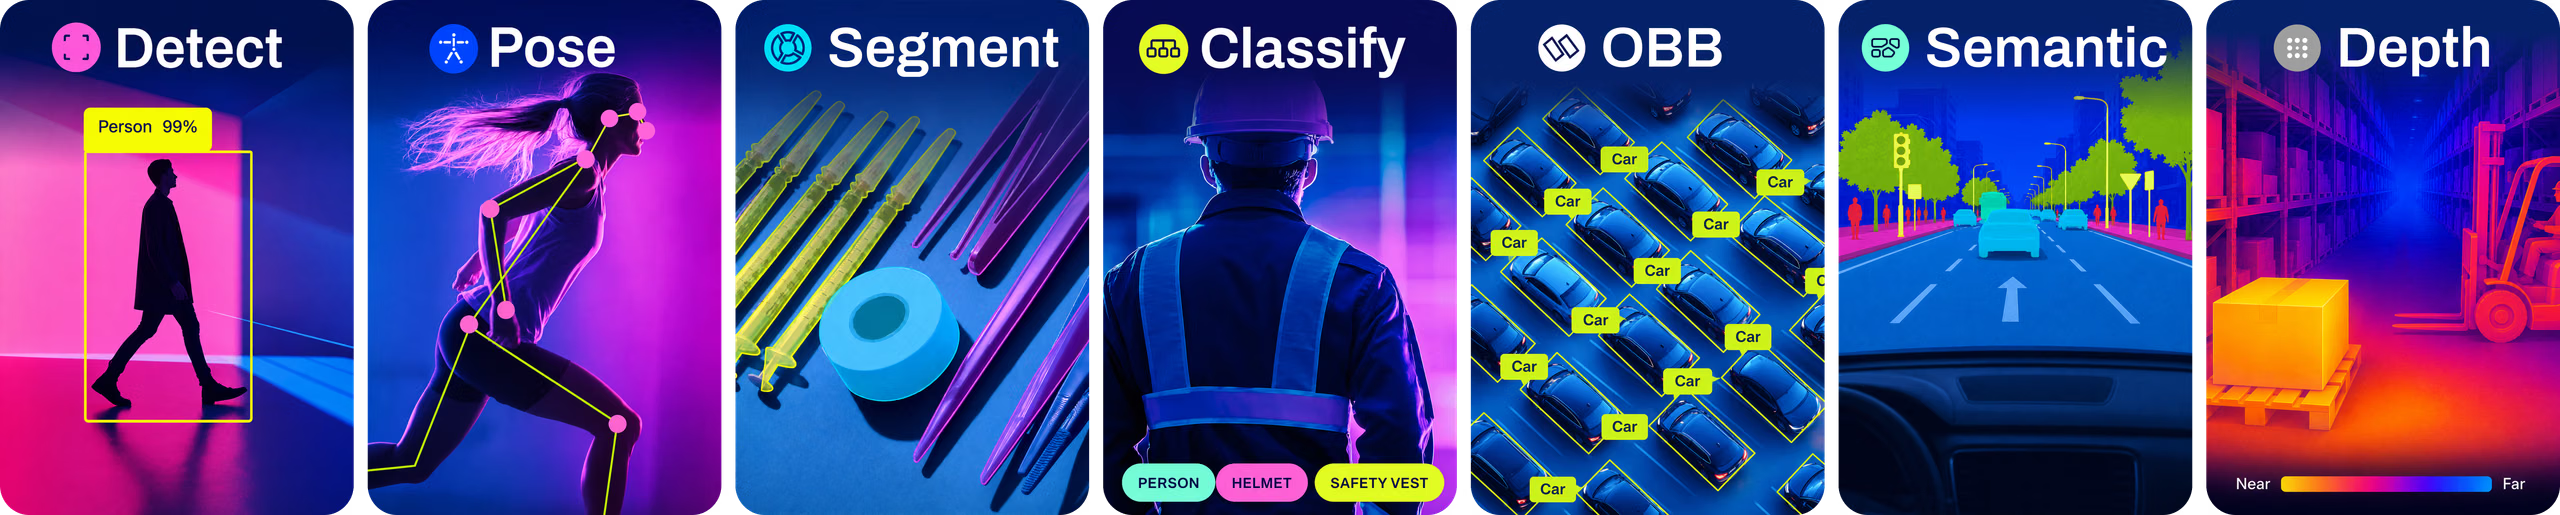
Ultralytics YOLO26, birden çok bilgisayarlı görü görevini destekleyen çok yönlü bir yapay zekâ çerçevesidir. Bu çerçeve; tespit, segmentasyon, anlamsal segmentasyon, derinlik tahmini, sınıflandırma, poz tahmini ve OBB için kullanılabilir. Bu görevlerin her birinin farklı bir amacı ve kullanım senaryosu vardır; böylece tek bir çerçeveyle çeşitli bilgisayarlı görü sorunlarını ele alabilirsin.
YOLO27 desteği planlanıyor; bilgi için YOLO27 önizlemesine bak. YOLO27 yakında çıkacak ve henüz kullanıma sunulmadı; bu kılavuzda yayımlanmış YOLO26 modelleri kullanılıyor.
İzle: Ultralytics YOLO26 Görevlerini Keşfet: Nesne Algılama, Örnek Segmentasyonu, Anlamsal Segmentasyon, Derinlik Tahmini, Sınıflandırma, Poz Tahmini ve OBB.
Algılama#
Tespit, YOLO26'nın desteklediği birincil görevdir. Bir görüntüdeki veya video karesindeki nesneleri belirlemeyi ve çevrelerine sınırlayıcı kutular çizmeyi içerir. Tespit edilen nesneler, özelliklerine göre farklı kategorilere ayrılır. YOLO26, tek bir görüntüde veya video karesinde birden çok nesneyi yüksek doğruluk ve hızla tespit edebilir; bu da onu gözetim sistemleri ve otonom araçlar gibi gerçek zamanlı uygulamalar için ideal kılar.
Örnek Segmentasyonu#
Segmentasyon, her nesne için piksel düzeyinde maskeler oluşturarak nesne tespitini bir adım ileri taşır. Bu hassasiyet; tıbbi görüntüleme, tarımsal analiz ve üretimde kalite kontrolü gibi uygulamalarda kullanışlıdır.
Anlamsal Segmentasyon#
Anlamsal segmentasyon, görüntüdeki her piksele bir sınıf etiketi atayarak tüm sahnenin yoğun bir sınıf haritasını oluşturur. Örnek segmentasyonundan farklı olarak, aynı sınıftaki ayrı nesneleri birbirinden ayırmaz. Bu özellik, tek tek nesneleri belirlemekten çok tüm mekânsal düzenin anlaşılmasının önemli olduğu otonom sürüş, sahne ayrıştırma ve arazi örtüsü haritalama için idealdir.
Anlamsal Segmentasyon Örnekleri
Derinlik Tahmini#
Tek kameralı derinlik tahmini, tek bir RGB görüntüsünden metre cinsinden piksel başına derinlik haritası tahmin eder. Çıktı, girdi görüntüsüyle hizalanmış yoğun bir kayan noktalı haritadır; bu nedenle tek bir kameradan mekânsal düzenin çıkarılması gereken 3B sahne rekonstrüksiyonu, robot navigasyonu ve AR/VR uygulamaları için uygundur.
Sınıflandırma#
Sınıflandırma, tüm görüntüleri içeriklerine göre kategorilere ayırır. Bu görev; e-ticarette ürün kategorilendirme, içerik denetleme ve yaban hayatı izleme gibi uygulamalar için önemlidir.
Poz Tahmini#
Poz tahmini, hareketleri izlemek veya pozları tahmin etmek için görüntülerdeki ya da video karelerindeki belirli kilit noktaları tespit eder. Bu kilit noktalar insan eklemlerini, yüz özelliklerini veya ilgilenilen diğer önemli noktaları temsil edebilir. YOLO26, kilit noktaları yüksek doğruluk ve hızla tespit etmede başarılıdır; bu da onu fitness uygulamaları, spor analitiği ve insan-bilgisayar etkileşimi için değerli kılar.
OBB#
Yönlendirilmiş Sınırlayıcı Kutu (OBB) tespiti, döndürülmüş nesnelerin konumunu daha iyi belirlemek için yönelim açısı ekleyerek geleneksel nesne tespitini geliştirir. Bu özellik, nesnelerin çeşitli açılarda göründüğü hava görüntüsü analizinde, belge işlemede ve endüstriyel uygulamalarda özellikle değerlidir. YOLO26, farklı senaryolarda döndürülmüş nesneleri tespit etmek için yüksek doğruluk ve hız sunar.
Sırada ne var?#
Bir görev seçtin mi? Verilerini Veri Kümeleri kılavuzuyla bu göreve uygun biçimde düzenle, ardından kendi görüntülerinle eğitim yap.
Sık Sorulan Sorular#
Ultralytics YOLO26, çeşitli bilgisayarlı görü görevlerini yüksek doğruluk ve hızla gerçekleştirebilen çok yönlü bir yapay zekâ çerçevesidir. Bu görevler şunları içerir:
- Nesne Tespiti: Görüntülerdeki veya video karelerindeki nesneleri, çevrelerine sınırlayıcı kutular çizerek tanımlama ve konumlandırma.
- Örnek Segmentasyonu: Tespit edilen her nesne için, tıbbi görüntüleme gibi uygulamalarda kullanışlı olan piksel düzeyinde bir maske oluşturma.
- Anlamsal Segmentasyon: Yoğun sahne analizi için görüntüdeki her piksele bir sınıf etiketi atama.
- Derinlik Tahmini: Tek bir RGB görüntüsünden piksel başına derinlik haritasını metre cinsinden tahmin etme.
- Sınıflandırma: Görüntülerin tamamını içeriklerine göre kategorilere ayırma.
- Poz Tahmini: Hareketleri veya pozları izlemek için görüntü ya da video karesindeki belirli kilit noktaları tespit etme.
- Yönlendirilmiş Nesne Tespiti (OBB): Daha yüksek doğruluk için ek bir yönelim açısıyla döndürülmüş nesneleri tespit etme.
Ultralytics YOLO26'yı nesne tespiti için kullanmak üzere şu adımları izle:
- Veri kümeni uygun biçimde hazırla.
- YOLO26 modelini tespit göreviyle eğit.
- Yeni görüntüleri veya video karelerini modele vererek tahminler yap.
Örnekfrom ultralytics import YOLO # Önceden eğitilmiş bir YOLO modeli yükle (gerektiğinde model türünü ayarla) model = YOLO("yolo26n.pt") # n, s, m, l, x sürümleri mevcut # Bir görüntüde nesne algılama yap results = model.predict(source="image.jpg") # Video, dizin, URL vb. de kullanılabilir # Sonuçları görüntüle results[0].show() # İlk görüntünün sonuçlarını gösterDaha ayrıntılı yönergeler için tespit örneklerimize göz at.
YOLO26'yı segmentasyon görevlerinde kullanmak çeşitli avantajlar sağlar:
- Yüksek Doğruluk: Segmentasyon görevi, piksel düzeyinde hassas maskeler sağlar.
- Hız: YOLO26, gerçek zamanlı uygulamalar için optimize edilmiştir ve yüksek çözünürlüklü görüntülerde bile hızlı işleme sunar.
- Çok Sayıda Uygulama: Tıbbi görüntüleme, otonom sürüş ve ayrıntılı görüntü segmentasyonu gerektiren diğer uygulamalar için idealdir.
YOLO26'nın segmentasyon alanındaki avantajları ve kullanım örnekleri hakkında görüntü segmentasyonu bölümünden daha fazla bilgi edin.
Evet, Ultralytics YOLO26 poz tahmini ve kilit nokta tespitini yüksek doğruluk ve hızla gerçekleştirebilir. Bu özellik; spor analitiği, sağlık hizmetleri ve insan-bilgisayar etkileşimi uygulamalarında hareketleri izlemek için özellikle kullanışlıdır. YOLO26, görüntü ya da video karesindeki kilit noktaları tespit ederek hassas poz tahmini yapılmasını sağlar.
Daha fazla ayrıntı ve uygulama ipucu için poz tahmini örneklerimizi ziyaret et.
YOLO26 ile Yönlendirilmiş Nesne Tespiti (OBB), ek bir açı parametresiyle nesneleri tespit ederek hassasiyeti artırır. Bu özellik, hava görüntüsü analizi ve depo otomasyonu gibi döndürülmüş nesnelerin doğru konumlandırılmasını gerektiren uygulamalar için faydalıdır.
- Daha Yüksek Hassasiyet: Açı bileşeni, döndürülmüş nesnelerdeki yanlış pozitifleri azaltır.
- Çok Yönlü Uygulamalar: Jeo-uzamsal analiz, robotik vb. görevlerde kullanışlıdır.
Daha fazla ayrıntı ve örnek için Yönlendirilmiş Nesne Tespiti bölümüne göz at.