Argoverse Veri Kümesi
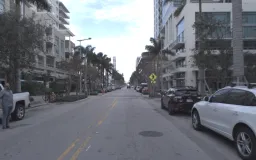
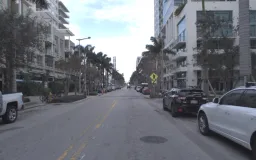
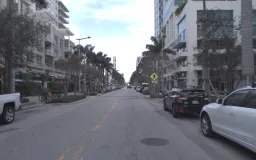
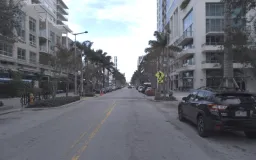
Ultralytics Argoverse veri kümesi (Argoverse-HD), 8 sınıfta (kişi, bisiklet, otomobil, motosiklet, otobüs, kamyon, trafik ışığı ve dur işareti) etiketlenmiş 54.446 otonom sürüş görüntüsünden oluşan bir 2B nesne algılama veri kümesidir; 39.384 görüntü eğitim, 15.062 görüntü doğrulama içindir. Görüntüler, bir aracın halka biçimli ön orta kamerasıyla çekilmiştir; açıklamalar ise Argo AI'ın Argoverse 1.1 sürüş verileri üzerine kurulu Carnegie Mellon Üniversitesi akış algısı projesinden alınmıştır. Bu veri kümesi, otonom sürüş senaryolarında yol nesnelerini algılamak üzere bilgisayarlı görü modellerini eğitmek için büyük ölçekli, gerçek dünya kıyaslama veri kümesidir.
Açıklama eklenmiş örnekleri önizlemek, veri kümesi istatistiklerini incelemek ve eğitim için veri kümesini klonlamak üzere Ultralytics Platform'daki Argoverse-HD'yi keşfet.
Python 3.11 veya daha yenisini kullan ve ULTRALYTICS_API_KEY değerini Platform ayarları bölümündeki bir anahtara ayarla. Görselleri indirmek ve YOLO etiketlerini otomatik olarak hazırlamak için Argoverse veri kümesi URL'sini data olarak geçir. Argoverse.yaml yapılandırması, veri kümesi yerel olarak bulunmadığında Platform'dan da indirir.
Temel Özellikler#
- 8 nesne algılama sınıfı: kişi, bisiklet, araba, motosiklet, otobüs, kamyon, trafik ışığı ve dur işareti.
- 54.446 etiketli görüntü — 39.384'ü eğitim, 15.062'si doğrulama için — ayrıca eval.ai yarışması için ayrılmış etiketsiz bir test bölümü.
- Şehir içi otonom sürüş sahnelerinde yakalanan 1920 × 1200 ring-front-center kamera kareleri.
- Ek açıklamalar ilk kullanımda otomatik olarak YOLO biçimine dönüştürülür; böylece veri kümesi doğrudan Ultralytics YOLO algılama modelleriyle eğitilebilir.
Veri Kümesi Yapısı#
Platform'daki Argoverse-HD veri kümesi, önceden tanımlanmış üç alt kümeyi korur:
| Bölüm | Görüntüler | Etiketler |
|---|---|---|
| Eğit | 39,384 | Evet |
| Doğrulama | 15,062 | Evet |
| Test | 12,507 | Etiketsiz (eval.ai yarışması) |
Tüm görüntülerde aynı 8 nesne sınıfı bulunur (indeksler 0–7): kişi, bisiklet, araba, motosiklet, otobüs, kamyon, trafik ışığı ve dur işareti.
Ultralytics, Platform veri kümesini indirir ve açıklamalarını otomatik olarak YOLO nesne algılama etiketlerine dönüştürür; bu nedenle elle ön işleme gerek yoktur.
Uygulamalar#
Argoverse-HD veri kümesi, otonom sürüşte çeşitli nesne algılama uygulamalarını destekler:
- Otonom sürüş algısı — otonom araç navigasyonunu desteklemek için öne bakan bir kameradan araçları, yayaları ve bisikletlileri algıla.
- Gelişmiş sürücü destek sistemleri (ADAS) — sürücüyü gerçek zamanlı olarak uyarmak için trafik ışıklarını ve dur işaretlerini tanı.
- Trafik izleme — akıllı şehir analizleri için kentsel sahnelerdeki yol kullanıcılarını say ve takip et.
- Araştırma ve prototipleme — sürüş verileri üzerinde model eğitimi ve tahmin süreçlerini öğrenmek için büyük ölçekli, gerçek dünya karşılaştırma veri kümesi.
Veri Kümesi YAML Dosyası#
YAML dosyası; yolları, sınıfları ve diğer ilgili ayrıntıları içeren veri kümesi yapılandırmasını tanımlar. Argoverse veri kümesinin Argoverse.yaml dosyası https://github.com/ultralytics/ultralytics/blob/main/ultralytics/cfg/datasets/Argoverse.yaml adresinde tutulur.
# Ultralytics 🚀 AGPL-3.0 License - https://ultralytics.com/license

# Argoverse-HD dataset (ring-front-center camera) by Argo AI: https://www.cs.cmu.edu/~mengtial/proj/streaming/
# Documentation: https://docs.ultralytics.com/datasets/detect/argoverse
# Example usage: yolo train data=Argoverse.yaml
# Download: https://platform.ultralytics.com/ultralytics/datasets/argoverse (requires ULTRALYTICS_API_KEY)
# parent
# ├── ultralytics
# └── datasets
#     └── Argoverse ← existing local dataset

# Train/val/test sets as 1) dir: path/to/imgs, 2) file: path/to/imgs.txt, or 3) list: [path/to/imgs1, path/to/imgs2, ..]
path: Argoverse # dataset root dir
train: Argoverse-1.1/images/train/ # train images (relative to 'path') 39384 images
val: Argoverse-1.1/images/val/ # val images (relative to 'path') 15062 images
test: Argoverse-1.1/images/test/ # test images (optional) https://eval.ai/web/challenges/challenge-page/800/overview

# Classes
names:
  0: person
  1: bicycle
  2: car
  3: motorcycle
  4: bus
  5: truck
  6: traffic_light
  7: stop_sign

# Download script/URL (optional) ---------------------------------------------------------------------------------------
download: |
  from ultralytics.data.utils import check_det_dataset, convert_ndjson_to_yolo_if_needed

  data = convert_ndjson_to_yolo_if_needed("https://platform.ultralytics.com/ultralytics/datasets/argoverse")
yaml.update(check_det_dataset(data))Kullanım#
Argoverse veri kümesinde 640 görüntü boyutuyla 100 epoch boyunca bir YOLO26n modelini eğitmek için aşağıdaki kod örneklerini kullan.
from ultralytics import YOLO

# Bir model yükle
model = YOLO("yolo26n.pt")  # Önceden eğitilmiş bir model yükle (eğitim için önerilir)

# Modeli eğit
results = model.train(data="https://platform.ultralytics.com/ultralytics/datasets/argoverse", epochs=100, imgsz=640)
Eğitim tamamlandıktan sonra yeni sürüş görüntülerinde veya videolarında ince ayar yapılmış modelle çıkarım çalıştır:
from ultralytics import YOLO

# Bir model yükle
model = YOLO("path/to/best.pt")  # Argoverse verileriyle ince ayar yapılmış bir modeli yükle

# Modeli kullanarak çıkarım yap
results = model.predict("path/to/driving-scene.jpg")
Örnek Veriler ve Açıklamalar#
Argoverse-HD veri kümesi, halka biçimli ön orta kamerayla çekilmiş ve 8 nesne sınıfı için 2B sınırlayıcı kutularla açıklanmış yüksek çözünürlüklü sürüş görüntüleri içerir. Aşağıda, veri kümesinden ilgili açıklamalarıyla birlikte bir örnek görüntü yer alıyor:
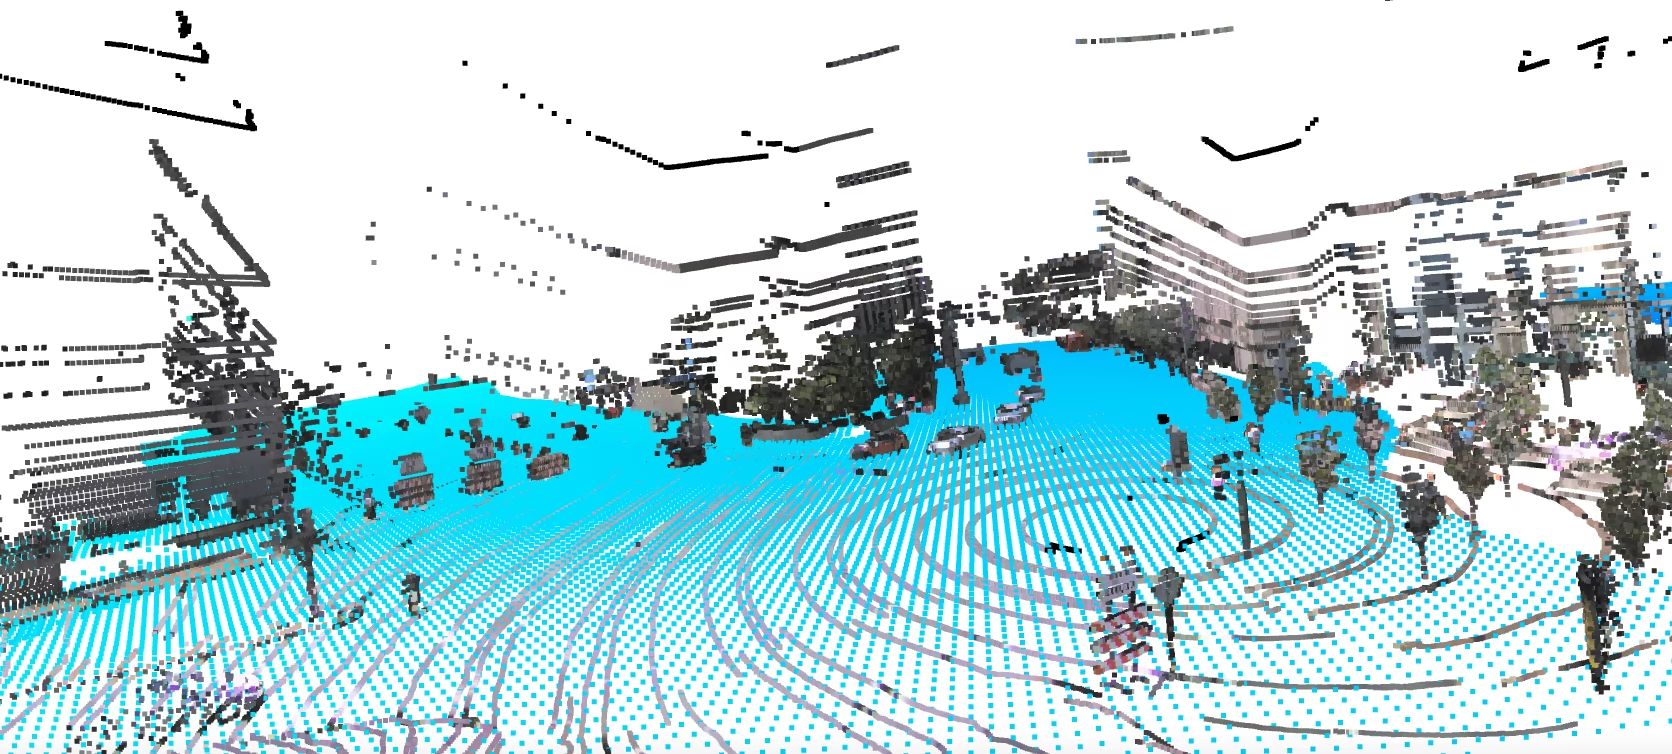
- Açıklama eklenmiş sürüş sahnesi: Bu görüntüde araçlar ve yayalar gibi yol nesneleri, eğitim sırasında YOLO modellerinin tahmin etmeyi öğrendiği biçimde 2B sınırlayıcı kutularla etiketlenmiş olarak gösteriliyor.
Atıflar ve Teşekkürler#
Bu veri kümesinde kullanılan Argoverse-HD 2B algılama açıklamaları, Carnegie Mellon Üniversitesi'nin akış algısı çalışmasından alınmıştır. Veri kümesini araştırma veya geliştirme çalışmalarında kullanırsan lütfen şu kaynağı belirt:
@inproceedings{li2020towards,
  title={Towards Streaming Perception},
  author={Li, Mengtian and Wang, Yu-Xiong and Ramanan, Deva},
  booktitle={Proceedings of the European Conference on Computer Vision (ECCV)},
  pages={473--488},
  year={2020}
}

@inproceedings{chang2019argoverse,
  title={Argoverse: 3D Tracking and Forecasting with Rich Maps},
  author={Chang, Ming-Fang and Lambert, John and Sangkloy, Patsorn and Singh, Jagjeet and Bak, Slawomir and Hartnett, Andrew and Wang, Dequan and Carr, Peter and Lucey, Simon and Ramanan, Deva and others},
  booktitle={Proceedings of the IEEE/CVF Conference on Computer Vision and Pattern Recognition},
  pages={8748--8757},
  year={2019}
}
Argoverse-HD algılama açıklamaları için Carnegie Mellon Üniversitesi'ne ve otonom sürüş araştırma topluluğuna değerli bir kaynak olan özgün Argoverse veri kümesini oluşturduğu için Argo AI'ye teşekkür ederiz.
Sık Sorulan Sorular#
Ultralytics Argoverse veri kümesi (Argoverse-HD), 8 sınıfta 54.446 otonom sürüş görüntüsünden oluşan bir 2B nesne algılama veri kümesidir: kişi, bisiklet, araba, motosiklet, otobüs, kamyon, trafik ışığı ve dur işareti. Öne bakan araç kamerasından yol nesnelerini algılayan modelleri eğitmek ve değerlendirmek için kullanılır; otonom sürüş algısı, ADAS ve trafik izleme araştırmalarını destekler.
Argoverse-HD veri kümesinde 8 sınıf (kişi, bisiklet, araba, motosiklet, otobüs, kamyon, trafik ışığı ve dur işareti) ve 54.446 etiketli görüntü bulunur; bunların 39.384'ü eğitim, 15.062'si doğrulama içindir. Ayrıca eval.ai yarışmasına ayrılmış etiketsiz bir test bölümü vardır.
Ultralytics'te bu, daha geniş Argoverse programındaki 3B izleme, hareket tahmini veya LiDAR araştırma paketinden farklı olarak 2B nesne algılama veri kümesidir (2B sınırlayıcı kutular içeren Argoverse-HD kamera kareleri).
yolo26n.ptgibi standart bir algılama modeliyle eğitebilirsin.ULTRALYTICS_API_KEYdeğerini ayarla ve doğrudan Platform veri kümesi URL'sinden eğitim yap:Örnekfrom ultralytics import YOLO # Bir model yükle model = YOLO("yolo26n.pt") # Önceden eğitilmiş bir model yükle (eğitim için önerilir) # Modeli eğit results = model.train(data="https://platform.ultralytics.com/ultralytics/datasets/argoverse", epochs=100, imgsz=640)Bağımsız değişkenlerin ayrıntılı açıklaması için modelin Eğitim sayfasına bak.
Argoverse'ü Ultralytics Platform üzerinden indir.
ULTRALYTICS_API_KEYdeğerini ayarladıktan sonra bu URL'yi doğrudan eğitimdedataargümanı olarak geçirebilirsin; Ultralytics veri kümesini indirir ve YOLO etiketlerini otomatik olarak hazırlar.Evet. Görsellerini ve açıklamalarını incelemek, klonlamak ve bulutta nesne algılama modellerini eğitmek için Ultralytics Platform'daki Argoverse-HD'yi aç. Ayrıca algılama veri kümelerine genel bakış sayfasında ilişkili veri kümelerine göz atabilirsin.


Yorumlar
Bir soru sor, sonuçlarını paylaş veya başka birine yardım et.