Ultralytics YOLO26#
概要#
Ultralytics YOLO26は、Ultralytics YOLO26論文で説明されている、リアルタイムビジョンモデルの統合ファミリーです。ネイティブなエンドツーエンド推論、軽量な検出ヘッド、更新されたトレーニングレシピに加え、検出、セグメンテーション、姿勢推定、分類、方向付き物体検出に対応するタスク別ヘッドを導入しています。
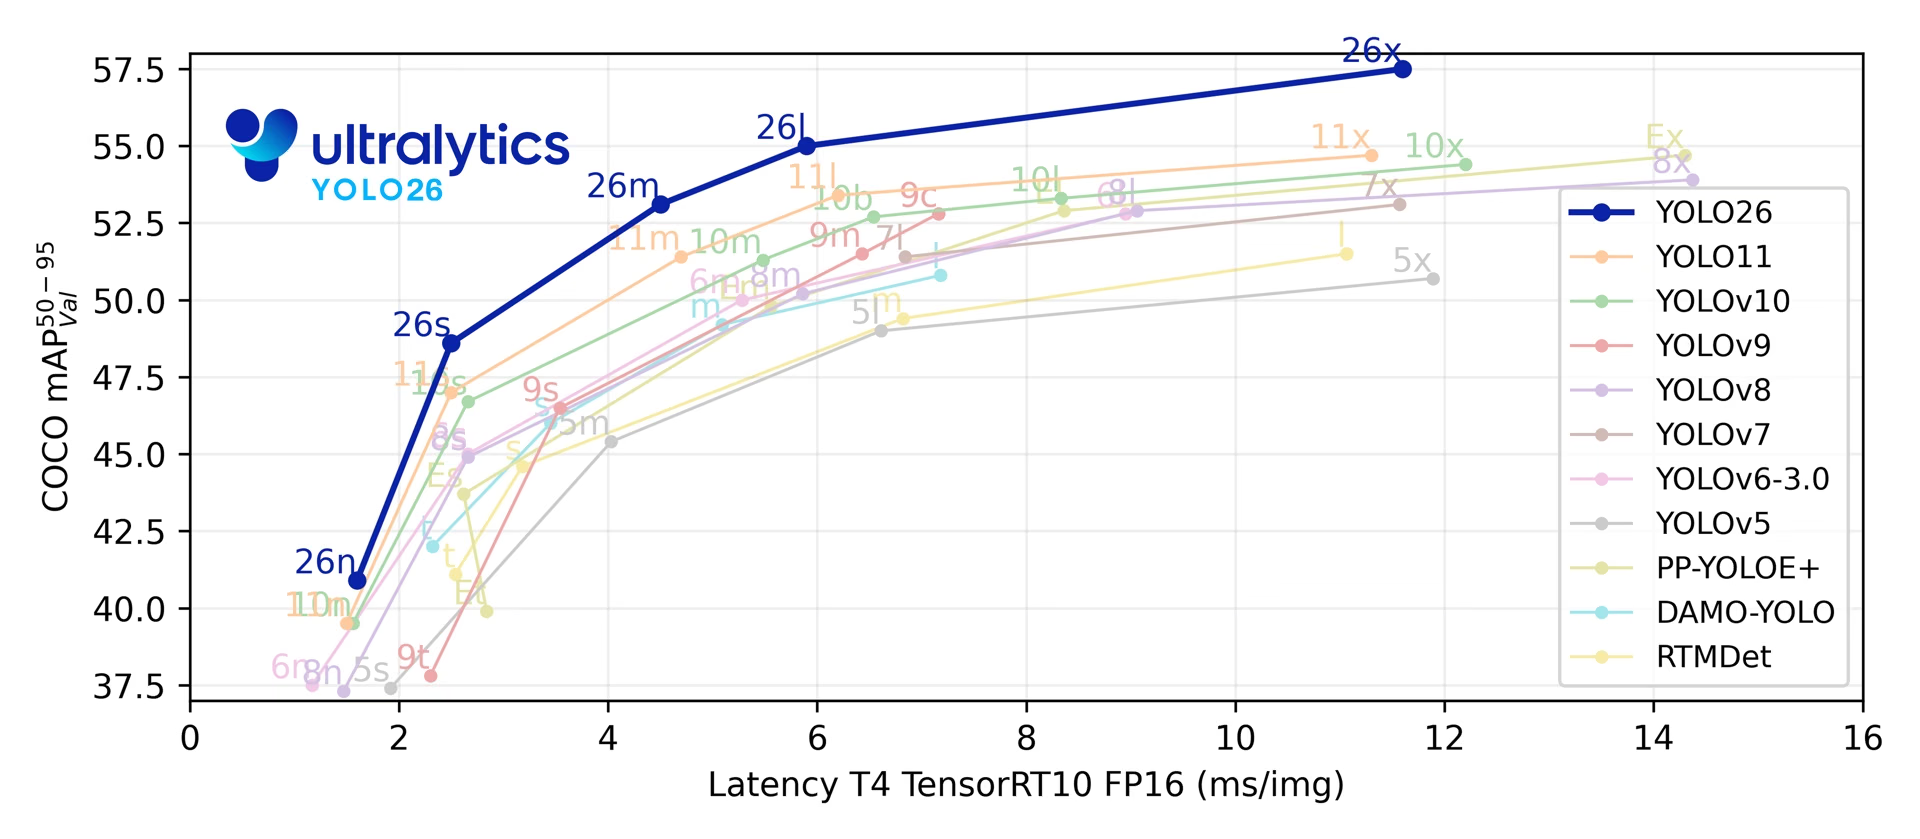
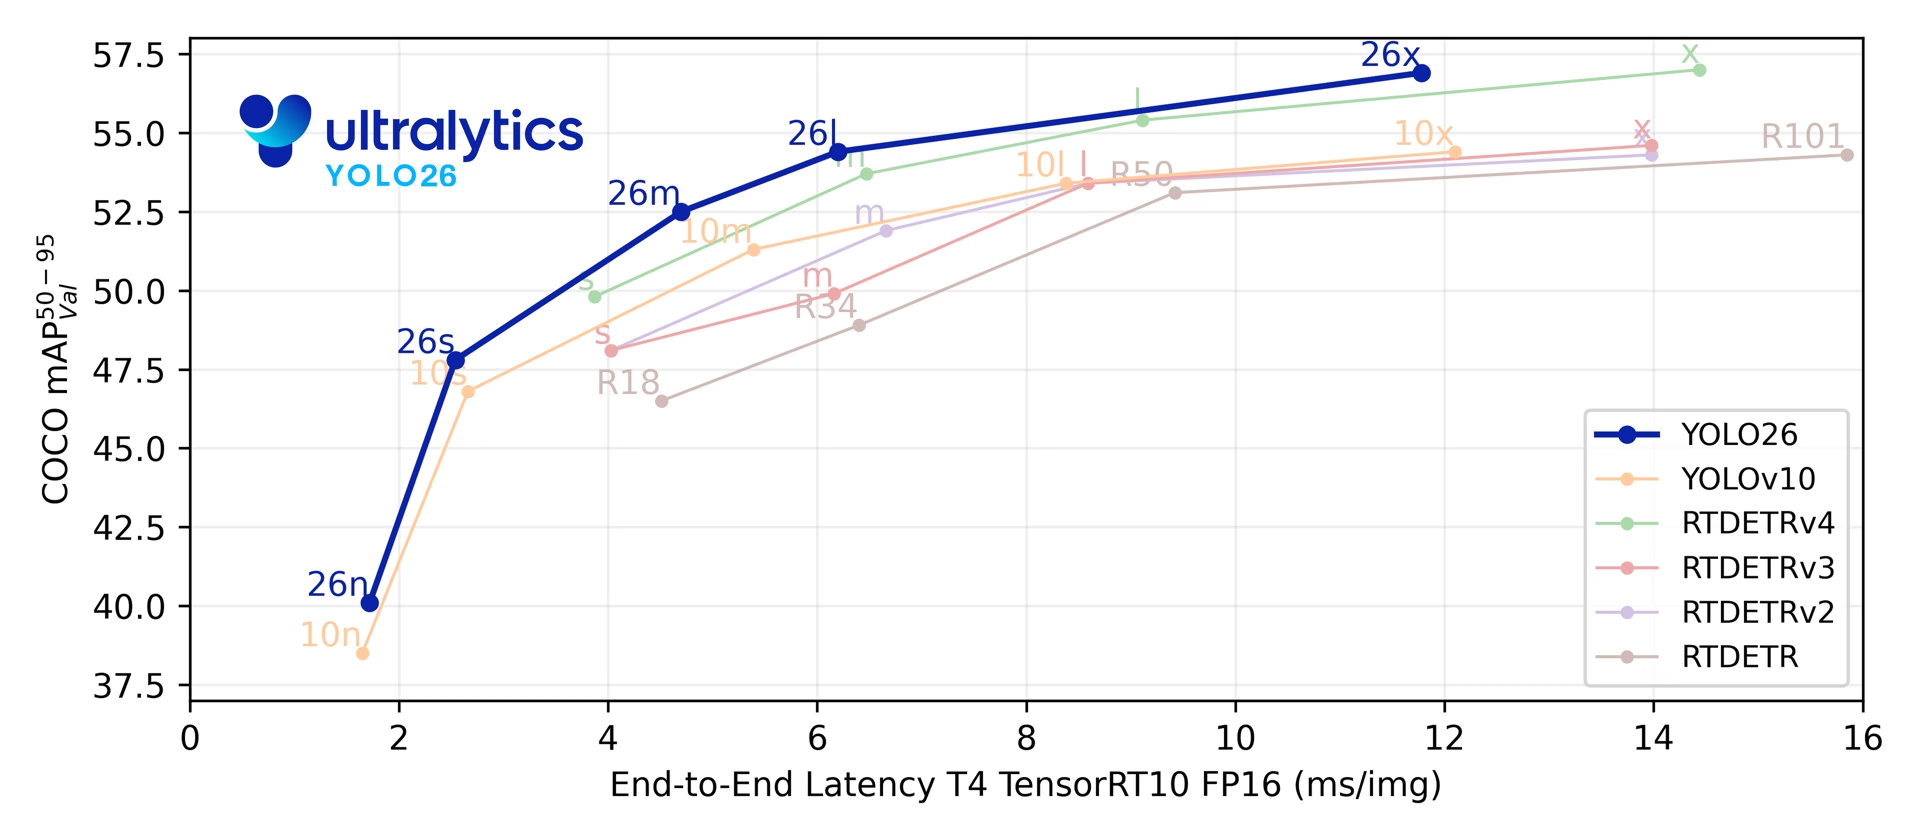
5つの検出スケール全体で、YOLO26はCOCOで40.9~57.5 mAPを達成し、T4 TensorRTでのレイテンシは1.7~11.8 msです。また論文では、Intel Xeon CPU @ 2.00 GHz上で、YOLO26nがYOLO11nと比べてCPUでのONNX推論を最大43%高速化すると報告しています。
予定されているアーキテクチャ、タスク、初期ベンチマークについては、未リリースのYOLO27プレビューをご覧ください。
from ultralytics import YOLO

model = YOLO("yolo26n.pt")  # 事前学習済みのYOLO26nモデルを読み込む
results = model("path/to/bus.jpg")  # 推論を実行
Ultralytics PlatformでYOLO26モデルを直接確認して実行できます。
YOLO26モデルファミリーは、次の4つの設計領域を中心に構成されています。
- ネイティブなエンドツーエンド推論: オプションのone-to-one検出ヘッドは、非極大値抑制(NMS)を使わずに予測を出力するため、デプロイが簡素化され、後処理が削減されます。
- 軽量なボックス回帰: YOLO26はDistribution Focal Loss(DFL)を削除し、制約のない回帰範囲を維持しながら、検出ヘッドを簡素化します。
- トレーニングレシピの更新: トレーニングパイプラインでは、MuSGD(MuonとSGDを組み合わせたハイブリッドオプティマイザー)、Progressive Loss、STAL(小物体を考慮したラベル割り当て)を組み合わせて、最適化を改善し、推論時に使用するヘッドへ教師信号を移し、小物体に対する正例ラベルの網羅性を維持します。リリース済みチェックポイントの詳細なハイパーパラメーターは、YOLO26トレーニングレシピガイドに記載されています。
- タスク別ヘッドと損失関数: YOLO26では、タスクをまたいで単一のモデルパイプラインを維持しながら、インスタンスセグメンテーション、セマンティックセグメンテーションの各種方式、姿勢推定、方向付き物体検出に特化した設計を追加しています。
これらの更新により、モデルの各スケールとデプロイ先において、精度とレイテンシのトレードオフが改善されます。
主な機能#
-
DFLフリー回帰 YOLO26はDistribution Focal Loss(DFL)を削除し、検出ヘッドを簡素化するとともに、エクスポートを容易にします。
-
エンドツーエンドのNMSフリー推論 YOLO26は
nms=Falseによるネイティブなエンドツーエンド推論に対応しており、独立したNMS処理なしで予測を出力します。デフォルトのone-to-many経路では、精度を確保するためにNMSを使用します。 -
Progressive Loss + STAL Progressive Lossはトレーニングの重点を推論時に使用するヘッドへ移し、STALは小物体に対する正例ラベルの網羅性を高めます。
-
MuSGDオプティマイザー SGDとMuonを組み合わせたハイブリッドオプティマイザーです。大規模言語モデルのトレーニングで使われる最適化手法をコンピュータービジョンに応用しています。
-
効率的なデプロイ 簡素化されたヘッドとオプションのNMSフリー経路により、エクスポート先やハードウェア構成全体で推論オーバーヘッドが軽減されます。これには、論文で報告されたYOLO26nのYOLO11nに対するCPU ONNXの高速化も含まれます。
-
インスタンスセグメンテーションの強化 セマンティックセグメンテーションの損失関数を導入してモデルの収束を改善し、マルチスケール情報を活用するようprotoモジュールを強化して、マスク品質を高めています。論文では、COCOのインスタンスセグメンテーションにおいて、YOLO11を最大でボックスAPが+2.5、マスクAPが+3.7上回ると報告しています。
-
高精度な姿勢推定 Residual Log-Likelihood Estimation(RLE)を統合してキーポイントの位置特定を高精度化し、デコード処理を最適化して推論速度を高めています。論文では、COCOの姿勢推定でYOLO11を最大+7.2 AP上回ると報告しています。
-
改良されたOBBデコード 正方形の物体の検出精度を高めるために専用の角度損失を導入し、境界の不連続性を解消するようOBBデコードを最適化しています。論文では、DOTA-v1.0の方向付き物体検出でYOLO11を最大+3.4 mAP上回ると報告しています。
サポート対象のタスクとモード#
YOLO26は、5つのモデルスケールにわたってUltralyticsの標準タスクセットに対応しています。
| モデル | ファイル名 | タスク | トレーニング | 検証 | 推論 | エクスポート |
|---|---|---|---|---|---|---|
| YOLO26 | yolo26n.pt yolo26s.pt yolo26m.pt yolo26l.pt yolo26x.pt | 物体検出 | ✅ | ✅ | ✅ | ✅ |
| YOLO26-seg | yolo26n-seg.pt yolo26s-seg.pt yolo26m-seg.pt yolo26l-seg.pt yolo26x-seg.pt | インスタンスセグメンテーション | ✅ | ✅ | ✅ | ✅ |
| YOLO26-sem | yolo26n-sem.pt yolo26s-sem.pt yolo26m-sem.pt yolo26l-sem.pt yolo26x-sem.pt | セマンティックセグメンテーション | ✅ | ✅ | ✅ | ✅ |
| YOLO26-depth | yolo26n-depth.pt yolo26s-depth.pt yolo26m-depth.pt yolo26l-depth.pt yolo26x-depth.pt | 深度推定 | ✅ | ✅ | ✅ | ✅ |
| YOLO26-cls | yolo26n-cls.pt yolo26s-cls.pt yolo26m-cls.pt yolo26l-cls.pt yolo26x-cls.pt | 分類 | ✅ | ✅ | ✅ | ✅ |
| YOLO26-pose | yolo26n-pose.pt yolo26s-pose.pt yolo26m-pose.pt yolo26l-pose.pt yolo26x-pose.pt | 姿勢/キーポイント | ✅ | ✅ | ✅ | ✅ |
| YOLO26-obb | yolo26n-obb.pt yolo26s-obb.pt yolo26m-obb.pt yolo26l-obb.pt yolo26x-obb.pt | 方向付き物体検出 | ✅ | ✅ | ✅ | ✅ |
この統合フレームワークは、トレーニング、検証、推論、エクスポートに対応し、リアルタイム検出、インスタンスセグメンテーション、セマンティックセグメンテーション、単眼深度推定、分類、姿勢推定、方向付き物体検出をカバーします。
yolo26-p2.yamlとyolo26-p6.yamlは、P2(小物体用)またはP6(大きな入力用)の検出ヘッドを追加し、YAMLアーキテクチャのみで提供されます。スケール別のyolo26*-p2.ptまたはyolo26*-p6.ptの重みはリリースされていません。YAMLからスケーリング済み設定(例:YOLO("yolo26n-p6.yaml"))をインスタンス化し、必要に応じてトレーニングまたはファインチューニングしてください。
性能指標#
これらのモデルをCOCOでトレーニングした使用例については検出ドキュメントをご覧ください。これらのモデルには80個の事前学習済みクラスが含まれています。COCOについてもご確認ください。
| モデル | サイズ (ピクセル) | mAPval 50-95 | mAP検証 50-95(e2e) | 速度 CPU ONNX (ms) | 速度 T4 TensorRT10 (ms) | パラメーター (M) | FLOPs (B) |
|---|---|---|---|---|---|---|---|
| YOLO26n | 640 | 40.9 | 40.1 | 38.9 ± 0.7 | 1.7 ± 0.0 | 2.4 | 5.5 |
| YOLO26s | 640 | 48.6 | 47.8 | 87.2 ± 0.9 | 2.5 ± 0.0 | 9.5 | 20.9 |
| YOLO26m | 640 | 53.1 | 52.5 | 220.0 ± 1.4 | 4.7 ± 0.1 | 20.4 | 68.4 |
| YOLO26l | 640 | 55.0 | 54.4 | 286.2 ± 2.0 | 6.2 ± 0.2 | 24.8 | 86.8 |
| YOLO26x | 640 | 57.5 | 56.9 | 525.8 ± 4.0 | 11.8 ± 0.2 | 55.7 | 194.4 |
ParamsとFLOPsの値は、Conv/BatchNormのfoldingと未使用の検出ブランチの削除を適用した後のfusedモデルのものです。速度測定では、nms=Falseを使用するNMSフリーヘッドを選択します。事前学習済みチェックポイントは完全な学習アーキテクチャを保持しているため、カウント値が高くなる場合があります。
使用例#
このセクションでは、YOLO26のシンプルな学習と推論の例を紹介します。これらのモードやその他のモードの詳細なドキュメントについては、Predict、Train、Val、Exportのドキュメントページをご覧ください。
以下の例は、物体検出用のYOLO26 Detectモデルを対象としています。その他の対応タスクについては、Segment、セマンティックセグメンテーション、深度推定、Classify、Pose、OBBのドキュメントをご覧ください。
PyTorchの事前学習済み*.ptモデルと構成*.yamlファイルをYOLO()クラスに渡すことで、Pythonでモデルインスタンスを作成できます。
from ultralytics import YOLO

# COCOで事前学習したYOLO26nモデルを読み込む
model = YOLO("yolo26n.pt")

# 'bus.jpg'画像でYOLO26nモデルを使って推論を実行する
results = model("path/to/bus.jpg")

# COCO8サンプルデータセットでモデルを100エポック学習する
results = model.train(data="coco8.yaml", epochs=100, imgsz=640)YOLO26の検出モデルはデュアルヘッドアーキテクチャを採用しており、さまざまなデプロイシナリオに柔軟に対応できます。
- One-to-Manyヘッド(デフォルト): 従来のYOLO出力を生成するため、後処理にNMSが必要です。
(N, nc + 4, 8400)を出力し、ncはクラス数を表します。このヘッドは通常、追加の処理コストと引き換えに、わずかに高い精度を実現します。 - One-to-Oneヘッド(
nms=False): NMSなしでエンドツーエンドの予測を生成し、画像あたり最大300件の検出を含む(N, 300, 6)を出力します。このヘッドは高速な推論とシンプルなデプロイ向けに最適化されています。
エクスポート、予測、または検証の際にヘッドを切り替えられます。
from ultralytics import YOLO

model = YOLO("yolo26n.pt")

# One-to-Manyヘッドを使用(デフォルト。UltralyticsがNMSを適用)
results = model.predict("image.jpg")  # inference
metrics = model.val(data="coco.yaml")  # validation
model.export(format="onnx")  # export

# NMSフリーのOne-to-Oneヘッドを選択
results = model.predict("image.jpg", nms=False)  # inference
metrics = model.val(data="coco.yaml", nms=False)  # validation
model.export(format="onnx", nms=False) # export予測と検証では、精度を優先してデフォルトでOne-to-Manyヘッドを使用します。NMSフリー推論にはnms=Falseを、対応するエクスポートにNMSを組み込むにはnms=Trueを使用してください。この設定にかかわらず、両方のヘッドが学習されます。出力形式とエクスポートの互換性については、エンドツーエンド検出ガイドをご覧ください。
YOLOE-26:オープンボキャブラリー検出とセグメンテーション#
YOLO26は、固定された学習時のクラスリストの代わりに、テキストプロンプト、視覚プロンプト、またはプロンプトフリーモードを使って物体カテゴリを検出・セグメンテーションするオープンボキャブラリー版のYOLOE-26も支えています。YOLOE-26はYOLO26のオプションであるNMSフリーのエンドツーエンド(e2e)ヘッドを維持しているため、対象カテゴリが時間とともに変化する動的な環境でも、オープンボキャブラリー推論を十分な速度で実行できます。YOLOE-26xはLVIS minivalで、テキストプロンプト使用時に40.6 AP、視覚プロンプト使用時に38.5 AP、プロンプトフリーで31.1 APを達成します。これらは論文のNon-E2Eの数値であり、エンドツーエンドヘッドではそれぞれ1.1、2.3、1.2 AP低くなります。
スケールごとの性能表、プロンプトフリー版、使用例の全容については、YOLOEドキュメントをご覧ください。
引用と謝辞#
YOLO26のアーキテクチャ、学習レシピ、タスクヘッド、YOLOE-26のオープンボキャブラリー拡張に関する技術的な説明については、Ultralytics YOLO26: 統合型リアルタイムエンドツーエンドビジョンモデルをご覧ください。研究でYOLO26を使用する場合は、次の文献を引用してください。
@misc{jocher2026ultralyticsyolo26unifiedrealtime,
  title = {Ultralytics YOLO26: Unified Real-Time End-to-End Vision Models},
  author = {Glenn Jocher and Jing Qiu and Mengyu Liu and Shuai Lyu and Fatih Cagatay Akyon and Muhammet Esat Kalfaoglu},
  year = {2026},
  eprint = {2606.03748},
  archivePrefix = {arXiv},
  primaryClass = {cs.CV},
  doi = {10.48550/arXiv.2606.03748},
  url = {https://arxiv.org/abs/2606.03748},
}YOLO26のコード、モデル、ドキュメントは、AGPL-3.0ライセンスおよびエンタープライズライセンスのもと、Ultralytics GitHubリポジトリとUltralyticsドキュメントで公開されています。
よくある質問#
- DFLフリー回帰: 検出ヘッドとエクスポート処理を簡素化します
- エンドツーエンドのNMSフリー推論:
nms=Falseを使用したNMSフリー推論に対応します - Progressive Loss + STAL: 学習時のアライメントと小物体のラベルカバレッジを改善します
- MuSGDオプティマイザー: SGDとMuonに着想を得た最適化を組み合わせ、安定した学習を実現します
- タスク固有のヘッドと損失関数: セグメンテーション、姿勢推定、方向付き検出のサポートを強化します
YOLO26は統合型モデルファミリーであり、複数のコンピュータービジョンタスクをエンドツーエンドでサポートします。
各サイズ(n、s、m、l、x)はすべてのタスクに対応し、YOLOE-26によるオープンボキャブラリー版も利用できます。
YOLO26は次の機能により、デプロイ効率を高めます。
- NMSを使用しないネイティブなエンドツーエンド推論(オプション)(
nms=False) - DFLフリー回帰と軽量な検出ヘッド
- 学習専用の補助コンポーネントを削除するfusedモデルのエクスポート
- Intel Xeon CPU @ 2.00 GHzでのYOLO26nのCPU ONNX推論は、YOLO11nより最大43%高速です
- TensorRT、ONNX、CoreML、LiteRT、OpenVINOなど、柔軟なエクスポート形式に対応しています
- NMSを使用しないネイティブなエンドツーエンド推論(オプション)(
YOLO26モデルは
ultralyticsパッケージからダウンロードできます。パッケージをインストールまたは更新して、モデルを読み込みます。from ultralytics import YOLO # 事前学習済みYOLO26 nanoモデルを読み込む model = YOLO("yolo26n.pt") # 画像に対して推論を実行する results = model("image.jpg")学習、検証、エクスポートの手順については、使用例のセクションをご覧ください。