YOLOv4 : détection d’objets rapide et précise
YOLOv4 est un détecteur d’objets en temps réel publié en 2020 par Alexey Bochkovskiy, Chien-Yao Wang et Hong-Yuan Mark Liao dans le dépôt AlexeyAB/darknet. Il a été conçu pour offrir un équilibre optimal entre vitesse et précision.
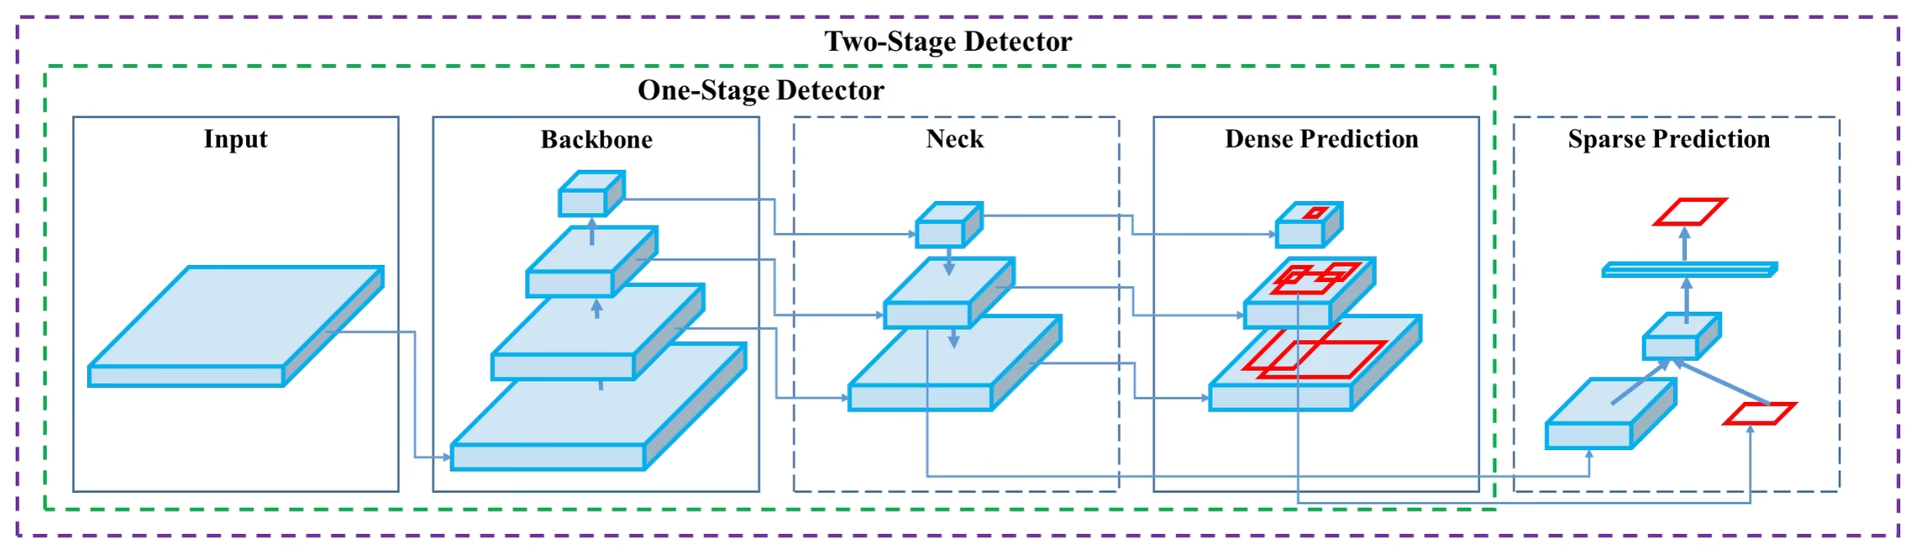 Schéma de l’architecture de YOLOv4. Le schéma montre les composants backbone, neck et head de YOLOv4, ainsi que les connexions entre leurs couches.
Introduction#
YOLOv4 signifie « Tu ne regardes qu’une fois, version 4 ». C’est un modèle de détection d’objets en temps réel conçu pour remédier aux limites des versions précédentes de YOLO, comme YOLOv3, et d’autres modèles de détection d’objets. La plupart des détecteurs antérieurs basés sur des réseaux neuronaux convolutifs (CNN) n’étaient pratiques que pour les systèmes de recommandation ; la précision en temps réel de YOLOv4 le rend également adapté à la gestion de processus autonome et à la réduction de l’intervention humaine. Il fonctionne en temps réel sur un processeur graphique (GPU) classique et n’en nécessite qu’un seul pour l’entraînement, ce qui le rend abordable à grande échelle.
Architecture#
YOLOv4 combine plusieurs techniques pour améliorer ses performances. Il s’agit notamment des connexions résiduelles pondérées (WRC), des connexions partielles entre étapes (CSP), de la normalisation par lots mini inter-étapes (CmBN), de l’entraînement auto-adversarial (SAT), de l’activation Mish, de l’augmentation de données Mosaic, de la régularisation DropBlock et de la fonction de perte CIoU. Ensemble, ces techniques améliorent la précision tout en maintenant une inférence rapide.
Un détecteur d’objets classique comprend plusieurs parties, dont l’entrée, le backbone, le neck et le head. Le backbone est préentraîné sur ImageNet et extrait les caractéristiques de l’image d’entrée. Parmi les backbones courants des détecteurs, on trouve VGG, ResNet, ResNeXt et DenseNet ; YOLOv4 utilise CSPDarknet53. Le neck du détecteur sert à recueillir les cartes de caractéristiques de différentes étapes et comprend généralement plusieurs chemins ascendants et descendants. Le head utilise ces caractéristiques pour prédire les classes et les boîtes englobantes des objets.
Ensemble d’astuces gratuites#
YOLOv4 utilise également des méthodes appelées « ensemble d’astuces gratuites », des techniques qui améliorent la précision du modèle pendant l’entraînement sans augmenter le coût de l’inférence. L’augmentation de données est une technique courante de cet ensemble en détection d’objets : elle augmente la variabilité des images d’entrée pour améliorer la robustesse du modèle. Parmi les exemples d’augmentation de données, on trouve les distorsions photométriques (modification de la luminosité, du contraste, de la teinte, de la saturation et du bruit d’une image) et les distorsions géométriques (mise à l’échelle, recadrage, retournement et rotation aléatoires). Ces techniques aident le modèle à mieux généraliser à différents types d’images.
Fonctionnalités et performances#
YOLOv4 est conçu pour offrir une vitesse et une précision optimales en détection d’objets. Son architecture comprend CSPDarknet53 comme backbone, PANet comme neck et YOLOv3 comme tête de détection. Cette conception permet à YOLOv4 d’être suffisamment rapide pour les applications en temps réel et, à sa sortie, lui a permis d’atteindre une précision de pointe sur des benchmarks de détection d’objets comme COCO.
Comparé à d’autres modèles de la famille YOLO, comme YOLOv5 et YOLOv7, YOLOv4 reste une référence en matière d’équilibre entre vitesse et précision. Les modèles plus récents offrent une précision supérieure et un déploiement plus simple, mais les innovations architecturales de YOLOv4 restent pertinentes pour les applications exigeant des performances en temps réel.
Exemples d'utilisation#
YOLOv4 est un modèle basé sur Darknet et n’est pas pris en charge nativement par le package Python Ultralytics : aucun poids préentraîné yolov4.pt n’est publié sur ultralytics/assets, et aucun fichier YAML ultralytics/cfg/models/v4/ n’est disponible. Cette page est conservée comme référence architecturale. Si tu souhaites exécuter YOLOv4, consulte directement le dépôt GitHub YOLOv4 pour les instructions d’installation et d’utilisation.
Voici un bref aperçu des étapes habituelles pour utiliser YOLOv4 :
-
Rends-toi sur le dépôt GitHub YOLOv4 : https://github.com/AlexeyAB/darknet.
-
Suis les instructions d’installation fournies dans le fichier README. Il s’agit généralement de cloner le dépôt, d’installer les dépendances nécessaires et de configurer les variables d’environnement requises.
-
Une fois l’installation terminée, tu peux entraîner et utiliser le modèle en suivant les instructions d’utilisation fournies dans le dépôt. Cela implique généralement de préparer ton jeu de données, de configurer les paramètres du modèle, de l’entraîner, puis de l’utiliser pour effectuer la détection d’objets.
Les étapes exactes dépendent de ton cas d’utilisation et de l’état actuel du dépôt YOLOv4 ; suis donc les instructions fournies dans le dépôt GitHub de YOLOv4.
Pour l’entraînement et l’inférence dans le framework Ultralytics, utilise YOLO26 ou YOLO11.
Conclusion#
YOLOv4 est un modèle efficace de détection d’objets qui équilibre vitesse et précision. Ses choix architecturaux et ses techniques d’entraînement fondées sur un ensemble d’astuces gratuites lui permettent d’être performant dans les tâches de détection d’objets en temps réel. Toute personne disposant d’un GPU classique peut entraîner et utiliser YOLOv4, ce qui le rend accessible et pratique pour un large éventail d’applications, notamment les systèmes de surveillance, les véhicules autonomes et l’automatisation industrielle.
Pour les personnes qui souhaitent intégrer la détection d’objets à leurs projets, YOLOv4 reste un choix solide, surtout lorsque les performances en temps réel sont prioritaires. Ultralytics se concentre actuellement sur la prise en charge de versions plus récentes de YOLO, comme YOLO26 et YOLO11, mais les innovations architecturales introduites avec YOLOv4 ont influencé le développement de ces modèles ultérieurs.
Citations et remerciements#
Nous tenons à remercier les auteurs de YOLOv4 pour leurs contributions importantes au domaine de la détection d’objets en temps réel :
@misc{bochkovskiy2020yolov4,
      title={YOLOv4: Optimal Speed and Accuracy of Object Detection},
      author={Alexey Bochkovskiy and Chien-Yao Wang and Hong-Yuan Mark Liao},
      year={2020},
      eprint={2004.10934},
      archivePrefix={arXiv},
      primaryClass={cs.CV}
}
L’article original sur YOLOv4 est disponible sur arXiv. Les auteurs ont rendu leurs travaux publics, et le code source est accessible sur GitHub. Nous saluons leurs efforts pour faire progresser le domaine et rendre leurs travaux accessibles à l’ensemble de la communauté.
FAQ#
YOLOv4, qui signifie « Tu ne regardes qu’une fois, version 4 », est un modèle de détection d’objets en temps réel développé par Alexey Bochkovskiy et ses collègues en 2020. Il équilibre vitesse et précision, ce qui le rend adapté aux applications en temps réel. L’architecture de YOLOv4 intègre des techniques telles que les connexions résiduelles pondérées (WRC), les connexions partielles entre étapes (CSP) et l’entraînement auto-adversarial (SAT), qui lui ont permis d’atteindre des résultats de pointe à sa sortie. YOLOv4 fonctionne efficacement sur un seul GPU classique ; pour l’entraînement natif et le déploiement avec le package Ultralytics, utilise YOLO26.
L’architecture de YOLOv4 comprend plusieurs composants clés : le backbone, le neck et le head. Le backbone, CSPDarknet53, est préentraîné sur ImageNet et extrait les caractéristiques. Le neck, qui utilise PANet, agrège les cartes de caractéristiques de différentes étapes. Enfin, le head, qui reprend celui de YOLOv3, prédit les classes et les boîtes englobantes des objets. YOLOv4 utilise également des techniques de l’« ensemble d’astuces gratuites », comme l’augmentation de données Mosaic et la régularisation DropBlock, pour optimiser davantage sa vitesse et sa précision.
L’« ensemble d’astuces gratuites » désigne des méthodes qui améliorent la précision de YOLOv4 à l’entraînement sans augmenter le coût de l’inférence. Ces techniques comprennent diverses formes d’augmentation des données, comme les distorsions photométriques (ajustement de la luminosité, du contraste, etc.) et les distorsions géométriques (mise à l’échelle, recadrage, retournement et rotation). En accroissant la variabilité des images d’entrée, ces augmentations aident YOLOv4 à mieux généraliser à différents types d’images, ce qui renforce sa robustesse et sa précision sans compromettre ses performances en temps réel.
YOLOv4 est conçu pour optimiser à la fois la vitesse et la précision en détection d’objets en temps réel. Il fonctionne sur un seul GPU classique pour l’entraînement comme pour l’inférence, ce qui réduit le coût matériel et le rend pratique pour des applications allant des systèmes de recommandation à la gestion de processus autonome.
Pour commencer avec YOLOv4, rends-toi sur le dépôt GitHub officiel de YOLOv4. Suis les instructions d’installation du fichier README, qui consistent généralement à cloner le dépôt, à installer les dépendances et à configurer les variables d’environnement. Une fois l’installation terminée, tu peux entraîner le modèle en préparant ton jeu de données, en configurant les paramètres du modèle et en suivant les instructions d’utilisation fournies. Comme Ultralytics ne prend pas actuellement YOLOv4 en charge, il est recommandé de consulter directement le dépôt GitHub YOLOv4 pour obtenir les conseils les plus récents et les plus détaillés.


Commentaires
Pose une question, partage tes résultats ou aide quelqu’un d’autre.