YOLOv10: Gerçek Zamanlı Uçtan Uca Nesne Algılama
Mayıs 2024'te yayımlanan YOLOv10, Tsinghua Üniversitesi araştırmacıları tarafından Ultralytics Python paketi temel alınarak geliştirildi ve gerçek zamanlı nesne algılamaya yeni bir yaklaşım sundu. Önceki YOLO sürümlerinde görülen son işleme ve model mimarisi eksikliklerini giderdi. Maksimum olmayan bastırmayı (NMS) ortadan kaldırıp çeşitli model bileşenlerini optimize ederek, yayımlandığı dönemde hesaplama yükünü önemli ölçüde azaltırken güçlü performans sağladı. NMS'siz uçtan uca tasarımıyla öncülük ettiği yaklaşım, YOLO26 ile daha da geliştirildi.
İzle: Ultralytics Kullanarak SKU-110k Veri Kümesinde YOLOv10 Nasıl Eğitilir | Perakende Veri Kümesi
Genel Bakış#
Gerçek zamanlı nesne algılama, görüntülerdeki nesne kategorilerini ve konumlarını düşük gecikmeyle doğru biçimde tahmin etmeyi amaçlar. Performans ve verimlilik dengesi sayesinde YOLO serisi bu araştırmanın ön saflarında yer aldı. Ancak NMS'ye bağımlılık ve mimari verimsizlikler en iyi performansa ulaşılmasını engelledi. YOLOv10, NMS'siz eğitim için tutarlı çift atama ve verimlilik ile doğruluğu bütünsel olarak gözeten bir model tasarım stratejisi sunarak bu sorunları giderir.
Mimari#
YOLOv10 mimarisi, birkaç önemli yenilik sunarken önceki YOLO modellerinin güçlü yönlerini temel alır. Model mimarisi aşağıdaki bileşenlerden oluşur:
- Omurga: Özellik çıkarımından sorumlu olan YOLOv10 omurgası, gradyan akışını iyileştirmek ve hesaplama tekrarlarını azaltmak için CSPNet'in (Çapraz Aşamalı Kısmi Ağ) gelişmiş bir sürümünü kullanır.
- Boyun: Boyun, farklı ölçeklerdeki özellikleri bir araya getirip başlığa iletmek üzere tasarlanmıştır. Etkili çok ölçekli özellik füzyonu için PAN (Yol Toplama Ağı) katmanlarını içerir.
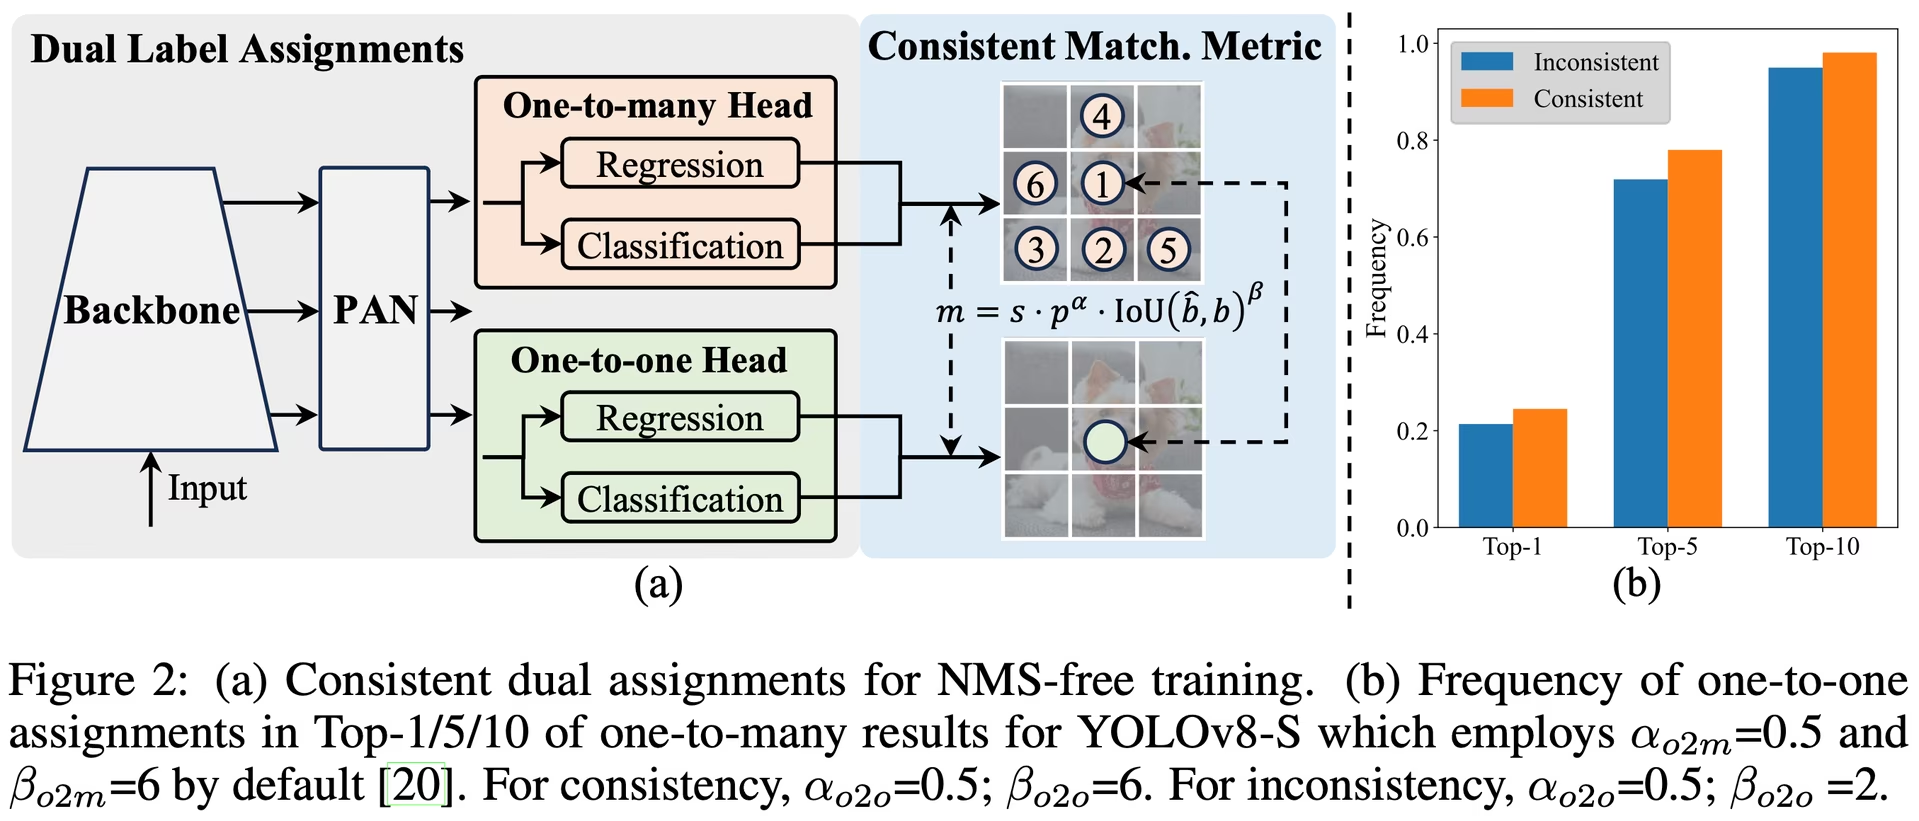
- Bire Çok Başlık: Eğitim sırasında her nesne için birden fazla tahmin oluşturarak zengin gözetim sinyalleri sağlar ve öğrenme doğruluğunu artırır.
- Bire Bir Başlık: Çıkarım sırasında her nesne için en iyi tahmini üretir; böylece NMS ihtiyacını ortadan kaldırır, gecikmeyi azaltır ve verimliliği artırır.
Temel Özellikler#
- NMS'siz Eğitim: Tutarlı çiftli atamalar kullanarak NMS ihtiyacını ortadan kaldırır ve çıkarım gecikmesini azaltır.
- Bütüncül Model Tasarımı: Hafif sınıflandırma başlıkları, uzamsal-kanal ayrıştırmalı alt örnekleme ve sıralama rehberli blok tasarımı dâhil olmak üzere çeşitli bileşenleri hem verimlilik hem de doğruluk açısından kapsamlı şekilde optimize eder.
- Gelişmiş Model Yetenekleri: Önemli bir hesaplama maliyeti oluşturmadan performansı iyileştirmek için büyük çekirdekli evrişimler ve kısmi öz-dikkat modülleri içerir.
Model Varyantları#
YOLOv10, farklı uygulama ihtiyaçlarını karşılamak için çeşitli model ölçekleriyle sunulur:
- YOLOv10n: Kaynakların son derece kısıtlı olduğu ortamlar için nano sürüm.
- YOLOv10s: Hız ve doğruluk arasında denge kuran küçük sürüm.
- YOLOv10m: Genel amaçlı kullanım için orta boy sürüm.
- YOLOv10b: Daha yüksek doğruluk için genişliği artırılmış dengeli sürüm.
- YOLOv10l: Daha fazla hesaplama kaynağı gerektirme pahasına daha yüksek doğruluk sunan büyük sürüm.
- YOLOv10x: En yüksek doğruluk ve performans için ekstra büyük sürüm.
Performans#
Yayımlandığı dönemde YOLOv10, doğruluk ve verimlilik bakımından önceki YOLO sürümlerinden ve diğer son teknoloji modellerden daha iyi performans gösterdi. Örneğin YOLOv10s, COCO veri kümesinde benzer AP değerini sunarken RT-DETR-R18 modelinden 1,8 kat daha hızlıdır; YOLOv10b ise aynı performansı YOLOv9-C modeline göre %46 daha düşük gecikme ve %25 daha az parametreyle sağlar.
Gecikme, T4 GPU üzerinde TensorRT FP16 ile ölçülmüştür.
| Model | Girdi Boyutu | APdoğr50-95 | FLOPs (G) | Gecikme (ms) |
|---|---|---|---|---|
| [YOLOv10n][1] | 640 | 38.5 | 6.7 | 1.84 |
| [YOLOv10s][2] | 640 | 46.3 | 21.6 | 2.49 |
| [YOLOv10m][3] | 640 | 51.1 | 59.1 | 4.74 |
| [YOLOv10b][4] | 640 | 52.5 | 92.0 | 5.74 |
| [YOLOv10l][5] | 640 | 53.2 | 120.3 | 7.28 |
| [YOLOv10x][6] | 640 | 54.4 | 160.4 | 10.70 |
Metodoloji#
NMS'siz Eğitim için Tutarlı Çiftli Atamalar#
YOLOv10, zengin denetim ve verimli uçtan uca dağıtım sağlamak için eğitim sırasında çoktan-bire ve birden-bire stratejilerini birleştiren çift etiket atamaları kullanır. Ultralytics tahmini ve doğrulaması varsayılan olarak NMS içeren çoktan-bire başlığını kullanır; NMS'siz başlığı seçmek için nms=False değerini ayarla. Tutarlı eşleştirme ölçütü, her iki stratejideki denetimi hizalayarak çıkarım sırasında tahminlerin kalitesini artırır.
Verimlilik ve Doğruluğu Bütünsel Olarak Gözeten Model Tasarımı#
Verimlilik İyileştirmeleri#
- Hafif Sınıflandırma Başlığı: Derinlik bazında ayrılabilir evrişimler kullanarak sınıflandırma başlığının hesaplama yükünü azaltır.
- Uzamsal-Kanal Ayrıştırmalı Alt Örnekleme: Bilgi kaybını ve hesaplama maliyetini en aza indirmek için uzamsal küçültmeyi kanal modülasyonundan ayırır.
- Sıralama Rehberli Blok Tasarımı: Blok tasarımını aşamaların doğasında bulunan fazlalığa göre uyarlar ve parametrelerin en iyi şekilde kullanılmasını sağlar.
Doğruluk İyileştirmeleri#
- Büyük Çekirdekli Evrişim: Özellik çıkarma kapasitesini artırmak için alıcı alanı genişletir.
- Kısmi Öz Dikkat (PSA): Çok az ek yükle küresel temsil öğrenimini iyileştirmek için öz dikkat modülleri kullanır.
Deneyler ve Sonuçlar#
YOLOv10, COCO gibi standart kıyaslama veri kümelerinde değerlendirildi. Yayımlandığı dönemde her model çeşidi, önceki YOLO sürümlerine ve dönemin diğer algılayıcılarına kıyasla gecikme-doğruluk dengesini iyileştirdi.
Karşılaştırmalar#
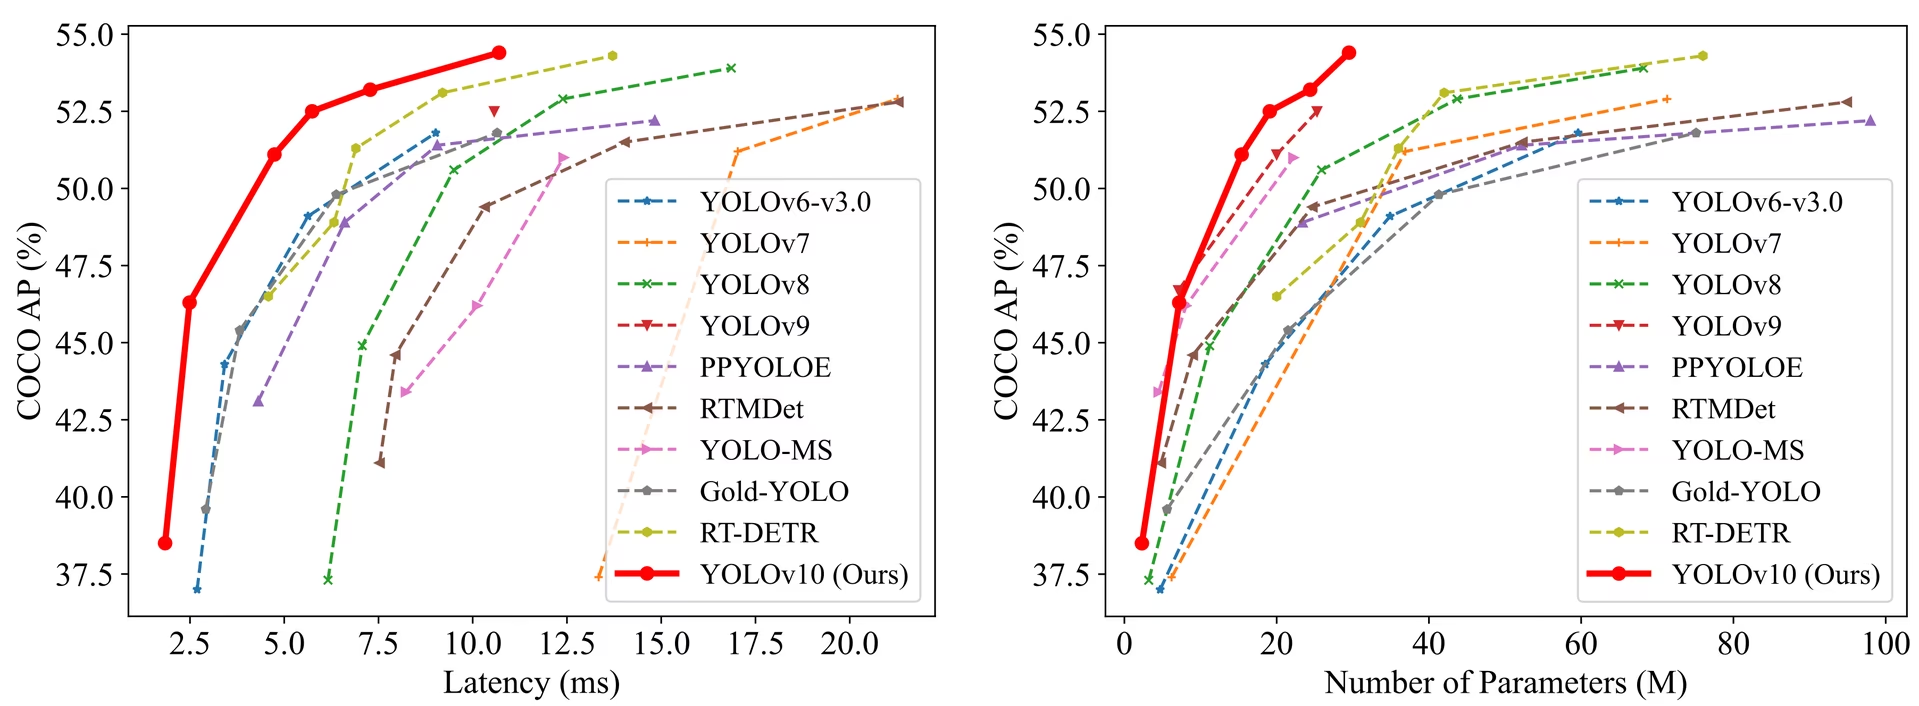
Diğer son teknoloji algılayıcılarla karşılaştırıldığında:
- YOLOv10s / x, benzer doğrulukla RT-DETR-R18 / R101 modellerinden 1.8× / 1.3× daha hızlıdır
- YOLOv10b, aynı doğrulukta YOLOv9-C'den %25 daha az parametreye ve %46 daha düşük gecikmeye sahiptir
- YOLOv10l / x, 1.8× / 2.3× daha az parametreyle YOLOv8l / x modellerinden 0.3 AP / 0.5 AP daha iyi performans gösterir
Aşağıdaki değerler, YOLOv10 makalesinde bildirildiği ve makalenin kendi protokolüyle ölçüldüğü şekildedir; bu nedenle Ultralytics model sayfalarındaki değerlerle doğrudan karşılaştırılamaz:
| Model | Parametreler (M) | FLOPs (G) | mAPval50-95 | Gecikme (ms) | İleri geçiş gecikmesi (ms) |
|---|---|---|---|---|---|
| YOLOv6-3.0-N | 4.7 | 11.4 | 37.0 | 2.69 | 1.76 |
| Gold-YOLO-N | 5.6 | 12.1 | 39.6 | 2.92 | 1.82 |
| YOLOv8n | 3.2 | 8.7 | 37.3 | 6.16 | 1.77 |
| YOLOv10n | 2.3 | 6.7 | 38.5 | 1.84 | 1.79 |
| YOLOv6-3.0-S | 18.5 | 45.3 | 44.3 | 3.42 | 2.35 |
| Gold-YOLO-S | 21.5 | 46.0 | 45.4 | 3.82 | 2.73 |
| YOLOv8s | 11.2 | 28.6 | 44.9 | 7.07 | 2.33 |
| YOLOv10s | 7.2 | 21.6 | 46.3 | 2.49 | 2.39 |
| RT-DETR-R18 | 20.0 | 60.0 | 46.5 | 4.58 | 4.49 |
| YOLOv6-3.0-M | 34.9 | 85.8 | 49.1 | 5.63 | 4.56 |
| Gold-YOLO-M | 41.3 | 87.5 | 49.8 | 6.38 | 5.45 |
| YOLOv8m | 25.9 | 78.9 | 50.6 | 9.50 | 5.09 |
| YOLOv10m | 15.4 | 59.1 | 51.1 | 4.74 | 4.63 |
| YOLOv6-3.0-L | 59.6 | 150.7 | 51.8 | 9.02 | 7.90 |
| Gold-YOLO-L | 75.1 | 151.7 | 51.8 | 10.65 | 9.78 |
| YOLOv8l | 43.7 | 165.2 | 52.9 | 12.39 | 8.06 |
| RT-DETR-R50 | 42.0 | 136.0 | 53.1 | 9.20 | 9.07 |
| YOLOv10l | 24.4 | 120.3 | 53.2 | 7.28 | 7.21 |
| YOLOv8x | 68.2 | 257.8 | 53.9 | 16.86 | 12.83 |
| RT-DETR-R101 | 76.0 | 259.0 | 54.3 | 13.71 | 13.58 |
| YOLOv10x | 29.5 | 160.4 | 54.4 | 10.70 | 10.60 |
Parametre ve FLOPs değerleri, Conv ve BatchNorm katmanlarını birleştiren ve yardımcı bire çok algılama başlığını kaldıran model.fuse() işleminden sonraki birleştirilmiş modele aittir. Önceden eğitilmiş kontrol noktaları, eğitim mimarisinin tamamını korur ve daha yüksek değerler gösterebilir.
Kullanım Örnekleri#
Modeller ayrıca Ultralytics Platform üzerinden bulut GPU'larında eğitilebilir. YOLOv10 ile yeni görüntüler üzerinde tahmin yapmak için:
from ultralytics import YOLO

# Önceden eğitilmiş bir YOLOv10n modelini yükle
model = YOLO("yolov10n.pt")

# Bir görüntüde nesne algılama yap
results = model("image.jpg")

# Sonuçları görüntüle
results[0].show()
YOLOv10'u özel bir veri kümesinde eğitmek için:
from ultralytics import YOLO

# YOLOv10n modelini sıfırdan yükle
model = YOLO("yolov10n.yaml")

# Modeli eğit
model.train(data="coco8.yaml", epochs=100, imgsz=640)
Desteklenen Görevler ve Modlar#
YOLOv10 model serisi, her biri nesne algılama için optimize edilmiş çeşitli modeller sunar. Model çeşitleri, farklı hesaplama bütçelerine ve doğruluk gereksinimlerine hitap eder.
| Model | Dosya adları | Görevler | Eğitim | Doğrulama | Çıkarım | Dışa aktar |
|---|---|---|---|---|---|---|
| YOLOv10 | yolov10n.pt yolov10s.pt yolov10m.pt yolov10b.pt yolov10l.pt yolov10x.pt | Nesne Algılama | ✅ | ✅ | ✅ | ✅ |
YOLOv10'u Dışa Aktarma#
YOLOv10 ile sunulan yeni işlemler nedeniyle Ultralytics'in sağladığı dışa aktarma biçimlerinin tümü şu anda desteklenmiyor. Aşağıdaki tabloda Ultralytics'in YOLOv10 için başarıyla dönüştürdüğü biçimler listeleniyor. Ek biçimler için dışa aktarma desteği ekleyen çekme istekleri memnuniyetle karşılanır.
| Dışa Aktarma Biçimi | Dışa Aktarma Desteği | Dışa Aktarılan Modelde Çıkarım | Notlar |
|---|---|---|---|
| TorchScript | ✅ | ✅ | Standart PyTorch model biçimi. |
| ONNX | ✅ | ✅ | Dağıtım için yaygın olarak desteklenir. |
| OpenVINO | ✅ | ✅ | Intel donanımı için optimize edilmiştir. |
| TensorRT | ✅ | ✅ | NVIDIA GPU'ları için optimize edilmiştir. |
| CoreML | ✅ | ✅ | Apple aygıtlarıyla sınırlıdır. |
| TF SavedModel | ✅ | ✅ | TensorFlow için standart model biçimi. |
| TF GraphDef | ✅ | ✅ | Eski TensorFlow biçimi. |
| TF Edge TPU | ✅ | ✅ | Google'ın Edge TPU aygıtlarına özeldir. |
| LiteRT | ✅ | ✅ | Mobil, gömülü sistemler ve tarayıcı (LiteRT.js) için optimize edilmiştir. |
| PaddlePaddle | ✅ | ✅ | Çin'de popülerdir; küresel desteği daha sınırlıdır. |
| NCNN | ✅ | ✅ | Mobil ve gömülü cihazlar için optimize edilmiştir. |
Sonuç#
YOLOv10, yayımlandığı dönemde NMS son işlemesini kaldırıp model bileşenlerini hem verimlilik hem de doğruluk için yeniden tasarlayarak gerçek zamanlı nesne algılamayı ileri taşıdı. NMS'siz yaklaşımı, YOLO ailesinde uçtan uca nesne algılamanın önünü açtı. En yeni Ultralytics modeli YOLO26, gelişmiş performans ve NMS'siz çıkarım ile bu yaklaşımı daha ileri taşır.
Atıflar ve Teşekkürler#
Kapsamlı araştırmaları ve Ultralytics çerçevesine yaptıkları önemli katkılar için Tsinghua Üniversitesi bünyesindeki YOLOv10 yazarlarına teşekkür ederiz:
@inproceedings{wang2024yolov10,
  title={YOLOv10: Real-Time End-to-End Object Detection},
  author={Wang, Ao and Chen, Hui and Liu, Lihao and Chen, Kai and Lin, Zijia and Han, Jungong and Ding, Guiguang},
  booktitle={Advances in Neural Information Processing Systems},
  doi = {10.52202/079017-3429},
  url = {https://proceedings.neurips.cc/paper_files/paper/2024/file/c34ddd05eb089991f06f3c5dc36836e0-Paper-Conference.pdf},
  volume={37},
  pages={107984--108011},
  year={2024}
}
Uygulama ayrıntıları, mimari yenilikler ve deneysel sonuçlar için Tsinghua Üniversitesi ekibinin YOLOv10 araştırma makalesine ve GitHub deposuna başvur.
Sık Sorulan Sorular#
Tsinghua University araştırmacıları tarafından geliştirilen YOLOv10, gerçek zamanlı nesne algılamaya yönelik çeşitli önemli yenilikler getirir. Eğitim sırasında tutarlı çiftli atamalar kullanarak maksimum olmayan bastırma (NMS) ihtiyacını ortadan kaldırır ve hesaplama yükünü azaltmak için model bileşenlerini optimize eder.
Ultralytics Python API'siyle veya komut satırı arayüzü (CLI) üzerinden çıkarım çalıştır. Aşağıda YOLOv10 ile yeni görüntülerde tahmin yapma örnekleri yer alıyor:
Örnekfrom ultralytics import YOLO # Önceden eğitilmiş YOLOv10n modelini yükle model = YOLO("yolov10n.pt") results = model("image.jpg") results[0].show()Daha fazla kullanım örneği için Kullanım Örnekleri bölümünü ziyaret et.
YOLOv10, farklı kullanım alanlarına hitap eden çeşitli model varyantları sunar:
- YOLOv10n: Kaynakları son derece kısıtlı ortamlar için uygundur
- YOLOv10s: Hız ile doğruluk arasında denge kurar
- YOLOv10m: Genel amaçlı kullanım
- YOLOv10b: Daha geniş yapısıyla daha yüksek doğruluk sunar
- YOLOv10l: Hesaplama kaynakları pahasına yüksek doğruluk sunar
- YOLOv10x: En yüksek doğruluk ve performans
Her varyant farklı hesaplama gereksinimleri ve doğruluk beklentileri için tasarlanmıştır; bu da onları çeşitli uygulamalarda kullanışlı kılar. Daha fazla bilgi için Model Varyantları bölümünü incele.
YOLOv10, her nesne için en iyi tek tahmini üretmesi amacıyla bire bir başlığını tutarlı ikili atamalarla eğitir; böylece çıkarım sırasında maksimum olmayan bastırmaya (NMS) gerek kalmaz. Ultralytics'te tahmin ve doğrulama işlemleri varsayılan olarak NMS kullanan bire çok başlığını kullanır; NMS'siz başlığı seçip NMS adımını atlamak için
nms=Falsedeğerini ayarla. Ayrıntılı açıklama için NMS'siz Eğitim için Tutarlı İkili Atamalar bölümüne bak.YOLOv10, TorchScript, ONNX, OpenVINO ve TensorRT dahil olmak üzere çeşitli dışa aktarma biçimlerini destekler. Ancak yeni işlemleri nedeniyle Ultralytics tarafından sunulan dışa aktarma biçimlerinin tümü şu anda YOLOv10 tarafından desteklenmiyor. Desteklenen biçimler ve dışa aktarma talimatları için YOLOv10'u Dışa Aktarma bölümünü ziyaret et.
Yayımlandığı dönemde YOLOv10, hem doğruluk hem de verimlilik bakımından önceki YOLO sürümlerinden ve diğer son teknoloji modellerden daha iyi performans gösterdi. Örneğin YOLOv10s, COCO veri kümesinde benzer AP değerine sahip RT-DETR-R18'den 1,8 kat daha hızlıdır. YOLOv10b, aynı performansı YOLOv9-C'ye göre %46 daha düşük gecikme ve %25 daha az parametreyle sunar. Ayrıntılı kıyaslama sonuçları için Karşılaştırmalar bölümüne bak.


Yorumlar188
Bir soru sor, sonuçlarını paylaş veya başka birine yardım et.
 Glenn JocherUltralytics(düzenlendi)
I'm super excited about the groundbreaking work on YOLOv10 by the researchers at Tsinghua University. Just a week ago, @pderrenger and I had the privilege of presenting YOLO to ML graduate students at Tsinghua University in Shenzhen, and I was thoroughly impressed by their enthusiasm and expertise.
Now, seeing the remarkable advancements in real-time object detection with YOLOv10, I'm thrilled to collaborate with the Tsinghua team to officially bring YOLOv10 support to the Ultralytics Python package soon. The innovative approach to NMS-free training and holistic model design optimizations demonstrates their commitment to pushing the boundaries of what's possible.
Stay tuned for the official release of YOLOv10 support in the Ultralytics package, and get ready to experience the incredible capabilities of this revolutionary real-time object detector!
38jameslahm
Thank you so much for your great support for YOLOv10! We are truly grateful for your efforts to bring YOLOv10 to the Ultralytics package. ❤️
2
heynewyeah
您好。如果我想在训练结束后,以last.pt的模型权重继续训练(因为还未收敛),有什么办法能获取last epoch的优化器状态吗,用于继续训练。或者有什么其他方法能够完成继续训练吗?
alephpi(düzenlendi)
from ultralytics import YOLO

# Load a model
model = YOLO("path/to/last.pt")  # load a partially trained model

# Resume training
results = model.train(resume=True)
Anser1
Hello, I'm sorry to disturb you. I want to conduct the training for the segmentation task based on YOLOv10, but I found that there seems to be no YAML structure file for the segmentation model. What should I do?
zlj127
Does YOLOv10 have the pose function? Currently, I have only found a pre-trained model for gestures under the GitHub of the Hagrid dataset, but it is still used for detection.
- Glenn JocherUltralytics(düzenlendi)
@zlj127 YOLOv10 currently focuses on object detection tasks and does not include built-in pose estimation functionality. For pose/keypoint estimation, we recommend using YOLO26 which offers integrated support for pose estimation along with detection, segmentation, and classification. See the YOLO26 Pose documentation for implementation details and code examples.
ok,thank you
- Glenn JocherUltralytics(düzenlendi)
@zlj127 you're welcome! For pose estimation tasks, we recommend using YOLO26 which offers integrated support. Let us know if you need help getting started with the Pose documentation.
gniqeh
It is important to configure the correct threshold of dual label assignments in the paper. But how can we change the threshold in yolov10 of ultralytics module?
Es importante configurar el umbral correcto de asignaciones de etiquetas duales en el documento. pero ¿cómo podemos cambiar el umbral en yolov10 del módulo ultralytics?
- Glenn JocherUltralytics(düzenlendi)
@gniqeh the dual label assignment settings are not exposed in the model YAML or as training arguments. They are set in the loss code (
E2EDetectLossinultralytics/utils/loss.py), where the one-to-many branch usestal_topk=10and the one-to-one branch usestal_topk=1. To change them, edit those values in a local copy of the package. For details, see the YOLOv10 Ultralytics documentation. Let us know if you need further clarification! Thx for your reply my friend, I have checked the documentation and API ref. of yolov10 but there is only the basical introductiong about it. And i am pleasure if u can provide further implementation explaining. Thanks again!
- Glenn JocherUltralytics
Thank you for your feedback! For a deeper understanding of YOLOv10 implementation, you can explore the specifics of its architecture and features in the YOLOv10 documentation. If you have particular aspects or technical details you'd like clarified, feel free to let us know!
Ly2003ykjy
Are YOLOV10 and 11 really superior to v7 and v8 in small target detection?
- Glenn JocherUltralytics
YOLOv10 and YOLO11 introduce innovations like NMS-free training, which can enhance small target detection performance compared to YOLOv7 and YOLOv8, but results may vary based on specific use cases and datasets.
abaldanz
Hello, do you plan to provide weights for the pre-trained model on 1280p size images?
- Glenn JocherUltralytics
@abaldanz thank you for your interest. Currently, we don't have plans to provide pre-trained weights specifically for 1280p images. For updates, please keep an eye on our repository and documentation.
Yuwenliula
请问一下,yolov10是否内置了IOU计算的功能,在val结果中未见到IOU的输出,如果没有的话,能方便提供代码进行IOU计算吗?
- Glenn JocherUltralytics
@Yuwenliula yOLOv10 does not directly output IoU in validation results. You can calculate IoU using the bounding box coordinates from the model's predictions. If you need further assistance, please refer to the Ultralytics documentation for guidance.
qruiwu
what is the each parameter mean in results.csv after training a model?
- Glenn JocherUltralytics
@wuqrcn the
results.csvfile contains metrics such as precision, recall, mAP, and loss values for each epoch during training. These metrics help evaluate the model's performance and convergence. For more details, please refer to the documentation.
alifazeli00
Why do the weights uploaded here: https://github.com/THU-MIG/yolov10?tab=readme-ov-file#performance not give the same results on the dataset as the weights uploaded on Ultralytics? I checked their architectures, and they seem to be identical.
- Glenn JocherUltralytics
@alifazeli00 the difference in results might be due to variations in training data, hyperparameters, or preprocessing steps. Ensure both models are evaluated under identical conditions for accurate comparison.
They are all the same except for the val_period parameter, which is only present in the THU-MIG model. However, the Ultralytics model performs better. I tested x and noticed differences in the weights. Are you saying that these two models should produce identical results?
- Glenn JocherUltralytics
The differences in results could be due to variations in training data, hyperparameters, or preprocessing steps. Ensure both models are evaluated under identical conditions for accurate comparison.
-1