Ultralytics Çözümleri: YOLO26 ile Gerçek Dünya Sorunlarını Çöz
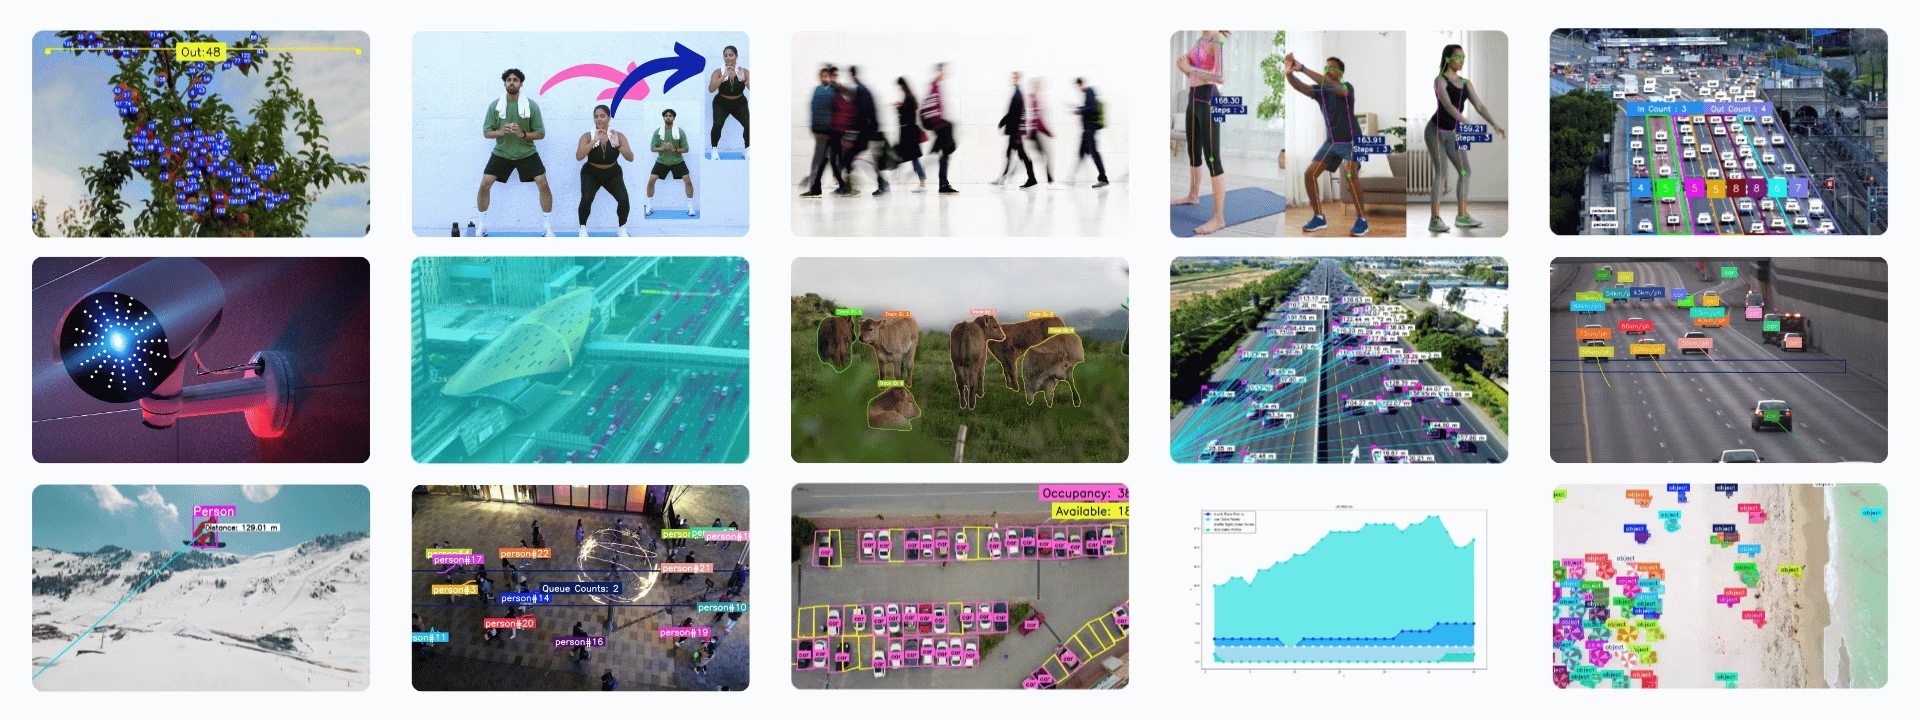
Ultralytics Solutions; nesne sayımı, ısı haritaları, hız tahmini, kuyruk yönetimi ve nesne bulanıklaştırma gibi yaygın bilgisayarlı görü sorunlarına yönelik, kullanıma hazır Ultralytics YOLO modeli uygulamalarıdır. Çoğu çözüm; algılama, izleme veya poz tahminini yapılandırılabilir bir sınıf içinde sunar; bu sınıfı Python'dan ya da yolo solutions CLI üzerinden çalıştırabilirsin. Örneğin nesne sayımı, ısı haritaları ve hız tahmini.
İzle: Ultralytics Çözümleri Komut Satırından Nasıl Çalıştırılır (CLI) | Ultralytics YOLO26 🚀
Çözümler#
Aşağıdaki her çözüm için özel bir kılavuz bulunur:
- Analitik: Zaman içindeki eğilimleri analiz etmek için YOLO26 algılamalarından çizgi, çubuk, pasta ve alan grafikleri oluştur.
- Mesafe Hesaplama: Uzamsal analiz için YOLO26'da sınırlayıcı kutu ağırlık merkezlerini kullanarak nesneler arasındaki mesafeleri hesapla.
- Isı Haritaları: Nesnelerin en sık nerede göründüğünü veya hareket ettiğini gösteren bir ısı haritası katmanı oluşturmak için YOLO26 algılamalarını biriktir.
- Nesne İzlemeyle Örnek Segmentasyonu: Video kareleri boyunca nesne dış hatlarını izlemek için YOLO26 ile örnek segmentasyonunu ve nesne izlemeyi birleştir.
- Streamlit ile Canlı Çıkarım: Streamlit arayüzü üzerinden web tarayıcında YOLO26 ile gerçek zamanlı nesne algılama çalıştır.
- Nesne Bulanıklaştırma: Görüntü ve video işlemede gizliliği korumak için YOLO26 ile nesneleri bulanıklaştır.
- Nesne Sayımı: YOLO26 ile videolarda ve canlı yayınlarda bir çizgiyi geçen veya bir bölgeye giren nesneleri say.
- Bölgelerde Nesne Sayımı: Kullanıcı tarafından tanımlanan birden fazla bölgedeki nesneleri YOLO26 ile say.
- Nesne Kırpma: Algılanan nesneleri YOLO26 ile görüntülerden ve videolardan kırp, her birini ayrı görüntü olarak kaydet.
- OCR: YOLO26-Text algılayıcıları ve PP-OCRv6 tanıma modeliyle sahne ve belge metinlerini her açıdan algıla, tanı ve sırala ya da PP-OCRv5 dil modelleriyle Korece, Kiril, Arapça ve diğer alfabeleri oku.
- Park Yönetimi: YOLO26 ile dolu ve boş park yerlerini izle.
- Kuyruk Yönetimi: Kuyruk uzunluklarını izlemek için YOLO26 ile kuyruk bölgesinde bekleyen kişileri say.
- Güvenlik Alarm Sistemi: Algılanan nesne sayısı bir eşiğe ulaştığında e-posta uyarısı gönderen YOLO26 tabanlı bir güvenlik alarm sistemi oluştur.
- Benzerlik Araması: OpenAI CLIP gömme vektörlerini kosinüs benzerliği aramasıyla birleştirerek "çanta tutan kişi" veya "hareket hâlindeki araçlar" gibi doğal dil sorgularıyla görüntüleri getir.
- Hız Tahmini: Trafik izleme gibi uygulamalar için YOLO26 ve nesne izlemeyi kullanarak nesne hızını tahmin et.
- Bölgedeki Nesneleri İzleme: YOLO26 ile yalnızca video karesinin tanımlı bir bölgesindeki nesneleri izle.
- VisionEye Nesne Görünümü Eşleme: Algılanan nesneleri sabit bir gözlemci noktasına bağlayarak insan gözünün belirli nesnelere odaklanma biçimini taklit et.
- Antrenman İzleme: YOLO26 poz tahmini ile egzersiz tekrarlarını say ve antrenman aşamalarını gerçek zamanlı izle.
Çözüm Bağımsız Değişkenleri#
| Bağımsız değişken | Tür | Varsayılan | Açıklama |
|---|---|---|---|
model | str | None | Ultralytics YOLO model dosyasının yolu. |
region | list veya dict | None | İlgi bölgesini tanımlayan noktalar; (x, y) demetlerinin listesi veya birden fazla bölge için bölge adlarını nokta listelerine eşleyen bir sözlük (yalnızca RegionCounter). None olduğunda, bölge gerektiren çözümler önceden tanımlanmış varsayılan bölgeye döner. |
show_in | bool | True | Video akışında giriş sayılarının görüntülenip görüntülenmeyeceğini denetleyen bayrak. |
show_out | bool | True | Video akışında çıkış sayılarının görüntülenip görüntülenmeyeceğini denetleyen bayrak. |
analytics_type | str | 'line' | Grafik türü; yani line, bar, area veya pie. |
colormap | int | cv2.COLORMAP_DEEPGREEN | Isı haritasında kullanılacak renk haritası. |
line_width | int | 2 | Çözümün çizdiği kutular, anahtar noktalar ve sayılar için çizgi kalınlığı. |
verbose | bool | True | Çözümün her kare için girdi şekli, sınıf sayıları ve işleme hızına ilişkin günlüğünü etkinleştirir. İzleme çağrısının kendisi her zaman sessizdir. |
json_file | str | None | Tüm park koordinatı verilerini içeren JSON dosyasının yolu. |
up_angle | float | 145.0 | 'Yukarı' pozu için açı eşiği. |
kpts | list[int] | [6, 8, 10] | Antrenmanları izlemek için kullanılan üç anahtar nokta indeksinin listesi. Bu anahtar noktalar; şınav, barfiks, squat ve karın egzersizleri gibi hareketlerde omuz, dirsek ve bilek gibi vücut eklemlerine veya bölümlerine karşılık gelir. |
down_angle | float | 90.0 | 'Aşağı' pozu için açı eşiği. |
blur_ratio | float | 0.5 | Bulanıklık yoğunluğu yüzdesini 0.1 - 1.0 aralığındaki değerlere göre ayarlar. |
crop_dir | str | 'cropped-detections' | Kırpılmış tespitleri depolamak için kullanılan dizinin adı. |
records | int | 5 | Güvenlik alarm sistemiyle e-posta gönderilmesini tetikleyecek toplam tespit sayısı. |
vision_point | tuple[int, int] | (20, 20) | VisionEye Solution ile nesnelerin izleneceği ve yolların çizileceği nokta. |
source | str | None | Girdi kaynağının yolu (video, RTSP vb.). Yalnızca Solutions komut satırı arayüzü (CLI) ile kullanılabilir. |
figsize | tuple[float, float] | (12.8, 7.2) | Analytics grafikleri için inç cinsinden şekil boyutu; (12.8, 7.2), 1280×720 boyutunda bir kare oluşturur. |
fps | float | 30.0 | Hız hesaplamalarında kullanılan saniyedeki kare sayısı. |
max_hist | int | 5 | Hız/yön hesaplamaları için nesne başına izlenecek en fazla geçmiş nokta sayısı. |
meter_per_pixel | float | 0.05 | Piksel mesafesini gerçek dünya birimlerine dönüştürmek için kullanılan ölçekleme katsayısı. |
max_speed | int | 120 | km/sa cinsinden en yüksek hız; tahmin edilen daha yüksek hızlar bu değerde sınırlandırılır. |
data | str | 'images' | Benzerlik araması için kullanılan görüntü dizininin yolu. |
imgsz | int | 640 | Model çıkarımı için girdi görüntüsü boyutu. |
recognizer | str veya Callable | 'paddleocr' | Metin tanıma arka ucu: 'paddleocr' (ONNX Runtime üzerinde PP-OCRv6), 'tensorrt' (NVIDIA GPU'larda FP16 TensorRT motoru olarak PP-OCRv6), 'korean_PP-OCRv5_mobile_rec' gibi bir PaddleOCR dil modeli adı veya BGR kırpımını kabul edip (text, confidence) döndüren bir çağrılabilir. |
Çözümler, aşağıdaki çıkarım ve izleme bağımsız değişkenlerini model.track() öğesine iletir.
| Bağımsız değişken | Tür | Varsayılan | Açıklama |
|---|---|---|---|
tracker | str | 'tracktrack.yaml' | Kullanılacak izleme algoritmasını belirtir. Yerleşik seçenekler: botsort.yaml, bytetrack.yaml, ocsort.yaml, deepocsort.yaml, fasttrack.yaml, tracktrack.yaml. |
conf | float | 0.25 | Algılamalar için güven eşiğini belirler; düşük değerler daha fazla nesnenin izlenmesine olanak tanır ancak yanlış pozitifleri de içerebilir. |
iou | float | 0.5 | Çakışan algılamaları filtrelemek için Kesişim-Birleşim Oranı (IoU) eşiğini belirler. |
classes | list | None | Sonuçları sınıf dizinine göre filtreler. Örneğin, classes=[0, 2, 3] yalnızca belirtilen sınıfları izler. |
device | str | None | Çıkarım için kullanılacak cihazı belirtir (ör. cpu, cuda:0 veya 0). Kullanıcıların model yürütme için CPU, belirli bir GPU veya başka hesaplama cihazları arasında seçim yapmasına olanak tanır. |
imgsz | int or tuple | 640 | Hedef çıkarım görüntü boyutu: kare görüntüler için bir tam sayı veya bir (height, width) çifti. Boyutlar model adım değerine göre ayarlanır. |
max_det | int | 300 | Yoğun sahnelerde bir çözümün işleyeceği nesne sayısını sınırlamak için izleme öncesinde kare başına tutulan en yüksek algılama sayısı. |
quantize | int or str | None | Çıkarım hassasiyeti: CPU dışında PyTorch ve TorchScript modelleri için 16 (FP16) veya 32/unset (FP32); diğer biçimler, model yapıtının ve çalışma zamanının seçtiği hassasiyeti kullanır. Kullanımdan kaldırılan half argümanının yerini alır. |
Görselleştirmeyi özelleştirmek için show_conf, show_labels ve belirtilen diğer bağımsız değişkenleri kullanabilirsin.
| Bağımsız değişken | Tür | Varsayılan | Açıklama |
|---|---|---|---|
show | bool | False | True ise açıklama eklenmiş görüntüleri veya videoları bir pencerede gösterir. Geliştirme veya test sırasında anında görsel geri bildirim almak için kullanışlıdır. |
show_conf | bool | True | Her algılamanın güven puanını etiketinin yanında gösterir. Modelin her algılamaya ne kadar güvendiğini görmeni sağlar. |
show_labels | bool | True | Görsel çıktıda her algılama için etiketleri gösterir. Algılanan nesnelerin hemen anlaşılmasını sağlar. |
SolutionAnnotator Kullanımı#
Tüm Ultralytics Solutions çözümleri, ana Annotator sınıfını genişleten ve aşağıdaki yöntemleri sağlayan SolutionAnnotator sınıfını kullanır:
| Yöntem | Dönüş Türü | Açıklama |
|---|---|---|
draw_region() | None | Belirtilen noktaları, renkleri ve kalınlığı kullanarak bir bölge çizer. |
queue_counts_display() | None | Belirtilen bölgede kuyruk sayılarını görüntüler. |
display_analytics() | None | Park alanı yönetimine ilişkin genel istatistikleri görüntüler. |
estimate_pose_angle() | float | Bir nesne pozundaki üç nokta arasındaki açıyı hesaplar. |
draw_specific_kpts() | np.ndarray | Görüntüde belirli kilit noktaları çizer. |
plot_workout_information() | int | Görüntü üzerine etiketli bir metin kutusu çizer. |
plot_angle_and_count_and_stage() | None | Antrenman izleme için açı, adım sayısı ve aşamayı görselleştirir. |
plot_distance_and_line() | None | Merkez noktaları arasındaki mesafeyi görüntüler ve noktaları bir çizgiyle birleştirir. |
display_objects_labels() | None | Sınıf etiketlerini sınırlayıcı kutulara ekler. |
sweep_annotator() | None | Dikey bir tarama çizgisini ve isteğe bağlı etiketi görselleştirir. |
visioneye() | None | Nesne merkez noktalarını görsel bir "göz" noktasına eşler ve bunları birbirine bağlar. |
adaptive_label() | None | Sınırlayıcı kutunun ortasında dairesel veya dikdörtgen bir arka plan etiketi çizer. |
SolutionResults ile Çalışma#
Benzerlik Araması dışındaki her çözüm, çağrıldığında bir SolutionResults nesnesi döndürür.
- Nesne sayımı sonuçları
in_count,out_countveclasswise_countöğelerini içerir.
import cv2

from ultralytics import solutions

im0 = cv2.imread("path/to/img")

region_points = [(20, 400), (1080, 400), (1080, 360), (20, 360)]

counter = solutions.ObjectCounter(
    show=True,  # çıktıyı görüntüle
    region=region_points,  # bölge noktalarını ilet
    model="yolo26n.pt",  # OBB modeliyle nesne sayımı için model="yolo26n-obb.pt".
    # classes=[0, 2],  # COCO üzerinde önceden eğitilmiş modelle belirli sınıfları, ör. kişi ve araba, say.
    # tracker="botsort.yaml"  # İzleyicileri seç; ör. "bytetrack.yaml"
)
results = counter(im0)
print(results.in_count)  # display in_counts
print(results.out_count)  # display out_counts
print(results.classwise_count)  # display classwise_count
SolutionResults nesneleri şu özniteliklere sahiptir:
| Öznitelik | Tür | Açıklama |
|---|---|---|
plot_im | np.ndarray | Sayımlar, bulanıklaştırma efektleri veya çözüme özgü iyileştirmeler gibi görsel katmanlar içeren görüntü. |
in_count | int | Video akışında tanımlı bölgeye girerken algılanan nesnelerin toplam sayısı. |
out_count | int | Video akışında tanımlı bölgeden çıkarken algılanan nesnelerin toplam sayısı. |
classwise_count | dict[str, dict[str, int] | int] | Sınıf başına sayımlar: ObjectCounter ve Heatmap için {"IN": int, "OUT": int} veya Analytics için bir int. |
queue_count | int | Önceden tanımlanmış bir kuyrukta veya bekleme alanında şu anda bulunan nesne sayısı (kuyruk yönetimine uygundur). |
workout_count | list[int] | AI Gym'deki iz başına antrenman tekrar sayıları (o anda izlenen her kişi için bir girdi). |
workout_angle | list[float] | AI Gym'deki iz başına egzersiz açıları (o anda izlenen her kişi için bir girdi). |
workout_stage | list[str] | AI Gym'de iz başına geçerli antrenman aşaması (o anda izlenen her kişi için bir girdi). |
pixels_distance | float | İki nesne veya nokta arasındaki piksel tabanlı mesafe; örneğin sınırlayıcı kutular arasındaki mesafe (mesafe hesaplaması için uygundur). |
available_slots | int | İzlenen bir alandaki boş park yeri sayısı (park yönetimine uygundur). |
filled_slots | int | İzlenen bir alandaki dolu park yeri sayısı (park yönetimi için uygundur). |
email_sent | bool | Bir bildirimin veya uyarı e-postasının başarıyla gönderilip gönderilmediğini belirtir (güvenlik alarmına uygundur). |
total_tracks | int | Video analizi sırasında gözlemlenen benzersiz nesne izlerinin toplam sayısı. |
region_counts | dict[str, int] | Kullanıcı tanımlı bölgeler veya zonlar içindeki nesne sayıları. |
speed_dict | dict[int, int] | Hız analizi için kullanışlı olan, SpeedEstimator'dan elde edilen km/sa cinsinden tahmini nesne hızlarının iz kimliğine göre sözlüğü. |
total_crop_objects | int | ObjectCropper çözümü tarafından oluşturulan kırpılmış nesne görüntülerinin toplam sayısı. |
speed | dict[str, float] | İzleme ve çözüm işleme performans metriklerini içeren sözlük. |
Daha fazla bilgi için SolutionResults sınıfı belgelerine başvur.
CLI ile Çözümleri Kullanma#
Çoğu çözüm doğrudan komut satırı arayüzünden çalıştırılabilir.
Sözdizimi
yolo SOLUTIONS SOLUTION_NAME ARGS
- SOLUTIONS zorunlu bir anahtar kelimedir.
- SOLUTION_NAME, şunlardan biridir:
['count', 'crop', 'blur', 'workout', 'heatmap', 'isegment', 'queue', 'speed', 'analytics', 'trackzone', 'inference', 'visioneye', 'region', 'security', 'parking']. - ARGS (isteğe bağlı), varsayılan ayarları geçersiz kılmak için kullanılan
arg=valueçiftleri (ör.show_in=True) gibi özel değerlerdir.
yolo solutions count show=True # for object counting

yolo solutions count source="path/to/video.mp4" # specify video file path
Çözümlerimize Katkıda Bulun#
Topluluk katkılarına açığız. Ultralytics YOLO ile burada ele alınmayan bir çözüm geliştirdiysen, diğer kullanıcıların da yararlanabilmesi için bunu bir kılavuz olarak paylaşmayı düşünebilirsin.
Sık Sorulan Sorular#
Ultralytics YOLO26, algılamayı izlemeyle birleştirerek gerçek zamanlı olarak nesneleri sayar; böylece her nesne bir çizgiyi geçerken veya bir bölgeye girerken yalnızca bir kez sayılır. YOLO26'yı canlı video akışı analizine hazırlamak için
ultralyticspaketini yükle, bir model yükle ve video karelerinisolutions.ObjectCounteryöntemine ilet.Ultralytics YOLO26, kamera tabanlı güvenlik sistemlerine gerçek zamanlı nesne algılama ve uyarı işlevi ekler. Güvenlik Alarm Sistemi çözümüyle YOLO26, gözetim alanındaki algılanan nesne sayısı bir eşiğe ulaştığında e-posta uyarısı gönderir.
Ultralytics YOLO26, kuyruk bölgesindeki kişileri sayıp izler; böylece bekleme sürelerini azaltmana ve personel planlamana yardımcı olan canlı kuyruk uzunlukları elde edersin.
Evet. Ultralytics YOLO26 poz modelleri, vücut anahtar noktalarını gerçek zamanlı izler; böylece antrenman izleme çözümü eklem açılarını ölçebilir, tekrarları sayabilir ve mevcut egzersiz aşamasını bildirebilir.
Ultralytics YOLO26, bir sahnede nesnelerin en sık nerede göründüğünü veya hareket ettiğini gösteren ve yoğun etkinlik bölgelerini vurgulayan ısı haritaları oluşturabilir. Bu veri görselleştirmeleri, trafik düzenlerini ve zaman içindeki eğilimleri anlamana yardımcı olur.


Yorumlar23
Bir soru sor, sonuçlarını paylaş veya başka birine yardım et.
ZHIYUAN816(düzenlendi)
But acturally I don't konw how to set plots_max
 Glenn JocherUltralytics(düzenlendi)
@ZHIYUAN816 you don't need to set anything: the warning has no effect on training or metrics, only on how many items are drawn on the plotted validation images (optional, for visual review). In current versions that limit follows the
max_detargument (default 300).
WARNING ⚠️ Limiting validation plots to first 50 items per image for speed... WARNING ⚠️ Limiting validation plots to first 50 items per image for speed... how to solve this problem bro?
- Glenn JocherUltralytics(düzenlendi)
@ZHIYUAN816 this is not an error but a warning that the plotted prediction images are limited to a maximum number of items per image. It does not affect training. In current versions the limit follows
max_det(default 300).
smc0927
If I want a target to be detected only once, is it possible? If so, how can I do it?
RizwanMunawar
@smc0927 Hi! I’m not entirely sure I understand your question. Could you please clarify a bit?
Generally, the counting process is designed to occur only once for each track ID. Once an object is counted, it won't be counted again, even if it crosses the same
regionorlinemultiple times.ok,I want to print out the coordinates of the target, but that's not what I want because it's going to be printed multiple times over a period of time. I want it to be output only once, is there a way to achieve this?
@smc0927 Yes it's possible. You can simply iterate over the detection results. BTW, this discussion is more related to Ultralytics solutions, while your question is related to prediction :)
Sample Code
from ultralytics import YOLO
model = YOLO("yolo11n.pt")
results = model.predict("path/to/im0")

if results[0].boxes.id is not None:
      boxes = results[0].boxes.xyxy.cpu()
      track_ids = results[0].boxes.id.int().cpu().tolist()
      clss = results[0].boxes.cls.cpu().tolist()

      for box, cls in enumerate(boxes, clss):
          # Here you can add the logic to display single-time details of the object
Thanks :)
sorry
hodat2608
Hi everyone, hi @glenn-jocher, I want to install pycuda on my windows 10 using python 3.12, but I still can't do it. It's hard to find any documentation or tutorials like that, @glenn-jocher or anyone can send me a link or tutorial to install pycuda? Please help me. Thanks first
MuhammedEnesGurkan
hey how can ı find yolo v8 solutions source codes.
- Glenn JocherUltralytics
@MuhammedEnesGurkan you can find the source codes for YOLOv8 solutions on the Ultralytics GitHub repository. For more detailed guides and examples, please visit the Ultralytics Solutions page at https://docs.ultralytics.com/solutions/.
maxexplorer
Hi there,
After updating Ultralytics and using YOLO11, will the YOLOv8 models still work in this virtual environment?
Thank you in advance for your help and the great work you’re doing!
- Glenn JocherUltralytics
@maxexplorer yes, YOLOv8 models will continue to work in your virtual environment after updating to YOLO11. If you have further questions, feel free to ask!
yosifsaab
hi i have error during using the google colab for classification two classes images by yolov8n
results = model.train(data=DATA_DIR, epochs=1, imgsz=64)- Glenn JocherUltralytics
@yosifsaab it seems you're encountering an error with YOLOv8n in Google Colab. Please ensure your
DATA_DIRis correctly set and that your dataset is properly formatted. If the issue persists, check the Colab notebook for any specific error messages that might provide more details. For further assistance, you can refer to the Ultralytics documentation.
Nkosiyazimelani
Hi guys, how do i update the nc that my model can detect without having to train with old and new objects. i have updated my .YAML file but the model is still detecting the old number of objects(20 instead of 46). i have been told to look on the model itself and change the output number of class to the new updated on but there is nothing of that sort in the model file( best.pt). please help.
- Glenn JocherUltralytics(düzenlendi)
@Nkosiyazimelani the number of classes (
nc) is part of the trained model's detection head, so editing the.yamlfile after training doesn't change whatbest.ptpredicts. You need to train again with a dataset YAML that has all 46 classes. You don't have to start from scratch, you can fine-tune from your existing weights, and the layers whose shapes depend on the class count are reinitialized automatically:from ultralytics import YOLO model = YOLO("best.pt") model.train(data="your_46_class_dataset.yaml", epochs=100)Make sure your dataset contains labeled examples of both the old and the new classes, otherwise the model will forget the old ones.
nounotabe
How to specify the device to be used (e.g. cuda:1)?
- Glenn JocherUltralytics
@nounotabe to specify the device for running YOLOv8, you can use the
deviceargument. For example, to use the second GPU (cuda:1), you can setdevice='cuda:1'. This can be done in both the CLI and Python API. If you encounter any issues, please ensure you are using the latest version of the package. For more detailed guidance, you can refer to our documentation at https://docs.ultralytics.com. cobaltautomationdev
lasted version of ultralytics. solutions not works in Windows10, but works in Google Colab. What's wrong with it? How to settle it? from ultralytics import solutions,YOLO , Couldn't import solutions in my windows10.
- Glenn JocherUltralytics
It seems like there might be an issue with the
solutionsmodule on Windows 10. Please ensure you are using the latest version of the Ultralytics package. If the issue persists, try reinstalling the package or running the code in a different environment. For further assistance, you can refer to our documentation at https://docs.ultralytics.com/solutions/. Just updated to v8.2.78 today ,uninstall and reinstall the latest version. and now it works on Windows10 . it seems there something changed in solutions init.py . this file caused import error in previous version. I noticed that in version 8.2.0, file init.py is blank. now add some code in it.