حلول Ultralytics: تسخير YOLO26 لحل مشكلات العالم الحقيقي
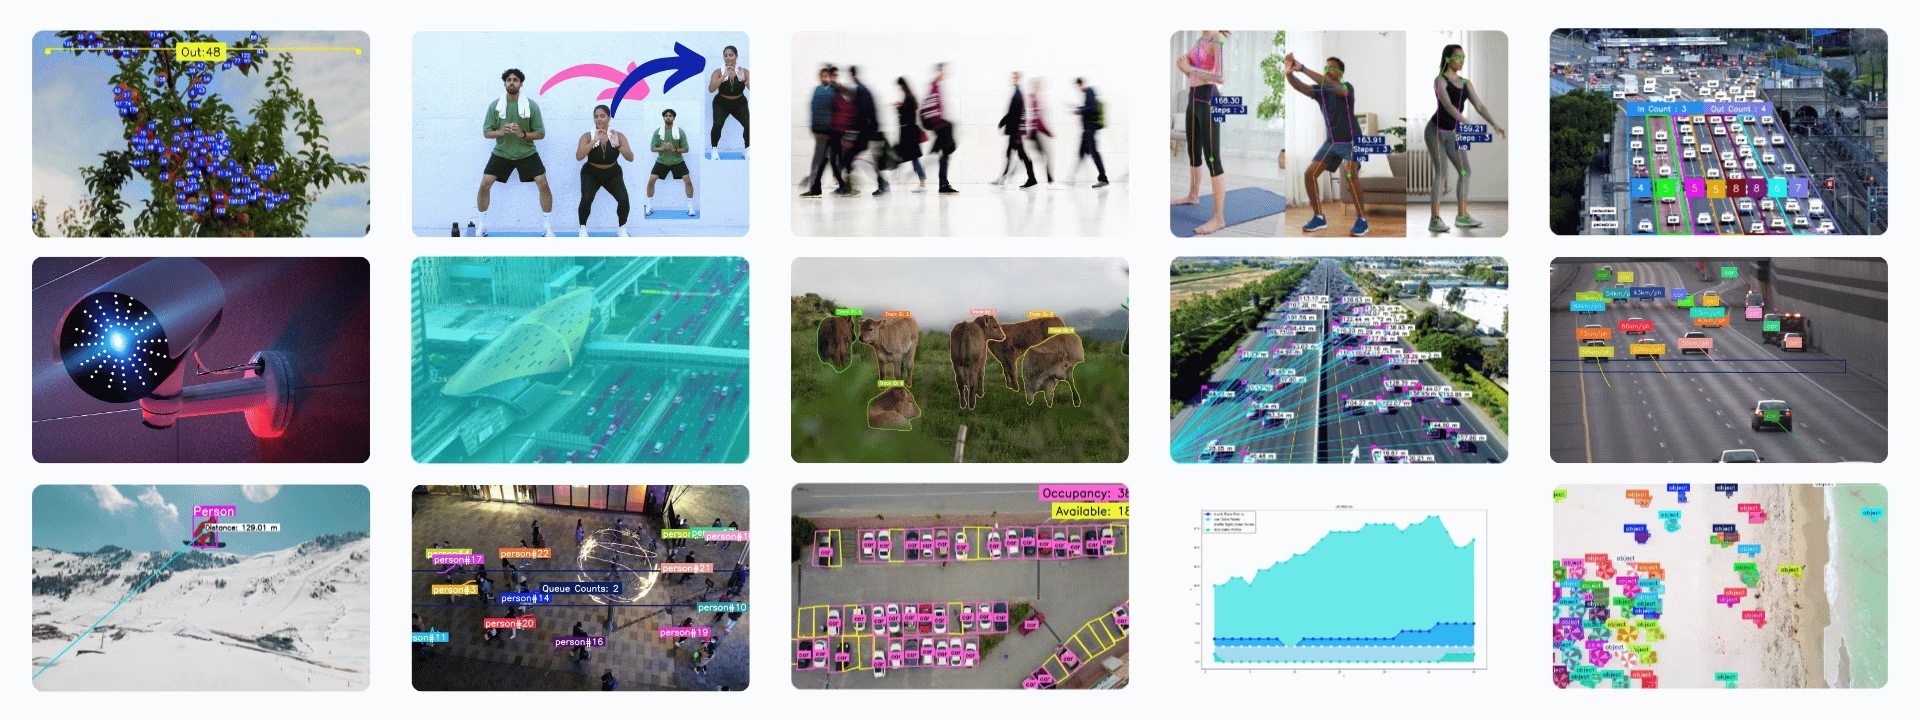
حلول Ultralytics تطبيقات جاهزة للاستخدام لنماذج Ultralytics YOLO، تعالج مشكلات شائعة في الرؤية الحاسوبية مثل عدّ الكائنات وإنشاء الخرائط الحرارية وتقدير السرعة وإدارة الطوابير وتمويه الكائنات. وتغلّف معظم الحلول الكشف أو التتبّع أو تقدير الوضعية ضمن فئة قابلة للتهيئة، يمكنك تشغيلها من Python أو واجهة سطر الأوامر yolo solutions.
شاهد: كيفية تشغيل حلول Ultralytics من سطر الأوامر (CLI) | Ultralytics YOLO26 🚀
الحلول#
يتضمن كل حل أدناه دليلًا مخصصًا:
- التحليلات: أنشئ مخططات خطية وشريطية ودائرية ومخططات مساحية من عمليات اكتشاف YOLO26 لتحليل الاتجاهات بمرور الوقت.
- حساب المسافة: احسب المسافات بين الكائنات باستخدام مراكز مربعات الإحاطة في YOLO26 للتحليل المكاني.
- الخرائط الحرارية: اجمع عمليات اكتشاف YOLO26 في طبقة خريطة حرارية توضح مواضع ظهور الكائنات أو حركتها الأكثر تكرارًا.
- تجزئة المثيلات مع تتبّع الكائنات: اجمع بين تجزئة المثيلات وتتبع الكائنات باستخدام YOLO26 لمتابعة حدود الكائنات عبر إطارات الفيديو.
- الاستدلال المباشر باستخدام Streamlit: نفّذ اكتشاف الكائنات في الوقت الفعلي باستخدام YOLO26 عبر متصفح الويب ومن خلال واجهة Streamlit.
- تمويه الكائنات: طبّق تمويه الكائنات باستخدام YOLO26 لحماية الخصوصية عند معالجة الصور ومقاطع الفيديو.
- عدّ الكائنات: عُدّ الكائنات التي تعبر خطًا أو تدخل منطقة في مقاطع الفيديو والبث المباشر باستخدام YOLO26.
- عدّ الكائنات في المناطق: عُدّ الكائنات داخل مناطق متعددة يحددها المستخدم باستخدام YOLO26.
- قصّ الكائنات: اقتطع الكائنات المكتشفة من الصور ومقاطع الفيديو باستخدام YOLO26 واحفظ كل كائن كصورة منفصلة.
- OCR: اكتشف نصوص المشاهد والمستندات وتعرّف عليها ورتّبها بأي زاوية باستخدام كواشف YOLO26-Text والتعرّف عبر PP-OCRv6، أو اقرأ الكورية والسيريلية والعربية وغيرها من أنظمة الكتابة باستخدام نماذج اللغات في PP-OCRv5.
- إدارة مواقف السيارات: راقب أماكن وقوف السيارات المشغولة والمتاحة باستخدام YOLO26.
- إدارة الطوابير: عدّ الأشخاص المنتظرين في منطقة الطابور باستخدام YOLO26 لمراقبة أطوال الطوابير.
- نظام الإنذار الأمني: أنشئ نظام إنذار أمني باستخدام YOLO26 يرسل تنبيهًا عبر البريد الإلكتروني عند بلوغ عدد الكائنات المكتشفة حدًا معينًا.
- البحث عن التشابه: استرجع الصور باستخدام استعلامات باللغة الطبيعية مثل «شخص يحمل حقيبة» أو «مركبات متحركة»، وذلك بدمج تضمينات OpenAI CLIP مع البحث عن التشابه باستخدام جيب التمام.
- تقدير السرعة: قدّر سرعة الكائنات باستخدام YOLO26 وتتبع الكائنات لتطبيقات مثل مراقبة حركة المرور.
- تتبّع الكائنات داخل منطقة: تتبّع الكائنات داخل منطقة محددة من إطار الفيديو فقط باستخدام YOLO26.
- رؤية العين ورسم خرائط الكائنات: اربط الكائنات المكتشفة بنقطة مراقبة ثابتة، لمحاكاة تركيز العين البشرية على كائنات محددة.
- مراقبة التمارين: عُدّ تكرارات التمارين وتتبّع مراحلها في الوقت الفعلي باستخدام تقدير الوضعية في YOLO26.
وسائط الحلول#
| المعامل | النوع | الافتراضي | الوصف |
|---|---|---|---|
model | str | None | مسار ملف نموذج Ultralytics YOLO. |
region | list أو dict | None | النقاط التي تحدد منطقة الاهتمام، سواء أكانت قائمة من الصفوف (x, y) أم قاموسًا يربط أسماء المناطق بقوائم النقاط لمناطق متعددة (في RegionCounter فقط). عندما يكون None، تستخدم الحلول التي تتطلب منطقة إعدادًا افتراضيًا محددًا مسبقًا. |
show_in | bool | True | علم للتحكم في عرض أعداد الدخول على بث الفيديو. |
show_out | bool | True | علم للتحكم في عرض أعداد الخروج على بث الفيديو. |
analytics_type | str | 'line' | نوع المخطط، مثل line أو bar أو area أو pie. |
colormap | int | cv2.COLORMAP_DEEPGREEN | خريطة الألوان المستخدمة للخريطة الحرارية. |
line_width | int | 2 | سماكة الخط للصناديق والنقاط المفتاحية والعدادات التي يرسمها الحل. |
verbose | bool | True | يفعّل سجل الحل لكل إطار، ويشمل شكل المدخل وعدد الفئات وسرعة المعالجة. يظل استدعاء التتبع نفسه صامتًا دائمًا. |
json_file | str | None | مسار ملف JSON الذي يحتوي على جميع بيانات إحداثيات مواقف السيارات. |
up_angle | float | 145.0 | عتبة زاوية وضعية «الأعلى». |
kpts | list[int] | [6, 8, 10] | قائمة بثلاثة فهارس للنقاط المفتاحية تُستخدم لمراقبة التمارين. وتتوافق هذه النقاط المفتاحية مع مفاصل الجسم أو أجزائه، مثل الكتفين والمرفقين والمعصمين، في تمارين مثل الضغط والعقلة والقرفصاء وتمارين البطن. |
down_angle | float | 90.0 | عتبة زاوية وضعية «الأسفل». |
blur_ratio | float | 0.5 | يضبط نسبة شدة التمويه، ضمن النطاق 0.1 - 1.0. |
crop_dir | str | 'cropped-detections' | اسم الدليل الذي تُحفظ فيه الاكتشافات المقصوصة. |
records | int | 5 | إجمالي عدد الاكتشافات اللازم لإطلاق رسالة بريد إلكتروني مع نظام إنذار أمني. |
vision_point | tuple[int, int] | (20, 20) | النقطة التي ستتتبع منها الرؤية الأجسام وترسم المسارات باستخدام حل VisionEye. |
source | str | None | مسار مصدر الإدخال (فيديو، RTSP، وما إلى ذلك). لا يمكن استخدامه إلا مع واجهة سطر الأوامر (CLI) الخاصة بـ Solutions. |
figsize | tuple[float, float] | (12.8, 7.2) | حجم الشكل بالبوصة لمخططات Analytics؛ يعرض (12.8, 7.2) إطارًا بدقة 1280×720. |
fps | float | 30.0 | عدد الإطارات في الثانية المستخدم لحساب السرعة. |
max_hist | int | 5 | الحد الأقصى لعدد النقاط التاريخية التي تُتتبع لكل جسم لحساب السرعة والاتجاه. |
meter_per_pixel | float | 0.05 | عامل القياس المستخدم لتحويل المسافة بالبكسل إلى وحدات العالم الحقيقي. |
max_speed | int | 120 | السرعة القصوى بالكيلومتر في الساعة؛ تُحدّ السرعات المقدّرة الأعلى بهذه القيمة. |
data | str | 'images' | مسار دليل الصور المستخدم للبحث عن الصور المتشابهة. |
imgsz | int | 640 | حجم صورة الإدخال لاستدلال النموذج. |
recognizer | str أو Callable | 'paddleocr' | الواجهة الخلفية للتعرّف على النصوص: 'paddleocr' (PP-OCRv6 على ONNX Runtime)، أو 'tensorrt' (PP-OCRv6 كمحرّك TensorRT بدقة FP16 على وحدات معالجة الرسومات NVIDIA)، أو اسم نموذج لغة PaddleOCR مثل 'korean_PP-OCRv5_mobile_rec'، أو دالة قابلة للاستدعاء تقبل قصاصة BGR وتُرجع (text, confidence). |
تمرر الحلول وسائط الاستدلال والتتبع التالية إلى model.track().
| المعامل | النوع | الافتراضي | الوصف |
|---|---|---|---|
tracker | str | 'tracktrack.yaml' | يحدد خوارزمية التتبع المطلوب استخدامها. الخيارات المضمنة: botsort.yaml، bytetrack.yaml، ocsort.yaml، deepocsort.yaml، fasttrack.yaml، tracktrack.yaml. |
conf | float | 0.25 | يضبط عتبة الثقة للكشوفات؛ إذ تسمح القيم الأقل بتتبع مزيد من الكائنات، لكنها قد تتضمن إيجابيات كاذبة. |
iou | float | 0.5 | يضبط عتبة التقاطع على الاتحاد (IoU) لتصفية الكشوفات المتداخلة. |
classes | list | None | يصفّي النتائج حسب فهرس الفئة. على سبيل المثال، لا يتتبع classes=[0, 2, 3] إلا الفئات المحددة. |
device | str | None | يحدد الجهاز المستخدم للاستدلال (مثل cpu أو cuda:0 أو 0). ويتيح للمستخدمين الاختيار بين CPU أو GPU محددة أو أجهزة حوسبة أخرى لتنفيذ النموذج. |
imgsz | int or tuple | 640 | حجم صورة الاستدلال المستهدف: عدد صحيح لصورة مربعة، أو زوج (height, width). تُعدّل الأبعاد وفقًا لخطوة النموذج. |
max_det | int | 300 | الحد الأقصى لعدد الكشوفات التي يُحتفظ بها لكل إطار قبل التتبع، ما يحد من عدد الكائنات التي يعالجها الحل في المشاهد الكثيفة. |
quantize | int or str | None | دقة الاستدلال: 16 (FP16) أو 32/unset (FP32) لنماذج PyTorch وTorchScript خارج CPU؛ أما التنسيقات الأخرى فتستخدم الدقة التي يحددها الملف الاصطناعي وبيئة التشغيل. يحل هذا الوسيط محل الوسيطة half المهملة. |
يمكنك استخدام show_conf وshow_labels وغيرها من الوسائط المذكورة لتخصيص التصور.
| المعامل | النوع | الافتراضي | الوصف |
|---|---|---|---|
show | bool | False | إذا كان True، يعرض الصور أو مقاطع الفيديو المشروحة في نافذة. يفيد ذلك في الحصول على ملاحظات مرئية فورية أثناء التطوير أو الاختبار. |
show_conf | bool | True | يعرض درجة الثقة لكل اكتشاف بجوار التسمية، ما يوضح مدى يقين النموذج بشأن كل اكتشاف. |
show_labels | bool | True | يعرض تسميات كل اكتشاف في المخرجات المرئية، ما يتيح فهم الكائنات المكتشفة فورًا. |
استخدام SolutionAnnotator#
تستخدم جميع حلول Ultralytics الفئة SolutionAnnotator، التي توسّع الفئة الرئيسية Annotator وتوفر الطرق التالية:
| الطريقة | نوع القيمة المُعادة | الوصف |
|---|---|---|
draw_region() | None | يرسم منطقة باستخدام النقاط والألوان والسُمك المحددة. |
queue_counts_display() | None | يعرض أعداد الطوابير في المنطقة المحددة. |
display_analytics() | None | يعرض الإحصاءات الإجمالية لإدارة مواقف السيارات. |
estimate_pose_angle() | float | يحسب الزاوية بين ثلاث نقاط في وضعية كائن. |
draw_specific_kpts() | np.ndarray | يرسم نقاطًا مفتاحية محددة على الصورة. |
plot_workout_information() | int | يرسم مربع نص ذي تسمية على الصورة. |
plot_angle_and_count_and_stage() | None | يعرض الزاوية وعدد الخطوات والمرحلة لمراقبة التمارين. |
plot_distance_and_line() | None | يعرض المسافة بين المراكز ويربط بينها بخط. |
display_objects_labels() | None | يضيف تسميات فئات الكائنات إلى الصناديق المحيطة. |
sweep_annotator() | None | يعرض خط مسح عموديًا، مع تسمية اختيارية. |
visioneye() | None | يرسم خريطة لمراكز الكائنات ويربطها بنقطة «عين» مرئية. |
adaptive_label() | None | يرسم تسمية بخلفية دائرية أو مستطيلة في مركز صندوق محيط. |
العمل مع SolutionResults#
تعيد جميع الحلول، باستثناء البحث عن التشابه، كائن SolutionResults عند استدعائها.
- في عدّ الكائنات، تتضمن النتائج
in_countوout_countوclasswise_count.
import cv2
from ultralytics import solutions
im0 = cv2.imread("path/to/img")
region_points = [(20, 400), (1080, 400), (1080, 360), (20, 360)]
counter = solutions.ObjectCounter(
show=True, # # اعرض الناتج
region=region_points, # # مرر نقاط المنطقة
model="yolo26n.pt", # # model="yolo26n-obb.pt" لعدّ الكائنات باستخدام نموذج OBB.
# # classes=[0, 2], # عدّ فئات محددة، مثل person وcar باستخدام نموذج COCO مدرّب مسبقًا.
# # tracker="botsort.yaml" # اختر أدوات التتبع، مثل "bytetrack.yaml"
)
results = counter(im0)
print(results.in_count) # display in_counts
print(results.out_count) # display out_counts
print(results.classwise_count) # display classwise_countتتضمن كائنات SolutionResults السمات التالية:
| السمة | النوع | الوصف |
|---|---|---|
plot_im | np.ndarray | صورة تتضمن تراكبات مرئية، مثل الأعداد أو تأثيرات التمويه أو التحسينات الخاصة بالحل. |
in_count | int | إجمالي عدد الكائنات التي اكتُشفت أثناء دخولها المنطقة المحددة في تدفق الفيديو. |
out_count | int | إجمالي عدد الكائنات التي اكتُشفت أثناء خروجها من المنطقة المحددة في تدفق الفيديو. |
classwise_count | dict[str, dict[str, int] | int] | الأعداد حسب الفئة: {"IN": int, "OUT": int} في ObjectCounter وHeatmap، أو int في Analytics. |
queue_count | int | عدد الكائنات الموجودة حاليًا ضمن طابور أو منطقة انتظار محددة مسبقًا (مناسب لإدارة الطوابير). |
workout_count | list[int] | عدد تكرارات التمرين لكل مسار في AI Gym (عنصر واحد لكل فرد يجري تتبعه حاليًا). |
workout_angle | list[float] | زوايا التمرين لكل مسار في AI Gym (عنصر واحد لكل فرد يجري تتبعه حاليًا). |
workout_stage | list[str] | مرحلة التمرين الحالية لكل مسار في AI Gym (عنصر واحد لكل فرد يجري تتبعه حاليًا). |
pixels_distance | float | المسافة بالبكسل بين كائنين أو نقطتين، مثل مربعات الإحاطة (مناسبة لحساب المسافة). |
available_slots | int | عدد الأماكن الشاغرة في منطقة خاضعة للمراقبة (مناسب لإدارة مواقف السيارات). |
filled_slots | int | عدد الأماكن المشغولة في منطقة خاضعة للمراقبة (مناسب لإدارة مواقف السيارات). |
email_sent | bool | يشير إلى ما إذا كان قد أُرسل بريد إلكتروني للإشعار أو التنبيه بنجاح (مناسب لنظام الإنذار الأمني). |
total_tracks | int | إجمالي عدد مسارات الكائنات الفريدة التي رُصدت أثناء تحليل الفيديو. |
region_counts | dict[str, int] | أعداد الكائنات داخل المناطق أو النطاقات التي يحددها المستخدم. |
speed_dict | dict[int, int] | قاموس بسرعات الكائنات المقدّرة لكل مسار، بوحدة كم/ساعة، من SpeedEstimator، وهو مفيد لتحليل السرعة. |
total_crop_objects | int | إجمالي عدد صور الكائنات المقصوصة التي أنشأها حل ObjectCropper. |
speed | dict[str, float] | قاموس يحتوي على مقاييس الأداء الخاصة بالتتبع ومعالجة الحلول. |
لمزيد من التفاصيل، راجع وثائق الفئة SolutionResults.
استخدام الحلول عبر CLI#
يمكن تشغيل معظم الحلول مباشرةً من واجهة سطر الأوامر.
الصياغة
yolo SOLUTIONS SOLUTION_NAME ARGS
- SOLUTIONS كلمة أساسية مطلوبة.
- SOLUTION_NAME هو أحد الخيارات التالية:
['count', 'crop', 'blur', 'workout', 'heatmap', 'isegment', 'queue', 'speed', 'analytics', 'trackzone', 'inference', 'visioneye', 'region', 'security', 'parking']. - ARGS (اختيارية) هي أزواج مخصّصة من
arg=value، مثلshow_in=True، لتجاوز الإعدادات الافتراضية.
yolo solutions count show=True # for object counting

yolo solutions count source="path/to/video.mp4" # specify video file path
ساهم في حلولنا#
نرحّب بمساهمات المجتمع. إذا كنت قد طوّرت حلًا باستخدام Ultralytics YOLO ولم يُغطَّ هنا، ففكّر في مشاركته على هيئة دليل ليستفيد منه المستخدمون الآخرون.
الأسئلة الشائعة#
يقوم Ultralytics YOLO26 بعدّ الكائنات في الوقت الفعلي عبر الجمع بين الكشف والتتبّع، بحيث يُعَدّ كل كائن مرة واحدة عند عبوره خطًا أو دخوله منطقة. لإعداد YOLO26 لتحليل بث الفيديو المباشر، ثبّت
ultralyticsوحمّل نموذجًا ومرّر إطارات الفيديو إلىsolutions.ObjectCounter.يضيف Ultralytics YOLO26 اكتشاف الكائنات والتنبيه في الوقت الفعلي إلى أنظمة الأمن القائمة على الكاميرات. وباستخدام حل نظام الإنذار الأمني، يرسل YOLO26 تنبيهًا عبر البريد الإلكتروني عندما يبلغ عدد الكائنات المكتشفة في منطقة المراقبة حدًا معينًا.
يقوم Ultralytics YOLO26 بعدّ الأشخاص وتتبعهم داخل منطقة الطابور، ما يوفر أطوال الطوابير مباشرةً ويساعد على تقليل أوقات الانتظار والتخطيط لتوزيع الموظفين.
نعم. تتتبّع نماذج تقدير الوضعية في Ultralytics YOLO26 النقاط المفتاحية للجسم في الوقت الفعلي، لذا يمكن لحل مراقبة التمارين قياس زوايا المفاصل وعدّ التكرارات والإبلاغ عن مرحلة التمرين الحالية.
يمكن لـ Ultralytics YOLO26 إنشاء خرائط حرارية توضح مواضع ظهور الكائنات أو حركتها الأكثر تكرارًا في المشهد، مع إبراز المناطق ذات النشاط المرتفع. وتساعدك تصورات البيانات هذه على فهم أنماط حركة المرور والاتجاهات بمرور الوقت.


التعليقات23
اطرح سؤالًا، وشارك نتائجك، أو ساعد شخصًا آخر.
ZHIYUAN816(تم التعديل)
But acturally I don't konw how to set plots_max
 Glenn JocherUltralytics(تم التعديل)
@ZHIYUAN816 you don't need to set anything: the warning has no effect on training or metrics, only on how many items are drawn on the plotted validation images (optional, for visual review). In current versions that limit follows the
max_detargument (default 300).
WARNING ⚠️ Limiting validation plots to first 50 items per image for speed... WARNING ⚠️ Limiting validation plots to first 50 items per image for speed... how to solve this problem bro?
- Glenn JocherUltralytics(تم التعديل)
@ZHIYUAN816 this is not an error but a warning that the plotted prediction images are limited to a maximum number of items per image. It does not affect training. In current versions the limit follows
max_det(default 300).
smc0927
If I want a target to be detected only once, is it possible? If so, how can I do it?
RizwanMunawar
@smc0927 Hi! I’m not entirely sure I understand your question. Could you please clarify a bit?
Generally, the counting process is designed to occur only once for each track ID. Once an object is counted, it won't be counted again, even if it crosses the same
regionorlinemultiple times.ok,I want to print out the coordinates of the target, but that's not what I want because it's going to be printed multiple times over a period of time. I want it to be output only once, is there a way to achieve this?
@smc0927 Yes it's possible. You can simply iterate over the detection results. BTW, this discussion is more related to Ultralytics solutions, while your question is related to prediction :)
Sample Code
from ultralytics import YOLO
model = YOLO("yolo11n.pt")
results = model.predict("path/to/im0")

if results[0].boxes.id is not None:
      boxes = results[0].boxes.xyxy.cpu()
      track_ids = results[0].boxes.id.int().cpu().tolist()
      clss = results[0].boxes.cls.cpu().tolist()

      for box, cls in enumerate(boxes, clss):
          # Here you can add the logic to display single-time details of the object
Thanks :)
sorry
hodat2608
Hi everyone, hi @glenn-jocher, I want to install pycuda on my windows 10 using python 3.12, but I still can't do it. It's hard to find any documentation or tutorials like that, @glenn-jocher or anyone can send me a link or tutorial to install pycuda? Please help me. Thanks first
MuhammedEnesGurkan
hey how can ı find yolo v8 solutions source codes.
- Glenn JocherUltralytics
@MuhammedEnesGurkan you can find the source codes for YOLOv8 solutions on the Ultralytics GitHub repository. For more detailed guides and examples, please visit the Ultralytics Solutions page at https://docs.ultralytics.com/solutions/.
maxexplorer
Hi there,
After updating Ultralytics and using YOLO11, will the YOLOv8 models still work in this virtual environment?
Thank you in advance for your help and the great work you’re doing!
- Glenn JocherUltralytics
@maxexplorer yes, YOLOv8 models will continue to work in your virtual environment after updating to YOLO11. If you have further questions, feel free to ask!
yosifsaab
hi i have error during using the google colab for classification two classes images by yolov8n
results = model.train(data=DATA_DIR, epochs=1, imgsz=64)- Glenn JocherUltralytics
@yosifsaab it seems you're encountering an error with YOLOv8n in Google Colab. Please ensure your
DATA_DIRis correctly set and that your dataset is properly formatted. If the issue persists, check the Colab notebook for any specific error messages that might provide more details. For further assistance, you can refer to the Ultralytics documentation.
Nkosiyazimelani
Hi guys, how do i update the nc that my model can detect without having to train with old and new objects. i have updated my .YAML file but the model is still detecting the old number of objects(20 instead of 46). i have been told to look on the model itself and change the output number of class to the new updated on but there is nothing of that sort in the model file( best.pt). please help.
- Glenn JocherUltralytics(تم التعديل)
@Nkosiyazimelani the number of classes (
nc) is part of the trained model's detection head, so editing the.yamlfile after training doesn't change whatbest.ptpredicts. You need to train again with a dataset YAML that has all 46 classes. You don't have to start from scratch, you can fine-tune from your existing weights, and the layers whose shapes depend on the class count are reinitialized automatically:from ultralytics import YOLO model = YOLO("best.pt") model.train(data="your_46_class_dataset.yaml", epochs=100)Make sure your dataset contains labeled examples of both the old and the new classes, otherwise the model will forget the old ones.
nounotabe
How to specify the device to be used (e.g. cuda:1)?
- Glenn JocherUltralytics
@nounotabe to specify the device for running YOLOv8, you can use the
deviceargument. For example, to use the second GPU (cuda:1), you can setdevice='cuda:1'. This can be done in both the CLI and Python API. If you encounter any issues, please ensure you are using the latest version of the package. For more detailed guidance, you can refer to our documentation at https://docs.ultralytics.com. cobaltautomationdev
lasted version of ultralytics. solutions not works in Windows10, but works in Google Colab. What's wrong with it? How to settle it? from ultralytics import solutions,YOLO , Couldn't import solutions in my windows10.
- Glenn JocherUltralytics
It seems like there might be an issue with the
solutionsmodule on Windows 10. Please ensure you are using the latest version of the Ultralytics package. If the issue persists, try reinstalling the package or running the code in a different environment. For further assistance, you can refer to our documentation at https://docs.ultralytics.com/solutions/. Just updated to v8.2.78 today ,uninstall and reinstall the latest version. and now it works on Windows10 . it seems there something changed in solutions init.py . this file caused import error in previous version. I noticed that in version 8.2.0, file init.py is blank. now add some code in it.