Решения Ultralytics: YOLO26 для решения реальных задач
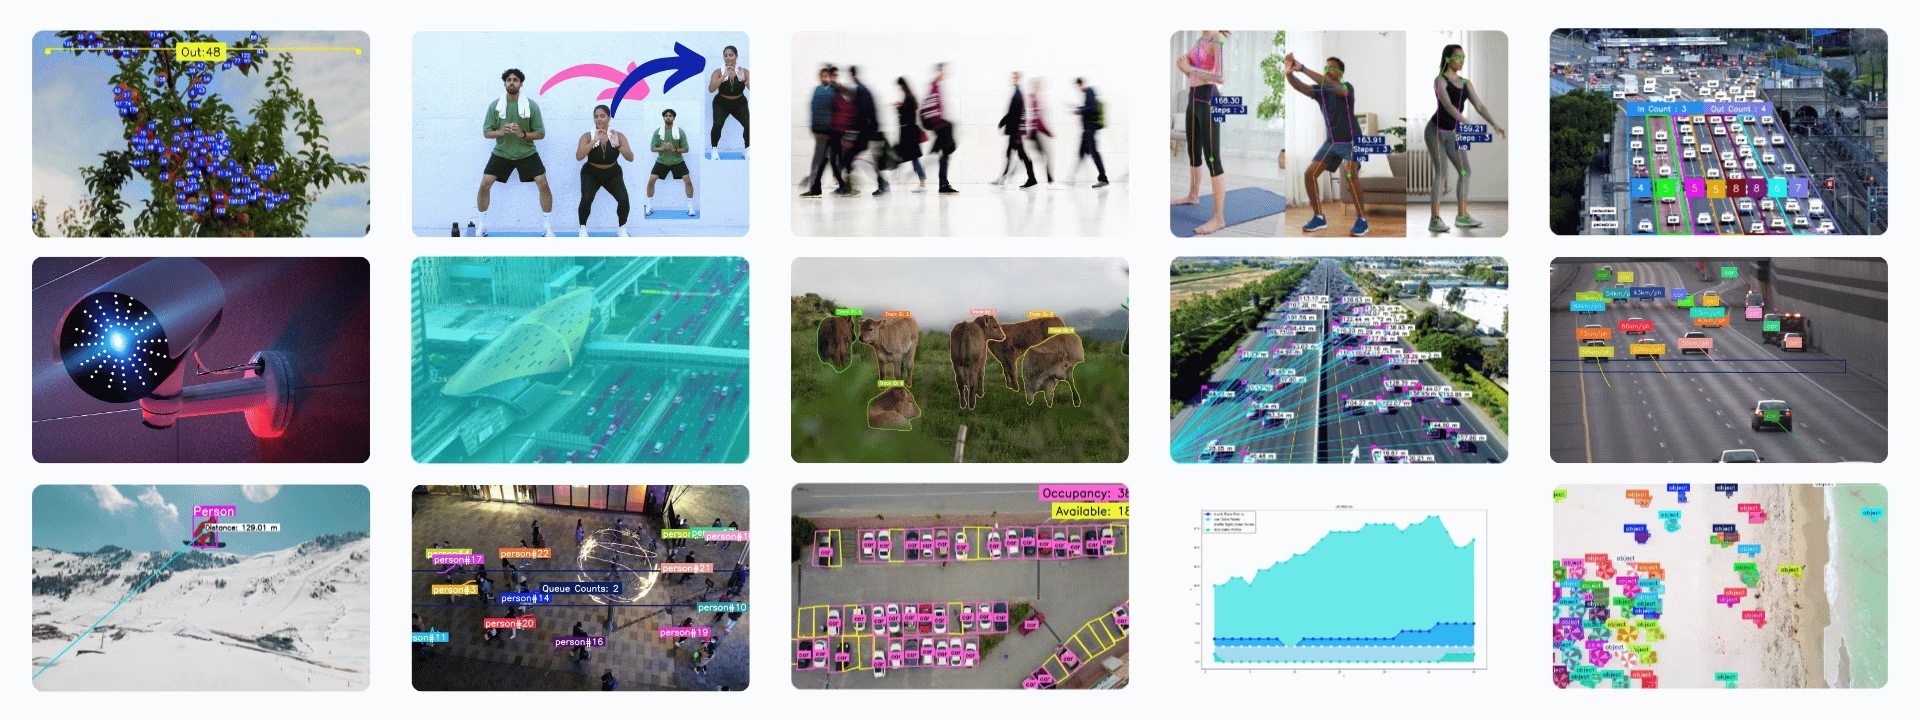
Ultralytics Solutions — это готовые к использованию приложения на базе моделей Ultralytics YOLO для распространённых задач компьютерного зрения, таких как подсчёт объектов, тепловые карты и оценка скорости, управление очередями и размытие объектов. Большинство решений объединяют обнаружение, отслеживание или оценку позы в настраиваемом классе, который можно запускать из Python или CLI yolo solutions.
Смотри: Как запускать решения Ultralytics из командной строки (CLI) | Ultralytics YOLO26 🚀
Решения#
Для каждого решения ниже есть отдельное руководство:
- Аналитика: создавай линейные, столбчатые, круговые и площадные диаграммы по результатам обнаружения YOLO26, чтобы анализировать тенденции во времени.
- Расчёт расстояния: вычисляй расстояние между объектами с помощью центроидов ограничивающих рамок в YOLO26 для пространственного анализа.
- Тепловые карты: накапливай результаты обнаружения YOLO26 на тепловой карте, показывающей, где объекты чаще всего появляются или перемещаются.
- Сегментация экземпляров с отслеживанием объектов: объединяй сегментацию экземпляров и отслеживание объектов с помощью YOLO26, чтобы следить за контурами объектов между кадрами видео.
- Инференс в реальном времени с Streamlit: запускай обнаружение объектов с YOLO26 в реальном времени в браузере через интерфейс Streamlit.
- Размытие объектов: размывай объекты с помощью YOLO26, чтобы защитить конфиденциальность при обработке изображений и видео.
- Подсчёт объектов: считай объекты, пересекающие линию или входящие в область на видео и в прямых трансляциях, с помощью YOLO26.
- Подсчёт объектов в областях: считай объекты внутри нескольких областей, заданных пользователем, с помощью YOLO26.
- Обрезка объектов: вырезай обнаруженные объекты из изображений и видео с помощью YOLO26 и сохраняй каждый объект как отдельное изображение.
- OCR: обнаруживай, распознавай и упорядочивай текст на изображениях сцен и документов при любом повороте с помощью детекторов YOLO26-Text и распознавания PP-OCRv6 или считывай корейский, кириллицу, арабскую вязь и другие письменности с помощью языковых моделей PP-OCRv5.
- Управление парковкой: отслеживай занятые и свободные парковочные места с помощью YOLO26.
- Управление очередью: используй YOLO26, чтобы подсчитывать людей в зоне очереди и отслеживать её длину.
- Система охранной сигнализации: создай с помощью YOLO26 систему охранной сигнализации, которая отправляет уведомление по электронной почте, когда количество обнаруженных объектов достигает порогового значения.
- Поиск по сходству: находи изображения по запросам на естественном языке, например «человек с сумкой» или «движущиеся транспортные средства», сочетая эмбеддинги OpenAI CLIP с поиском по косинусному сходству.
- Оценка скорости: оценивай скорость объектов с помощью YOLO26 и отслеживания объектов для таких задач, как мониторинг дорожного движения.
- Отслеживание объектов в зоне: отслеживай объекты с помощью YOLO26 только внутри заданной зоны кадра видео.
- Сопоставление объектов с обзором VisionEye: связывай обнаруженные объекты с фиксированной точкой наблюдения, имитируя то, как человеческий глаз фокусируется на конкретных объектах.
- Мониторинг тренировок: считай повторения упражнений и отслеживай этапы тренировки в реальном времени с помощью оценки позы YOLO26.
Аргументы решений#
| Аргумент | Тип | По умолчанию | Описание |
|---|---|---|---|
model | str | None | Путь к файлу модели Ultralytics YOLO. |
region | list или dict | None | Точки, задающие интересующую область: список кортежей (x, y) или словарь, сопоставляющий названия областей со списками точек для нескольких областей (только RegionCounter). Если None, решения, которым требуется область, используют заданную по умолчанию область. |
show_in | bool | True | Флаг, управляющий отображением счётчиков входа в видеопотоке. |
show_out | bool | True | Флаг, управляющий отображением счётчиков выхода в видеопотоке. |
analytics_type | str | 'line' | Тип графика: line, bar, area или pie. |
colormap | int | cv2.COLORMAP_DEEPGREEN | Цветовая карта для тепловой карты. |
line_width | int | 2 | Толщина линий рамок, ключевых точек и счётчиков, которые рисует решение. |
verbose | bool | True | Включает журнал решения для каждого кадра с указанием формы входных данных, количества объектов по классам и скорости обработки. Сам вызов отслеживания всегда выполняется без вывода сообщений. |
json_file | str | None | Путь к файлу JSON со всеми данными о координатах парковочных мест. |
up_angle | float | 145.0 | Пороговый угол для позы «вверх». |
kpts | list[int] | [6, 8, 10] | Список из трёх индексов ключевых точек, используемых для отслеживания тренировок. Эти точки соответствуют суставам или частям тела, например плечам, локтям и запястьям, для таких упражнений, как отжимания, подтягивания, приседания и упражнения на пресс. |
down_angle | float | 90.0 | Пороговый угол для позы «вниз». |
blur_ratio | float | 0.5 | Настраивает процент интенсивности размытия в диапазоне 0.1 - 1.0. |
crop_dir | str | 'cropped-detections' | Имя каталога для сохранения обрезанных обнаруженных объектов. |
records | int | 5 | Общее количество обнаруженных объектов, при достижении которого отправляется электронное письмо с предупреждением системы безопасности. |
vision_point | tuple[int, int] | (20, 20) | Точка, в которой Vision отслеживает объекты и рисует траектории с помощью решения VisionEye. |
source | str | None | Путь к входному источнику (видео, RTSP и т. д.). Доступно только через интерфейс командной строки Solutions (CLI). |
figsize | tuple[float, float] | (12.8, 7.2) | Размер графиков Analytics в дюймах; (12.8, 7.2) отображает кадр размером 1280×720. |
fps | float | 30.0 | Количество кадров в секунду, используемое для расчёта скорости. |
max_hist | int | 5 | Максимальное количество исторических точек на объект для расчёта скорости и направления. |
meter_per_pixel | float | 0.05 | Коэффициент масштабирования для преобразования расстояния в пикселях в единицы реального мира. |
max_speed | int | 120 | Максимальная скорость в км/ч; более высокие расчётные значения ограничиваются этим пределом. |
data | str | 'images' | Путь к каталогу изображений, используемому для поиска похожих изображений. |
imgsz | int | 640 | Размер входного изображения для инференса модели. |
recognizer | str или Callable | 'paddleocr' | Бэкенд распознавания текста: 'paddleocr' (PP-OCRv6 в ONNX Runtime), 'tensorrt' (PP-OCRv6 в виде движка TensorRT FP16 на GPU NVIDIA), название языковой модели PaddleOCR, например 'korean_PP-OCRv5_mobile_rec', или вызываемый объект, принимающий обрезанную область BGR и возвращающий (text, confidence). |
Решения передают указанные ниже аргументы инференса и отслеживания в model.track().
| Аргумент | Тип | По умолчанию | Описание |
|---|---|---|---|
tracker | str | 'tracktrack.yaml' | Задаёт алгоритм отслеживания. Встроенные варианты: botsort.yaml, bytetrack.yaml, ocsort.yaml, deepocsort.yaml, fasttrack.yaml, tracktrack.yaml. |
conf | float | 0.25 | Задаёт порог уверенности для обнаружений: при более низких значениях можно отслеживать больше объектов, но возрастает вероятность ложноположительных срабатываний. |
iou | float | 0.5 | Задаёт порог пересечения над объединением (IoU) для фильтрации перекрывающихся обнаружений. |
classes | list | None | Фильтрует результаты по индексу класса. Например, classes=[0, 2, 3] отслеживает только указанные классы. |
device | str | None | Задаёт устройство для инференса (например, cpu, cuda:0 или 0). Позволяет выбрать CPU, определённый GPU или другое вычислительное устройство для выполнения модели. |
imgsz | int or tuple | 640 | Целевой размер изображения для инференса: целое число для квадратного изображения или пара (height, width). Размеры корректируются с учётом шага модели. |
max_det | int | 300 | Максимальное количество обнаружений, сохраняемых в каждом кадре перед отслеживанием; ограничивает число объектов, обрабатываемых решением в насыщенных сценах. |
quantize | int or str | None | Точность инференса: 16 (FP16) или 32/unset (FP32) для моделей PyTorch и TorchScript не на CPU; для других форматов точность определяется артефактом модели и средой выполнения. Заменяет устаревший аргумент half. |
Для настройки визуализации можно использовать show_conf, show_labels и другие упомянутые аргументы.
| Аргумент | Тип | По умолчанию | Описание |
|---|---|---|---|
show | bool | False | Если True, показывает аннотированные изображения или видео в окне. Полезно для мгновенной визуальной проверки во время разработки или тестирования. |
show_conf | bool | True | Показывает оценку уверенности каждой детекции рядом с меткой. Позволяет оценить уверенность модели в каждой детекции. |
show_labels | bool | True | Показывает метки каждой детекции на визуализации. Помогает сразу понять, какие объекты обнаружены. |
Использование SolutionAnnotator#
Во всех решениях Ultralytics используется класс SolutionAnnotator, который расширяет основной класс Annotator и предоставляет следующие методы:
| Метод | Тип возвращаемого значения | Описание |
|---|---|---|
draw_region() | None | Рисует область по заданным точкам, цветам и толщине линий. |
queue_counts_display() | None | Отображает количество людей в очереди в указанной области. |
display_analytics() | None | Отображает общую статистику управления парковкой. |
estimate_pose_angle() | float | Вычисляет угол между тремя точками в позе объекта. |
draw_specific_kpts() | np.ndarray | Отмечает на изображении заданные ключевые точки. |
plot_workout_information() | int | Добавляет на изображение текстовую плашку с подписью. |
plot_angle_and_count_and_stage() | None | Визуализирует угол, количество повторений и этап тренировки. |
plot_distance_and_line() | None | Показывает расстояние между центроидами и соединяет их линией. |
display_objects_labels() | None | Подписывает ограничивающие рамки названиями классов объектов. |
sweep_annotator() | None | Визуализирует вертикальную линию перемещения и необязательную подпись. |
visioneye() | None | Соединяет центроиды объектов с визуальной точкой «взгляда». |
adaptive_label() | None | Рисует круглую или прямоугольную плашку на фоне в центре ограничивающей рамки. |
Работа с SolutionResults#
При вызове каждое решение, кроме «Поиска по сходству», возвращает объект SolutionResults.
- При подсчёте объектов результаты включают
in_count,out_countиclasswise_count.
import cv2

from ultralytics import solutions

im0 = cv2.imread("path/to/img")

region_points = [(20, 400), (1080, 400), (1080, 360), (20, 360)]

counter = solutions.ObjectCounter(
    show=True,  # отобразить результат
    region=region_points,  # передать точки области
    model="yolo26n.pt",  # model="yolo26n-obb.pt" для подсчёта объектов с помощью модели OBB.
    # classes=[0, 2],  # подсчитывать только указанные классы, например людей и автомобили, с помощью модели, предварительно обученной на COCO.
    # tracker="botsort.yaml"  # Выбрать трекеры, например "bytetrack.yaml"
)
results = counter(im0)
print(results.in_count)  # display in_counts
print(results.out_count)  # display out_counts
print(results.classwise_count)  # display classwise_count
Объекты SolutionResults имеют следующие атрибуты:
| Атрибут | Тип | Описание |
|---|---|---|
plot_im | np.ndarray | Изображение с визуальными наложениями, например счётчиками, эффектами размытия или улучшениями, специфичными для решения. |
in_count | int | Общее количество объектов, обнаруженных при входе в заданную зону видеопотока. |
out_count | int | Общее количество объектов, обнаруженных при выходе из заданной зоны видеопотока. |
classwise_count | dict[str, dict[str, int] | int] | Количество объектов по классам: {"IN": int, "OUT": int} для ObjectCounter и Heatmap или int для Analytics. |
queue_count | int | Количество объектов, находящихся в данный момент в заданной очереди или зоне ожидания (подходит для управления очередями). |
workout_count | list[int] | Количество повторений упражнений для каждой дорожки отслеживания из AI Gym (одна запись на каждого отслеживаемого в данный момент человека). |
workout_angle | list[float] | Углы выполнения упражнений для каждой дорожки отслеживания из AI Gym (одна запись на каждого отслеживаемого в данный момент человека). |
workout_stage | list[str] | Текущий этап тренировки для каждой дорожки отслеживания из AI Gym (одна запись на каждого отслеживаемого в данный момент человека). |
pixels_distance | float | Расстояние в пикселях между двумя объектами или точками, например ограничивающими рамками (подходит для расчёта расстояния). |
available_slots | int | Количество свободных парковочных мест в отслеживаемой зоне (подходит для управления парковкой). |
filled_slots | int | Количество занятых мест в контролируемой зоне (подходит для управления парковкой). |
email_sent | bool | Показывает, было ли успешно отправлено уведомление или оповещение по электронной почте (подходит для охранной сигнализации). |
total_tracks | int | Общее количество уникальных дорожек отслеживания объектов, обнаруженных при анализе видео. |
region_counts | dict[str, int] | Подсчёт объектов в заданных пользователем областях или зонах. |
speed_dict | dict[int, int] | Словарь оценок скорости объектов в км/ч для каждого трека, полученных с помощью SpeedEstimator; полезен для анализа скорости. |
total_crop_objects | int | Общее количество обрезанных изображений объектов, созданных решением ObjectCropper. |
speed | dict[str, float] | Словарь с показателями производительности отслеживания и обработки решения. |
Подробнее см. в документации класса SolutionResults.
Использование решений через CLI#
Большинство решений можно запускать непосредственно из командной строки.
Синтаксис
yolo SOLUTIONS SOLUTION_NAME ARGS
- SOLUTIONS — обязательное ключевое слово.
- SOLUTION_NAME — одно из значений:
['count', 'crop', 'blur', 'workout', 'heatmap', 'isegment', 'queue', 'speed', 'analytics', 'trackzone', 'inference', 'visioneye', 'region', 'security', 'parking']. - ARGS (необязательные) — пользовательские пары
arg=value, напримерshow_in=True, которые переопределяют настройки по умолчанию.
yolo solutions count show=True # for object counting

yolo solutions count source="path/to/video.mp4" # specify video file path
Внеси вклад в наши решения#
Мы приветствуем вклад сообщества. Если ты создал решение на базе Ultralytics YOLO, о котором здесь не рассказано, подумай о том, чтобы поделиться им в виде руководства, — так оно принесёт пользу другим пользователям.
Часто задаваемые вопросы#
Ultralytics YOLO26 считает объекты в реальном времени, объединяя обнаружение с отслеживанием, поэтому каждый объект учитывается один раз при пересечении линии или входе в область. Чтобы настроить YOLO26 для анализа потока видео в реальном времени, установи
ultralytics, загрузи модель и передавай кадры видео вsolutions.ObjectCounter.Ultralytics YOLO26 добавляет обнаружение объектов и оповещения в реальном времени в системы безопасности на базе камер. С помощью решения «Система охранной сигнализации» YOLO26 отправляет уведомление по электронной почте, когда количество обнаруженных объектов в зоне наблюдения достигает порогового значения.
Ultralytics YOLO26 считает и отслеживает людей внутри области очереди, показывая её длину в реальном времени, что помогает сократить время ожидания и спланировать график сотрудников.
Да. Модели позы Ultralytics YOLO26 отслеживают ключевые точки тела в реальном времени, поэтому решение для мониторинга тренировок может измерять углы суставов, считать повторения и показывать текущий этап упражнения.
Ultralytics YOLO26 может создавать тепловые карты, показывающие, где объекты в сцене появляются или перемещаются чаще всего, и выделяющие области с высокой активностью. Такая визуализация данных помогает понять схемы движения и тенденции во времени.


Комментарии23
Задай вопрос, поделись результатами или помоги кому-нибудь.
ZHIYUAN816(изменено)
But acturally I don't konw how to set plots_max
 Glenn JocherUltralytics(изменено)
@ZHIYUAN816 you don't need to set anything: the warning has no effect on training or metrics, only on how many items are drawn on the plotted validation images (optional, for visual review). In current versions that limit follows the
max_detargument (default 300).
WARNING ⚠️ Limiting validation plots to first 50 items per image for speed... WARNING ⚠️ Limiting validation plots to first 50 items per image for speed... how to solve this problem bro?
- Glenn JocherUltralytics(изменено)
@ZHIYUAN816 this is not an error but a warning that the plotted prediction images are limited to a maximum number of items per image. It does not affect training. In current versions the limit follows
max_det(default 300).
smc0927
If I want a target to be detected only once, is it possible? If so, how can I do it?
RizwanMunawar
@smc0927 Hi! I’m not entirely sure I understand your question. Could you please clarify a bit?
Generally, the counting process is designed to occur only once for each track ID. Once an object is counted, it won't be counted again, even if it crosses the same
regionorlinemultiple times.ok,I want to print out the coordinates of the target, but that's not what I want because it's going to be printed multiple times over a period of time. I want it to be output only once, is there a way to achieve this?
@smc0927 Yes it's possible. You can simply iterate over the detection results. BTW, this discussion is more related to Ultralytics solutions, while your question is related to prediction :)
Sample Code
from ultralytics import YOLO
model = YOLO("yolo11n.pt")
results = model.predict("path/to/im0")

if results[0].boxes.id is not None:
      boxes = results[0].boxes.xyxy.cpu()
      track_ids = results[0].boxes.id.int().cpu().tolist()
      clss = results[0].boxes.cls.cpu().tolist()

      for box, cls in enumerate(boxes, clss):
          # Here you can add the logic to display single-time details of the object
Thanks :)
sorry
hodat2608
Hi everyone, hi @glenn-jocher, I want to install pycuda on my windows 10 using python 3.12, but I still can't do it. It's hard to find any documentation or tutorials like that, @glenn-jocher or anyone can send me a link or tutorial to install pycuda? Please help me. Thanks first
MuhammedEnesGurkan
hey how can ı find yolo v8 solutions source codes.
- Glenn JocherUltralytics
@MuhammedEnesGurkan you can find the source codes for YOLOv8 solutions on the Ultralytics GitHub repository. For more detailed guides and examples, please visit the Ultralytics Solutions page at https://docs.ultralytics.com/solutions/.
maxexplorer
Hi there,
After updating Ultralytics and using YOLO11, will the YOLOv8 models still work in this virtual environment?
Thank you in advance for your help and the great work you’re doing!
- Glenn JocherUltralytics
@maxexplorer yes, YOLOv8 models will continue to work in your virtual environment after updating to YOLO11. If you have further questions, feel free to ask!
yosifsaab
hi i have error during using the google colab for classification two classes images by yolov8n
results = model.train(data=DATA_DIR, epochs=1, imgsz=64)- Glenn JocherUltralytics
@yosifsaab it seems you're encountering an error with YOLOv8n in Google Colab. Please ensure your
DATA_DIRis correctly set and that your dataset is properly formatted. If the issue persists, check the Colab notebook for any specific error messages that might provide more details. For further assistance, you can refer to the Ultralytics documentation.
Nkosiyazimelani
Hi guys, how do i update the nc that my model can detect without having to train with old and new objects. i have updated my .YAML file but the model is still detecting the old number of objects(20 instead of 46). i have been told to look on the model itself and change the output number of class to the new updated on but there is nothing of that sort in the model file( best.pt). please help.
- Glenn JocherUltralytics(изменено)
@Nkosiyazimelani the number of classes (
nc) is part of the trained model's detection head, so editing the.yamlfile after training doesn't change whatbest.ptpredicts. You need to train again with a dataset YAML that has all 46 classes. You don't have to start from scratch, you can fine-tune from your existing weights, and the layers whose shapes depend on the class count are reinitialized automatically:from ultralytics import YOLO model = YOLO("best.pt") model.train(data="your_46_class_dataset.yaml", epochs=100)Make sure your dataset contains labeled examples of both the old and the new classes, otherwise the model will forget the old ones.
nounotabe
How to specify the device to be used (e.g. cuda:1)?
- Glenn JocherUltralytics
@nounotabe to specify the device for running YOLOv8, you can use the
deviceargument. For example, to use the second GPU (cuda:1), you can setdevice='cuda:1'. This can be done in both the CLI and Python API. If you encounter any issues, please ensure you are using the latest version of the package. For more detailed guidance, you can refer to our documentation at https://docs.ultralytics.com. cobaltautomationdev
lasted version of ultralytics. solutions not works in Windows10, but works in Google Colab. What's wrong with it? How to settle it? from ultralytics import solutions,YOLO , Couldn't import solutions in my windows10.
- Glenn JocherUltralytics
It seems like there might be an issue with the
solutionsmodule on Windows 10. Please ensure you are using the latest version of the Ultralytics package. If the issue persists, try reinstalling the package or running the code in a different environment. For further assistance, you can refer to our documentation at https://docs.ultralytics.com/solutions/. Just updated to v8.2.78 today ,uninstall and reinstall the latest version. and now it works on Windows10 . it seems there something changed in solutions init.py . this file caused import error in previous version. I noticed that in version 8.2.0, file init.py is blank. now add some code in it.