Solutions Ultralytics : exploiter YOLO26 pour résoudre des problèmes du monde réel
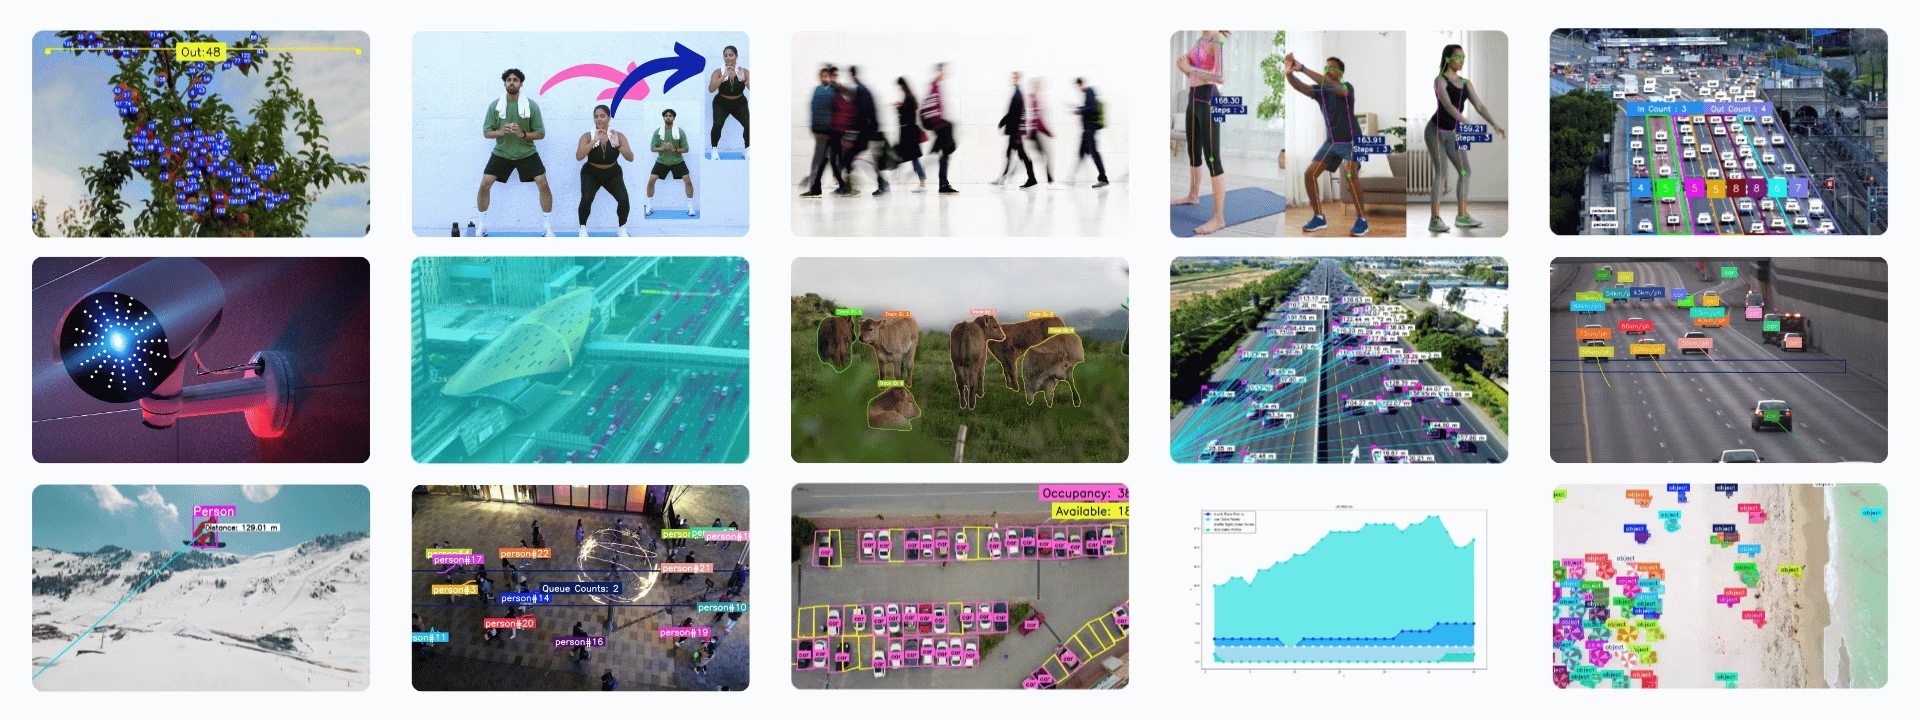
Les solutions Ultralytics sont des applications prêtes à l’emploi des modèles Ultralytics YOLO pour des problèmes courants de vision par ordinateur, comme le comptage d’objets, les cartes thermiques et l’estimation de vitesse, la gestion des files d’attente et le floutage d’objets. La plupart des solutions encapsulent la détection, le suivi ou l’estimation de pose dans une classe configurable que tu peux exécuter depuis Python ou l’interface CLI yolo solutions.
Regarder : Comment exécuter les solutions Ultralytics depuis la ligne de commande (CLI) | Ultralytics YOLO26 🚀
Solutions#
Chaque solution ci-dessous possède un guide dédié :
- Analytique : génère des graphiques linéaires, à barres, circulaires et en aires à partir des détections YOLO26 afin d’analyser les tendances au fil du temps.
- Calcul de distance : calcule les distances entre les objets à partir des centroïdes de leurs boîtes englobantes dans YOLO26 pour l’analyse spatiale.
- Cartes thermiques : cumule les détections YOLO26 dans une superposition de carte thermique qui montre où les objets apparaissent ou se déplacent le plus souvent.
- Segmentation d’instances avec suivi d’objets : combine la segmentation d’instances et le suivi d’objets avec YOLO26 pour suivre les contours des objets d’une image vidéo à l’autre.
- Inférence en direct avec Streamlit : exécute la détection d’objets en temps réel avec YOLO26 dans ton navigateur Web via une interface Streamlit.
- Floutage d'objets : applique un floutage aux objets avec YOLO26 afin de protéger la confidentialité lors du traitement d'images et de vidéos.
- Comptage d’objets : compte les objets qui franchissent une ligne ou entrent dans une zone de vidéos et de flux en direct avec YOLO26.
- Comptage d’objets par zone : compte les objets présents dans plusieurs zones définies par l’utilisateur avec YOLO26.
- Recadrage d’objets : recadre les objets détectés dans des images et des vidéos avec YOLO26, puis enregistre chacun d’eux dans une image distincte.
- OCR : détecte, reconnais et ordonne le texte présent dans des scènes et des documents, quelle que soit sa rotation, avec les détecteurs YOLO26-Text et la reconnaissance PP-OCRv6, ou lis le coréen, le cyrillique, l’arabe et d’autres écritures avec les modèles linguistiques PP-OCRv5.
- Gestion du stationnement : surveille les places de stationnement occupées et disponibles avec YOLO26.
- Gestion des files d’attente : compte les personnes qui attendent dans une zone de file d’attente avec YOLO26 pour surveiller la longueur des files.
- Système d’alarme de sécurité : crée un système d’alarme de sécurité avec YOLO26, qui envoie une alerte par e-mail lorsque le nombre d’objets détectés atteint un seuil.
- Recherche de similarité : récupère des images à partir de requêtes en langage naturel telles que « personne tenant un sac » ou « véhicules en mouvement », en combinant les plongements OpenAI CLIP et la recherche par similarité cosinus.
- Estimation de vitesse : estime la vitesse des objets avec YOLO26 et le suivi d’objets, pour des applications comme le suivi du trafic.
- Suivi des objets dans une zone : suit les objets uniquement à l’intérieur d’une zone définie de l’image vidéo avec YOLO26.
- Cartographie des objets en vue VisionEye : relie les objets détectés à un point d’observation fixe, en reproduisant la façon dont l’œil humain se concentre sur certains objets.
- Suivi des entraînements : compte les répétitions et suit les étapes des exercices en temps réel avec l’estimation de pose de YOLO26.
Arguments des solutions#
| Argument | Type | Valeur par défaut | Description |
|---|---|---|---|
model | str | None | Chemin vers un fichier de modèle Ultralytics YOLO. |
region | list ou dict | None | Points définissant la région d'intérêt : une liste de tuples (x, y) ou un dictionnaire associant des noms de régions à des listes de points pour plusieurs régions (uniquement RegionCounter). Si None, les solutions qui nécessitent une région utilisent une région par défaut prédéfinie. |
show_in | bool | True | Indicateur permettant de contrôler l'affichage du nombre d'entrées dans le flux vidéo. |
show_out | bool | True | Indicateur permettant de contrôler l'affichage du nombre de sorties dans le flux vidéo. |
analytics_type | str | 'line' | Type de graphique, c'est-à-dire line, bar, area ou pie. |
colormap | int | cv2.COLORMAP_DEEPGREEN | Palette de couleurs à utiliser pour la carte thermique. |
line_width | int | 2 | Épaisseur des lignes des boîtes, des points clés et des compteurs dessinés par la solution. |
verbose | bool | True | Active le journal de la solution pour chaque image, qui indique la forme de l'entrée, le nombre d'éléments par classe et la vitesse de traitement. L'appel de suivi reste toujours silencieux. |
json_file | str | None | Chemin vers le fichier JSON contenant toutes les coordonnées des places de stationnement. |
up_angle | float | 145.0 | Seuil d'angle pour la pose « haute ». |
kpts | list[int] | [6, 8, 10] | Liste de trois indices de points clés utilisés pour suivre les entraînements. Ces points clés correspondent à des articulations ou parties du corps, telles que les épaules, les coudes et les poignets, pour des exercices comme les pompes, les tractions, les squats et les exercices abdominaux. |
down_angle | float | 90.0 | Seuil d'angle pour la pose « basse ». |
blur_ratio | float | 0.5 | Ajuste le pourcentage d’intensité du flou, avec des valeurs comprises dans la plage 0.1 - 1.0. |
crop_dir | str | 'cropped-detections' | Nom du répertoire où stocker les détections recadrées. |
records | int | 5 | Nombre total de détections nécessaire pour déclencher un e-mail avec le système d’alarme de sécurité. |
vision_point | tuple[int, int] | (20, 20) | Point où la vision suivra les objets et tracera des trajectoires avec la solution VisionEye. |
source | str | None | Chemin vers la source d’entrée (vidéo, RTSP, etc.). Utilisable uniquement avec l’interface de ligne de commande Solutions (CLI). |
figsize | tuple[float, float] | (12.8, 7.2) | Dimensions de la figure en pouces pour les graphiques Analytics ; (12.8, 7.2) affiche une image de 1280×720. |
fps | float | 30.0 | Images par seconde utilisées pour les calculs de vitesse. |
max_hist | int | 5 | Nombre maximal de points historiques à suivre par objet pour les calculs de vitesse et de direction. |
meter_per_pixel | float | 0.05 | Facteur d’échelle utilisé pour convertir les distances en pixels en unités du monde réel. |
max_speed | int | 120 | Vitesse maximale en km/h ; les vitesses estimées supérieures sont plafonnées à cette valeur. |
data | str | 'images' | Chemin vers le répertoire d’images utilisé pour la recherche de similarité. |
imgsz | int | 640 | Taille de l’image d’entrée pour l’inférence du modèle. |
recognizer | str ou Callable | 'paddleocr' | Moteur de reconnaissance de texte : 'paddleocr' (PP-OCRv6 sur ONNX Runtime), 'tensorrt' (PP-OCRv6 sous forme de moteur TensorRT FP16 sur les GPU NVIDIA), un nom de modèle linguistique PaddleOCR tel que 'korean_PP-OCRv5_mobile_rec', ou un callable qui accepte un recadrage BGR et renvoie (text, confidence). |
Les solutions transmettent les arguments d'inférence et de suivi ci-dessous à model.track().
| Argument | Type | Valeur par défaut | Description |
|---|---|---|---|
tracker | str | 'tracktrack.yaml' | Indique l'algorithme de suivi à utiliser. Options intégrées : botsort.yaml, bytetrack.yaml, ocsort.yaml, deepocsort.yaml, fasttrack.yaml, tracktrack.yaml. |
conf | float | 0.25 | Définit le seuil de confiance des détections ; des valeurs plus faibles permettent de suivre davantage d'objets, mais peuvent inclure des faux positifs. |
iou | float | 0.5 | Définit le seuil d'intersection sur l'union (IoU) utilisé pour filtrer les détections qui se chevauchent. |
classes | list | None | Filtre les résultats selon l'indice de classe. Par exemple, classes=[0, 2, 3] ne suit que les classes spécifiées. |
device | str | None | Indique le périphérique utilisé pour l'inférence (par exemple, cpu, cuda:0 ou 0). Permet de choisir entre le CPU, un GPU spécifique ou d'autres périphériques de calcul pour l'exécution du modèle. |
imgsz | int or tuple | 640 | Taille cible de l'image pour l'inférence : un entier pour une image carrée ou une paire (height, width). Les dimensions sont ajustées au stride du modèle. |
max_det | int | 300 | Nombre maximal de détections conservées par image avant le suivi, ce qui limite le nombre d'objets qu'une solution traite dans les scènes denses. |
quantize | int or str | None | Précision d’inférence : 16 (FP16) ou 32/unset (FP32) pour les modèles PyTorch et TorchScript hors CPU ; les autres formats utilisent la précision définie par leur artefact et leur environnement d’exécution. Remplace l’argument half obsolète. |
Tu peux utiliser show_conf, show_labels et les autres arguments mentionnés pour personnaliser la visualisation.
| Argument | Type | Valeur par défaut | Description |
|---|---|---|---|
show | bool | False | Si True, affiche les images ou vidéos annotées dans une fenêtre. Utile pour obtenir un retour visuel immédiat pendant le développement ou les tests. |
show_conf | bool | True | Affiche le score de confiance de chaque détection à côté de son étiquette. Donne une indication du degré de certitude du modèle pour chaque détection. |
show_labels | bool | True | Affiche les étiquettes de chaque détection dans le résultat visuel. Permet d'identifier immédiatement les objets détectés. |
Utilisation de SolutionAnnotator#
Toutes les solutions Ultralytics utilisent la classe SolutionAnnotator, qui étend la classe principale Annotator et fournit les méthodes suivantes :
| Méthode | Type de retour | Description |
|---|---|---|
draw_region() | None | Trace une région à partir des points, des couleurs et de l'épaisseur spécifiés. |
queue_counts_display() | None | Affiche le nombre de personnes dans la file d'attente de la région spécifiée. |
display_analytics() | None | Affiche les statistiques globales de gestion du parking. |
estimate_pose_angle() | float | Calcule l'angle entre trois points de la pose d'un objet. |
draw_specific_kpts() | np.ndarray | Dessine des points clés spécifiques sur l'image. |
plot_workout_information() | int | Dessine une zone de texte avec étiquette sur l'image. |
plot_angle_and_count_and_stage() | None | Visualise l'angle, le nombre de répétitions et l'étape du suivi des entraînements. |
plot_distance_and_line() | None | Affiche la distance entre les centroïdes et les relie par une ligne. |
display_objects_labels() | None | Ajoute des étiquettes de classe d'objet aux boîtes englobantes. |
sweep_annotator() | None | Visualise une ligne de balayage verticale et une étiquette facultative. |
visioneye() | None | Relie les centroïdes des objets à un point visuel représentant un « œil ». |
adaptive_label() | None | Dessine une étiquette de fond circulaire ou rectangulaire au centre d'une boîte englobante. |
Travailler avec SolutionResults#
Toutes les solutions, à l’exception de la recherche de similarité, renvoient un objet SolutionResults lors de leur appel.
- Pour le comptage d'objets, les résultats comprennent
in_count,out_countetclasswise_count.
import cv2

from ultralytics import solutions

im0 = cv2.imread("path/to/img")

region_points = [(20, 400), (1080, 400), (1080, 360), (20, 360)]

counter = solutions.ObjectCounter(
    show=True,  # afficher le résultat
    region=region_points,  # transmettre les points de la région
    model="yolo26n.pt",  # model="yolo26n-obb.pt" pour le comptage d'objets avec un modèle OBB.
    # classes=[0, 2],  # compter des classes spécifiques, par exemple les personnes et les voitures avec le modèle préentraîné COCO.
    # tracker="botsort.yaml"  # Choisir les traqueurs, par exemple « bytetrack.yaml »
)
results = counter(im0)
print(results.in_count)  # display in_counts
print(results.out_count)  # display out_counts
print(results.classwise_count)  # display classwise_count
Les objets SolutionResults possèdent les attributs suivants :
| Attribut | Type | Description |
|---|---|---|
plot_im | np.ndarray | Image comportant des superpositions visuelles telles que des comptages, des effets de floutage ou des améliorations propres à la solution. |
in_count | int | Nombre total d'objets détectés entrant dans la zone définie du flux vidéo. |
out_count | int | Nombre total d'objets détectés sortant de la zone définie du flux vidéo. |
classwise_count | dict[str, dict[str, int] | int] | Comptages par classe : {"IN": int, "OUT": int} pour ObjectCounter et Heatmap, ou un int pour Analytics. |
queue_count | int | Nombre d'objets présents dans une file d'attente ou une zone d'attente prédéfinie (adapté à la gestion des files d'attente). |
workout_count | list[int] | Nombre de répétitions d'exercice par suivi dans AI Gym (une entrée par personne actuellement suivie). |
workout_angle | list[float] | Angles d'exercice par suivi dans AI Gym (une entrée par personne actuellement suivie). |
workout_stage | list[str] | Étape actuelle de l'entraînement par suivi dans AI Gym (une entrée par personne actuellement suivie). |
pixels_distance | float | Distance en pixels entre deux objets ou points, comme des boîtes englobantes (adaptée au calcul de distance). |
available_slots | int | Nombre de places inoccupées dans une zone surveillée (adapté à la gestion des parkings). |
filled_slots | int | Nombre de places occupées dans une zone surveillée (adapté à la gestion du stationnement). |
email_sent | bool | Indique si une notification ou un e-mail d'alerte a été envoyé avec succès (adapté aux alarmes de sécurité). |
total_tracks | int | Nombre total de trajectoires d'objets uniques observées pendant l'analyse vidéo. |
region_counts | dict[str, int] | Nombre d’objets dans des régions ou zones définies par l’utilisateur. |
speed_dict | dict[int, int] | Dictionnaire des vitesses estimées des objets par identifiant de suivi, en km/h, fourni par SpeedEstimator et utile pour l’analyse des vitesses. |
total_crop_objects | int | Nombre total d’images d’objets recadrées générées par la solution ObjectCropper. |
speed | dict[str, float] | Dictionnaire contenant les métriques de performance du suivi et du traitement de la solution. |
Pour plus de détails, consulte la documentation de la classe SolutionResults.
Utilisation des solutions via la CLI#
La plupart des solutions peuvent être exécutées directement depuis l’interface en ligne de commande.
Syntaxe
yolo SOLUTIONS SOLUTION_NAME ARGS
- SOLUTIONS est un mot-clé obligatoire.
- SOLUTION_NAME peut prendre la valeur suivante :
['count', 'crop', 'blur', 'workout', 'heatmap', 'isegment', 'queue', 'speed', 'analytics', 'trackzone', 'inference', 'visioneye', 'region', 'security', 'parking']. - ARGS (facultatifs) sont des paires personnalisées
arg=value, telles queshow_in=True, qui remplacent les paramètres par défaut.
yolo solutions count show=True # for object counting

yolo solutions count source="path/to/video.mp4" # specify video file path
Contribue à nos solutions#
Les contributions de la communauté sont les bienvenues. Si tu as créé une solution avec Ultralytics YOLO qui n’est pas présentée ici, pense à la partager sous forme de guide pour que d’autres utilisateurs puissent en profiter.
FAQ#
Ultralytics YOLO26 compte les objets en temps réel en combinant détection et suivi, de sorte que chaque objet soit compté une seule fois lorsqu’il franchit une ligne ou entre dans une zone. Pour configurer YOLO26 afin d’analyser un flux vidéo en direct, installe
ultralytics, charge un modèle et transmets les images vidéo àsolutions.ObjectCounter.Ultralytics YOLO26 ajoute la détection d’objets et les alertes en temps réel aux systèmes de sécurité basés sur des caméras. Avec la solution Système d’alarme de sécurité, YOLO26 envoie une alerte par e-mail lorsque le nombre d’objets détectés dans la zone de surveillance atteint un seuil.
Ultralytics YOLO26 compte et suit les personnes dans une zone de file d’attente, ce qui te fournit des longueurs de file en direct pour réduire les temps d’attente et planifier les effectifs.
Oui. Les modèles de pose Ultralytics YOLO26 suivent les points clés du corps en temps réel ; la solution de suivi des entraînements peut donc mesurer les angles des articulations, compter les répétitions et indiquer l’étape actuelle de l’exercice.
Ultralytics YOLO26 peut générer des cartes thermiques qui montrent où les objets apparaissent ou se déplacent le plus souvent dans une scène, en mettant en évidence les zones d’activité élevée. Ces visualisations de données t’aident à comprendre les schémas de circulation et les tendances au fil du temps.


Commentaires23
Pose une question, partage tes résultats ou aide quelqu’un d’autre.
ZHIYUAN816(modifié)
But acturally I don't konw how to set plots_max
 Glenn JocherUltralytics(modifié)
@ZHIYUAN816 you don't need to set anything: the warning has no effect on training or metrics, only on how many items are drawn on the plotted validation images (optional, for visual review). In current versions that limit follows the
max_detargument (default 300).
WARNING ⚠️ Limiting validation plots to first 50 items per image for speed... WARNING ⚠️ Limiting validation plots to first 50 items per image for speed... how to solve this problem bro?
- Glenn JocherUltralytics(modifié)
@ZHIYUAN816 this is not an error but a warning that the plotted prediction images are limited to a maximum number of items per image. It does not affect training. In current versions the limit follows
max_det(default 300).
smc0927
If I want a target to be detected only once, is it possible? If so, how can I do it?
RizwanMunawar
@smc0927 Hi! I’m not entirely sure I understand your question. Could you please clarify a bit?
Generally, the counting process is designed to occur only once for each track ID. Once an object is counted, it won't be counted again, even if it crosses the same
regionorlinemultiple times.ok,I want to print out the coordinates of the target, but that's not what I want because it's going to be printed multiple times over a period of time. I want it to be output only once, is there a way to achieve this?
@smc0927 Yes it's possible. You can simply iterate over the detection results. BTW, this discussion is more related to Ultralytics solutions, while your question is related to prediction :)
Sample Code
from ultralytics import YOLO
model = YOLO("yolo11n.pt")
results = model.predict("path/to/im0")

if results[0].boxes.id is not None:
      boxes = results[0].boxes.xyxy.cpu()
      track_ids = results[0].boxes.id.int().cpu().tolist()
      clss = results[0].boxes.cls.cpu().tolist()

      for box, cls in enumerate(boxes, clss):
          # Here you can add the logic to display single-time details of the object
Thanks :)
sorry
hodat2608
Hi everyone, hi @glenn-jocher, I want to install pycuda on my windows 10 using python 3.12, but I still can't do it. It's hard to find any documentation or tutorials like that, @glenn-jocher or anyone can send me a link or tutorial to install pycuda? Please help me. Thanks first
MuhammedEnesGurkan
hey how can ı find yolo v8 solutions source codes.
- Glenn JocherUltralytics
@MuhammedEnesGurkan you can find the source codes for YOLOv8 solutions on the Ultralytics GitHub repository. For more detailed guides and examples, please visit the Ultralytics Solutions page at https://docs.ultralytics.com/solutions/.
maxexplorer
Hi there,
After updating Ultralytics and using YOLO11, will the YOLOv8 models still work in this virtual environment?
Thank you in advance for your help and the great work you’re doing!
- Glenn JocherUltralytics
@maxexplorer yes, YOLOv8 models will continue to work in your virtual environment after updating to YOLO11. If you have further questions, feel free to ask!
yosifsaab
hi i have error during using the google colab for classification two classes images by yolov8n
results = model.train(data=DATA_DIR, epochs=1, imgsz=64)- Glenn JocherUltralytics
@yosifsaab it seems you're encountering an error with YOLOv8n in Google Colab. Please ensure your
DATA_DIRis correctly set and that your dataset is properly formatted. If the issue persists, check the Colab notebook for any specific error messages that might provide more details. For further assistance, you can refer to the Ultralytics documentation.
Nkosiyazimelani
Hi guys, how do i update the nc that my model can detect without having to train with old and new objects. i have updated my .YAML file but the model is still detecting the old number of objects(20 instead of 46). i have been told to look on the model itself and change the output number of class to the new updated on but there is nothing of that sort in the model file( best.pt). please help.
- Glenn JocherUltralytics(modifié)
@Nkosiyazimelani the number of classes (
nc) is part of the trained model's detection head, so editing the.yamlfile after training doesn't change whatbest.ptpredicts. You need to train again with a dataset YAML that has all 46 classes. You don't have to start from scratch, you can fine-tune from your existing weights, and the layers whose shapes depend on the class count are reinitialized automatically:from ultralytics import YOLO model = YOLO("best.pt") model.train(data="your_46_class_dataset.yaml", epochs=100)Make sure your dataset contains labeled examples of both the old and the new classes, otherwise the model will forget the old ones.
nounotabe
How to specify the device to be used (e.g. cuda:1)?
- Glenn JocherUltralytics
@nounotabe to specify the device for running YOLOv8, you can use the
deviceargument. For example, to use the second GPU (cuda:1), you can setdevice='cuda:1'. This can be done in both the CLI and Python API. If you encounter any issues, please ensure you are using the latest version of the package. For more detailed guidance, you can refer to our documentation at https://docs.ultralytics.com. cobaltautomationdev
lasted version of ultralytics. solutions not works in Windows10, but works in Google Colab. What's wrong with it? How to settle it? from ultralytics import solutions,YOLO , Couldn't import solutions in my windows10.
- Glenn JocherUltralytics
It seems like there might be an issue with the
solutionsmodule on Windows 10. Please ensure you are using the latest version of the Ultralytics package. If the issue persists, try reinstalling the package or running the code in a different environment. For further assistance, you can refer to our documentation at https://docs.ultralytics.com/solutions/. Just updated to v8.2.78 today ,uninstall and reinstall the latest version. and now it works on Windows10 . it seems there something changed in solutions init.py . this file caused import error in previous version. I noticed that in version 8.2.0, file init.py is blank. now add some code in it.