COCO8-Pose Veri Kümesi
Giriş#
Ultralytics COCO8-Pose, tek "person" sınıfı için 17 anahtar noktalı bir şema kullanan, COCO train 2017 kümesindeki ilk 8 görüntüden (4 eğitim, 4 doğrulama) oluşan küçük bir poz tahmini veri kümesidir. Bu veri kümesi, poz tahmini modellerini test etmek ve hata ayıklamak ya da yeni anahtar nokta tespit yaklaşımlarını denemek için idealdir. 8 görüntüyle kolayca yönetilebilecek kadar küçük, ancak eğitim işlem hatalarındaki hataları test edip tam COCO-Pose veri kümesiyle eğitime başlamadan önce tutarlılık kontrolü yapmaya yetecek kadar çeşitlidir.
Veri Kümesi Yapısı#
- Toplam görüntü: 8 (4 eğitim / 4 doğrulama).
- Sınıflar: 1 (person); her etiketlemede 17 anahtar nokta türü bulunur.
- İndirme boyutu: ~1 MB.
- Önerilen dizin yapısı: YOLO biçimindeki anahtar noktaların
.txtdosyalarında saklandığıdatasets/coco8-pose/images/{train,val}vedatasets/coco8-pose/labels/{train,val}.
Her görüntüyü anahtar nokta iskeletleriyle birlikte incelemek, Charts sekmesinde anahtar nokta ve sınıf dağılımlarını görüntülemek ve bulutta kendi modelini eğitmek için klonlamak üzere Ultralytics Platform'da COCO8-Pose'u keşfet.
Veri Kümesi YAML Dosyası#
Veri kümesi yapılandırmasını tanımlamak için bir YAML dosyası kullanılır. Bu dosya, veri kümesinin yolları, sınıfları ve diğer ilgili bilgiler hakkında ayrıntılar içerir. COCO8-Pose veri kümesinde coco8-pose.yaml dosyası https://github.com/ultralytics/ultralytics/blob/main/ultralytics/cfg/datasets/coco8-pose.yaml konumunda tutulur.
# Ultralytics 🚀 AGPL-3.0 License - https://ultralytics.com/license

# COCO8-pose dataset (first 8 images from COCO train2017) by Ultralytics
# Documentation: https://docs.ultralytics.com/datasets/pose/coco8-pose
# Example usage: yolo train data=coco8-pose.yaml
# parent
# ├── ultralytics
# └── datasets
#     └── coco8-pose ← downloads here (1 MB)

# Train/val/test sets as 1) dir: path/to/imgs, 2) file: path/to/imgs.txt, or 3) list: [path/to/imgs1, path/to/imgs2, ..]
path: coco8-pose # dataset root dir
train: images/train # train images (relative to 'path') 4 images
val: images/val # val images (relative to 'path') 4 images
test: # test images (optional)

# Keypoints
kpt_shape: [17, 3] # number of keypoints, number of dims (2 for x,y or 3 for x,y,visible)
flip_idx: [0, 2, 1, 4, 3, 6, 5, 8, 7, 10, 9, 12, 11, 14, 13, 16, 15]

# Classes
names:
  0: person

# Keypoint names per class
kpt_names:
  0:
    - nose
    - left_eye
    - right_eye
    - left_ear
    - right_ear
    - left_shoulder
    - right_shoulder
    - left_elbow
    - right_elbow
    - left_wrist
    - right_wrist
    - left_hip
    - right_hip
    - left_knee
    - right_knee
    - left_ankle
    - right_ankle

# Download script/URL (optional)
download: https://github.com/ultralytics/assets/releases/download/v0.0.0/coco8-pose.zipKullanım#
COCO8-Pose veri kümesinde 640 görüntü boyutuyla 100 epoch boyunca bir YOLO26n-pose modeli eğitmek için aşağıdaki kod parçacıklarını kullanabilirsin.
from ultralytics import YOLO

# Bir model yükle
model = YOLO("yolo26n-pose.pt")  # Önceden eğitilmiş bir model yükle (eğitim için önerilir)

# Modeli eğit
results = model.train(data="coco8-pose.yaml", epochs=100, imgsz=640)
Örnek Görüntüler ve Ek Açıklamalar#
Aşağıda, COCO8-Pose veri kümesindeki bazı görüntüler ve bunlara karşılık gelen etiketler yer alıyor:
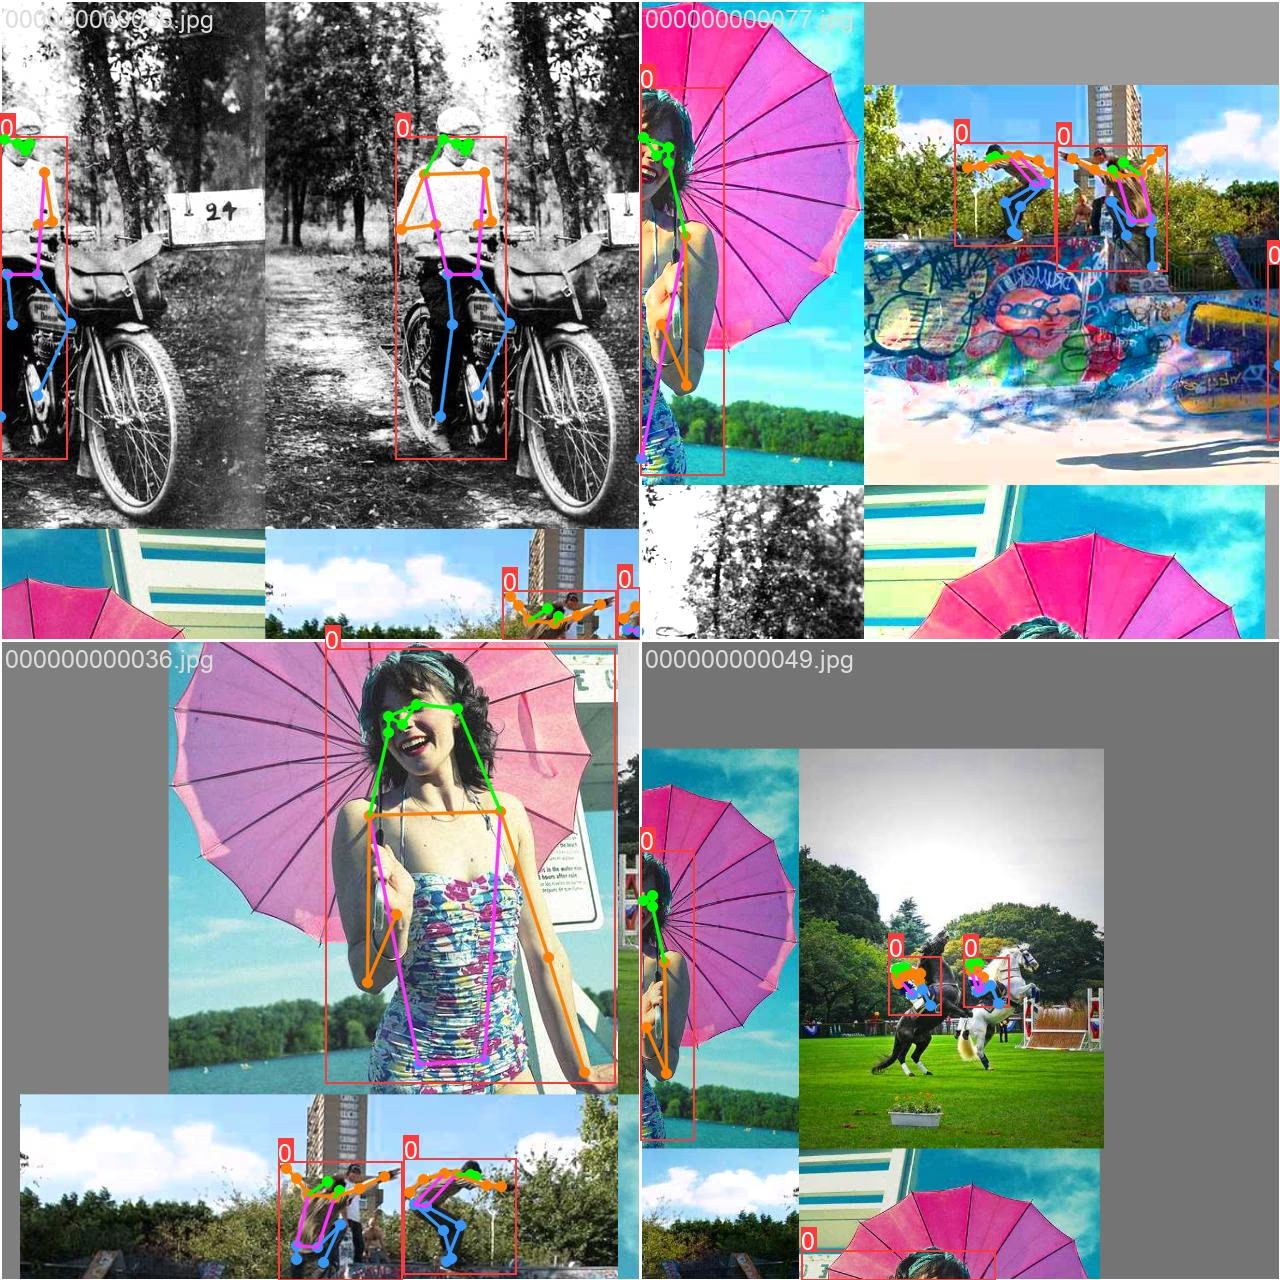
- Mozaik Görüntü: Bu görüntü, mozaiklenmiş veri kümesi görüntülerinden oluşan bir eğitim grubunu gösterir. Mozaikleme, her eğitim grubundaki nesne ve sahne çeşitliliğini artırmak için eğitim sırasında birden fazla görüntüyü tek bir görüntüde birleştiren bir tekniktir. Bu, modelin farklı nesne boyutlarına, en-boy oranlarına ve bağlamlara genelleme yeteneğini geliştirir.
Atıflar ve Teşekkürler#
COCO veri kümesini araştırma veya geliştirme çalışmalarında kullanıyorsan lütfen aşağıdaki makaleye atıfta bulun:
@misc{lin2015microsoft,
      title={Microsoft COCO: Common Objects in Context},
      author={Tsung-Yi Lin and Michael Maire and Serge Belongie and Lubomir Bourdev and Ross Girshick and James Hays and Pietro Perona and Deva Ramanan and C. Lawrence Zitnick and Piotr Dollár},
      year={2015},
      eprint={1405.0312},
      archivePrefix={arXiv},
      primaryClass={cs.CV}
}
Bu değerli kaynağı oluşturup sürdürdüğü için COCO Konsorsiyumu'na bilgisayarlı görü topluluğu adına teşekkür ederiz. COCO veri kümesi ve yaratıcıları hakkında daha fazla bilgi için COCO veri kümesi web sitesini ziyaret et.
Sık Sorulan Sorular#
COCO8-Pose veri kümesi, COCO train 2017 kümesindeki ilk 8 görüntüyü içeren küçük bir poz tahmini veri kümesidir; eğitim için 4, doğrulama için 4 görüntü içerir. Poz tahmin modellerini test etmek ve hata ayıklamak, ayrıca yeni anahtar nokta tespit yaklaşımlarını denemek için tasarlanmıştır. Bu veri kümesi, Ultralytics YOLO26 ile hızlı deneyler yapmak için idealdir.
yolo26n-pose.ptdosyasını yükle vemodel.train(data="coco8-pose.yaml", epochs=100, imgsz=640)işlevini çağır — Python ve CLI kod parçacıklarının tamamı için yukarıdaki Eğitim Örneğine, bağımsız değişkenlerin kapsamlı listesi için modelin Eğitim sayfasına bak.Toplam 8 görüntü (4 eğitim / 4 doğrulama), 1 sınıf, 17 anahtar noktalı bir şema ve ~1 MB boyutundaki COCO8-Pose, saniyeler içinde yönetilebilecek kadar küçük; tam COCO-Pose veri kümesine geçmeden önce poz eğitimi işlem hattında hata olup olmadığını hızlıca kontrol edecek kadar da çeşitlidir. Özellikleri ve kullanımı hakkında daha fazla bilgi için Veri Kümesine Giriş bölümüne bak.
Mozaikleme, birden fazla görüntüyü tek bir görüntüde birleştirerek her eğitim grubundaki nesne ve sahne çeşitliliğini artırır; bu da modelin nesne boyutlarına, en-boy oranlarına ve bağlamlara genelleme yapmasına yardımcı olur. Bir örnek için Örnek Görüntüler ve Etiketler bölümüne bak.
COCO8-Pose veri kümesi YAML dosyasını https://github.com/ultralytics/ultralytics/blob/main/ultralytics/cfg/datasets/coco8-pose.yaml konumunda bulabilirsin. Bu dosya; yollar, sınıflar ve diğer ilgili bilgiler dahil olmak üzere veri kümesi yapılandırmasını tanımlar. Eğitim Örneği bölümünde belirtildiği gibi bu dosyayı YOLO26 eğitim betikleriyle kullan.
Anahtar nokta modelleri hakkında daha fazla bilgi için Poz Tahmini görev belgelerine bak.


Yorumlar
Bir soru sor, sonuçlarını paylaş veya başka birine yardım et.