Soluciones de Ultralytics: aprovecha YOLO26 para resolver problemas del mundo real
Las soluciones de Ultralytics son aplicaciones listas para usar de los modelos Ultralytics YOLO para problemas habituales de visión artificial, como el recuento de objetos, los mapas de calor y la estimación de velocidad, la gestión de colas y el desenfoque de objetos. La mayoría de las soluciones integra la detección, el seguimiento o la estimación de pose en una clase configurable que puedes ejecutar desde Python o desde la CLI yolo solutions.
Ver: Cómo ejecutar soluciones de Ultralytics desde la línea de comandos (CLI) | Ultralytics YOLO26 🚀
Soluciones#
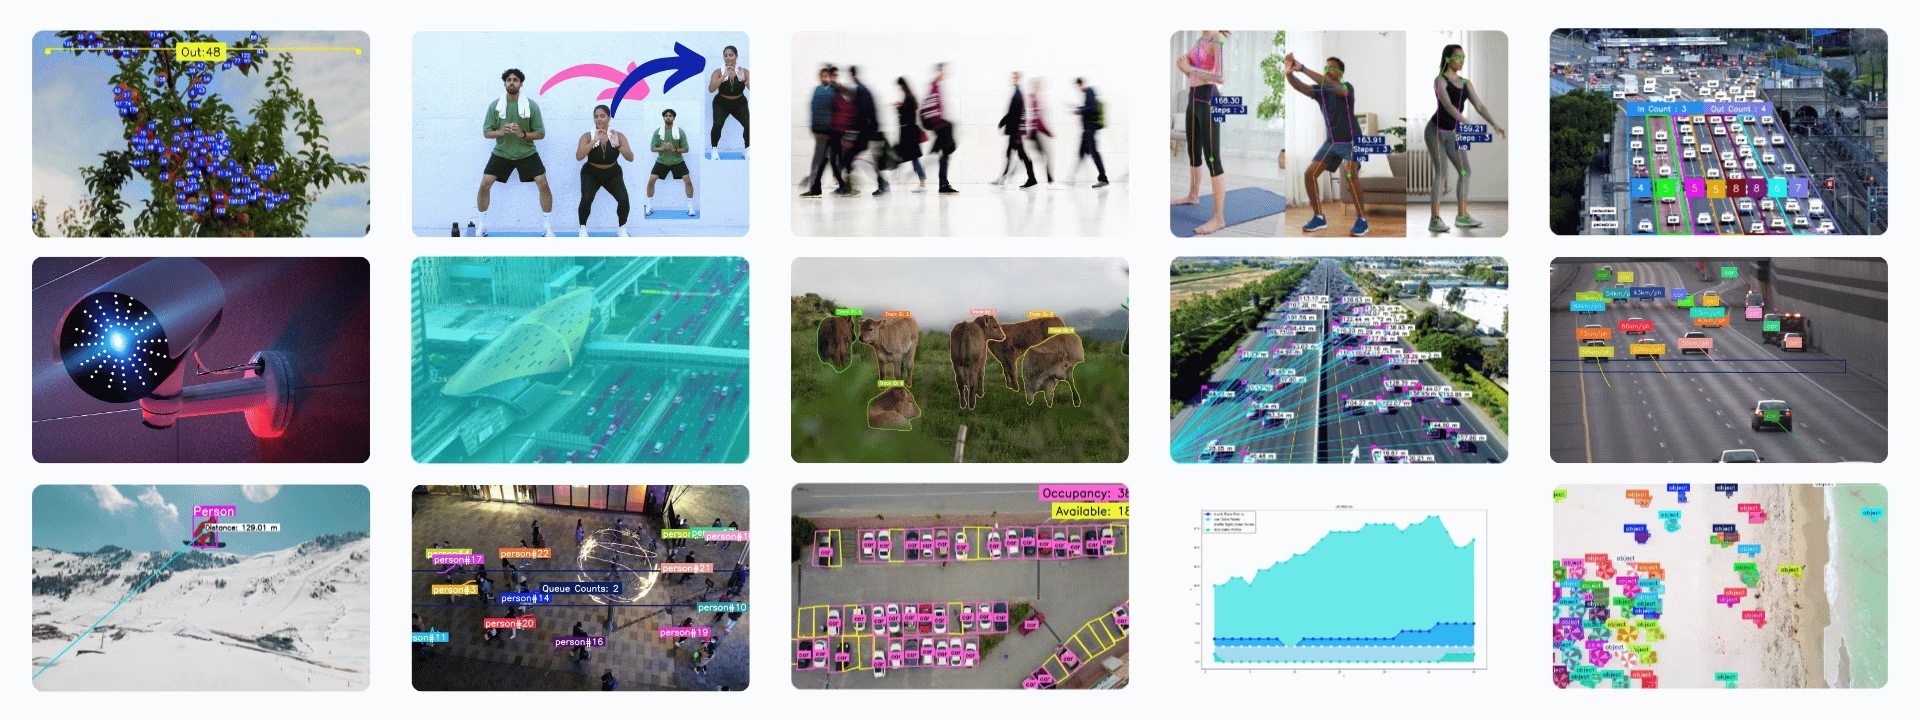
Cada una de las soluciones siguientes cuenta con una guía específica:
- Análisis: Genera gráficos de líneas, barras, sectores y áreas a partir de las detecciones de YOLO26 para analizar tendencias a lo largo del tiempo.
- Cálculo de distancias: Calcula distancias entre objetos utilizando los centroides de los cuadros delimitadores de YOLO26 para el análisis espacial.
- Mapas de calor: Acumula las detecciones de YOLO26 en una capa de mapa de calor que muestra dónde aparecen o se mueven los objetos con mayor frecuencia.
- Segmentación de instancias con seguimiento de objetos: Combina la segmentación de instancias y el seguimiento de objetos con YOLO26 para seguir los contornos de los objetos a lo largo de los fotogramas.
- Inferencia en directo con Streamlit: Ejecuta la detección de objetos en tiempo real con YOLO26 en el navegador web mediante una interfaz de Streamlit.
- Desenfoque de objetos: aplica desenfoque a los objetos con YOLO26 para proteger la privacidad al procesar imágenes y vídeos.
- Recuento de objetos: Cuenta con YOLO26 los objetos que cruzan una línea o entran en una región de vídeos y transmisiones en directo.
- Recuento de objetos en regiones: Cuenta con YOLO26 los objetos situados dentro de varias regiones definidas por el usuario.
- Recorte de objetos: Recorta los objetos detectados en imágenes y vídeos con YOLO26 y guarda cada uno como una imagen independiente.
- OCR: detecta, reconoce y ordena el texto de escenas y documentos con cualquier ángulo de rotación mediante los detectores YOLO26-Text y el reconocimiento PP-OCRv6, o lee coreano, cirílico, árabe y otras escrituras con los modelos lingüísticos PP-OCRv5.
- Gestión de aparcamientos: Supervisa las plazas de aparcamiento ocupadas y disponibles con YOLO26.
- Gestión de colas: Cuenta con YOLO26 a las personas que esperan en una zona de cola para supervisar la longitud de las colas.
- Sistema de alarma de seguridad: Crea con YOLO26 un sistema de alarma de seguridad que envía una alerta por correo electrónico cuando el número de objetos detectados alcanza un umbral.
- Búsqueda por similitud: Recupera imágenes mediante consultas en lenguaje natural, como «persona con una bolsa» o «vehículos en movimiento», combinando embeddings de OpenAI CLIP con búsquedas basadas en la similitud del coseno.
- Estimación de velocidad: Estima la velocidad de los objetos con YOLO26 y el seguimiento de objetos para aplicaciones como la supervisión del tráfico.
- Seguimiento de objetos en una zona: Sigue objetos con YOLO26 únicamente dentro de una zona definida del fotograma de vídeo.
- Mapeo de objetos con VisionEye View: Conecta los objetos detectados con un punto de observación fijo, imitando cómo el ojo humano se centra en objetos concretos.
- Supervisión de entrenamientos: Cuenta repeticiones de ejercicios y sigue las fases del entrenamiento en tiempo real con la estimación de pose de YOLO26.
Argumentos de Solutions#
| Argumento | Tipo | Predeterminado | Descripción |
|---|---|---|---|
model | str | None | Ruta a un archivo de modelo Ultralytics YOLO. |
region | list o dict | None | Puntos que definen la región de interés, ya sea una lista de tuplas (x, y) o un diccionario que asigna nombres de región a listas de puntos para varias regiones (solo RegionCounter). Si None, las soluciones que requieren una región usan una región predeterminada predefinida. |
show_in | bool | True | Indicador que controla si se muestran los recuentos de entradas en la secuencia de vídeo. |
show_out | bool | True | Indicador que controla si se muestran los recuentos de salidas en la secuencia de vídeo. |
analytics_type | str | 'line' | Tipo de gráfico, es decir, line, bar, area o pie. |
colormap | int | cv2.COLORMAP_DEEPGREEN | Mapa de colores que se usa para el mapa de calor. |
line_width | int | 2 | Grosor de línea de los cuadros, puntos clave y recuentos que dibuja la solución. |
verbose | bool | True | Activa el registro por fotograma de la forma de entrada, los recuentos por clase y la velocidad de procesamiento de la solución. La llamada de seguimiento en sí siempre es silenciosa. |
json_file | str | None | Ruta al archivo JSON que contiene todos los datos de coordenadas de aparcamiento. |
up_angle | float | 145.0 | Umbral de ángulo para la pose «arriba». |
kpts | list[int] | [6, 8, 10] | Lista de tres índices de puntos clave que se usan para supervisar entrenamientos. Estos puntos clave corresponden a articulaciones o partes del cuerpo, como hombros, codos y muñecas, en ejercicios como flexiones, dominadas, sentadillas y ejercicios abdominales. |
down_angle | float | 90.0 | Umbral de ángulo para la pose «abajo». |
blur_ratio | float | 0.5 | Ajusta el porcentaje de intensidad del desenfoque, con valores dentro del intervalo 0.1 - 1.0. |
crop_dir | str | 'cropped-detections' | Nombre del directorio donde se guardan las detecciones recortadas. |
records | int | 5 | Número total de detecciones necesario para activar un correo electrónico con el sistema de alarma de seguridad. |
vision_point | tuple[int, int] | (20, 20) | Punto desde el que la visión artificial seguirá los objetos y dibujará trayectorias mediante VisionEye Solution. |
source | str | None | Ruta a la fuente de entrada (vídeo, RTSP, etc.). Solo se puede utilizar con la interfaz de línea de comandos (CLI) de Solutions. |
figsize | tuple[float, float] | (12.8, 7.2) | Tamaño de las figuras en pulgadas para los gráficos de Analytics; (12.8, 7.2) genera un fotograma de 1280×720. |
fps | float | 30.0 | Fotogramas por segundo utilizados para los cálculos de velocidad. |
max_hist | int | 5 | Número máximo de puntos históricos que se registran por objeto para calcular la velocidad y la dirección. |
meter_per_pixel | float | 0.05 | Factor de escala utilizado para convertir la distancia en píxeles a unidades del mundo real. |
max_speed | int | 120 | Velocidad máxima en km/h; las velocidades estimadas superiores se limitan a este valor. |
data | str | 'images' | Ruta al directorio de imágenes utilizado para la búsqueda por similitud. |
imgsz | int | 640 | Tamaño de la imagen de entrada para la inferencia del modelo. |
recognizer | str o Callable | 'paddleocr' | Backend de reconocimiento de texto: 'paddleocr' (PP-OCRv6 en ONNX Runtime), 'tensorrt' (PP-OCRv6 como motor TensorRT FP16 en GPU NVIDIA), un nombre de modelo de idioma de PaddleOCR como 'korean_PP-OCRv5_mobile_rec' o una función invocable que acepte un recorte BGR y devuelva (text, confidence). |
Solutions pasa los siguientes argumentos de inferencia y seguimiento a model.track().
| Argumento | Tipo | Predeterminado | Descripción |
|---|---|---|---|
tracker | str | 'tracktrack.yaml' | Especifica el algoritmo de seguimiento que se va a usar. Opciones integradas: botsort.yaml, bytetrack.yaml, ocsort.yaml, deepocsort.yaml, fasttrack.yaml, tracktrack.yaml. |
conf | float | 0.25 | Establece el umbral de confianza de las detecciones; los valores más bajos permiten seguir más objetos, pero pueden incluir falsos positivos. |
iou | float | 0.5 | Establece el umbral de intersección sobre unión (IoU) para filtrar las detecciones solapadas. |
classes | list | None | Filtra los resultados por índice de clase. Por ejemplo, classes=[0, 2, 3] solo sigue las clases especificadas. |
device | str | None | Especifica el dispositivo para la inferencia (p. ej., cpu, cuda:0 o 0). Permite elegir entre CPU, una GPU concreta u otros dispositivos de cálculo para ejecutar el modelo. |
imgsz | int or tuple | 640 | Tamaño de imagen de destino para la inferencia: un entero para una imagen cuadrada o una pareja (height, width). Las dimensiones se ajustan al stride del modelo. |
max_det | int | 300 | Número máximo de detecciones que se conservan por fotograma antes del seguimiento, lo que limita los objetos que procesa una solución en escenas densas. |
quantize | int or str | None | Precisión de inferencia: 16 (FP16) o 32/unset (FP32) para los modelos PyTorch y TorchScript fuera de CPU; los demás formatos usan la precisión que seleccionen el artefacto y el entorno de ejecución. Sustituye al argumento obsoleto half. |
Puedes usar show_conf, show_labels y los demás argumentos mencionados para personalizar la visualización.
| Argumento | Tipo | Predeterminado | Descripción |
|---|---|---|---|
show | bool | False | Si True, muestra las imágenes o los vídeos anotados en una ventana. Es útil para obtener información visual inmediata durante el desarrollo o las pruebas. |
show_conf | bool | True | Muestra la puntuación de confianza de cada detección junto a su etiqueta. Permite conocer el grado de certeza del modelo para cada detección. |
show_labels | bool | True | Muestra etiquetas para cada detección en la salida visual. Facilita la identificación inmediata de los objetos detectados. |
Uso de SolutionAnnotator#
Todas las soluciones de Ultralytics utilizan la clase SolutionAnnotator, que amplía la clase principal Annotator y ofrece los siguientes métodos:
| Método | Tipo de retorno | Descripción |
|---|---|---|
draw_region() | None | Dibuja una región con los puntos, colores y el grosor especificados. |
queue_counts_display() | None | Muestra el recuento de la cola en la región especificada. |
display_analytics() | None | Muestra estadísticas generales sobre la gestión del aparcamiento. |
estimate_pose_angle() | float | Calcula el ángulo entre tres puntos de la pose de un objeto. |
draw_specific_kpts() | np.ndarray | Dibuja puntos clave específicos en la imagen. |
plot_workout_information() | int | Dibuja en la imagen un cuadro de texto con una etiqueta. |
plot_angle_and_count_and_stage() | None | Visualiza el ángulo, el recuento de pasos y la fase para supervisar entrenamientos. |
plot_distance_and_line() | None | Muestra la distancia entre centroides y los conecta con una línea. |
display_objects_labels() | None | Añade etiquetas de clase de objeto a las cajas delimitadoras. |
sweep_annotator() | None | Visualiza una línea de barrido vertical y una etiqueta opcional. |
visioneye() | None | Relaciona los centroides de los objetos con un punto visual de «ojo» y los conecta a él. |
adaptive_label() | None | Dibuja una etiqueta con fondo circular o rectangular en el centro de una caja delimitadora. |
Trabajar con SolutionResults#
Todas las soluciones, excepto Búsqueda por similitud, devuelven un objeto SolutionResults al ejecutarse.
- Para el recuento de objetos, los resultados incluyen
in_count,out_countyclasswise_count.
import cv2

from ultralytics import solutions

im0 = cv2.imread("path/to/img")

region_points = [(20, 400), (1080, 400), (1080, 360), (20, 360)]

counter = solutions.ObjectCounter(
    show=True,  # mostrar el resultado
    region=region_points,  # pasar los puntos de la región
    model="yolo26n.pt",  # model="yolo26n-obb.pt" para contar objetos con un modelo OBB.
    # classes=[0, 2],  # contar clases específicas, p. ej., personas y coches con el modelo preentrenado de COCO.
    # tracker="botsort.yaml"  # Elegir trackers, p. ej., "bytetrack.yaml"
)
results = counter(im0)
print(results.in_count)  # display in_counts
print(results.out_count)  # display out_counts
print(results.classwise_count)  # display classwise_count
Los objetos SolutionResults tienen los siguientes atributos:
| Atributo | Tipo | Descripción |
|---|---|---|
plot_im | np.ndarray | Imagen con superposiciones visuales, como recuentos, efectos de desenfoque o mejoras específicas de la solución. |
in_count | int | Número total de objetos detectados que entran en la zona definida de la secuencia de vídeo. |
out_count | int | Número total de objetos detectados que salen de la zona definida de la secuencia de vídeo. |
classwise_count | dict[str, dict[str, int] | int] | Recuentos por clase: {"IN": int, "OUT": int} para ObjectCounter y Heatmap, o un int para Analytics. |
queue_count | int | Número de objetos que hay actualmente en una cola o zona de espera predefinida (adecuado para la gestión de colas). |
workout_count | list[int] | Recuentos de repeticiones por seguimiento de AI Gym (una entrada por cada persona seguida en ese momento). |
workout_angle | list[float] | Ángulos de ejercicio por seguimiento de AI Gym (una entrada por cada persona seguida en ese momento). |
workout_stage | list[str] | Fase actual del entrenamiento por seguimiento de AI Gym (una entrada por cada persona seguida en ese momento). |
pixels_distance | float | Distancia en píxeles entre dos objetos o puntos, como cuadros delimitadores (adecuada para calcular distancias). |
available_slots | int | Número de plazas libres en una zona supervisada (adecuado para la gestión de aparcamientos). |
filled_slots | int | Número de plazas ocupadas en una zona supervisada (adecuado para la gestión de aparcamientos). |
email_sent | bool | Indica si se ha enviado correctamente una notificación o un correo electrónico de alerta (adecuado para una alarma de seguridad). |
total_tracks | int | Número total de seguimientos únicos de objetos observados durante el análisis de vídeo. |
region_counts | dict[str, int] | Recuentos de objetos dentro de regiones o zonas definidas por el usuario. |
speed_dict | dict[int, int] | Diccionario por seguimiento de las velocidades estimadas de los objetos en km/h por SpeedEstimator, útil para analizar la velocidad. |
total_crop_objects | int | Número total de imágenes de objetos recortadas que genera la solución ObjectCropper. |
speed | dict[str, float] | Diccionario con métricas de rendimiento del seguimiento y del procesamiento de la solución. |
Para obtener más información, consulta la documentación de la clase SolutionResults.
Uso de Solutions mediante CLI#
La mayoría de las soluciones se pueden ejecutar directamente desde la interfaz de línea de comandos.
Sintaxis
yolo SOLUTIONS SOLUTION_NAME ARGS
- SOLUTIONS es una palabra clave obligatoria.
- SOLUTION_NAME puede ser uno de los siguientes:
['count', 'crop', 'blur', 'workout', 'heatmap', 'isegment', 'queue', 'speed', 'analytics', 'trackzone', 'inference', 'visioneye', 'region', 'security', 'parking']. - ARGS (opcional) son pares personalizados de
arg=value, comoshow_in=True, para sustituir la configuración predeterminada.
yolo solutions count show=True # for object counting

yolo solutions count source="path/to/video.mp4" # specify video file path
Contribuye a nuestras Solutions#
Las contribuciones de la comunidad son bienvenidas. Si has creado una solución con Ultralytics YOLO que no se describe aquí, considera compartirla como guía para que otros usuarios puedan aprovecharla.
Preguntas frecuentes#
Ultralytics YOLO26 cuenta objetos en tiempo real combinando detección y seguimiento, de modo que cada objeto se cuenta una sola vez al cruzar una línea o entrar en una región. Para configurar YOLO26 para analizar transmisiones de vídeo en directo, instala
ultralytics, carga un modelo y pasa fotogramas de vídeo asolutions.ObjectCounter.Ultralytics YOLO26 añade detección de objetos y alertas en tiempo real a los sistemas de seguridad basados en cámaras. Con la solución Sistema de alarma de seguridad, YOLO26 envía una alerta por correo electrónico cuando el número de objetos detectados en la zona vigilada alcanza un umbral.
Ultralytics YOLO26 cuenta y sigue a las personas dentro de una zona de cola, lo que te proporciona la longitud de la cola en directo para ayudar a reducir los tiempos de espera y planificar la asignación de personal.
Sí. Los modelos de pose de Ultralytics YOLO26 siguen puntos clave del cuerpo en tiempo real, por lo que la solución de supervisión de entrenamientos puede medir ángulos articulares, contar repeticiones e indicar la fase actual del ejercicio.
Ultralytics YOLO26 puede generar mapas de calor que muestran dónde aparecen o se mueven los objetos con mayor frecuencia en una escena y destacan las zonas de mayor actividad. Estas visualizaciones de datos te ayudan a comprender los patrones de tráfico y las tendencias a lo largo del tiempo.


Comentarios23
Haz una pregunta, comparte tus resultados o ayuda a otra persona.
ZHIYUAN816(editado)
But acturally I don't konw how to set plots_max
 Glenn JocherUltralytics(editado)
@ZHIYUAN816 you don't need to set anything: the warning has no effect on training or metrics, only on how many items are drawn on the plotted validation images (optional, for visual review). In current versions that limit follows the
max_detargument (default 300).
WARNING ⚠️ Limiting validation plots to first 50 items per image for speed... WARNING ⚠️ Limiting validation plots to first 50 items per image for speed... how to solve this problem bro?
- Glenn JocherUltralytics(editado)
@ZHIYUAN816 this is not an error but a warning that the plotted prediction images are limited to a maximum number of items per image. It does not affect training. In current versions the limit follows
max_det(default 300).
smc0927
If I want a target to be detected only once, is it possible? If so, how can I do it?
RizwanMunawar
@smc0927 Hi! I’m not entirely sure I understand your question. Could you please clarify a bit?
Generally, the counting process is designed to occur only once for each track ID. Once an object is counted, it won't be counted again, even if it crosses the same
regionorlinemultiple times.ok,I want to print out the coordinates of the target, but that's not what I want because it's going to be printed multiple times over a period of time. I want it to be output only once, is there a way to achieve this?
@smc0927 Yes it's possible. You can simply iterate over the detection results. BTW, this discussion is more related to Ultralytics solutions, while your question is related to prediction :)
Sample Code
from ultralytics import YOLO
model = YOLO("yolo11n.pt")
results = model.predict("path/to/im0")

if results[0].boxes.id is not None:
      boxes = results[0].boxes.xyxy.cpu()
      track_ids = results[0].boxes.id.int().cpu().tolist()
      clss = results[0].boxes.cls.cpu().tolist()

      for box, cls in enumerate(boxes, clss):
          # Here you can add the logic to display single-time details of the object
Thanks :)
sorry
hodat2608
Hi everyone, hi @glenn-jocher, I want to install pycuda on my windows 10 using python 3.12, but I still can't do it. It's hard to find any documentation or tutorials like that, @glenn-jocher or anyone can send me a link or tutorial to install pycuda? Please help me. Thanks first
MuhammedEnesGurkan
hey how can ı find yolo v8 solutions source codes.
- Glenn JocherUltralytics
@MuhammedEnesGurkan you can find the source codes for YOLOv8 solutions on the Ultralytics GitHub repository. For more detailed guides and examples, please visit the Ultralytics Solutions page at https://docs.ultralytics.com/solutions/.
maxexplorer
Hi there,
After updating Ultralytics and using YOLO11, will the YOLOv8 models still work in this virtual environment?
Thank you in advance for your help and the great work you’re doing!
- Glenn JocherUltralytics
@maxexplorer yes, YOLOv8 models will continue to work in your virtual environment after updating to YOLO11. If you have further questions, feel free to ask!
yosifsaab
hi i have error during using the google colab for classification two classes images by yolov8n
results = model.train(data=DATA_DIR, epochs=1, imgsz=64)- Glenn JocherUltralytics
@yosifsaab it seems you're encountering an error with YOLOv8n in Google Colab. Please ensure your
DATA_DIRis correctly set and that your dataset is properly formatted. If the issue persists, check the Colab notebook for any specific error messages that might provide more details. For further assistance, you can refer to the Ultralytics documentation.
Nkosiyazimelani
Hi guys, how do i update the nc that my model can detect without having to train with old and new objects. i have updated my .YAML file but the model is still detecting the old number of objects(20 instead of 46). i have been told to look on the model itself and change the output number of class to the new updated on but there is nothing of that sort in the model file( best.pt). please help.
- Glenn JocherUltralytics(editado)
@Nkosiyazimelani the number of classes (
nc) is part of the trained model's detection head, so editing the.yamlfile after training doesn't change whatbest.ptpredicts. You need to train again with a dataset YAML that has all 46 classes. You don't have to start from scratch, you can fine-tune from your existing weights, and the layers whose shapes depend on the class count are reinitialized automatically:from ultralytics import YOLO model = YOLO("best.pt") model.train(data="your_46_class_dataset.yaml", epochs=100)Make sure your dataset contains labeled examples of both the old and the new classes, otherwise the model will forget the old ones.
nounotabe
How to specify the device to be used (e.g. cuda:1)?
- Glenn JocherUltralytics
@nounotabe to specify the device for running YOLOv8, you can use the
deviceargument. For example, to use the second GPU (cuda:1), you can setdevice='cuda:1'. This can be done in both the CLI and Python API. If you encounter any issues, please ensure you are using the latest version of the package. For more detailed guidance, you can refer to our documentation at https://docs.ultralytics.com. cobaltautomationdev
lasted version of ultralytics. solutions not works in Windows10, but works in Google Colab. What's wrong with it? How to settle it? from ultralytics import solutions,YOLO , Couldn't import solutions in my windows10.
- Glenn JocherUltralytics
It seems like there might be an issue with the
solutionsmodule on Windows 10. Please ensure you are using the latest version of the Ultralytics package. If the issue persists, try reinstalling the package or running the code in a different environment. For further assistance, you can refer to our documentation at https://docs.ultralytics.com/solutions/. Just updated to v8.2.78 today ,uninstall and reinstall the latest version. and now it works on Windows10 . it seems there something changed in solutions init.py . this file caused import error in previous version. I noticed that in version 8.2.0, file init.py is blank. now add some code in it.