Ultralytics YOLO26#
개요#
Ultralytics YOLO26은 Ultralytics YOLO26 논문에 소개된 통합 실시간 비전 모델 제품군입니다. 네이티브 엔드투엔드 추론, 경량 탐지 헤드, 업데이트된 학습 레시피, 그리고 탐지, 세그멘테이션, 포즈 추정, 분류 및 방향 탐지를 위한 작업별 헤드를 도입합니다.
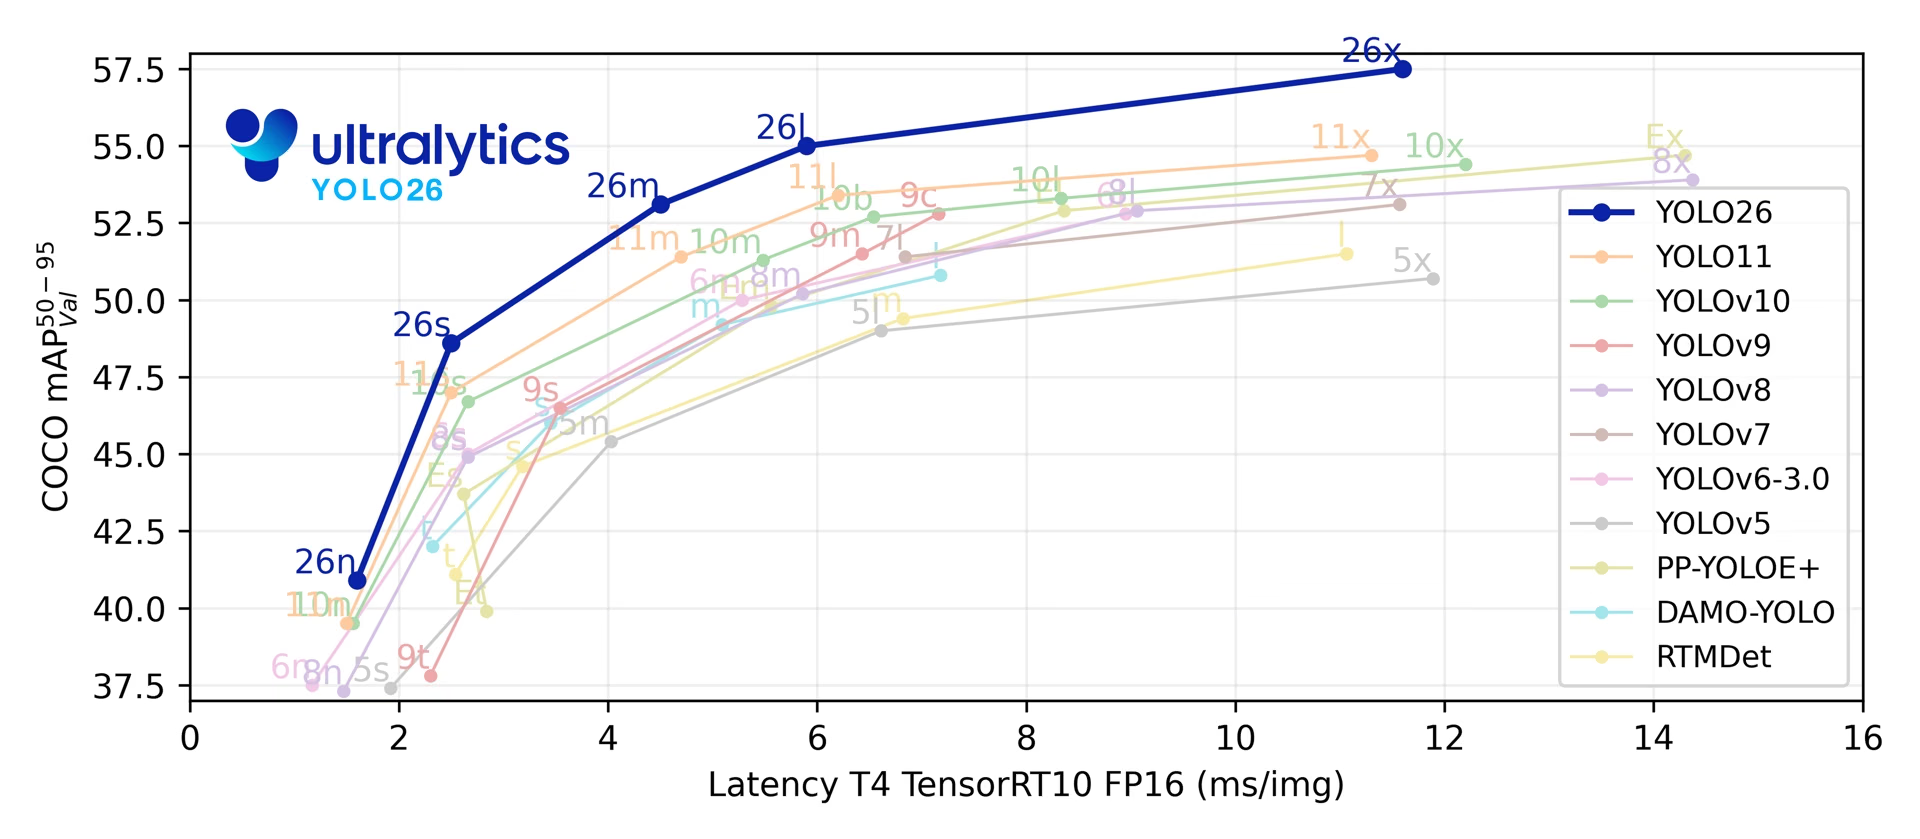
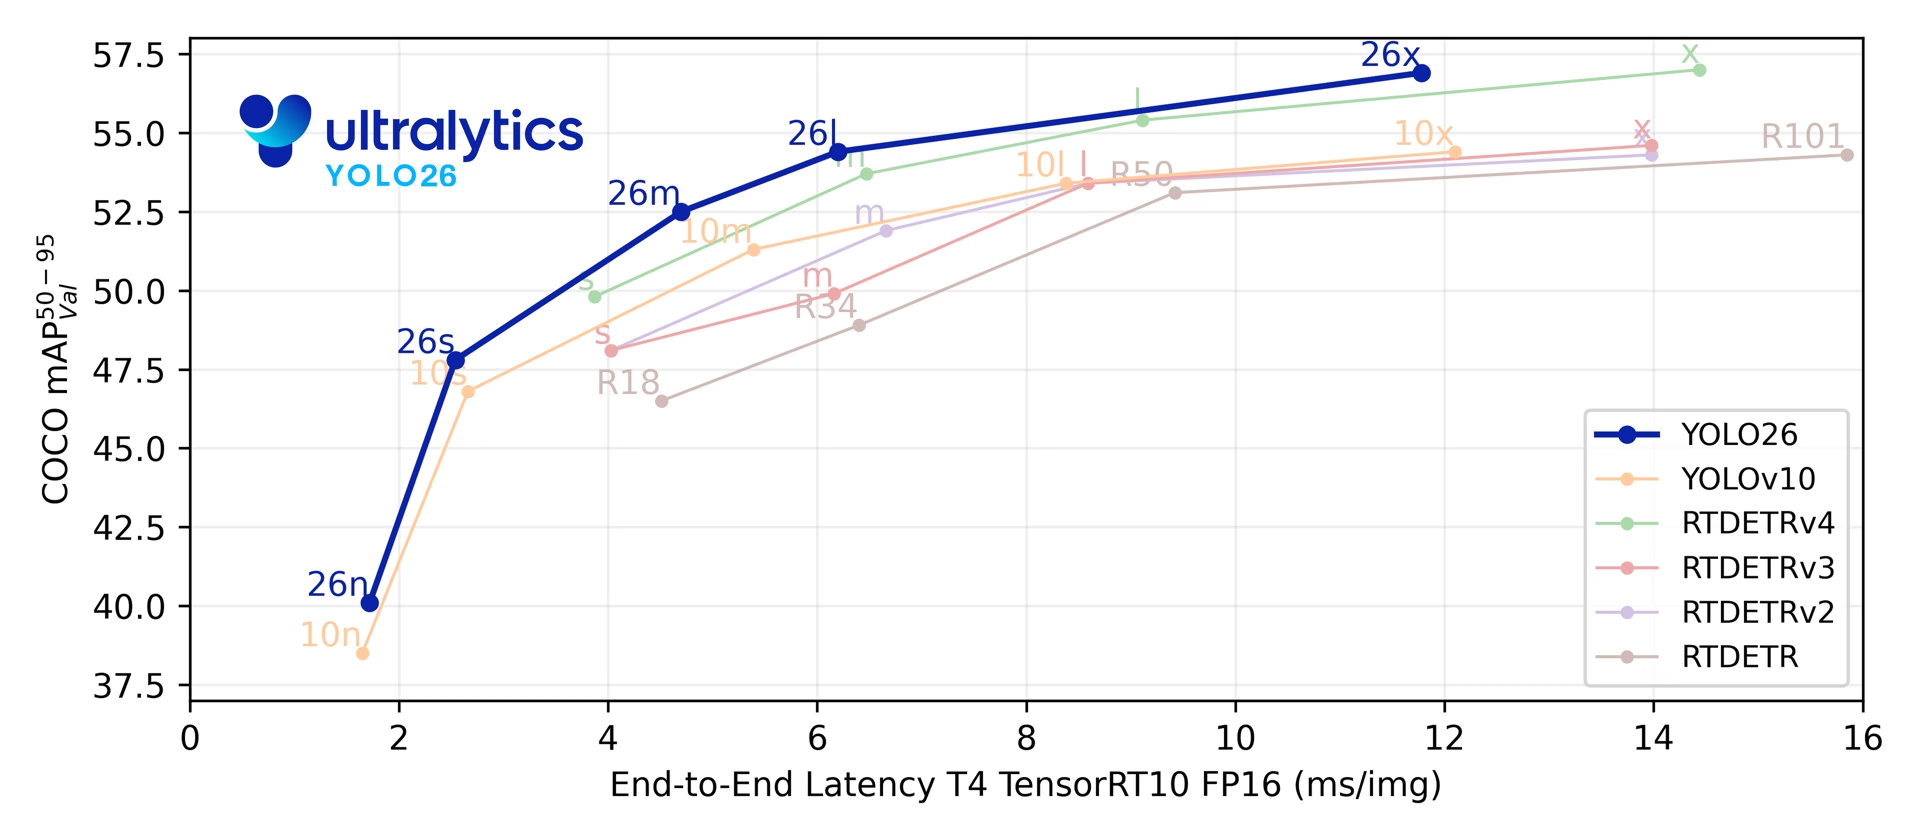
YOLO26은 다섯 가지 탐지 스케일에서 COCO 기준 40.9-57.5 mAP와 T4 TensorRT 지연 시간 1.7-11.8 ms를 달성합니다. 논문은 또한 Intel Xeon CPU @ 2.00 GHz에서 YOLO26n이 YOLO11n보다 CPU ONNX 추론이 최대 43% 빠르다고 보고합니다.
계획된 아키텍처, 작업 및 예비 벤치마크는 미출시 YOLO27 미리 보기를 참조하세요.
from ultralytics import YOLO

model = YOLO("yolo26n.pt")  # 사전 학습된 YOLO26n 모델 로드
results = model("path/to/bus.jpg")  # 추론 실행
Ultralytics Platform에서 YOLO26 모델을 직접 탐색하고 실행하세요.
YOLO26 모델 제품군은 네 가지 설계 영역을 기반으로 합니다:
- 네이티브 엔드투엔드 추론: 선택적 일대일 탐지 헤드는 비최대 억제(NMS) 없이 예측을 생성하여 배포를 간소화하고 후처리를 줄입니다.
- 경량 박스 회귀: YOLO26은 Distribution Focal Loss(DFL)를 제거하여 제약 없는 회귀 범위를 유지하면서 탐지 헤드의 복잡도를 낮춥니다.
- 학습 레시피 업데이트: 학습 파이프라인은 MuSGD(Muon과 SGD를 결합한 하이브리드 optimizer), Progressive Loss, STAL(소형 대상 인식 레이블 할당)을 결합하여 최적화를 개선하고, 감독의 초점을 추론 시점의 헤드로 옮기며, 소형 객체에 대한 양성 레이블 커버리지를 유지합니다. 출시된 체크포인트에 적용된 전체 하이퍼파라미터는 YOLO26 학습 레시피 가이드에 설명되어 있습니다.
- 작업별 헤드 및 손실: YOLO26은 작업 전반에서 단일 모델 파이프라인을 유지하면서 인스턴스 세그멘테이션, 시맨틱 세그멘테이션 변형, 포즈 추정 및 방향 탐지를 위한 맞춤형 설계를 추가합니다.
이러한 업데이트를 통해 모델 스케일 및 배포 대상 전반에서 정확도와 지연 시간 간의 균형이 개선됩니다.
주요 기능#
-
DFL 없는 회귀 YOLO26은 Distribution Focal Loss(DFL)를 제거하여 탐지 헤드의 복잡도를 낮추고 내보내기를 간소화합니다.
-
엔드투엔드 NMS-free 추론 YOLO26은
nms=False을 사용한 네이티브 엔드투엔드 추론을 지원하며, 별도의 NMS 단계 없이 예측을 생성합니다. 기본 일대다 경로는 정확도를 위해 NMS를 사용합니다. -
Progressive Loss + STAL Progressive Loss는 학습의 초점을 추론 시점의 헤드로 옮기며, STAL은 소형 객체의 양성 레이블 커버리지를 개선합니다.
-
MuSGD Optimizer 대규모 언어 모델 학습의 최적화 아이디어를 컴퓨터 비전에 적용한 하이브리드 optimizer로, SGD와 Muon을 결합합니다.
-
효율적인 배포 간소화된 헤드와 선택적 NMS-free 경로는 내보내기 대상과 하드웨어 프로파일 전반에서 추론 오버헤드를 줄입니다. 여기에는 논문에서 보고한 YOLO26n의 CPU ONNX 속도 향상(YOLO11n 대비)도 포함됩니다.
-
인스턴스 세그멘테이션 개선 모델 수렴을 개선하기 위해 시맨틱 세그멘테이션 손실을 도입하고, 멀티 스케일 정보를 활용해 마스크 품질을 높이는 업그레이드된 proto 모듈을 적용합니다. 논문은 COCO 인스턴스 세그멘테이션에서 YOLO11 대비 박스 AP 최대 +2.5, 마스크 AP 최대 +3.7의 향상을 보고합니다.
-
정밀한 포즈 추정 보다 정확한 키포인트 위치 추정을 위해 잔차 로그 가능도 추정(RLE)을 통합하고, 추론 속도를 높이도록 디코딩 프로세스를 최적화합니다. 논문은 COCO 포즈 추정에서 YOLO11 대비 AP가 최대 +7.2 향상되었다고 보고합니다.
-
개선된 OBB 디코딩 정사각형 객체의 탐지 정확도를 개선하는 전용 각도 손실을 도입하고, 경계 불연속 문제를 해결하도록 OBB 디코딩을 최적화합니다. 논문은 DOTA-v1.0 방향 탐지에서 YOLO11 대비 mAP가 최대 +3.4 향상되었다고 보고합니다.
지원 작업 및 모드#
YOLO26은 다섯 가지 모델 스케일에 걸쳐 표준 Ultralytics 작업 세트를 지원합니다:
| 모델 | 파일 이름 | 작업 | 학습 | 검증 | 추론 | 내보내기 |
|---|---|---|---|---|---|---|
| YOLO26 | yolo26n.pt yolo26s.pt yolo26m.pt yolo26l.pt yolo26x.pt | 감지 | ✅ | ✅ | ✅ | ✅ |
| YOLO26-seg | yolo26n-seg.pt yolo26s-seg.pt yolo26m-seg.pt yolo26l-seg.pt yolo26x-seg.pt | 인스턴스 분할 | ✅ | ✅ | ✅ | ✅ |
| YOLO26-sem | yolo26n-sem.pt yolo26s-sem.pt yolo26m-sem.pt yolo26l-sem.pt yolo26x-sem.pt | 시맨틱 분할 | ✅ | ✅ | ✅ | ✅ |
| YOLO26-depth | yolo26n-depth.pt yolo26s-depth.pt yolo26m-depth.pt yolo26l-depth.pt yolo26x-depth.pt | 깊이 추정 | ✅ | ✅ | ✅ | ✅ |
| YOLO26-cls | yolo26n-cls.pt yolo26s-cls.pt yolo26m-cls.pt yolo26l-cls.pt yolo26x-cls.pt | 분류 | ✅ | ✅ | ✅ | ✅ |
| YOLO26-pose | yolo26n-pose.pt yolo26s-pose.pt yolo26m-pose.pt yolo26l-pose.pt yolo26x-pose.pt | 포즈/키포인트 | ✅ | ✅ | ✅ | ✅ |
| YOLO26-obb | yolo26n-obb.pt yolo26s-obb.pt yolo26m-obb.pt yolo26l-obb.pt yolo26x-obb.pt | 방향성 객체 감지 | ✅ | ✅ | ✅ | ✅ |
이 통합 프레임워크는 학습, 검증, 추론 및 내보내기를 지원하며 실시간 탐지, 인스턴스 세그멘테이션, 시맨틱 세그멘테이션, 단안 깊이 추정, 분류, 포즈 추정 및 방향 객체 탐지를 처리합니다.
yolo26-p2.yaml 및 yolo26-p6.yaml은 P2(소형 객체) 또는 P6(대형 입력) 탐지 헤드를 추가하며 YAML 아키텍처로만 제공됩니다. 스케일별 yolo26*-p2.pt 또는 yolo26*-p6.pt 가중치는 출시되지 않았습니다. YAML에서 스케일이 적용된 구성을 생성한 다음(예: YOLO("yolo26n-p6.yaml")), 필요에 따라 학습하거나 fine-tuning하세요.
성능 지표#
COCO에서 학습되고 사전 학습된 클래스 80개를 포함하는 이 모델의 사용 예제는 탐지 문서를 참조하세요. COCO를 참조하세요.
| 모델 | 크기 (픽셀) | mAP검증 50-95 | mAP검증 50-95(e2e) | 속도 CPU ONNX (ms) | 속도 T4 TensorRT10 (ms) | 파라미터 (M) | FLOPs (B) |
|---|---|---|---|---|---|---|---|
| YOLO26n | 640 | 40.9 | 40.1 | 38.9 ± 0.7 | 1.7 ± 0.0 | 2.4 | 5.5 |
| YOLO26s | 640 | 48.6 | 47.8 | 87.2 ± 0.9 | 2.5 ± 0.0 | 9.5 | 20.9 |
| YOLO26m | 640 | 53.1 | 52.5 | 220.0 ± 1.4 | 4.7 ± 0.1 | 20.4 | 68.4 |
| YOLO26l | 640 | 55.0 | 54.4 | 286.2 ± 2.0 | 6.2 ± 0.2 | 24.8 | 86.8 |
| YOLO26x | 640 | 57.5 | 56.9 | 525.8 ± 4.0 | 11.8 ± 0.2 | 55.7 | 194.4 |
Params 및 FLOPs 값은 Conv/BatchNorm 폴딩과 사용하지 않는 detection branch 제거 후의 융합 모델 기준입니다. 속도 측정에는 nms=False을 사용하여 NMS-free head를 선택합니다. 사전 학습된 체크포인트에는 전체 학습 아키텍처가 유지되므로 더 높은 수치가 표시될 수 있습니다.
사용 예시#
이 섹션에서는 간단한 YOLO26 학습 및 추론 예제를 제공합니다. 이러한 모드와 기타 모드에 대한 전체 문서는 Predict, Train, Val, Export 문서 페이지를 참조하세요.
참고로, 아래 예제는 YOLO26 탐지 모델을 객체 탐지에 활용하는 내용입니다. 추가로 지원되는 작업에 대해서는 세그멘테이션, 시맨틱 세그멘테이션, 깊이 추정, 분류, 자세 추정, OBB 문서를 참조하세요.
PyTorch 사전 학습된 *.pt 모델과 구성 *.yaml 파일을 YOLO() 클래스에 전달하여 Python에서 모델 인스턴스를 생성할 수 있습니다:
from ultralytics import YOLO

# COCO로 사전 학습된 YOLO26n 모델을 불러옵니다
model = YOLO("yolo26n.pt")

# 'bus.jpg' 이미지에서 YOLO26n 모델로 추론을 실행합니다
results = model("path/to/bus.jpg")

# COCO8 예제 데이터셋으로 100 에포크 동안 모델 학습
results = model.train(data="coco8.yaml", epochs=100, imgsz=640)YOLO26 detection 모델은 다양한 배포 시나리오에 유연하게 대응하는 듀얼 헤드 아키텍처를 사용합니다:
- One-to-Many Head(기본값): NMS 후처리가 필요한 기존 YOLO 출력을 생성하며,
(N, nc + 4, 8400)을 출력합니다. 여기서nc은 클래스 수입니다. 이 헤드는 일반적으로 약간 더 높은 정확도를 제공하지만 추가 처리가 필요합니다. - One-to-One Head(
nms=False): NMS 없이 엔드투엔드 예측을 수행하며, 이미지당 최대 300개의 detection이 포함된(N, 300, 6)을 출력합니다. 이 헤드는 빠른 추론과 간소화된 배포에 최적화되어 있습니다.
Export, prediction 또는 validation 중에 헤드를 전환할 수 있습니다:
from ultralytics import YOLO

model = YOLO("yolo26n.pt")

# one-to-many head 사용(기본값, Ultralytics가 NMS 적용)
results = model.predict("image.jpg")  # inference
metrics = model.val(data="coco.yaml")  # validation
model.export(format="onnx")  # export

# NMS-free one-to-one head 사용
results = model.predict("image.jpg", nms=False)  # inference
metrics = model.val(data="coco.yaml", nms=False)  # validation
model.export(format="onnx", nms=False)  # export
Prediction과 validation은 정확도를 위해 기본적으로 one-to-many head를 사용합니다. NMS-free 추론에는 nms=False을 사용하고, 지원되는 export에 NMS를 포함하려면 nms=True을 사용하세요. 선택에 관계없이 두 헤드 모두 학습됩니다. 출력 형식 및 export 호환성은 End-to-End Detection 가이드를 참조하세요.
YOLOE-26: 개방형 어휘 탐지 및 분할#
YOLO26은 YOLOE-26도 지원합니다. YOLOE-26은 학습 시 학습된 고정 클래스 목록 대신 텍스트 프롬프트, 시각 프롬프트 또는 프롬프트 없는 모드를 사용하여 객체 범주를 탐지하고 분할하는 개방형 어휘 변형 모델입니다. YOLOE-26은 YOLO26의 선택형 NMS-free 엔드투엔드(e2e) 헤드를 유지하므로, 대상 범주가 시간에 따라 바뀌는 동적 환경에서도 개방형 어휘 추론을 충분히 빠르게 수행합니다. YOLOE-26x는 텍스트 프롬프트에서 LVIS minival 기준 40.6 AP, 시각 프롬프트에서 38.5 AP, 프롬프트 없는 방식에서 31.1 AP를 달성합니다. 이는 논문의 Non-E2E 수치이며, 엔드투엔드 헤드의 수치는 각각 1.1, 2.3, 1.2 AP 낮습니다.
스케일별 성능 표, 프롬프트 없는 변형 모델 및 전체 사용 예제는 YOLOE 문서를 참조하세요.
인용 및 감사의 글#
YOLO26 아키텍처, 학습 레시피, task head 및 YOLOE-26 개방형 어휘 확장에 대한 전체 기술 설명은 Ultralytics YOLO26: 통합 실시간 엔드투엔드 비전 모델을 참조하세요. 연구에 YOLO26을 사용하는 경우 다음을 인용해 주세요:
@misc{jocher2026ultralyticsyolo26unifiedrealtime,
  title = {Ultralytics YOLO26: Unified Real-Time End-to-End Vision Models},
  author = {Glenn Jocher and Jing Qiu and Mengyu Liu and Shuai Lyu and Fatih Cagatay Akyon and Muhammet Esat Kalfaoglu},
  year = {2026},
  eprint = {2606.03748},
  archivePrefix = {arXiv},
  primaryClass = {cs.CV},
  doi = {10.48550/arXiv.2606.03748},
  url = {https://arxiv.org/abs/2606.03748},
}
YOLO26 코드, 모델 및 문서는 AGPL-3.0 및 기업용 라이선스에 따라 Ultralytics GitHub 저장소와 Ultralytics Docs에서 사용할 수 있습니다.
자주 묻는 질문#
- DFL-free 회귀: detection head와 export 경로를 간소화합니다.
- 엔드투엔드 NMS-free 추론:
nms=False으로 NMS-free 추론을 지원합니다. - Progressive Loss + STAL: 학습 정렬과 소형 객체의 라벨 커버리지를 개선합니다.
- MuSGD optimizer: SGD와 Muon에서 영감을 얻은 최적화를 결합하여 안정적인 학습을 지원합니다.
- 작업별 head 및 loss: segmentation, pose 및 oriented detection 지원을 개선합니다.
YOLO26은 다음과 같은 방식으로 배포 효율성을 높입니다:
- NMS 없이 실행하는 선택적 네이티브 엔드투엔드 추론(
nms=False) - DFL-free 회귀 및 더 경량화된 detection head
- 학습 전용 보조 구성 요소를 제거하는 융합 모델 export
- Intel Xeon CPU @ 2.00 GHz에서 YOLO26n은 YOLO11n보다 CPU ONNX 추론이 최대 43% 빠릅니다.
- TensorRT, ONNX, CoreML, LiteRT 및 OpenVINO를 포함하는 유연한 export 형식
- NMS 없이 실행하는 선택적 네이티브 엔드투엔드 추론(
YOLO26 모델은
ultralytics패키지를 통해 다운로드할 수 있습니다. 패키지를 설치하거나 업데이트한 다음 모델을 불러오세요:from ultralytics import YOLO # 사전 학습된 YOLO26 나노 모델을 불러옵니다 model = YOLO("yolo26n.pt") # 이미지에서 추론 실행 results = model("image.jpg")학습, validation 및 export 지침은 사용 예제 섹션을 참조하세요.