Soluções Ultralytics: usa o YOLO26 para resolver problemas do mundo real
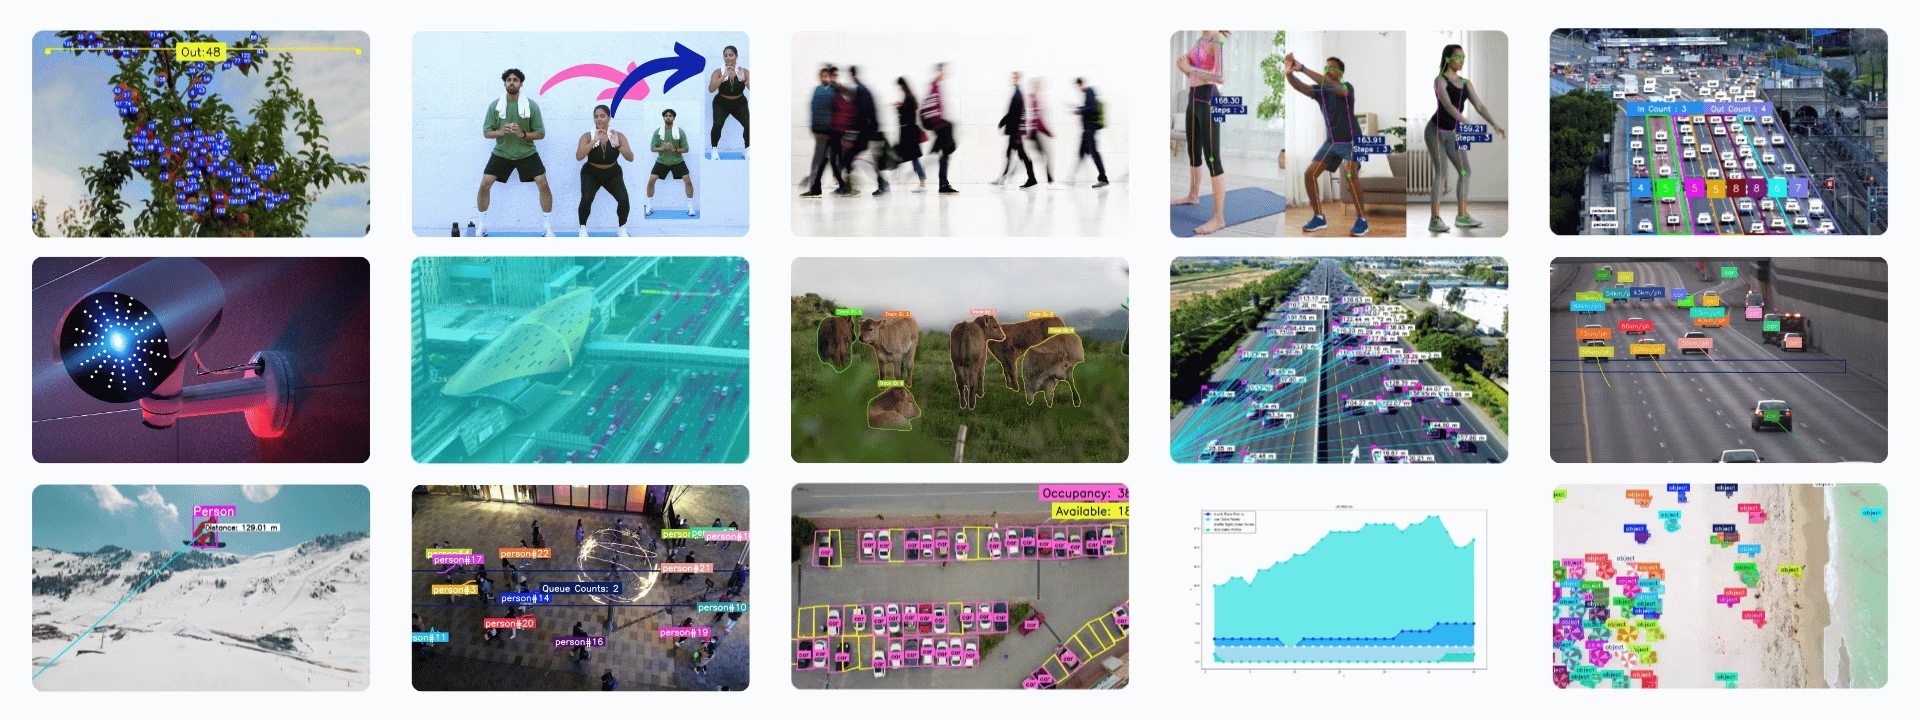
As soluções Ultralytics são aplicações prontas para uso de modelos Ultralytics YOLO para problemas comuns de visão computacional, como contagem de objetos, mapas de calor e estimativa de velocidade, gerenciamento de filas e desfoque de objetos. A maioria das soluções encapsula detecção, rastreamento ou estimativa de pose em uma classe configurável que você pode executar com Python ou pela CLI yolo solutions.
Assista: Como executar soluções do Ultralytics pela linha de comando (CLI) | Ultralytics YOLO26 🚀
Soluções#
Cada solução abaixo tem um guia próprio:
- Análises: gere gráficos de linhas, barras, setores e áreas a partir de detecções do YOLO26 para analisar tendências ao longo do tempo.
- Cálculo de distância: calcule distâncias entre objetos usando os centroides das caixas delimitadoras no YOLO26 para análise espacial.
- Mapas de calor: acumule detecções do YOLO26 em uma sobreposição de mapa de calor que mostra onde os objetos aparecem ou se movem com mais frequência.
- Segmentação de instâncias com rastreamento de objetos: combine segmentação de instâncias e rastreamento de objetos com YOLO26 para acompanhar os contornos dos objetos ao longo dos quadros do vídeo.
- Inferência ao vivo com Streamlit: execute detecção de objetos em tempo real com YOLO26 no navegador, por meio de uma interface Streamlit.
- Desfocagem de objetos: aplica desfocagem a objetos com o YOLO26 para proteger a privacidade no processamento de imagens e vídeos.
- Contagem de objetos: conte objetos que cruzam uma linha ou entram em uma região em vídeos e transmissões ao vivo com YOLO26.
- Contagem de objetos em regiões: conte objetos em várias regiões definidas pelo usuário com YOLO26.
- Recorte de objetos: recorte objetos detectados em imagens e vídeos com YOLO26 e salve cada um como uma imagem separada.
- OCR: Detecta, reconhece e ordena o texto em cenas e documentos em qualquer rotação com os detectores YOLO26-Text e o reconhecimento PP-OCRv6, ou lê coreano, cirílico, árabe e outros sistemas de escrita com os modelos de idioma PP-OCRv5.
- Gerenciamento de estacionamento: monitore vagas ocupadas e disponíveis com YOLO26.
- Gestão de filas: conta as pessoas que aguardam numa região de fila com YOLO26 para monitorar o tamanho das filas.
- Sistema de alarme de segurança: crie um sistema de alarme de segurança com YOLO26 que envie um alerta por e-mail quando o número de objetos detectados atingir um limite.
- Busca por similaridade: recupere imagens com consultas em linguagem natural, como "pessoa segurando uma bolsa" ou "veículos em movimento", combinando incorporações do OpenAI CLIP com busca por similaridade de cosseno.
- Estimativa de velocidade: estime a velocidade dos objetos com YOLO26 e rastreamento de objetos para aplicações como o monitoramento de tráfego.
- Rastreamento de objetos em uma zona: rastreie objetos apenas dentro de uma zona definida do quadro de vídeo com YOLO26.
- Mapeamento de objetos com VisionEye View: conecte objetos detectados a um ponto fixo de observação, imitando como o olho humano se concentra em objetos específicos.
- Monitoramento de exercícios: conte repetições de exercícios e acompanhe as etapas do treino em tempo real com a estimativa de pose do YOLO26.
Argumentos das soluções#
| Argumento | Tipo | Padrão | Descrição |
|---|---|---|---|
model | str | None | Caminho para um arquivo de modelo Ultralytics YOLO. |
region | list ou dict | None | Pontos que definem a região de interesse, seja como uma lista de tuplas (x, y) ou como um dicionário que associa nomes de regiões a listas de pontos para várias regiões (somente RegionCounter). Quando None, as soluções que exigem uma região usam uma região padrão predefinida. |
show_in | bool | True | Flag que controla se as contagens de entrada são exibidas no fluxo de vídeo. |
show_out | bool | True | Flag que controla se as contagens de saída são exibidas no fluxo de vídeo. |
analytics_type | str | 'line' | Tipo de gráfico, por exemplo, line, bar, area ou pie. |
colormap | int | cv2.COLORMAP_DEEPGREEN | Mapa de cores a usar no mapa de calor. |
line_width | int | 2 | Espessura das linhas das caixas, dos pontos-chave e das contagens desenhados pela solução. |
verbose | bool | True | Ativa o registro por quadro da solução, com o formato da entrada, as contagens por classe e a velocidade de processamento. A chamada de rastreamento em si é sempre silenciosa. |
json_file | str | None | Caminho para o arquivo JSON que contém todos os dados de coordenadas das vagas de estacionamento. |
up_angle | float | 145.0 | Limiar de ângulo para a pose de 'subida'. |
kpts | list[int] | [6, 8, 10] | Lista de três índices de pontos-chave usados para monitorar exercícios. Esses pontos-chave correspondem a articulações ou partes do corpo, como ombros, cotovelos e pulsos, em exercícios como flexões, barras, agachamentos e exercícios abdominais. |
down_angle | float | 90.0 | Limiar de ângulo para a pose de 'descida'. |
blur_ratio | float | 0.5 | Ajusta a percentagem da intensidade do desfoque, com valores no intervalo 0.1 - 1.0. |
crop_dir | str | 'cropped-detections' | Nome do diretório para armazenar deteções recortadas. |
records | int | 5 | Número total de deteções necessário para acionar um e-mail com o alarme de segurança. |
vision_point | tuple[int, int] | (20, 20) | O ponto onde a visão irá acompanhar objetos e desenhar trajetórias com a solução VisionEye. |
source | str | None | Caminho para a origem de entrada (vídeo, RTSP, etc.). Só pode ser usado com a interface de linha de comandos (CLI) de Solutions. |
figsize | tuple[float, float] | (12.8, 7.2) | Tamanho da figura em polegadas para gráficos Analytics; (12.8, 7.2) renderiza um fotograma de 1280×720. |
fps | float | 30.0 | Fotogramas por segundo usados nos cálculos de velocidade. |
max_hist | int | 5 | Número máximo de pontos históricos a acompanhar por objeto para calcular a velocidade/direção. |
meter_per_pixel | float | 0.05 | Fator de escala usado para converter a distância em píxeis em unidades do mundo real. |
max_speed | int | 120 | Velocidade máxima em km/h; as velocidades estimadas superiores são limitadas a este valor. |
data | str | 'images' | Caminho para o diretório de imagens usado na pesquisa por semelhança. |
imgsz | int | 640 | Tamanho da imagem de entrada para inferência do modelo. |
recognizer | str ou Callable | 'paddleocr' | Backend de reconhecimento de texto: 'paddleocr' (PP-OCRv6 no ONNX Runtime), 'tensorrt' (PP-OCRv6 como mecanismo TensorRT FP16 em GPUs NVIDIA), um nome de modelo de idioma do PaddleOCR, como 'korean_PP-OCRv5_mobile_rec', ou um chamável que aceite um recorte BGR e retorne (text, confidence). |
As soluções passam os argumentos de inferência e rastreamento abaixo para model.track().
| Argumento | Tipo | Padrão | Descrição |
|---|---|---|---|
tracker | str | 'tracktrack.yaml' | Especifica o algoritmo de rastreamento a utilizar. Opções integradas: botsort.yaml, bytetrack.yaml, ocsort.yaml, deepocsort.yaml, fasttrack.yaml, tracktrack.yaml. |
conf | float | 0.25 | Define o limiar de confiança das deteções; valores mais baixos permitem rastrear mais objetos, mas podem incluir falsos positivos. |
iou | float | 0.5 | Define o limiar de interseção sobre união (IoU) para filtrar deteções sobrepostas. |
classes | list | None | Filtra os resultados pelo índice da classe. Por exemplo, classes=[0, 2, 3] rastreia apenas as classes especificadas. |
device | str | None | Especifica o dispositivo para a inferência (por exemplo, cpu, cuda:0 ou 0). Permite escolher entre CPU, uma GPU específica ou outros dispositivos de computação para executar o modelo. |
imgsz | int or tuple | 640 | Tamanho da imagem de destino para a inferência: um número inteiro para uma imagem quadrada ou um par (height, width). As dimensões são ajustadas ao stride do modelo. |
max_det | int | 300 | Número máximo de deteções mantidas por fotograma antes do rastreamento, limitando os objetos que uma solução processa em cenas densas. |
quantize | int or str | None | Precisão de inferência: 16 (FP16) ou 32/unset (FP32) para modelos PyTorch e TorchScript fora da CPU; os outros formatos usam a precisão selecionada pelo artefato e pelo ambiente de execução. Substitui o argumento obsoleto half. |
Podes usar show_conf, show_labels e outros argumentos mencionados para personalizar a visualização.
| Argumento | Tipo | Padrão | Descrição |
|---|---|---|---|
show | bool | False | Se True, exibe as imagens ou os vídeos anotados em uma janela. Útil para obter feedback visual imediato durante o desenvolvimento ou os testes. |
show_conf | bool | True | Exibe a pontuação de confiança de cada detecção junto ao rótulo. Mostra o grau de certeza do modelo em cada detecção. |
show_labels | bool | True | Exibe os rótulos de cada detecção na saída visual. Permite identificar imediatamente os objetos detectados. |
Utilização de SolutionAnnotator#
Todas as soluções Ultralytics usam a classe SolutionAnnotator, que estende a classe principal Annotator e oferece os seguintes métodos:
| Método | Tipo devolvido | Descrição |
|---|---|---|
draw_region() | None | Desenha uma região com os pontos, as cores e a espessura especificados. |
queue_counts_display() | None | Apresenta a contagem da fila na região especificada. |
display_analytics() | None | Apresenta estatísticas gerais da gestão do parque de estacionamento. |
estimate_pose_angle() | float | Calcula o ângulo entre três pontos numa pose de objeto. |
draw_specific_kpts() | np.ndarray | Desenha pontos-chave específicos na imagem. |
plot_workout_information() | int | Desenha uma caixa de texto com rótulo na imagem. |
plot_angle_and_count_and_stage() | None | Visualiza o ângulo, a contagem de repetições e a fase para a monitorização de treinos. |
plot_distance_and_line() | None | Apresenta a distância entre centroides e liga-os com uma linha. |
display_objects_labels() | None | Anota as caixas delimitadoras com os rótulos das classes dos objetos. |
sweep_annotator() | None | Visualiza uma linha de varrimento vertical e um rótulo opcional. |
visioneye() | None | Mapeia os centroides dos objetos e liga-os a um ponto visual de "olho". |
adaptive_label() | None | Desenha um rótulo de fundo circular ou retangular no centro de uma caixa delimitadora. |
Trabalhar com SolutionResults#
Quando chamadas, todas as soluções, exceto a busca por similaridade, retornam um objeto SolutionResults.
- Na contagem de objetos, os resultados incluem
in_count,out_counteclasswise_count.
import cv2

from ultralytics import solutions

im0 = cv2.imread("path/to/img")

region_points = [(20, 400), (1080, 400), (1080, 360), (20, 360)]

counter = solutions.ObjectCounter(
    show=True,  # # Apresenta o resultado
    region=region_points,  # # Passa os pontos da região
    model="yolo26n.pt",  # model="yolo26n-obb.pt" para contar objetos com o modelo OBB.
    # classes=[0, 2],  # conta classes específicas, ou seja, pessoas e carros, com o modelo COCO pré-treinado.
    # tracker="botsort.yaml"  # Escolhe rastreadores, por exemplo, "bytetrack.yaml"
)
results = counter(im0)
print(results.in_count)  # display in_counts
print(results.out_count)  # display out_counts
print(results.classwise_count)  # display classwise_count
Os objetos SolutionResults têm os seguintes atributos:
| Atributo | Tipo | Descrição |
|---|---|---|
plot_im | np.ndarray | Imagem com sobreposições visuais, como contagens, efeitos de desfocagem ou melhorias específicas da solução. |
in_count | int | Número total de objetos detetados a entrar na zona definida na transmissão de vídeo. |
out_count | int | Número total de objetos detetados a sair da zona definida na transmissão de vídeo. |
classwise_count | dict[str, dict[str, int] | int] | Contagens por classe: {"IN": int, "OUT": int} para ObjectCounter e Heatmap ou um int para Analytics. |
queue_count | int | Número de objetos que se encontram atualmente numa fila ou zona de espera predefinida (adequado para a gestão de filas). |
workout_count | list[int] | Contagem de repetições dos treinos por rastreamento no AI Gym (uma entrada por indivíduo rastreado no momento). |
workout_angle | list[float] | Ângulos dos exercícios por rastreamento no AI Gym (uma entrada por indivíduo rastreado no momento). |
workout_stage | list[str] | Fase atual do treino por rastreamento no AI Gym (uma entrada por indivíduo rastreado no momento). |
pixels_distance | float | Distância em pixels entre dois objetos ou pontos, como caixas delimitadoras (adequada para cálculo de distância). |
available_slots | int | Número de lugares desocupados numa área monitorizada (adequado para a gestão de estacionamento). |
filled_slots | int | Número de vagas ocupadas em uma área monitorada (adequado para gerenciamento de estacionamento). |
email_sent | bool | Indica se foi enviado com êxito um aviso ou e-mail de alerta (adequado para um alarme de segurança). |
total_tracks | int | Número total de rastreamentos únicos de objetos observados durante a análise de vídeo. |
region_counts | dict[str, int] | Contagens de objetos em regiões ou zonas definidas pelo usuário. |
speed_dict | dict[int, int] | Dicionário de velocidades estimadas de objetos por rastreador, em km/h, obtidas pelo SpeedEstimator e úteis para análise de velocidade. |
total_crop_objects | int | Número total de imagens de objetos recortadas geradas pela solução ObjectCropper. |
speed | dict[str, float] | Dicionário que contém métricas de desempenho para rastreamento e processamento da solução. |
Para mais detalhes, consulta a documentação da classe SolutionResults.
Uso das soluções pela CLI#
A maioria das soluções pode ser executada diretamente pela interface de linha de comando.
Sintaxe
yolo SOLUTIONS SOLUTION_NAME ARGS
- SOLUTIONS é uma palavra-chave obrigatória.
- SOLUTION_NAME é um destes:
['count', 'crop', 'blur', 'workout', 'heatmap', 'isegment', 'queue', 'speed', 'analytics', 'trackzone', 'inference', 'visioneye', 'region', 'security', 'parking']. - ARGS (opcional) são pares personalizados de
arg=value, comoshow_in=True, para substituir as configurações padrão.
yolo solutions count show=True # for object counting

yolo solutions count source="path/to/video.mp4" # specify video file path
Contribui para as nossas soluções#
Contribuições da comunidade são bem-vindas. Se você criou uma solução com o Ultralytics YOLO que não está descrita aqui, considere compartilhá-la como um guia para que outras pessoas possam aproveitá-la.
Perguntas frequentes#
O Ultralytics YOLO26 conta objetos em tempo real combinando detecção e rastreamento, para que cada objeto seja contado uma única vez ao cruzar uma linha ou entrar em uma região. Para configurar o YOLO26 para analisar transmissões de vídeo ao vivo, instale
ultralytics, carregue um modelo e passe quadros de vídeo parasolutions.ObjectCounter.O Ultralytics YOLO26 adiciona detecção de objetos e alertas em tempo real a sistemas de segurança baseados em câmeras. Com a solução Sistema de alarme de segurança, o YOLO26 envia um alerta por e-mail quando o número de objetos detectados na área de vigilância atinge um limite.
O Ultralytics YOLO26 conta e rastreia pessoas dentro de uma região de fila, fornecendo o tamanho da fila em tempo real para ajudar a reduzir o tempo de espera e planejar a equipe.
Sim. Os modelos de pose do Ultralytics YOLO26 rastreiam pontos-chave do corpo em tempo real, permitindo que a solução de monitoramento de exercícios meça ângulos articulares, conte repetições e informe a etapa atual do exercício.
O Ultralytics YOLO26 pode gerar mapas de calor que mostram onde os objetos aparecem ou se movem com mais frequência em uma cena, destacando regiões de alta atividade. Essas visualizações de dados ajudam você a entender os padrões de tráfego e as tendências ao longo do tempo.


Comentários23
Faz uma pergunta, partilha os teus resultados ou ajuda alguém.
ZHIYUAN816(editado)
But acturally I don't konw how to set plots_max
 Glenn JocherUltralytics(editado)
@ZHIYUAN816 you don't need to set anything: the warning has no effect on training or metrics, only on how many items are drawn on the plotted validation images (optional, for visual review). In current versions that limit follows the
max_detargument (default 300).
WARNING ⚠️ Limiting validation plots to first 50 items per image for speed... WARNING ⚠️ Limiting validation plots to first 50 items per image for speed... how to solve this problem bro?
- Glenn JocherUltralytics(editado)
@ZHIYUAN816 this is not an error but a warning that the plotted prediction images are limited to a maximum number of items per image. It does not affect training. In current versions the limit follows
max_det(default 300).
smc0927
If I want a target to be detected only once, is it possible? If so, how can I do it?
RizwanMunawar
@smc0927 Hi! I’m not entirely sure I understand your question. Could you please clarify a bit?
Generally, the counting process is designed to occur only once for each track ID. Once an object is counted, it won't be counted again, even if it crosses the same
regionorlinemultiple times.ok,I want to print out the coordinates of the target, but that's not what I want because it's going to be printed multiple times over a period of time. I want it to be output only once, is there a way to achieve this?
@smc0927 Yes it's possible. You can simply iterate over the detection results. BTW, this discussion is more related to Ultralytics solutions, while your question is related to prediction :)
Sample Code
from ultralytics import YOLO
model = YOLO("yolo11n.pt")
results = model.predict("path/to/im0")

if results[0].boxes.id is not None:
      boxes = results[0].boxes.xyxy.cpu()
      track_ids = results[0].boxes.id.int().cpu().tolist()
      clss = results[0].boxes.cls.cpu().tolist()

      for box, cls in enumerate(boxes, clss):
          # Here you can add the logic to display single-time details of the object
Thanks :)
sorry
hodat2608
Hi everyone, hi @glenn-jocher, I want to install pycuda on my windows 10 using python 3.12, but I still can't do it. It's hard to find any documentation or tutorials like that, @glenn-jocher or anyone can send me a link or tutorial to install pycuda? Please help me. Thanks first
MuhammedEnesGurkan
hey how can ı find yolo v8 solutions source codes.
- Glenn JocherUltralytics
@MuhammedEnesGurkan you can find the source codes for YOLOv8 solutions on the Ultralytics GitHub repository. For more detailed guides and examples, please visit the Ultralytics Solutions page at https://docs.ultralytics.com/solutions/.
maxexplorer
Hi there,
After updating Ultralytics and using YOLO11, will the YOLOv8 models still work in this virtual environment?
Thank you in advance for your help and the great work you’re doing!
- Glenn JocherUltralytics
@maxexplorer yes, YOLOv8 models will continue to work in your virtual environment after updating to YOLO11. If you have further questions, feel free to ask!
yosifsaab
hi i have error during using the google colab for classification two classes images by yolov8n
results = model.train(data=DATA_DIR, epochs=1, imgsz=64)- Glenn JocherUltralytics
@yosifsaab it seems you're encountering an error with YOLOv8n in Google Colab. Please ensure your
DATA_DIRis correctly set and that your dataset is properly formatted. If the issue persists, check the Colab notebook for any specific error messages that might provide more details. For further assistance, you can refer to the Ultralytics documentation.
Nkosiyazimelani
Hi guys, how do i update the nc that my model can detect without having to train with old and new objects. i have updated my .YAML file but the model is still detecting the old number of objects(20 instead of 46). i have been told to look on the model itself and change the output number of class to the new updated on but there is nothing of that sort in the model file( best.pt). please help.
- Glenn JocherUltralytics(editado)
@Nkosiyazimelani the number of classes (
nc) is part of the trained model's detection head, so editing the.yamlfile after training doesn't change whatbest.ptpredicts. You need to train again with a dataset YAML that has all 46 classes. You don't have to start from scratch, you can fine-tune from your existing weights, and the layers whose shapes depend on the class count are reinitialized automatically:from ultralytics import YOLO model = YOLO("best.pt") model.train(data="your_46_class_dataset.yaml", epochs=100)Make sure your dataset contains labeled examples of both the old and the new classes, otherwise the model will forget the old ones.
nounotabe
How to specify the device to be used (e.g. cuda:1)?
- Glenn JocherUltralytics
@nounotabe to specify the device for running YOLOv8, you can use the
deviceargument. For example, to use the second GPU (cuda:1), you can setdevice='cuda:1'. This can be done in both the CLI and Python API. If you encounter any issues, please ensure you are using the latest version of the package. For more detailed guidance, you can refer to our documentation at https://docs.ultralytics.com. cobaltautomationdev
lasted version of ultralytics. solutions not works in Windows10, but works in Google Colab. What's wrong with it? How to settle it? from ultralytics import solutions,YOLO , Couldn't import solutions in my windows10.
- Glenn JocherUltralytics
It seems like there might be an issue with the
solutionsmodule on Windows 10. Please ensure you are using the latest version of the Ultralytics package. If the issue persists, try reinstalling the package or running the code in a different environment. For further assistance, you can refer to our documentation at https://docs.ultralytics.com/solutions/. Just updated to v8.2.78 today ,uninstall and reinstall the latest version. and now it works on Windows10 . it seems there something changed in solutions init.py . this file caused import error in previous version. I noticed that in version 8.2.0, file init.py is blank. now add some code in it.