Ultralytics Benchmark#
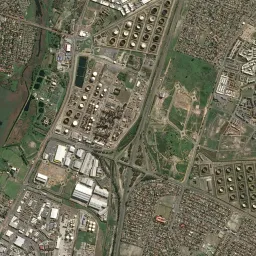
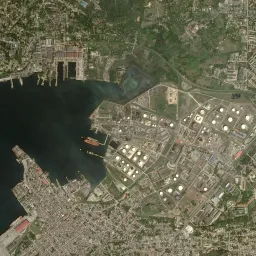
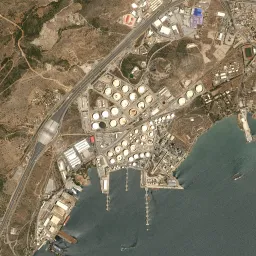
COCO n'est pas représentatif de nombreuses tâches de vision par ordinateur du monde réel. Ultralytics Benchmark est un jeu de données de référence permettant de mesurer la capacité de généralisation des modèles sur 37 jeux de données sélectionnés de détection d'objets comportant des annotations de boîtes englobantes de haute qualité. Les domaines couverts incluent l'analyse d'images médicales, la télédétection, la circulation, les documents, les interfaces utilisateur, le commerce de détail, la vision industrielle, l'agriculture, le sport, la faune, l'imagerie sous-marine et la détection des déchets. Les types de capteurs incluent les caméras RGB, fisheye, infrarouges thermiques, les rayons X, l'IRM, l'échographie, la microscopie et le radar à synthèse d'ouverture (SAR).
Les jeux de données sélectionnés sont hébergés sur Ultralytics Platform.
Les jeux de données candidats ont été vérifiés afin de détecter les images identiques ou quasi identiques entre les partitions d'entraînement et de validation. Les paires signalées ont été examinées, et les fuites confirmées entre partitions ont été éliminées ou le jeu de données concerné a été remplacé.
Ensembles de données#
| Domaine | Capteur / imagerie | Jeu de données | Classes |
|---|---|---|---|
| Aérien/RS | Imagerie satellite RGB | Détection des réservoirs de pétrole Airbus | 1 : réservoir de stockage de pétrole |
| Document/interface utilisateur | Pages RGB et numérisées | Éléments de documents AnnoPage | 25 : formule/équation chimique, symbole/logo, photographie, dessin, graphique, carte, expression mathématique, notation musicale, image, décor, inscription, plan d'étage, code-barres/code QR, tampon, publicité, note manuscrite, diagramme, tableau, vignette et frise |
| Sports | Caméra RGB | Détection de paniers de basket | 2 : ballon de basket, filet de basket |
| Conduite/circulation | Caméra routière RGB | CEYMO | 11 : voie de bus, piste cyclable, losange, boîtier de jonction, flèche vers la gauche, passage piéton, flèche vers la droite, flèche tout droit, ralentir, flèche tout droit et à gauche, flèche tout droit et à droite |
| Médical | IRM | IRM des tumeurs cérébrales de Cheng | 3 : méningiome, gliome, hypophyse |
| Médical | Caméra rétinienne couleur | Lésions DDR | 4 : exsudats durs, hémorragies, microanévrismes, exsudats mous |
| Industrie | Caméra industrielle à balayage linéaire | DeepPCB | 6 : circuit ouvert, court-circuit, morsure de souris, bavure, cuivre, trou d'épingle |
| Médical | Radiographie dentaire | DENTEX | 4 : dent incluse, carie, lésion périapicale, carie profonde |
| Industrie | Caméra industrielle RGB | DSPCBSD | 9 : court-circuit, bavure, cuivre parasite, circuit ouvert, morsure de souris, éclatement de trou, rayure du conducteur, corps étranger sur le conducteur, corps étranger dans le matériau de base |
| Autre | Caméra égocentrique RGB | EgoHands | 4 : own_left, own_right, other_left, other_right |
| Autre | Caméra de surveillance animalière RGB et infrarouge | ENA24 | 22 classes couvrant la faune, les personnes, les animaux domestiques et les véhicules |
| Conduite/circulation | Caméra fisheye RGB | Fisheye8K | 5 : bus, vélo, voiture, piéton, camion |
| Document/interface utilisateur | Plans numériques et numérisés | FloorPlanCAD | 30 classes de portes et fenêtres, mobilier, appareils électroménagers, équipements de salle de bains, escaliers, ascenseurs et escalators |
| Médical | Rayons X | GRAZPEDWRI-DX | 9 : anomalie osseuse, lésion osseuse, corps étranger, fracture, métal, réaction périostée, signe du pronateur, tissus mous, texte |
| Document/interface utilisateur | Captures d'écran numériques | Interface utilisateur GroundCUA | 9 : bouton, affichage d'informations, éléments de saisie, menu, navigation, autres, barre latérale, éléments visuels, inconnu |
| Agriculture | Caméra de champ RGB | GWHD 2021 | 1 : wheat_head |
| Aérien/RS | UAV infrarouge thermique | HIT-UAV | 5 : personne, voiture, vélo, autre véhicule, zone ignorée |
| Médical | Rayons X de sécurité | Radiographie de sécurité IED | 11 classes couvrant les explosifs, les batteries, les ordinateurs portables, les pagers, les téléphones mobiles, les talkies-walkies et les appareils modifiés |
| Médical | Endoscope RGB | Polypes Kvasir-SEG | 1 : polype |
| Conduite/circulation | Infrarouge thermique | LLVIP | 1 : personne |
| Aérien/RS | Imagerie multispectrale à 8 bandes | Imagerie multispectrale MODA | 8 : voiture, fourgon, camion, bus, tricycle, vélo, vélo avec auvent, piéton |
| Agriculture | Caméra RGB | PlantDoc | 29 classes de feuilles de cultures et de maladies des plantes |
| Sports | Images vidéo RGB | Balle de tennis RacketVision | 1 : balle de tennis |
| Conduite/circulation | Caméra routière RGB | RDD2022 | 5 : fissure longitudinale, fissure transversale, fissure en peau de crocodile, autre dégradation, nid-de-poule |
| Commerce de détail | Caméra de caisse RGB | Passage en caisse RPC | 200 classes de produits en caisse couvrant les aliments emballés, les boissons, le lait, les conserves, le chocolat, le chewing-gum, les bonbons, les assaisonnements, les produits d'hygiène, les mouchoirs et la papeterie |
| Autre | Caméra sous-marine RGB | RUOD sous-marin | 10 : holothurie, oursin, coquille Saint-Jacques, étoile de mer, poisson, coraux, plongeur, seiche, tortue, méduse |
| Industrie | Caméra RGB | Safe Human 17 | 17 classes de personnes, de parties du corps, d'outils et d'équipements de protection individuelle |
| Aérien/RS | Caméra UAV RGB | SeaDronesSee | 6 : ignoré, nageur, bateau, jet-ski, équipements de sauvetage, bouée |
| Commerce de détail | Caméra de vente au détail RGB | SKU-110K | 1 : produit en rayon |
| Sports | Caméra de diffusion RGB | SoccerDB | 3 : joueur, ballon, but |
| Aérien/RS | Radar à synthèse d’ouverture (SAR) | SSDD SAR Ship | 1 : navire |
| Autre | Caméra RGB | TACO Litter | 28 classes de déchets et d’objets |
| Médical | Radiographie thoracique | TBX11K | 2 : tuberculose active, tuberculose pulmonaire ancienne |
| Médical | Échographie | TN5000 Thyroid Ultrasound | 2 : bénin, malin |
| Médical | Microscopie optique | TXL-PBC Blood Cells | 3 : globules blancs, globules rouges, plaquettes |
| Autre | Caméra RGB | UEC School Lunch Food | 21 classes d’aliments et de boissons servis à la cantine scolaire |
| Aérien/RS | Caméra UAV RGB | VisDrone | 10 : piéton, personnes, vélo, voiture, fourgonnette, camion, tricycle, tricycle couvert, bus, moto |
Évaluation#
- Échantillonne jusqu’à 1 000 images dans chaque sous-ensemble d’entraînement, conserve l’intégralité du sous-ensemble de validation et exclue le sous-ensemble de test avec
fraction=[1000, 1.0, 0.0]. - Affine indépendamment le même point de contrôle préentraîné sur chaque jeu de données pendant 100 époques, avec une patience de 100, une graine de 0, un lot de 16 et quatre workers. Les images font 640 pixels. La graine 0 ne garantit pas un déterminisme complet ; YOLO27m et YOLO27l indiquent donc la moyenne de 3 exécutions de ce type.
- Active le remappage des classes, le format channels-last et la sortie JSON des prédictions, tout en désactivant les graphiques.
- Évalue le meilleur point de contrôle de chaque jeu de données et réutilise son
max_detenregistré, qui tient compte du nombre maximal d’objets. - Pour calculer le mAP50-95 par taille, multiplie les aires des boîtes de vérité terrain et de prédiction par
(640 / max(image_width, image_height)) ** 2avant d’appliquer les seuils COCO Small, Medium et Large. - Attribue le même poids à chaque jeu de données. Chaque métrique par taille ne prend en compte que les jeux de données ayant au moins 10 objets dans cette catégorie.
Le mAP macro correspond à sum(dataset validation mAP50-95) / 37. Les métriques sont calculées à partir des prédictions enregistrées pour chaque jeu de données.
Résultats des benchmarks#
Les métriques sont des moyennes macro sur les 37 sous-ensembles de validation, exprimées en pourcentage.
| Taille | Modèle | mAP50-95 | Précision | Rappel | mAP50-95-S | mAP50-95-M | mAP50-95-L |
|---|---|---|---|---|---|---|---|
| L/X | YOLO27l | 55.50 | 78.83 | 74.90 | 38.17 | 55.75 | 63.36 |
| L/X | YOLO26x | 49.85 | 76.74 | 68.61 | 34.44 | 50.54 | 51.69 |
| L/X | YOLO26l | 49.72 | 75.05 | 69.31 | 34.49 | 50.16 | 51.72 |
| L/X | YOLO11l | 48.53 | 74.22 | 68.33 | 31.91 | 50.71 | 50.77 |
| L/X | YOLOv5l | 48.03 | 74.11 | 67.78 | 31.73 | 49.79 | 49.87 |
| L/X | YOLOv8l | 48.02 | 73.95 | 68.80 | 32.05 | 49.04 | 49.56 |
| L/X | YOLOv8x | 47.67 | 75.66 | 66.46 | 31.12 | 49.60 | 49.69 |
| L/X | YOLOv5x | 47.35 | 74.69 | 67.96 | 31.27 | 49.39 | 49.76 |
| L/X | YOLO11x | 47.24 | 73.69 | 67.08 | 31.22 | 48.57 | 49.24 |
| M | YOLO27m | 53.38 | 75.85 | 72.95 | 35.96 | 53.40 | 61.40 |
| M | YOLO26m | 49.42 | 76.23 | 68.31 | 32.91 | 50.02 | 51.32 |
| M | YOLOv5m | 48.19 | 74.21 | 68.07 | 31.68 | 49.67 | 51.93 |
| M | YOLO11m | 48.15 | 73.72 | 68.56 | 32.14 | 49.76 | 50.75 |
| M | YOLOv8m | 47.99 | 73.86 | 68.15 | 30.73 | 49.61 | 51.97 |
| S | YOLO27s | 51.23 | 76.96 | 70.74 | 34.20 | 51.47 | 54.74 |
| S | YOLO11s | 47.78 | 74.72 | 67.66 | 29.53 | 49.69 | 50.69 |
| S | YOLO26s | 47.47 | 74.35 | 66.73 | 31.56 | 47.72 | 50.58 |
| S | YOLOv8s | 47.35 | 73.97 | 67.54 | 30.90 | 48.47 | 50.15 |
| S | YOLOv5s | 47.30 | 73.97 | 67.02 | 30.47 | 49.07 | 50.10 |
| N | YOLO27n | 49.25 | 74.86 | 68.49 | 31.93 | 49.30 | 53.20 |
| N | YOLO11n | 46.19 | 72.83 | 65.69 | 28.35 | 47.51 | 50.66 |
| N | YOLOv8n | 45.89 | 72.29 | 65.56 | 28.56 | 47.55 | 49.22 |
| N | YOLOv5n | 45.09 | 71.69 | 64.99 | 28.61 | 46.79 | 48.14 |
| N | YOLO26n | 44.08 | 70.09 | 63.20 | 28.69 | 44.52 | 47.96 |
Évaluation comparative#
Utilise la branche main d’Ultralytics et définis ULTRALYTICS_API_KEY pour accéder aux jeux de données :
from ultralytics import YOLO

datasets = [
    "ul://ultralytics/datasets/airbus-oil-storage-detection",
    "ul://ultralytics/datasets/annopage-doc-elements",
    "ul://ultralytics/datasets/basketball-hoop-detection",
    "ul://ultralytics/datasets/ceymo",
    "ul://ultralytics/datasets/cheng-brain-tumor-mri",
    "ul://ultralytics/datasets/ddr-lesion",
    "ul://ultralytics/datasets/deeppcb",
    "ul://ultralytics/datasets/dentex",
    "ul://ultralytics/datasets/dspcbsd-pcb-surface-defect",
    "ul://ultralytics/datasets/egohands-egocentric",
    "ul://ultralytics/datasets/ena24",
    "ul://ultralytics/datasets/fisheye8k-traffic",
    "ul://ultralytics/datasets/floorplancad-2",
    "ul://ultralytics/datasets/grazpedwri-dx",
    "ul://ultralytics/datasets/groundcua-ui-yolo",
    "ul://ultralytics/datasets/global-wheat-head-detection-2021",
    "ul://ultralytics/datasets/hit-uav",
    "ul://ultralytics/datasets/iedxray",
    "ul://ultralytics/datasets/kvasir-seg-polyp",
    "ul://ultralytics/datasets/llvip",
    "ul://ultralytics/datasets/moda-multispectral-obb",
    "ul://ultralytics/datasets/plantdoc",
    "ul://ultralytics/datasets/racketvision-tennis-ball-yolo",
    "ul://ultralytics/datasets/rdd2022",
    "ul://ultralytics/datasets/rpc-retail-checkout",
    "ul://ultralytics/datasets/ruod-underwater",
    "ul://ultralytics/datasets/safe-human-17",
    "ul://ultralytics/datasets/seadronessee-2",
    "ul://ultralytics/datasets/sku110k-2",
    "ul://ultralytics/datasets/soccerdb",
    "ul://ultralytics/datasets/ssdd-sar-ship",
    "ul://ultralytics/datasets/taco-detect",
    "ul://ultralytics/datasets/tbx11k-tb-only",
    "ul://ultralytics/datasets/tn5000-thyroid-us",
    "ul://ultralytics/datasets/txl-pbc-blood-cells",
    "ul://ultralytics/datasets/uec-school-lunch-food-2",
    "ul://ultralytics/datasets/visdrone",
]

results = YOLO("yolo27n.pt").train(
    data=datasets,
    epochs=100,
    patience=100,
    imgsz=640,
    batch=16,
    fraction=[1000, 1.0, 0.0],
    seed=0,
    workers=4,
    cls_remap=True,
    channels_last=True,
    save_json=True,
    plots=False,
)
# La branche principale utilise des seuils par taille calculés sur les aires natives. Ce benchmark redimensionne séparément les aires de vérité terrain et de prédiction
# par (640 / max(image_width, image_height)) ** 2 avant de calculer l’AP par taille.Citation#
Si tu utilises Ultralytics Benchmark dans ton travail, cite l’article YOLO26 d’Ultralytics :
@misc{jocher2026ultralyticsyolo26unifiedrealtime,
  title = {Ultralytics YOLO26: Unified Real-Time End-to-End Vision Models},
  author = {Glenn Jocher and Jing Qiu and Mengyu Liu and Shuai Lyu and Fatih Cagatay Akyon and Muhammet Esat Kalfaoglu},
  year = {2026},
  eprint = {2606.03748},
  archivePrefix = {arXiv},
  primaryClass = {cs.CV},
  doi = {10.48550/arXiv.2606.03748},
  url = {https://arxiv.org/abs/2606.03748},
}