YOLOv7: Eğitilebilir Ücretsiz Avantajlar Paketi
Temmuz 2022'de yayımlanan YOLOv7, yayımlandığı dönemde gerçek zamanlı nesne algılamada önemli bir ilerlemeydi. Tanıtıldığı sırada V100 GPU'da 30 FPS veya üzeri hızda çalışan gerçek zamanlı algılayıcılar arasında en yüksek doğruluk olan %56,8 AP'ye ulaştı. YOLOv7, YOLOR, YOLOX, Scaled-YOLOv4 ve YOLOv5 gibi dönemin nesne algılayıcılarını hız ve doğruluk bakımından geride bıraktı. Model, başka veri kümeleri veya önceden eğitilmiş ağırlıklar kullanılmadan MS COCO veri kümesinde sıfırdan eğitildi. YOLOv7'nin kaynak koduna GitHub üzerinden erişilebilir. YOLO26 ve YOLO11 gibi daha yeni modellerin o zamandan bu yana daha yüksek doğruluk ve gelişmiş verimlilik sunduğunu unutma.
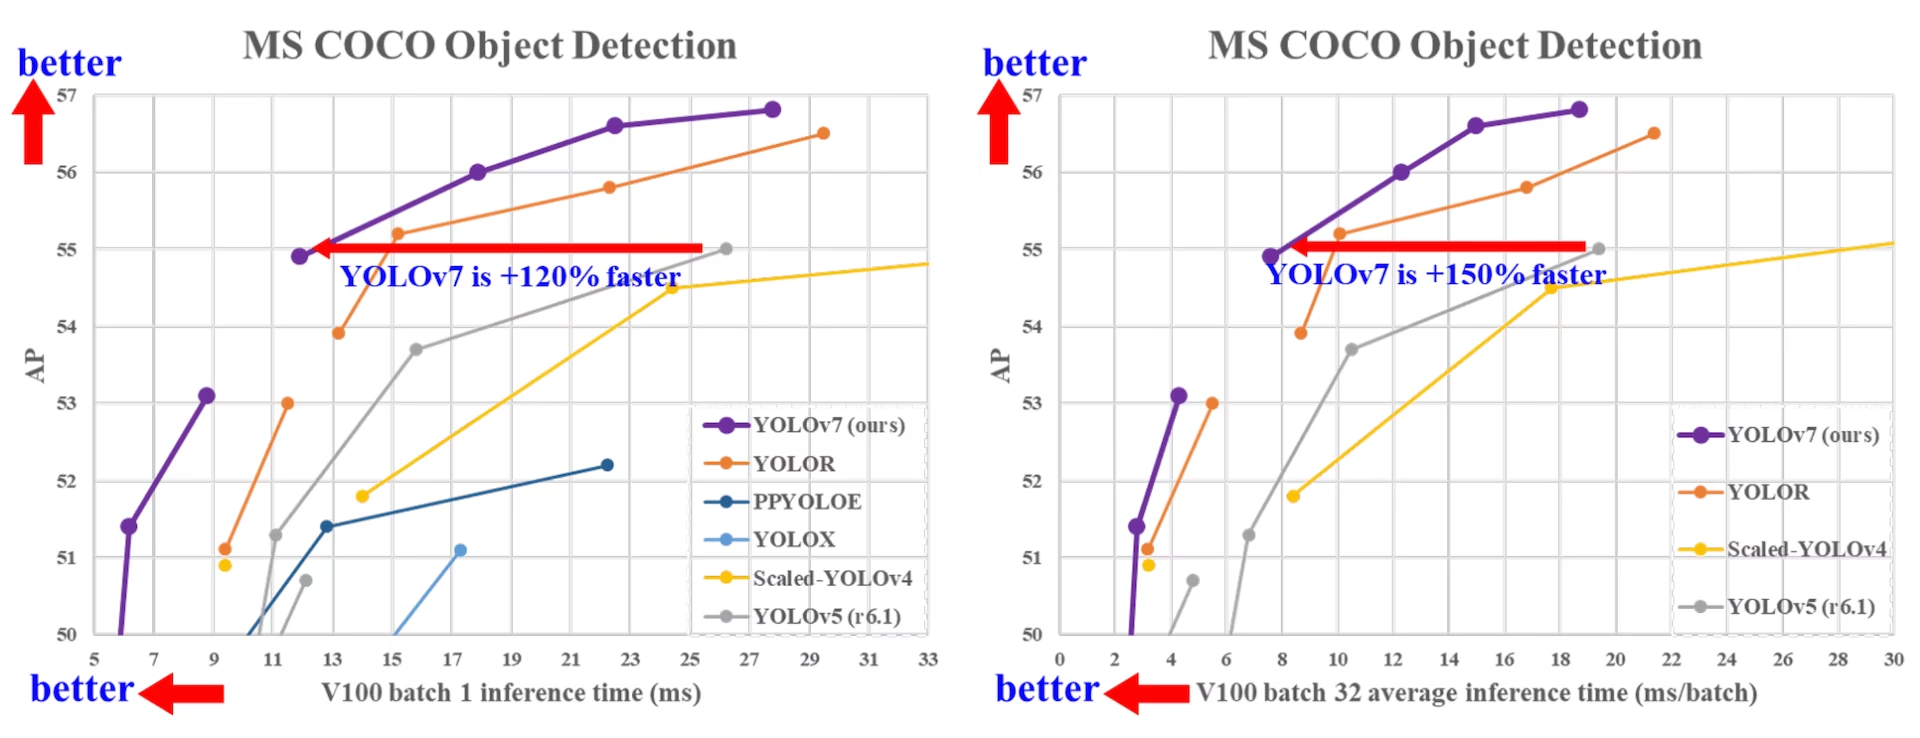
Son teknoloji nesne algılama modellerinin karşılaştırması#
YOLOv7 makalesindeki karşılaştırma tablosuna göre YOLOv7, hız ve doğruluk arasında genel olarak en iyi dengeyi sunar. YOLOv5-N (r6.1) ile karşılaştırıldığında YOLOv7-tiny-SiLU 127 fps daha hızlıdır ve AP doğruluğu %10,7 daha yüksektir. Ayrıca YOLOv7, 161 fps'de %51,4 AP'ye ulaşırken PPYOLOE-L aynı AP değerine yalnızca 78 fps'de ulaşır ve YOLOv7, PPYOLOE-L'den %41 daha az parametre kullanır.
99 fps hızındaki YOLOv5-L (r6.1) ile karşılaştırıldığında YOLOv7-X 114 fps hızında çalışır ve AP değerini %3,9 artırır. Benzer ölçekteki YOLOv5-X (r6.1) ile karşılaştırıldığında YOLOv7-X 31 fps daha hızlıdır, %22 daha az parametre ve %8 daha az hesaplama kullanır ve AP değerini %2,2 artırır (Kaynak).
| Model | Parametreler (M) | FLOPs (G) | Boyut (piksel) | FPS | APtest / doğr50-95 | APtest50 | APtest75 | APtestS | APtestM | APtestL |
|---|---|---|---|---|---|---|---|---|---|---|
| YOLOX-S | 9.0 | 26.8 | 640 | 102 | 40.5% / 40.5% | - | - | - | - | - |
| YOLOX-M | 25.3 | 73.8 | 640 | 81 | 47.2% / 46.9% | - | - | - | - | - |
| YOLOX-L | 54.2 | 155.6 | 640 | 69 | 50.1% / 49.7% | - | - | - | - | - |
| YOLOX-X | 99.1 | 281.9 | 640 | 58 | 51.5% / 51.1% | - | - | - | - | - |
| PPYOLOE-S | 7.9 | 17.4 | 640 | 208 | 43.1% / 42.7% | 60.5% | 46.6% | 23.2% | 46.4% | 56.9% |
| PPYOLOE-M | 23.4 | 49.9 | 640 | 123 | 48.9% / 48.6% | 66.5% | 53.0% | 28.6% | 52.9% | 63.8% |
| PPYOLOE-L | 52.2 | 110.1 | 640 | 78 | 51.4% / 50.9% | 68.9% | 55.6% | 31.4% | 55.3% | 66.1% |
| PPYOLOE-X | 98.4 | 206.6 | 640 | 45 | 52.2% / 51.9% | 69.9% | 56.5% | 33.3% | 56.3% | 66.4% |
| YOLOv5-N (r6.1) | 1.9 | 4.5 | 640 | 159 | - / 28.0% | - | - | - | - | - |
| YOLOv5-S (r6.1) | 7.2 | 16.5 | 640 | 156 | - / 37.4% | - | - | - | - | - |
| YOLOv5-M (r6.1) | 21.2 | 49.0 | 640 | 122 | - / 45.4% | - | - | - | - | - |
| YOLOv5-L (r6.1) | 46.5 | 109.1 | 640 | 99 | - / 49.0% | - | - | - | - | - |
| YOLOv5-X (r6.1) | 86.7 | 205.7 | 640 | 83 | - / 50.7% | - | - | - | - | - |
| YOLOR-CSP | 52.9 | 120.4 | 640 | 106 | 51.1% / 50.8% | 69.6% | 55.7% | 31.7% | 55.3% | 64.7% |
| YOLOR-CSP-X | 96.9 | 226.8 | 640 | 87 | 53.0% / 52.7% | 71.4% | 57.9% | 33.7% | 57.1% | 66.8% |
| YOLOv7-tiny-SiLU | 6.2 | 13.8 | 640 | 286 | 38.7% / 38.7% | 56.7% | 41.7% | 18.8% | 42.4% | 51.9% |
| YOLOv7 | 36.9 | 104.7 | 640 | 161 | 51.4% / 51.2% | 69.7% | 55.9% | 31.8% | 55.5% | 65.0% |
| YOLOv7-X | 71.3 | 189.9 | 640 | 114 | 53.1% / 52.9% | 71.2% | 57.8% | 33.8% | 57.1% | 67.4% |
| YOLOv5-N6 (r6.1) | 3.2 | 18.4 | 1280 | 123 | - / 36.0% | - | - | - | - | - |
| YOLOv5-S6 (r6.1) | 12.6 | 67.2 | 1280 | 122 | - / 44.8% | - | - | - | - | - |
| YOLOv5-M6 (r6.1) | 35.7 | 200.0 | 1280 | 90 | - / 51.3% | - | - | - | - | - |
| YOLOv5-L6 (r6.1) | 76.8 | 445.6 | 1280 | 63 | - / 53.7% | - | - | - | - | - |
| YOLOv5-X6 (r6.1) | 140.7 | 839.2 | 1280 | 38 | - / 55.0% | - | - | - | - | - |
| YOLOR-P6 | 37.2 | 325.6 | 1280 | 76 | 53.9% / 53.5% | 71.4% | 58.9% | 36.1% | 57.7% | 65.6% |
| YOLOR-W6 | 79.8 | 453.2 | 1280 | 66 | 55.2% / 54.8% | 72.7% | 60.5% | 37.7% | 59.1% | 67.1% |
| YOLOR-E6 | 115.8 | 683.2 | 1280 | 45 | 55.8% / 55.7% | 73.4% | 61.1% | 38.4% | 59.7% | 67.7% |
| YOLOR-D6 | 151.7 | 935.6 | 1280 | 34 | 56.5% / 56.1% | 74.1% | 61.9% | 38.9% | 60.4% | 68.7% |
| YOLOv7-W6 | 70.4 | 360.0 | 1280 | 84 | 54.9% / 54.6% | 72.6% | 60.1% | 37.3% | 58.7% | 67.1% |
| YOLOv7-E6 | 97.2 | 515.2 | 1280 | 56 | 56.0% / 55.9% | 73.5% | 61.2% | 38.0% | 59.9% | 68.4% |
| YOLOv7-D6 | 154.7 | 806.8 | 1280 | 44 | 56.6% / 56.3% | 74.0% | 61.8% | 38.8% | 60.1% | 69.5% |
| YOLOv7-E6E | 151.7 | 843.2 | 1280 | 36 | 56.8% / 56.8% | 74.4% | 62.1% | 39.3% | 60.5% | 69.0% |
Genel Bakış#
Gerçek zamanlı nesne algılama; çoklu nesne takibi, otonom sürüş, robotik ve tıbbi görüntü analizi dahil olmak üzere birçok bilgisayarlı görü sisteminin önemli bir bileşenidir. Son yıllarda gerçek zamanlı nesne algılama geliştirme çalışmaları, verimli mimariler tasarlamaya ve çeşitli CPU'ların, GPU'ların ve sinirsel işlem birimlerinin (NPU) çıkarım hızını artırmaya odaklandı. YOLOv7, uçtan buluta kadar hem mobil GPU'ları hem de GPU cihazlarını destekler.
Mimari optimizasyonuna odaklanan geleneksel gerçek zamanlı nesne algılayıcılarının aksine YOLOv7, eğitim sürecini optimize etmeye odaklanır. Buna, çıkarım maliyetini artırmadan nesne algılama doğruluğunu iyileştirmek için tasarlanmış modüller ve optimizasyon yöntemleri dahildir; bu kavram "eğitilebilir ücretsiz avantajlar paketi" olarak bilinir.
Temel Özellikler#
YOLOv7 birkaç temel özellik sunar:
-
Modelin Yeniden Parametrelendirilmesi: YOLOv7, gradyan yayılım yolu kavramını temel alan ve farklı ağlardaki katmanlara uygulanabilen planlı bir yeniden parametrelendirilmiş model önerir.
-
Dinamik Etiket Atama: Birden fazla çıktı katmanına sahip modelin eğitimi yeni bir sorunu gündeme getirir: "Farklı dalların çıktıları için dinamik hedefler nasıl atanır?" Bu sorunu çözmek için YOLOv7, kabadan inceye yönlendirmeli etiket ataması adı verilen yeni bir etiket atama yöntemi sunar.
-
Genişletilmiş ve Bileşik Ölçeklendirme: YOLOv7, gerçek zamanlı nesne algılayıcısının parametreleri ve hesaplama kaynaklarını etkili biçimde kullanabilmesi için "genişletme" ve "bileşik ölçeklendirme" yöntemlerini önerir.
-
Verimlilik: YOLOv7'nin önerdiği yöntem, son teknoloji gerçek zamanlı nesne algılayıcılarının parametrelerini yaklaşık %40, hesaplamasını ise %50 azaltırken daha hızlı çıkarım ve daha yüksek algılama doğruluğu sağlar.
Kullanım Örnekleri#
Ultralytics, yolov7.pt önceden eğitilmiş ağırlıklarını veya ultralytics/cfg/models/v7/ YAML dosyalarını yayımlamaz ve YOLOv7 için yerel PyTorch eğitimi ile çıkarımı Ultralytics Python paketi tarafından desteklenmez. Ancak aşağıda gösterildiği gibi, YOLOv7 kaynak deposunda eğitilmiş bir YOLOv7 kontrol noktasını ONNX veya TensorRT'ye aktararak Ultralytics'e getirebilirsin.
ONNX Dışa Aktarımı#
Ultralytics ile YOLOv7 ONNX modelini kullanmak için:
-
(İsteğe bağlı) Ultralytics'i kur ve gerekli bağımlılıkların otomatik olarak yüklenmesi için bir ONNX modelini dışa aktar:
pip install ultralytics yolo export model=yolo26n.pt format=onnx -
İstediğin YOLOv7 modelini YOLOv7 deposundaki dışa aktarıcıyı kullanarak dışa aktar:
git clone https://github.com/WongKinYiu/yolov7 cd yolov7 python export.py --weights yolov7-tiny.pt --grid --end2end --simplify --topk-all 100 --iou-thres 0.65 --conf-thres 0.35 --img-size 640 640 --max-wh 640 -
Aşağıdaki betiği kullanarak ONNX model grafiğini Ultralytics ile uyumlu olacak şekilde değiştir:
import numpy as np import onnx from onnx import helper, numpy_helper # Load the ONNX model model_path = "yolov7/yolov7-tiny.onnx" # Replace with your model path model = onnx.load(model_path) graph = model.graph # Fix input shape to batch size 1 input_shape = graph.input[0].type.tensor_type.shape input_shape.dim[0].dim_value = 1 # Define the output of the original model original_output_name = graph.output[0].name # Create slicing nodes sliced_output_name = f"{original_output_name}_sliced" # Define initializers for slicing (remove the first value) start = numpy_helper.from_array(np.array([1], dtype=np.int64), name="slice_start") end = numpy_helper.from_array(np.array([7], dtype=np.int64), name="slice_end") axes = numpy_helper.from_array(np.array([1], dtype=np.int64), name="slice_axes") steps = numpy_helper.from_array(np.array([1], dtype=np.int64), name="slice_steps") graph.initializer.extend([start, end, axes, steps]) slice_node = helper.make_node( "Slice", inputs=[original_output_name, "slice_start", "slice_end", "slice_axes", "slice_steps"], outputs=[sliced_output_name], name="SliceNode", ) graph.node.append(slice_node) # Define segment slicing seg1_start = numpy_helper.from_array(np.array([0], dtype=np.int64), name="seg1_start") seg1_end = numpy_helper.from_array(np.array([4], dtype=np.int64), name="seg1_end") seg2_start = numpy_helper.from_array(np.array([4], dtype=np.int64), name="seg2_start") seg2_end = numpy_helper.from_array(np.array([5], dtype=np.int64), name="seg2_end") seg3_start = numpy_helper.from_array(np.array([5], dtype=np.int64), name="seg3_start") seg3_end = numpy_helper.from_array(np.array([6], dtype=np.int64), name="seg3_end") graph.initializer.extend([seg1_start, seg1_end, seg2_start, seg2_end, seg3_start, seg3_end]) # Create intermediate tensors for segments segment_1_name = f"{sliced_output_name}_segment1" segment_2_name = f"{sliced_output_name}_segment2" segment_3_name = f"{sliced_output_name}_segment3" # Add segment slicing nodes graph.node.extend( [ helper.make_node( "Slice", inputs=[sliced_output_name, "seg1_start", "seg1_end", "slice_axes", "slice_steps"], outputs=[segment_1_name], name="SliceSegment1", ), helper.make_node( "Slice", inputs=[sliced_output_name, "seg2_start", "seg2_end", "slice_axes", "slice_steps"], outputs=[segment_2_name], name="SliceSegment2", ), helper.make_node( "Slice", inputs=[sliced_output_name, "seg3_start", "seg3_end", "slice_axes", "slice_steps"], outputs=[segment_3_name], name="SliceSegment3", ), ] ) # Concatenate the segments concat_output_name = f"{sliced_output_name}_concat" concat_node = helper.make_node( "Concat", inputs=[segment_1_name, segment_3_name, segment_2_name], outputs=[concat_output_name], axis=1, name="ConcatSwapped", ) graph.node.append(concat_node) # Reshape to [1, -1, 6] reshape_shape = numpy_helper.from_array(np.array([1, -1, 6], dtype=np.int64), name="reshape_shape") graph.initializer.append(reshape_shape) final_output_name = f"{concat_output_name}_batched" reshape_node = helper.make_node( "Reshape", inputs=[concat_output_name, "reshape_shape"], outputs=[final_output_name], name="AddBatchDimension", ) graph.node.append(reshape_node) # Get the shape of the reshaped tensor shape_node_name = f"{final_output_name}_shape" shape_node = helper.make_node( "Shape", inputs=[final_output_name], outputs=[shape_node_name], name="GetShapeDim", ) graph.node.append(shape_node) # Extract the second dimension dim_1_index = numpy_helper.from_array(np.array([1], dtype=np.int64), name="dim_1_index") graph.initializer.append(dim_1_index) second_dim_name = f"{final_output_name}_dim1" gather_node = helper.make_node( "Gather", inputs=[shape_node_name, "dim_1_index"], outputs=[second_dim_name], name="GatherSecondDim", ) graph.node.append(gather_node) # Subtract from 100 to determine how many values to pad target_size = numpy_helper.from_array(np.array([100], dtype=np.int64), name="target_size") graph.initializer.append(target_size) pad_size_name = f"{second_dim_name}_padsize" sub_node = helper.make_node( "Sub", inputs=["target_size", second_dim_name], outputs=[pad_size_name], name="CalculatePadSize", ) graph.node.append(sub_node) # Build the [2, 3] pad array: # 1st row -> [0, 0, 0] (no padding at the start of any dim) # 2nd row -> [0, pad_size, 0] (pad only at the end of the second dim) pad_starts = numpy_helper.from_array(np.array([0, 0, 0], dtype=np.int64), name="pad_starts") graph.initializer.append(pad_starts) zero_scalar = numpy_helper.from_array(np.array([0], dtype=np.int64), name="zero_scalar") graph.initializer.append(zero_scalar) pad_ends_name = "pad_ends" concat_pad_ends_node = helper.make_node( "Concat", inputs=["zero_scalar", pad_size_name, "zero_scalar"], outputs=[pad_ends_name], axis=0, name="ConcatPadEnds", ) graph.node.append(concat_pad_ends_node) pad_values_name = "pad_values" concat_pad_node = helper.make_node( "Concat", inputs=["pad_starts", pad_ends_name], outputs=[pad_values_name], axis=0, name="ConcatPadStartsEnds", ) graph.node.append(concat_pad_node) # Create Pad operator to pad with zeros pad_output_name = f"{final_output_name}_padded" pad_constant_value = numpy_helper.from_array( np.array([0.0], dtype=np.float32), name="pad_constant_value", ) graph.initializer.append(pad_constant_value) pad_node = helper.make_node( "Pad", inputs=[final_output_name, pad_values_name, "pad_constant_value"], outputs=[pad_output_name], mode="constant", name="PadToFixedSize", ) graph.node.append(pad_node) # Update the graph's final output to [1, 100, 6] new_output_type = onnx.helper.make_tensor_type_proto( elem_type=graph.output[0].type.tensor_type.elem_type, shape=[1, 100, 6] ) new_output = onnx.helper.make_value_info(name=pad_output_name, type_proto=new_output_type) # Replace the old output with the new one graph.output.pop() graph.output.extend([new_output]) # Save the modified model onnx.save(model, "yolov7-ultralytics.onnx") -
Daha sonra değiştirilmiş ONNX modelini yükleyebilir ve Ultralytics'te normal şekilde çıkarım yapabilirsin:
from ultralytics import ASSETS, YOLO

model = YOLO("yolov7-ultralytics.onnx", task="detect")

results = model(ASSETS / "bus.jpg")
TensorRT Dışa Aktarımı#
-
ONNX Dışa Aktarımı bölümündeki 1-2. adımları izle.
-
TensorRTPython paketini kur:pip install tensorrt -
Değiştirilmiş ONNX modelini TensorRT motoruna dönüştürmek için aşağıdaki betiği çalıştır:
from ultralytics.utils.export import onnx2engine onnx2engine("yolov7-ultralytics.onnx", quantize=16) -
Modeli Ultralytics'te yükle ve çalıştır:
from ultralytics import ASSETS, YOLO

model = YOLO("yolov7-ultralytics.engine", task="detect")

results = model(ASSETS / "bus.jpg")
Atıflar ve Teşekkürler#
Gerçek zamanlı nesne algılama alanına önemli katkılarından dolayı YOLOv7 yazarlarına teşekkür ederiz:
@inproceedings{wang2023yolov7,
  title={YOLOv7: Trainable Bag-of-Freebies Sets New State-of-the-Art for Real-Time Object Detectors},
  author={Wang, Chien-Yao and Bochkovskiy, Alexey and Liao, Hong-Yuan Mark},
  booktitle={Proceedings of the IEEE/CVF conference on Computer Vision and Pattern Recognition (CVPR)},
  pages={7464--7475},
  year={2023}
}
Resmî YOLOv7 makalesi CVPR 2023'te yayımlandı ve CVF Open Access üzerinden erişilebilir; ön baskısı arXiv üzerinde bulunuyor. Yazarlar çalışmalarını kamuya açık hâle getirdi ve kod tabanına GitHub üzerinden erişilebilir. Alanın ilerlemesine ve çalışmalarını daha geniş topluluğun erişimine açmalarına yönelik çabalarını takdir ediyoruz.
Sık Sorulan Sorular#
Temmuz 2022'de yayımlanan YOLOv7, yayımlandığı dönemde son teknoloji hız ve doğruluk sunan gerçek zamanlı bir nesne algılama modeliydi. Parametre kullanımı ve çıkarım hızı bakımından YOLOX, YOLOv5 ve PPYOLOE gibi dönemin modellerini geride bıraktı. YOLOv7'nin ayırt edici özellikleri arasında, çıkarım maliyetlerini artırmadan performansı optimize eden model yeniden parametreleştirmesi ve dinamik etiket ataması yer alır.
YOLOv7, eğitim sürecini iyileştiren ve çıkarım doğruluğunu artıran modelin yeniden parametrelendirilmesi ve dinamik etiket ataması gibi çeşitli yenilikler sunar. YOLOv5 ile karşılaştırıldığında YOLOv7, hızı ve doğruluğu önemli ölçüde artırır. Örneğin YOLOv7-X, YOLOv5-X'e kıyasla doğruluğu %2,2 artırırken parametre sayısını %22 azaltır. Ayrıntılı karşılaştırmaları YOLOv7'nin son teknoloji nesne algılayıcılarıyla karşılaştırma performans tablosunda bulabilirsin.
Şu an itibarıyla Ultralytics yalnızca YOLOv7 ONNX ve TensorRT çıkarımını destekliyor. YOLOv7'nin ONNX ve TensorRT'ye aktarılmış sürümlerini Ultralytics ile çalıştırmak için Kullanım Örnekleri bölümüne bak.
Özel bir YOLOv7 modelini kurup eğitmek için şu adımları izle:
-
YOLOv7 deposunu klonla:
git clone https://github.com/WongKinYiu/yolov7 -
Klonlanan dizine git ve bağımlılıkları kur:
cd yolov7 pip install -r requirements.txt -
Veri kümeni hazırla ve model parametrelerini depoda verilen kullanım talimatlarına göre yapılandır.
-
Eğitimden sonra, Kullanım Örnekleri bölümünde gösterildiği gibi modeli Ultralytics'te kullanmak üzere ONNX veya TensorRT'ye aktarabilirsin.
-
YOLOv7, gerçek zamanlı nesne tespiti için birkaç önemli özellik sunar:
- Modelin Yeniden Parametrelendirilmesi: Gradyan yayılım yollarını optimize ederek modelin performansını artırır.
- Dinamik Etiket Atama: Farklı dallardaki çıktılara dinamik hedefler atamak için kabadan inceye yönlendirmeli bir yöntem kullanır ve doğruluğu artırır.
- Genişletilmiş ve Bileşik Ölçeklendirme: Çeşitli gerçek zamanlı uygulamalar için modeli ölçeklendirirken parametreleri ve hesaplama kaynaklarını verimli biçimde kullanır.
- Verimlilik: Daha hızlı çıkarım hızları sunarken diğer son teknoloji modellerine kıyasla parametre sayısını %40, hesaplama miktarını %50 azaltır.


Yorumlar2
Bir soru sor, sonuçlarını paylaş veya başka birine yardım et.
naps22
YOLOv7's approach as a trainable bag-of-freebies really stands out, especially in how it optimizes performance without additional inference cost. It's impressive how techniques like re-parameterization and dynamic label assignment enhance accuracy. However, after doing a YOLOv8 comparison, it’s clear that while YOLOv8 brings some architectural improvements and streamlined workflows, YOLOv7 still holds strong in many real-time detection scenarios due to its training-time flexibility.
 Glenn JocherUltralytics(düzenlendi)
You're absolutely right about YOLOv7's innovative "trainable bag-of-freebies" approach - it was a game-changing concept that improved accuracy purely through training optimizations rather than architectural changes. The re-parameterization and dynamic label assignment techniques were particularly clever solutions that set new standards for efficiency.
While YOLOv7 remains excellent for real-time detection scenarios, you might want to explore YOLO26 as well - it's our latest model that builds upon these innovations with even better performance across detection, segmentation, and other tasks, all within the streamlined Ultralytics framework.