أنشئ نظامًا لإدارة مواقف السيارات باستخدام Ultralytics YOLO26#
ما نظام إدارة مواقف السيارات؟#
يكشف نظام إدارة مواقف السيارات المبني باستخدام Ultralytics YOLO26 المركبات في الوقت الفعلي لتتبّع أماكن الوقوف المشغولة والمتاحة، ثم يعرض إشغال الموقف مباشرةً. ويجمع النظام بين كشف العناصر في YOLO26 ومخطط مواقف محدد بتنسيق JSON، ما يتيح لك مراقبة موقف كامل عبر تدفق فيديو واحد أو بث كاميرا واحد.
شاهد: كيفية إنشاء نظام لإدارة مواقف السيارات باستخدام Ultralytics YOLO26 | اكتشاف أماكن الوقوف في الوقت الفعلي 🚗
مزايا نظام إدارة مواقف السيارات#
- الكفاءة: يحسّن استخدام أماكن الوقوف ويحد من الازدحام في الموقف.
- السلامة والأمن: يعزز سلامة الأشخاص والمركبات من خلال المراقبة المستمرة.
- خفض الانبعاثات: يدير تدفق حركة المرور لتقليل وقت التوقف والانبعاثات في مواقف السيارات.
تطبيقات في العالم الحقيقي#
| نظام إدارة مواقف السيارات | نظام إدارة مواقف السيارات |
|---|---|
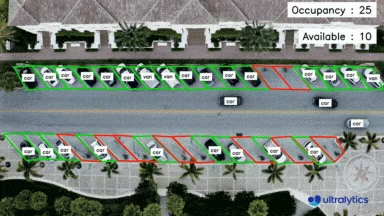 | 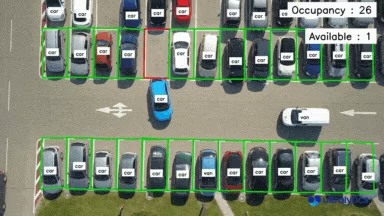 |
| عرض جوي لإدارة مواقف السيارات باستخدام Ultralytics YOLO26 | عرض علوي لإدارة مواقف السيارات باستخدام Ultralytics YOLO26 |
سير عمل برمجي لنظام إدارة مواقف السيارات#
أصبح تحديد النقاط سهلًا الآن
يُعد اختيار نقاط مواقف السيارات مهمة بالغة الأهمية ومعقدة في أنظمة إدارة المواقف. وتبسّط Ultralytics هذه العملية بتوفير أداة «مُعلِّق أماكن الوقوف»، التي تتيح لك تحديد مناطق الموقف لاستخدامها لاحقًا في عمليات معالجة إضافية.
الخطوة 1: التقط إطارًا من الفيديو أو من تدفق الكاميرا حيث تريد إدارة موقف السيارات.
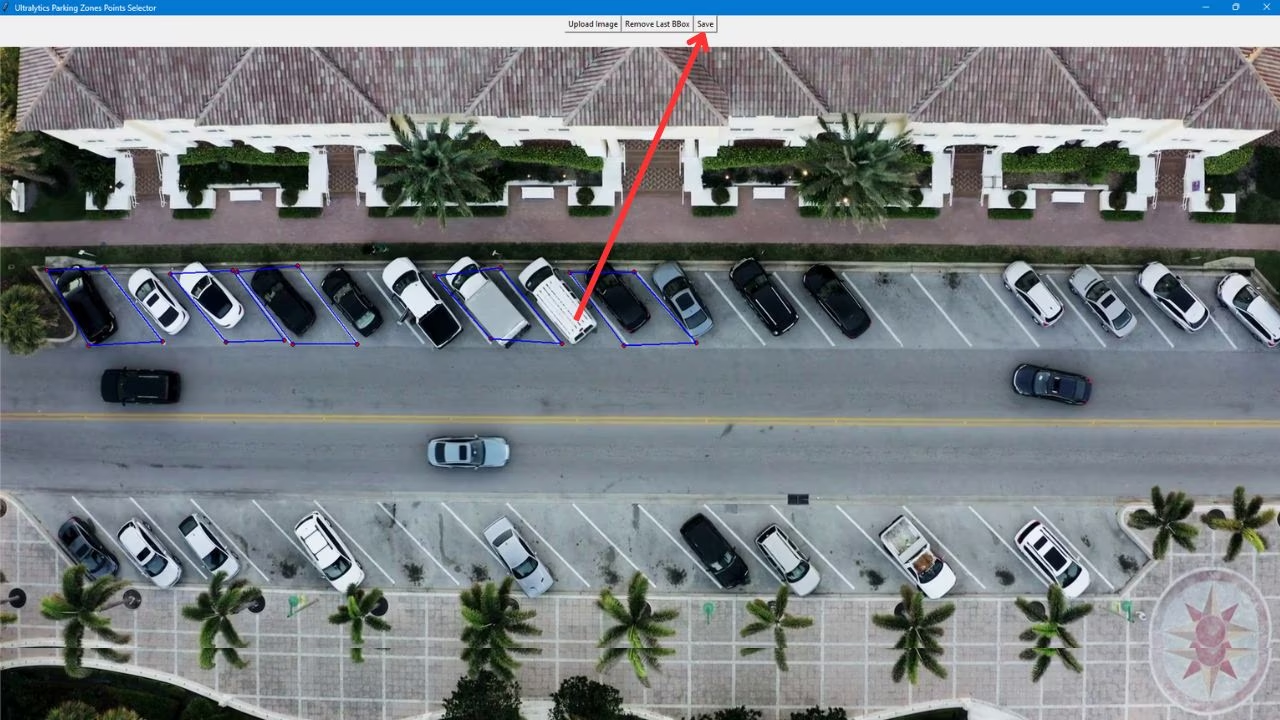
الخطوة 2: استخدم التعليمات البرمجية المتاحة لتشغيل واجهة رسومية، حيث يمكنك تحديد صورة والبدء في رسم حدود مناطق الوقوف باستخدام نقرات الفأرة لإنشاء مضلعات.
خطوة إضافية لتثبيت `tkinter`
عادةً ما تأتي tkinter مثبتة مسبقًا مع Python. أما إذا لم تكن كذلك، فيمكنك تثبيتها باتباع الخطوات الموضحة:
- Linux: (Debian/Ubuntu):
sudo apt install python3-tk - Fedora:
sudo dnf install python3-tkinter - Arch:
sudo pacman -S tk - Windows: أعد تثبيت Python وحدد مربع الاختيار
tcl/tk and IDLEضمن الميزات الاختيارية أثناء التثبيت. - MacOS: أعد تثبيت Python من https://www.python.org/downloads/macos/ أو
brew install python-tk.
from ultralytics import solutions

solutions.ParkingPtsSelection()
الخطوة 3: بعد تحديد مناطق الوقوف باستخدام المضلعات، انقر save لحفظ البيانات في ملف bounding_boxes.json ضمن دليل العمل — وهو اسم الملف نفسه الذي يحمّله أدناه نص إدارة الموقف.
الخطوة 4: يمكنك الآن تشغيل حل إدارة مواقف السيارات باستخدام التعليمات البرمجية أدناه.
import cv2
from ultralytics import solutions
# التقاط الفيديو
cap = cv2.VideoCapture("path/to/video.mp4")
assert cap.isOpened(), "Error reading video file"
# كاتب الفيديو
w, h, fps = (int(cap.get(x)) for x in (cv2.CAP_PROP_FRAME_WIDTH, cv2.CAP_PROP_FRAME_HEIGHT, cv2.CAP_PROP_FPS))
video_writer = cv2.VideoWriter("parking management.avi", cv2.VideoWriter_fourcc(*"mp4v"), fps, (w, h))
# تهيئة كائن إدارة مواقف السيارات
parkingmanager = solutions.ParkingManagement(
model="yolo26n.pt", # مسار ملف النموذج
json_file="bounding_boxes.json", # مسار ملف تعليقات مواقف السيارات التوضيحية
)
while cap.isOpened():
ret, im0 = cap.read()
if not ret:
break
results = parkingmanager(im0)
# print(results) # الوصول إلى المخرجات
video_writer.write(results.plot_im) # كتابة الإطار المعالَج.
cap.release()
video_writer.release()
cv2.destroyAllWindows() # إغلاق جميع النوافذ المفتوحةوسيطات ParkingManagement#
إليك جدولًا بمعاملات ParkingManagement:
| المعامل | النوع | الافتراضي | الوصف |
|---|---|---|---|
model | str | None | مسار ملف نموذج Ultralytics YOLO. |
json_file | str | None | مسار ملف JSON الذي يحتوي على جميع بيانات إحداثيات مواقف السيارات. |
line_width | int | 2 | سماكة الخط للصناديق والنقاط المفتاحية والعدادات التي يرسمها الحل. |
verbose | bool | True | يفعّل سجل الحل لكل إطار، ويشمل شكل المدخل وعدد الفئات وسرعة المعالجة. يظل استدعاء التتبع نفسه صامتًا دائمًا. |
يتيح حل ParkingManagement استخدام عدة معلمات track:
| المعامل | النوع | الافتراضي | الوصف |
|---|---|---|---|
tracker | str | 'tracktrack.yaml' | يحدد خوارزمية التتبع المطلوب استخدامها. الخيارات المضمنة: botsort.yaml، bytetrack.yaml، ocsort.yaml، deepocsort.yaml، fasttrack.yaml، tracktrack.yaml. |
conf | float | 0.25 | يضبط عتبة الثقة للكشوفات؛ إذ تسمح القيم الأقل بتتبع مزيد من الكائنات، لكنها قد تتضمن إيجابيات كاذبة. |
iou | float | 0.7 | يضبط عتبة التقاطع على الاتحاد (IoU) لتصفية الكشوفات المتداخلة. |
classes | list | None | يصفّي النتائج حسب فهرس الفئة. على سبيل المثال، لا يتتبع classes=[0, 2, 3] إلا الفئات المحددة. |
device | str | None | يحدد الجهاز المستخدم للاستدلال (مثل cpu أو cuda:0 أو 0). ويتيح للمستخدمين الاختيار بين CPU أو GPU محددة أو أجهزة حوسبة أخرى لتنفيذ النموذج. |
imgsz | int or tuple | 640 | حجم صورة الاستدلال المستهدف: عدد صحيح لصورة مربعة، أو زوج (height, width). تُعدّل الأبعاد وفقًا لخطوة النموذج. |
max_det | int | 300 | الحد الأقصى لعدد الكشوفات التي يُحتفظ بها لكل إطار قبل التتبع، ما يحد من عدد الكائنات التي يعالجها الحل في المشاهد الكثيفة. |
quantize | int or str | None | دقة الاستدلال: 16 (FP16) أو 32/unset (FP32) لنماذج PyTorch وTorchScript خارج CPU؛ أما التنسيقات الأخرى فتستخدم الدقة التي يحددها الملف الاصطناعي وبيئة التشغيل. يحل هذا الوسيط محل الوسيطة half المهملة. |
كما يدعم خيارات التصور التالية:
| المعامل | النوع | الافتراضي | الوصف |
|---|---|---|---|
show | bool | False | إذا كان True، يعرض الصور أو مقاطع الفيديو المشروحة في نافذة. يفيد ذلك في الحصول على ملاحظات مرئية فورية أثناء التطوير أو الاختبار. |
الأسئلة الشائعة#
توفر Ultralytics YOLO26 كشف المركبات في الوقت الفعلي ومراقبتها لأنظمة مواقف السيارات، ما يحسّن استخدام أماكن الوقوف ويحد من الازدحام ويعزز السلامة من خلال المراقبة المستمرة. كما يساعد تشغيلها على بث مباشر من الكاميرا في إدارة تدفق حركة المرور وتقليل وقت توقف المركبات. للاطلاع على الإعداد الكامل، راجع سير العمل البرمجي لإدارة مواقف السيارات.
يحقق استخدام Ultralytics YOLO26 لمواقف السيارات الذكية فوائد عديدة:
- الكفاءة: تحسّن استخدام أماكن الوقوف وتحد من الازدحام.
- السلامة والأمن: تعزز المراقبة وتضمن سلامة المركبات والمشاة.
- الأثر البيئي: تساعد على خفض الانبعاثات من خلال تقليل فترات توقف المركبات. اكتشف مزيدًا من الفوائد في قسم مزايا نظام إدارة مواقف السيارات.
يمكنك بسهولة تحديد أماكن الوقوف باستخدام Ultralytics YOLO26:
- التقط إطارًا من فيديو أو من تدفق كاميرا.
- استخدم التعليمات البرمجية المتاحة لتشغيل واجهة رسومية لاختيار صورة ورسم مضلعات تحدد أماكن الوقوف.
- احفظ البيانات المصنفة بتنسيق JSON لمزيد من المعالجة. للاطلاع على تعليمات شاملة، راجع قسم تحديد النقاط أعلاه.
الإعداد الأكثر ارتباطًا بتخطيط الموقف هو
json_file: وجّهه إلى ملف JSON لمناطق الوقوف الذي تنشئه باستخدام أداة التعليقات التوضيحية للنقاط لتكييف الحل مع تخطيط جديد. ويمكنك تخصيصه أكثر باستخدام الوسائط الأخرى — عيّنmodelإلى كاشف مدرّب خصيصًا، واقصر عمليات الكشف علىclassesالخاصة بمركبات محددة، واضبط عتباتconfوiou، وبدّلtracker، واستخدمline_widthلتغيير مقياس التسميات المعروضة على الإطار وبيان الإشغال، أو اخترdeviceللاستدلال. للاطلاع على المراقبة المرتبطة بالمناطق، راجع دليل احتساب العناصر.يُستخدم Ultralytics YOLO26 في تطبيقات واقعية متنوعة لإدارة مواقف السيارات، بما في ذلك:
- اكتشاف أماكن الوقوف: تحديد الأماكن المتاحة والمشغولة بدقة.
- المراقبة: تعزيز الأمن من خلال المراقبة في الوقت الفعلي.
- إدارة تدفق حركة المرور: تقليل أوقات التوقف والازدحام من خلال التعامل بكفاءة مع حركة المرور. يمكن العثور على صور تعرض هذه التطبيقات في تطبيقات واقعية.