Ultralytics Benchmark

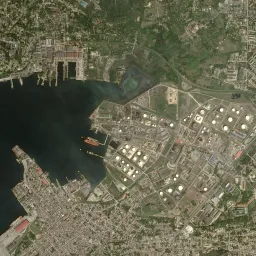
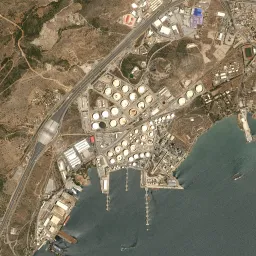
COCO ist für viele praxisnahe Aufgaben im Bereich Computer Vision nicht repräsentativ. Ultralytics Benchmark ist ein Benchmark-Datensatz, mit dem die Generalisierungsfähigkeit von Modellen anhand von 37 sorgfältig zusammengestellten Objekterkennungsdatensätzen mit hochwertigen Begrenzungsrahmen gemessen wird. Die Bereiche umfassen medizinische Bildanalyse, Fernerkundung, Verkehr, Dokumente, Benutzeroberflächen, Einzelhandel, industrielle Bildverarbeitung, Landwirtschaft, Sport, Wildtiere, Unterwasseraufnahmen und Abfallerkennung. Zu den Sensortypen zählen RGB, Fischaugen-, thermische Infrarot-, Röntgen-, MRT-, Ultraschall- und Mikroskopieaufnahmen sowie Radar mit synthetischer Apertur (SAR).
Die kuratierten Datensätze werden auf der Ultralytics Platform gehostet. Die VLM-Bestenliste ordnet Vision-Language-Modelle und Detektoren mit offenem Vokabular anhand von Genauigkeit, Kosten und Geschwindigkeit auf Bildern aus 36 dieser Datensätze.
Mögliche Datensätze wurden in den Trainings- und Validierungssplits auf identische und nahezu identische Bilder geprüft. Markierte Bildpaare wurden überprüft; bestätigte Überschneidungen zwischen den Splits wurden entfernt oder der betroffene Datensatz wurde ersetzt.
Datensätze#
| Bereich | Sensor / Bildmaterial | Datensatz | Klassen |
|---|---|---|---|
| Luftbild/Fernerkundung | RGB-Satellitenbilder | Erkennung von Öllagern auf Airbus-Bildern | 1: Öllagertank |
| Dokument/Benutzeroberfläche | RGB-Bilder und gescannte Seiten | Dokumentelemente von AnnoPage | 25: chemische Formel/Gleichung, Symbol/Logo, Foto, Zeichnung, Diagramm, Karte, mathematischer Ausdruck, Notenschrift, Bild, Dekoration, Inschrift, Grundriss, Barcode/QR-Code, Stempel, Werbung, handschriftliche Notiz, Schaubild, Tabelle, Vignette und Fries |
| Sport | RGB-Kamera | Erkennung von Basketballkörben | 2: Basketball, Basketballnetz |
| Fahren/Verkehr | RGB-Straßenkamera | CEYMO | 11: Busspur, Radweg, Raute, Anschlusskasten, Pfeil nach links, Fußgängerüberweg, Pfeil nach rechts, Pfeil geradeaus, langsam, Pfeil geradeaus-links, Pfeil geradeaus-rechts |
| Medizin | MRT | Cheng-MRT-Gehirntumor | 3: Meningeom, Gliom, Hypophyse |
| Medizin | Farb-Funduskamera | DDR-Läsionen | 4: harte Exsudate, Blutungen, Mikroaneurysmen, weiche Exsudate |
| Industrie | Industrielle Zeilenkamera | DeepPCB | 6: Unterbrechung, Kupfergrat, Fremdkupfer, Leiterbahnunterbrechung, Mausfraß, Nadelloch |
| Medizin | Zahnröntgen | DENTEX | 4: retinierter Zahn, Karies, periapikale Läsion, tiefe Karies |
| Industrie | Industrielle RGB-Kamera | DSPCBSD | 9: Kurzschluss, Kupfergrat, Fremdkupfer, Unterbrechung, Mausfraß, Lochrandfehler, Kratzer auf Leiterbahn, Fremdkörper auf Leiterbahn, Fremdkörper im Basismaterial |
| Sonstiges | Egocentrische RGB-Kamera | EgoHands | 4: own_left, own_right, other_left, other_right |
| Sonstiges | RGB- und Infrarot-Wildkamera | ENA24 | 22 Klassen aus den Bereichen Wildtiere, Personen, Haustiere und Fahrzeuge |
| Fahren/Verkehr | RGB-Fischaugenkamera | Fisheye8K | 5: Bus, Fahrrad, Auto, Fußgänger, Lastwagen |
| Dokument/Benutzeroberfläche | Digitale und gescannte Pläne | FloorPlanCAD | 30 Klassen für architektonische Öffnungen, Möbel, Haushaltsgeräte, Badezimmereinrichtungen, Treppen, Aufzüge und Rolltreppen |
| Medizin | Röntgen | GRAZPEDWRI-DX | 9: Knochenanomalie, Knochenläsion, Fremdkörper, Fraktur, Metall, Periostreaktion, Pronatorzeichen, Weichteilgewebe, Text |
| Dokument/Benutzeroberfläche | Digitale Bildschirmfotos | GroundCUA-Benutzeroberfläche | 9: Schaltfläche, Informationsanzeige, Eingabeelemente, Menü, Navigation, Sonstiges, Seitenleiste, visuelle Elemente, Unbekannt |
| Landwirtschaft | RGB-Feldkamera | GWHD 2021 | 1: Weizenähre |
| Luftbild/Fernerkundung | Thermischer Infrarot-UAV | HIT-UAV | 5: Person, Auto, Fahrrad, sonstiges Fahrzeug, ignorierter Bereich (nicht gewertet) |
| Medizin | Sicherheitsröntgen | IED-Röntgen | 11 Klassen für Sprengstoffe, Batterien, Laptops, Pager, Mobiltelefone, Walkie-Talkies und modifizierte Geräte |
| Medizin | RGB-Endoskop | Kvasir-SEG-Polypen | 1: Polyp |
| Fahren/Verkehr | Thermisches Infrarot | LLVIP | 1: Person |
| Luftbild/Fernerkundung | Multispektrale 8-Band-Bilder | MODA Multispektral | 8: Auto, Lieferwagen, Lastwagen, Bus, Dreirad, Fahrrad, Fahrrad mit Vordach, Fußgänger |
| Landwirtschaft | RGB-Kamera | PlantDoc | 29 Klassen für Nutzpflanzenblätter und Pflanzenkrankheiten |
| Sport | RGB-Videobilder | RacketVision-Tennisball | 1: Tennisball |
| Fahren/Verkehr | RGB-Straßenkamera | RDD2022 | 5: Längsriss, Querriss, Netzriss, sonstiger Straßenschaden, Schlagloch |
| Einzelhandel | RGB-Kassenscannerkamera | RPC-Kassenerkennung im Einzelhandel | 200 Produktklassen für Kassenbereiche, darunter verpackte Lebensmittel, Getränke, Milch, Konserven, Schokolade, Kaugummi, Süßigkeiten, Gewürze, Hygieneartikel, Taschentücher und Schreibwaren |
| Sonstiges | RGB-Unterwasserkamera | RUOD Unterwasser | 10: Seegurke, Seeigel, Jakobsmuschel, Seestern, Fisch, Korallen, Taucher, Sepia, Schildkröte, Qualle |
| Industrie | RGB-Kamera | Safe Human 17 | 17 Klassen für Personen, Körperteile, Werkzeuge und persönliche Schutzausrüstung |
| Luftbild/Fernerkundung | RGB-UAV-Kamera | SeaDronesSee | 6: ignoriert, Schwimmer, Boot, Jetski, Rettungsmittel, Boje |
| Einzelhandel | RGB-Einzelhandelskamera | SKU-110K | 1: Regalprodukt |
| Sport | RGB-Broadcastkamera | SoccerDB | 3: Spieler, Ball, Tor |
| Luftbild/Fernerkundung | Synthetisches Aperturradar (SAR) | SSDD SAR Ship | 1: Schiff |
| Sonstiges | RGB-Kamera | TACO Litter | 28 Klassen für Abfallmaterialien und -objekte |
| Medizin | Röntgenaufnahme des Brustkorbs | TBX11K | 2: ActiveTuberculosis, ObsoletePulmonaryTuberculosis |
| Medizin | Ultraschall | TN5000 Thyroid Ultrasound | 2: gutartig, bösartig |
| Medizin | Lichtmikroskopie | TXL-PBC Blood Cells | 3: weiße Blutkörperchen, rote Blutkörperchen, Blutplättchen |
| Sonstiges | RGB-Kamera | UEC School Lunch Food | 21 Klassen für Speisen und Getränke in Schulmittagessen |
| Luftbild/Fernerkundung | RGB-UAV-Kamera | VisDrone | 10: Fußgänger, Personen, Fahrrad, Auto, Van, Lastwagen, Dreirad, überdachtes Dreirad, Bus, Motorrad |
Auswertung#
- Ziehe aus jeder Trainingsaufteilung bis zu 1.000 Bilder, behalte die vollständige Validierungsaufteilung bei und schließe die Testaufteilung aus mit
fraction=[1000, 1.0, 0.0]. - Trainiere denselben vortrainierten Checkpoint für jedes Dataset separat 100 Epochen lang mit patience 100, seed 0, batch 16 und vier Workern nach. Die Bilder haben eine Größe von 640 Pixeln. Seed 0 ist nicht vollständig deterministisch, daher geben YOLO27m und YOLO27l den Mittelwert aus 3 solchen Läufen an.
- Aktiviere die Klassenumzuordnung, das Speicherformat channels-last und die Ausgabe von Vorhersagen im JSON-Format; deaktiviere dabei die Diagramme.
- Werte den besten Checkpoint jedes Datasets aus und verwende dessen gespeichertes
max_deterneut, das die größte Anzahl an Objekten berücksichtigt. - Wende Ignorierbereiche wie im VisDrone-DET-Toolkit an: Verwerfe Vorhersagen und Labels, die zu mindestens der Hälfte von einem Ignorierbereich abgedeckt werden. Das sind die 1.378 offiziellen Ignorierbereiche von VisDrone und die 7 Boxen von HIT-UAV mit
ignored region; anschließend wird die HIT-UAV-Klasse entfernt. - Um die größenabhängige mAP50-95 zu berechnen, multipliziere die Flächen der Referenz- und Vorhersageboxen mit
(640 / max(image_width, image_height)) ** 2, bevor du sie den COCO-Kategorien Klein, Mittel und Groß zuordnest. - Gewichte jedes Dataset gleich. Jede Größenmetrik umfasst nur Datasets mit mindestens 10 Objekten in der jeweiligen Kategorie.
Der Makro-mAP ist sum(dataset validation mAP50-95) / 37. Die Metriken werden anhand der gespeicherten Vorhersagen jedes Datasets berechnet.
Benchmark-Ergebnisse#
Die Kennzahlen sind makrogemittelte Prozentwerte über die 37 Validierungssplits. YOLO27 ist eine noch nicht veröffentlichte Vorschauversion; die Gewichte sind noch nicht verfügbar.
| Größe | Modell | mAP50-95 | Precision | Recall | mAP50-95-S | mAP50-95-M | mAP50-95-L |
|---|---|---|---|---|---|---|---|
| L/X | YOLO27l | 55.97 | 79.11 | 75.14 | 38.52 | 55.90 | 64.64 |
| L/X | YOLO26x | 50.19 | 76.93 | 69.08 | 34.89 | 50.78 | 52.15 |
| L/X | YOLO26l | 50.05 | 75.28 | 69.53 | 34.96 | 50.37 | 52.25 |
| L/X | YOLO11l | 48.71 | 74.26 | 68.50 | 32.29 | 50.84 | 51.14 |
| L/X | YOLOv5l | 48.25 | 74.03 | 68.16 | 32.15 | 49.89 | 50.27 |
| L/X | YOLOv8l | 48.22 | 74.15 | 69.14 | 32.44 | 49.14 | 49.98 |
| L/X | YOLOv8x | 47.94 | 76.00 | 66.82 | 31.60 | 49.85 | 50.16 |
| L/X | YOLOv5x | 47.58 | 75.05 | 68.15 | 31.66 | 49.60 | 50.18 |
| L/X | YOLO11x | 47.49 | 73.75 | 67.50 | 31.64 | 48.82 | 49.66 |
| M | YOLO27m | 53.68 | 76.66 | 73.20 | 36.47 | 53.65 | 61.30 |
| M | YOLO26m | 49.74 | 76.23 | 68.74 | 33.40 | 50.29 | 51.78 |
| M | YOLOv5m | 48.41 | 74.34 | 68.39 | 32.12 | 49.78 | 52.39 |
| M | YOLO11m | 48.39 | 73.87 | 68.85 | 32.62 | 49.87 | 51.23 |
| M | YOLOv8m | 48.25 | 73.89 | 68.69 | 31.21 | 49.73 | 52.41 |
| S | YOLO27s | 51.76 | 76.68 | 71.46 | 35.19 | 51.68 | 54.53 |
| S | YOLO11s | 48.00 | 75.00 | 67.85 | 29.98 | 49.81 | 51.13 |
| S | YOLO26s | 47.77 | 74.24 | 67.23 | 32.00 | 47.91 | 51.00 |
| S | YOLOv5s | 47.55 | 74.18 | 67.37 | 30.95 | 49.13 | 50.57 |
| S | YOLOv8s | 47.53 | 74.27 | 67.68 | 31.38 | 48.52 | 50.57 |
| N | YOLO27n | 49.32 | 75.46 | 68.82 | 32.41 | 49.27 | 54.05 |
| N | YOLO11n | 46.37 | 72.86 | 65.94 | 28.76 | 47.53 | 51.05 |
| N | YOLOv8n | 46.09 | 72.53 | 65.89 | 29.02 | 47.61 | 49.62 |
| N | YOLOv5n | 45.29 | 71.77 | 65.21 | 29.03 | 46.83 | 48.59 |
| N | YOLO26n | 44.37 | 70.25 | 63.40 | 29.12 | 44.77 | 48.39 |
Benchmarking#
Verwende den Branch main von Ultralytics und setze ULTRALYTICS_API_KEY, um auf das Dataset zuzugreifen:
from ultralytics import YOLO

datasets = [
    "ul://ultralytics/datasets/airbus-oil-storage-detection",
    "ul://ultralytics/datasets/annopage-doc-elements",
    "ul://ultralytics/datasets/basketball-hoop-detection",
    "ul://ultralytics/datasets/ceymo",
    "ul://ultralytics/datasets/cheng-brain-tumor-mri",
    "ul://ultralytics/datasets/ddr-lesion",
    "ul://ultralytics/datasets/deeppcb",
    "ul://ultralytics/datasets/dentex",
    "ul://ultralytics/datasets/dspcbsd-pcb-surface-defect",
    "ul://ultralytics/datasets/egohands-egocentric",
    "ul://ultralytics/datasets/ena24",
    "ul://ultralytics/datasets/fisheye8k-traffic",
    "ul://ultralytics/datasets/floorplancad-2",
    "ul://ultralytics/datasets/grazpedwri-dx",
    "ul://ultralytics/datasets/groundcua-ui-yolo",
    "ul://ultralytics/datasets/global-wheat-head-detection-2021",
    "ul://ultralytics/datasets/hit-uav",
    "ul://ultralytics/datasets/iedxray",
    "ul://ultralytics/datasets/kvasir-seg-polyp",
    "ul://ultralytics/datasets/llvip",
    "ul://ultralytics/datasets/moda-multispectral-obb",
    "ul://ultralytics/datasets/plantdoc",
    "ul://ultralytics/datasets/racketvision-tennis-ball-yolo",
    "ul://ultralytics/datasets/rdd2022",
    "ul://ultralytics/datasets/rpc-retail-checkout",
    "ul://ultralytics/datasets/ruod-underwater",
    "ul://ultralytics/datasets/safe-human-17",
    "ul://ultralytics/datasets/seadronessee-2",
    "ul://ultralytics/datasets/sku110k-2",
    "ul://ultralytics/datasets/soccerdb",
    "ul://ultralytics/datasets/ssdd-sar-ship",
    "ul://ultralytics/datasets/taco-detect",
    "ul://ultralytics/datasets/tbx11k-tb-only",
    "ul://ultralytics/datasets/tn5000-thyroid-us",
    "ul://ultralytics/datasets/txl-pbc-blood-cells",
    "ul://ultralytics/datasets/uec-school-lunch-food-2",
    "ul://ultralytics/datasets/visdrone",
]

results = YOLO("yolo26n.pt").train(
    data=datasets,
    epochs=100,
    patience=100,
    imgsz=640,
    batch=16,
    fraction=[1000, 1.0, 0.0],
    seed=0,
    workers=4,
    cls_remap=True,
    channels_last=True,
    save_json=True,
    plots=False,
)
# Der Haupt-Branch verwendet Größenkategorien mit nativer Fläche. Dieser Benchmark skaliert GT- und Vorhersageflächen separat
# um (640 / max(image_width, image_height)) ** 2 vor der Bewertung der größenabhängigen AP, und berücksichtigt die Ignorierbereiche von VisDrone und
# die Ignorierbereiche von HIT-UAV. Dieser Codeausschnitt macht beides nicht.Zitat#
Wenn du Ultralytics Benchmark in deiner Arbeit verwendest, zitiere bitte das Ultralytics-YOLO26-Paper:
@misc{jocher2026ultralyticsyolo26unifiedrealtime,
  title = {Ultralytics YOLO26: Unified Real-Time End-to-End Vision Models},
  author = {Glenn Jocher and Jing Qiu and Mengyu Liu and Shuai Lyu and Fatih Cagatay Akyon and Muhammet Esat Kalfaoglu},
  year = {2026},
  eprint = {2606.03748},
  archivePrefix = {arXiv},
  primaryClass = {cs.CV},
  doi = {10.48550/arXiv.2606.03748},
  url = {https://arxiv.org/abs/2606.03748},
}


Kommentare
Stell eine Frage, teile deine Ergebnisse oder hilf jemand anderem.