컴퓨터 비전 프로젝트의 목표를 정의하는 방법#
컴퓨터 비전 프로젝트를 정의하려면 핵심 문제, 범위, 이해관계자 및 제약 조건을 명시하는 문제 정의서를 작성하고, 측정 가능하며 기한이 정해진 목표를 설정해야 합니다. 또한 문제를 컴퓨터 비전 태스크에 매핑하여 모델, 데이터셋 및 배포 관련 결정을 내려야 합니다. 이 가이드에서는 실제 예시와 함께 각 단계를 살펴봅니다.
Watch: How to define Computer Vision Project's Goal | Problem Statement and VisionAI Tasks Connection 🚀
데이터 수집부터 배포까지의 전체 워크플로에 대한 개요는 컴퓨터 비전 프로젝트의 주요 단계 가이드를 참조하십시오.
컴퓨터 비전 문제 정의서 작성 방법#
명확한 문제 정의서는 가장 효과적인 솔루션을 찾기 위한 첫 번째 주요 단계입니다. 문제 정의서는 네 부분으로 구성됩니다.
- 핵심 문제 식별: 컴퓨터 비전 프로젝트가 해결하려는 구체적인 과제를 정확히 파악합니다.
- 범위 결정: 문제의 경계를 정의합니다.
- 최종 사용자 및 이해관계자 고려: 솔루션의 영향을 받는 대상을 식별합니다.
- 프로젝트 요구 사항 및 제약 조건 분석: 사용 가능한 리소스(시간, 예산, 인력)를 평가하고 기술적 또는 규제상의 제약 조건을 식별합니다.
비즈니스 문제 정의서 예시#
고속도로에서 차량 속도를 추정하려는 컴퓨터 비전 프로젝트를 생각해 보겠습니다. 핵심 문제는 노후화된 레이더 시스템과 수동 프로세스로 인해 현재의 속도 모니터링 방법이 비효율적이고 오류가 발생하기 쉽다는 점입니다. 이 프로젝트의 목표는 기존 속도 추정 시스템을 대체할 수 있는 실시간 컴퓨터 비전 시스템을 개발하는 것입니다.
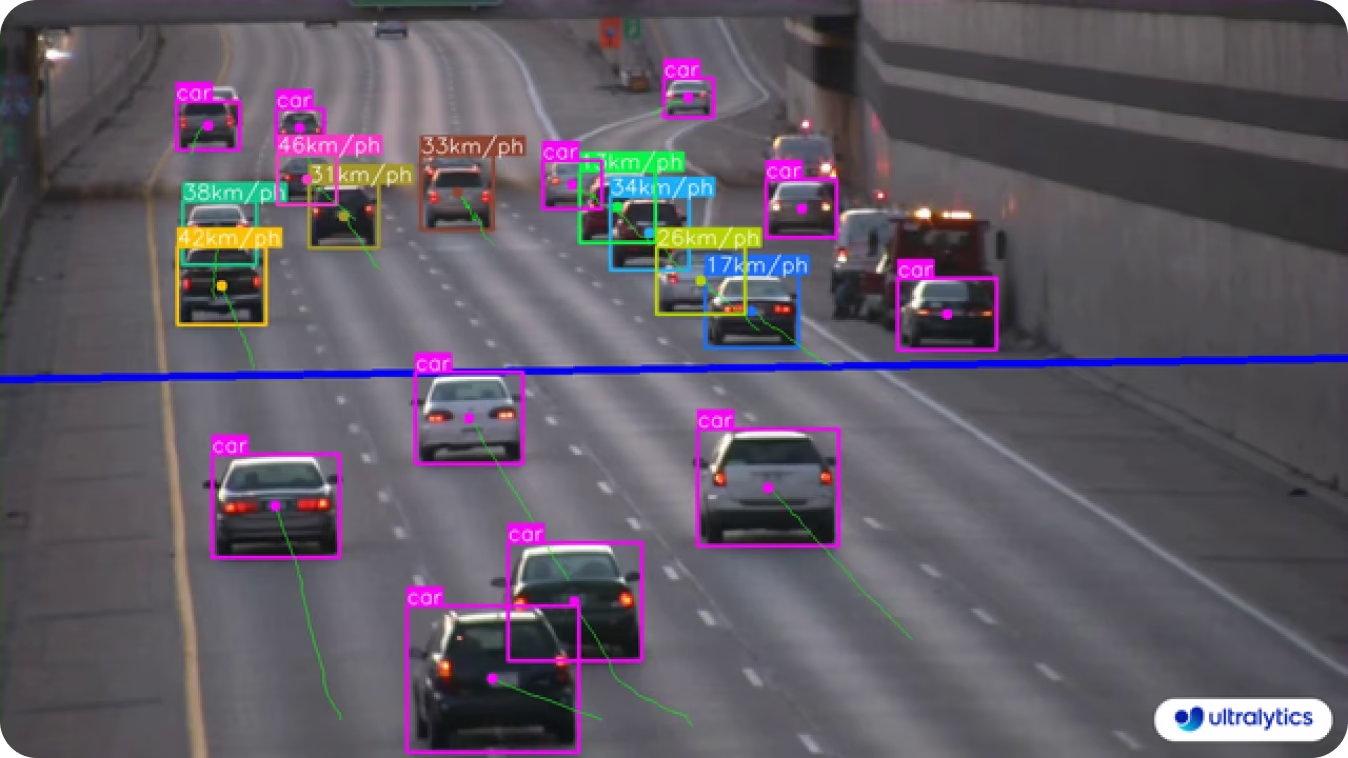
주요 사용자는 교통 관리 기관과 법 집행 기관이며, 부차적인 이해관계자는 고속도로 계획 담당자와 더 안전한 도로의 혜택을 받는 일반 대중입니다. 주요 요구 사항에는 예산, 시간 및 인력 평가와 고해상도 카메라 및 실시간 데이터 처리와 같은 기술적 요구 사항 해결이 포함됩니다. 또한 개인정보 보호 및 데이터 보안에 관한 규제상의 제약 조건도 고려해야 합니다.
측정 가능한 목표 설정#
측정 가능한 목표를 설정하는 것은 컴퓨터 비전 프로젝트의 성공에 핵심적입니다. 효과적인 목표는 SMART 기준을 따릅니다.
| 기준 | 의미 |
|---|---|
| 구체적 | 명확하고 상세한 목표를 정의합니다. |
| 측정 가능 | 목표를 정량화할 수 있도록 합니다. |
| 달성 가능 | 역량 범위 내에서 현실적인 목표를 설정합니다. |
| 관련성 | 전체 프로젝트 목표에 맞게 목표를 조정합니다. |
| 기한 설정 | 각 목표의 기한을 설정합니다. |
고속도로 속도 추정 예시에서 SMART 목표는 다음과 같을 수 있습니다.
- 10,000개의 차량 이미지로 구성된 데이터셋을 사용하여 6개월 이내에 속도 감지 정확도 95% 이상을 달성합니다.
- 시스템은 지연을 최소화하면서 초당 30프레임의 실시간 비디오 스트림을 처리할 수 있어야 합니다.
구체적이고 정량화할 수 있는 목표를 설정하면 진행 상황을 효과적으로 추적하고 개선이 필요한 영역을 식별하며 프로젝트가 계획대로 진행되도록 할 수 있습니다.
적절한 컴퓨터 비전 태스크를 선택하는 방법#
문제 정의서를 바탕으로 문제를 해결할 수 있는 컴퓨터 비전 태스크를 구상할 수 있습니다. 가장 널리 사용되는 태스크에는 이미지 분류, 객체 감지 및 이미지 세그멘테이션이 있으며, 자세한 비교는 Ultralytics 태스크 페이지를 참조하십시오.
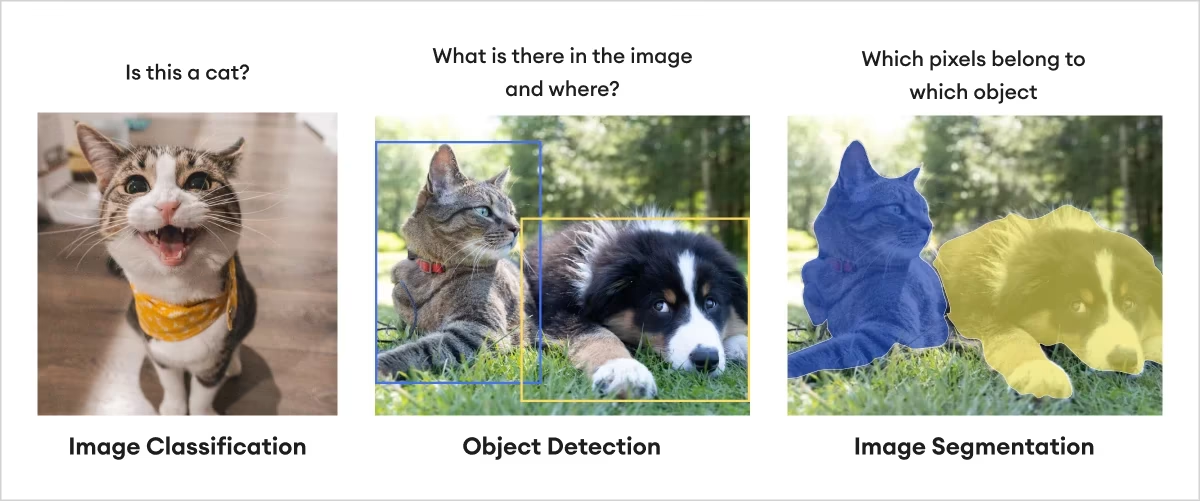
예를 들어 고속도로에서 차량 속도를 모니터링하는 것이 문제라면 태스크는 트랙 모드로 실행되는 객체 감지입니다. 트래킹을 사용하면 감지된 각 차량에 비디오 프레임 전체에서 유지되는 ID가 부여되며, 이는 속도 계산에 필요합니다.
여기서는 감지만으로는 충분하지 않습니다. 감지는 각 프레임에서 차량의 위치를 찾지만 프레임 간에 각 차량의 ID를 유지하지 않으며, 이 ID가 없으면 시스템은 시간에 따른 움직임을 측정할 수 없습니다. 트랙 모드는 이 ID를 추가합니다. 적절한 컴퓨터 비전 태스크를 식별하면 모델 선택, 데이터셋 준비 및 모델 학습 방식과 같은 프로젝트의 여러 핵심 측면을 결정하는 데 도움이 됩니다.
무엇을 먼저 시작해야 할까요? 모델, 데이터 또는 학습 방식#
모델 선택, 데이터셋 준비 및 학습 방식의 순서는 프로젝트의 구체적인 상황에 따라 달라집니다.
| 상황 | 먼저 시작할 항목 | 예시 |
|---|---|---|
| 문제와 목표가 명확하게 정의된 경우 | 모델 선택 | 차량 속도를 추정하는 교통 모니터링 시스템의 경우 트랙 모드로 실행할 감지 모델을 선택하고, 고속도로 비디오를 수집 및 주석 처리한 다음 실시간 비디오 처리를 위한 기법으로 학습합니다. |
| 고유하거나 제한된 데이터 | 데이터셋 준비 | 데이터셋이 작은 얼굴 인식 시스템의 경우 먼저 데이터에 주석을 추가한 다음, 제한된 데이터에서 잘 작동하는 모델(예: 전이 학습을 위한 사전 학습 모델)을 선택하고 데이터셋을 확장하기 위한 데이터 증강을 계획합니다. |
| 실험이 중요한 경우(연구) | 학습 방식 | 제조 결함을 감지하는 새로운 방법을 탐색하는 프로젝트에서는 먼저 작은 데이터 하위 집합으로 실험합니다. 유망한 기법을 찾으면 해당 결과에 맞게 조정된 모델을 선택하고 포괄적인 데이터셋을 준비합니다. |
데이터부터 시작하는 경우 Ultralytics Platform을 사용하면 프로젝트가 발전함에 따라 데이터셋 구성, 주석 처리 및 학습을 간소화할 수 있습니다.
배포 옵션이 프로젝트에 미치는 영향#
모델 배포 옵션은 컴퓨터 비전 프로젝트의 성능에 중대한 영향을 미치므로 처음부터 이를 고려해야 합니다. 배포 환경은 모델의 컴퓨팅 부하를 처리할 수 있어야 합니다.
| 배포 옵션 | 적합한 용도 | 예시 기술 |
|---|---|---|
| 엣지 디바이스 | 컴퓨팅 리소스가 제한된 스마트폰 및 IoT 디바이스, 경량 모델 | LiteRT, ONNX Runtime |
| 클라우드 서버 | 컴퓨팅 요구 사항이 큰 복잡한 모델, 프로젝트에 맞게 확장되는 하드웨어 | AWS, Google Cloud, Azure |
| 온프레미스 서버 | 높은 데이터 개인정보 보호 및 보안 요구 사항, 데이터와 인프라에 대한 완전한 제어 | 직접 관리하는 GPU 서버 |
| 하이브리드 솔루션 | 성능과 비용 및 지연 시간 간의 균형, 엣지 처리와 클라우드 분석의 결합 | 엣지 런타임과 클라우드 플랫폼의 조합 |
각 옵션은 서로 다른 이점과 과제를 제공하며, 선택은 성능, 비용 및 보안과 같은 구체적인 프로젝트 요구 사항에 따라 달라집니다.
결론#
성공적인 컴퓨터 비전 프로젝트는 명확한 문제 정의서, SMART 측정 가능 목표 및 적절한 컴퓨터 비전 태스크에서 시작합니다. 이러한 결정은 모델 선택부터 배포까지 이후의 모든 과정을 이끕니다. 다음 단계로 데이터를 수집하고 주석을 추가하는 방법을 알아보거나, GitHub 및 Ultralytics Discord 서버에서 다른 개발자와 프로젝트에 대해 논의해 보십시오.
FAQ#
명확한 문제 정의서는 프로젝트가 해결하는 핵심 문제, 범위, 최종 사용자와 이해관계자, 리소스 및 규제상의 제약 조건을 명시합니다. 이 네 부분을 순서대로 검토한 다음 기술적 결정을 내리기 전에 이해관계자와 함께 정의서를 검증하십시오. 전체 설명과 실제 예시는 컴퓨터 비전 문제 정의서 작성 방법을 참조하십시오.
문제에 필요한 출력과 해당 출력을 생성하는 태스크를 일치시키십시오. 이미지당 단일 레이블은 이미지 분류, 객체 위치는 객체 감지, 픽셀 수준의 경계는 이미지 세그멘테이션을 의미하며, 비디오 프레임 전체에서 유지되는 ID에는 동일한 감지 모델을 트랙 모드로 실행해야 합니다. 예를 들어 차량 속도를 모니터링하려면 시간에 따른 각 차량의 움직임으로 속도를 계산하므로 트래킹이 필요합니다. 지원되는 모든 태스크는 Ultralytics 태스크 페이지를 참조하십시오.
SMART 기준인 구체적(Specific), 측정 가능(Measurable), 달성 가능(Achievable), 관련성(Relevant), 기한 설정(Time-bound)을 사용하십시오. 예를 들어 "10,000개의 차량 이미지 데이터셋을 사용하여 6개월 이내에 속도 감지 정확도 95%를 달성합니다."와 같이 설정할 수 있습니다. 이 접근 방식은 진행 상황을 추적하고 개선이 필요한 영역을 식별하는 데 도움이 됩니다. 측정 가능한 목표 설정에 대해 자세히 알아보십시오.
아니요. 사전 학습 모델은 전통적인 의미에서 클래스를 "기억"하지 않습니다. 모델은 방대한 데이터셋에서 패턴을 학습하며, 커스텀 학습(파인 튜닝) 중에 이러한 패턴이 특정 태스크에 맞게 조정됩니다. 모델의 용량은 제한되어 있으므로 새로운 정보에 집중하면 이전에 학습한 내용 일부가 덮어써질 수 있습니다.
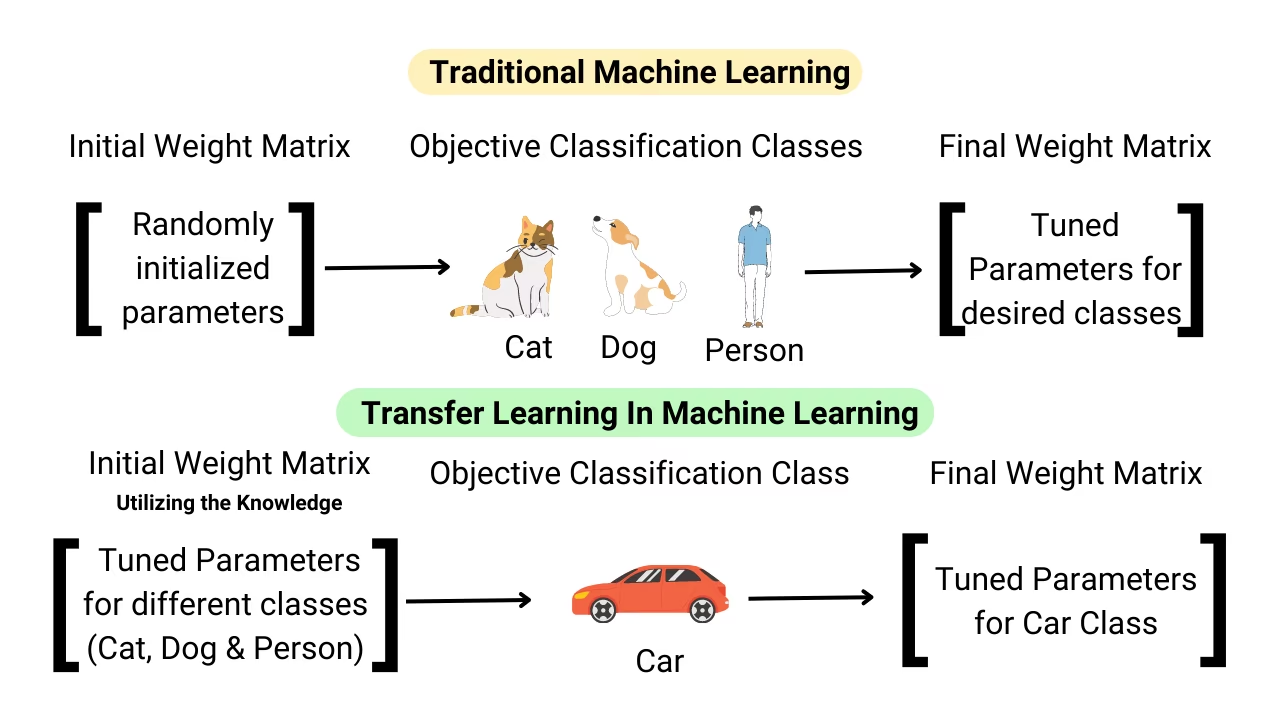
모델이 사전 학습된 클래스를 사용하려면 두 개의 모델을 사용하는 것이 실용적인 방법입니다. 하나는 원래 성능을 유지하고 다른 하나는 특정 태스크에 맞게 파인 튜닝합니다. 이렇게 하면 두 모델의 출력을 결합할 수 있습니다. 레이어 고정, 사전 학습 모델을 특징 추출기로 사용, 태스크별 분기와 같은 다른 옵션도 있지만, 이러한 방법은 더 복잡하고 높은 수준의 전문 지식이 필요합니다.
배포 옵션에 따라 사용 가능한 모델 크기와 형식이 결정되므로 프로젝트 초기부터 방향에 영향을 줍니다. 엣지 디바이스에는 LiteRT 또는 ONNX Runtime과 같은 형식 및 런타임을 통해 제공되는 경량 모델이 필요하고, 클라우드 서버는 확장 가능한 하드웨어에서 복잡한 모델을 처리하며, 온프레미스 서버는 개인정보 보호가 중요한 프로젝트에서 데이터에 대한 완전한 제어를 제공합니다. 하이브리드 구성은 이 두 방식의 균형을 맞춥니다. 배포 옵션 표에서 비교하거나 자세한 내용은 모델 배포 옵션 가이드를 참조하십시오.
일반적인 과제는 다음과 같습니다.
- 모호하거나 지나치게 광범위한 문제 정의서
- 비현실적인 목표
- 이해관계자 간 합의 부족
- 기술적 제약 조건에 대한 이해 부족
- 데이터 요구 사항을 과소평가하는 것
철저한 초기 조사, 이해관계자와의 명확한 소통, 문제 정의서와 목표의 반복적인 개선을 통해 이러한 과제를 해결하십시오. 전체 프로젝트 워크플로는 컴퓨터 비전 프로젝트의 주요 단계를 참조하십시오.